Dziś: piątek 23.10.2026
Czujnik ruchu MPU‑6050, poziomica na wyświetlaczu · dzień 5 z 56 · tydzień 1: Magistrale, czujniki i pierwsze lutowanie
piątek 23.10.2026 · tydzień 1 · Magistrale, czujniki i pierwsze lutowanie
Czujnik ruchu MPU‑6050, poziomica na wyświetlaczu
7 kroków, jeden dowód do wysłania
Czujnik ruchu MPU‑6050: poziomica na wyświetlaczu · zjawisko: nieruchomy czujnik pokazuje 1 g; żyroskop sam odjeżdża o kilka stopni na minutę
| Krok | Gotowe, gdy | ✓ | |
|---|---|---|---|
| 1 | Listwa z wczoraj: kontrola przed podłączeniemCzujnik GY‑521 ma listwę przylutowaną wczoraj na dniu nauki lutowania. Pod lupą: osiem stożków, brak mostków. Miernik w trybie brzęczyka: pisk szpilka–pierścień, cisza SDA–SCL, cisza VCC–GND. Jeśli coś piszczy między sąsiadami, plecionka i poprawka, zanim podłączysz zasilanie. | osiem lutów sprawdzonych, zero mostków | |
| 2 | Skaner magistrali z dwoma układamiDo układu z soboty (OLED na UNO) dopnij MPU‑6050: VCC → 5V, GND → GND, SCL → A5, SDA → A4 (na UNO druga para gniazd SDA/SCL jest przy przycisku RESET). Upload skanera z wczoraj. | monitor pokazuje 0x3C i 0x68 | |
| 3 | Biblioteka i surowe osieLibrary Manager (menedżer bibliotek) → „Adafruit MPU6050” → Install (z zależnościami: Install All). File → Examples → Adafruit MPU6050 → basic_readings. Otwórz Serial Plotter (Serial Plotter). | trzy linie przyspieszenia; jedna z nich stoi przy 9,8, dwie przy zerze | |
| 4 | Zjawisko 1: ciążenie to przyspieszenieObróć płytkę na bok: 9,8 przeskakuje na inną oś. Upuść czujnik z 10 cm na poduszkę, patrząc na Serial Plotter (Serial Plotter): w locie wszystkie trzy osie idą do zera. | widziałeś spadek do zera w locie | |
| 5 | Zjawisko 2: żyroskop płynieW programie sumuj prędkość obrotu (g.gyro.x w rad/s) razy czas pętli do zmiennej kąt. Połóż płytkę nieruchomo na 2 minuty i patrz na liczbę. | kąt zmienił się o kilka stopni, choć nic się nie ruszało | |
| 6 | Kąt z przyspieszenia na wyświetlaczukąt = atan2(a.acceleration.y, a.acceleration.z) × 57,3. Zamiast zegara z soboty wypisz kąt dużą czcionką i narysuj pasek 128 px z kreską w środku, która przesuwa się o 2 px na stopień. | kreska stoi w środku na płaskim stole i ucieka przy przechyle | |
| 7 | Filtr komplementarnyPołącz: kat = 0.98*(kat + gyro*dt) + 0.02*katAcc. Porównaj trzy liczby w Serial Plotter: sam żyroskop (płynie), samo przyspieszenie (drga przy stuknięciu w stół), filtr (spokojny i nie płynie). | stuknięcie w stół szarpie linią przyspieszenia, a linia filtru ledwo drgnie |
Z których paczek (6)
Jeśli części leżą jeszcze w paczkach z paczkomatu: zdjęcie to zawartość paczki w dniu odbioru.
- 12-* Lutownica Reball RT-990 90 W
- 11-* Cyna 1,0 mm 16 g w tubce (Cynel, z zestawu stacji)
- 11-* Cyna 0,5 mm 100 g na szpuli (Cynel Sn60Pb40)
- 11-* Cyna 1,0 mm 250 g na szpuli (Cynel Sn60Pb40)
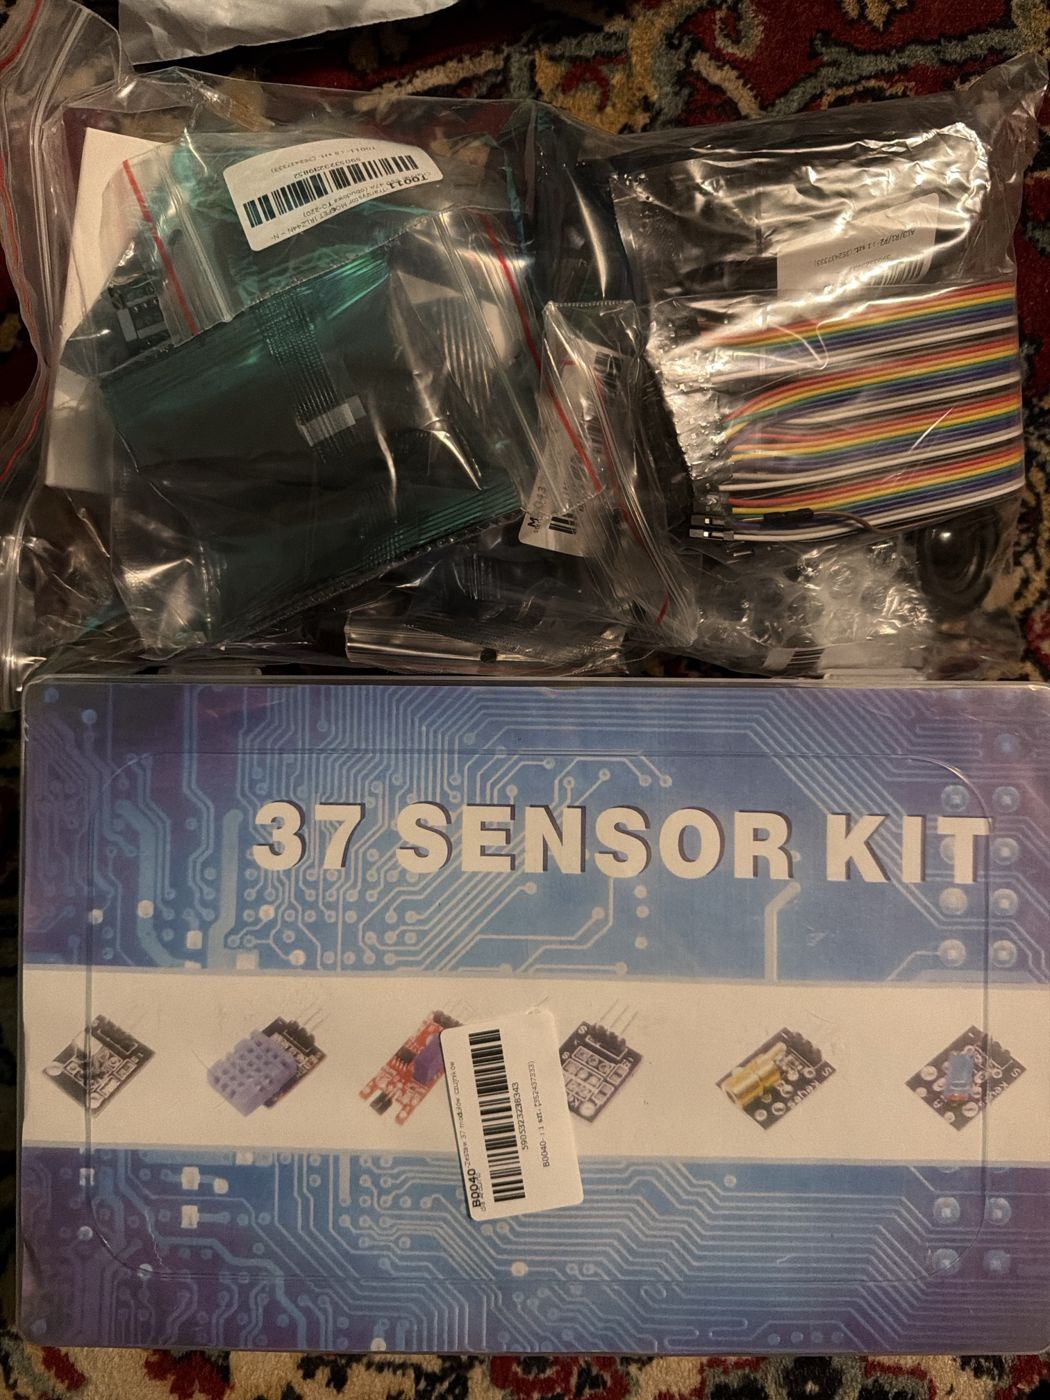
- 3-A1 Czujnik ruchu MPU-6050 (przyspieszenie + obrót)
- 3-A1 Listwa szpilek do GY-521 (luzem)
- 6-* Przewód połączeniowy męsko-żeński 20 cm
- 4-B1 OLED 0,96 cala 128×64 (szpilki GND VCC SCL SDA)
- 9-A2 Klon UNO z gniazdem USB-C
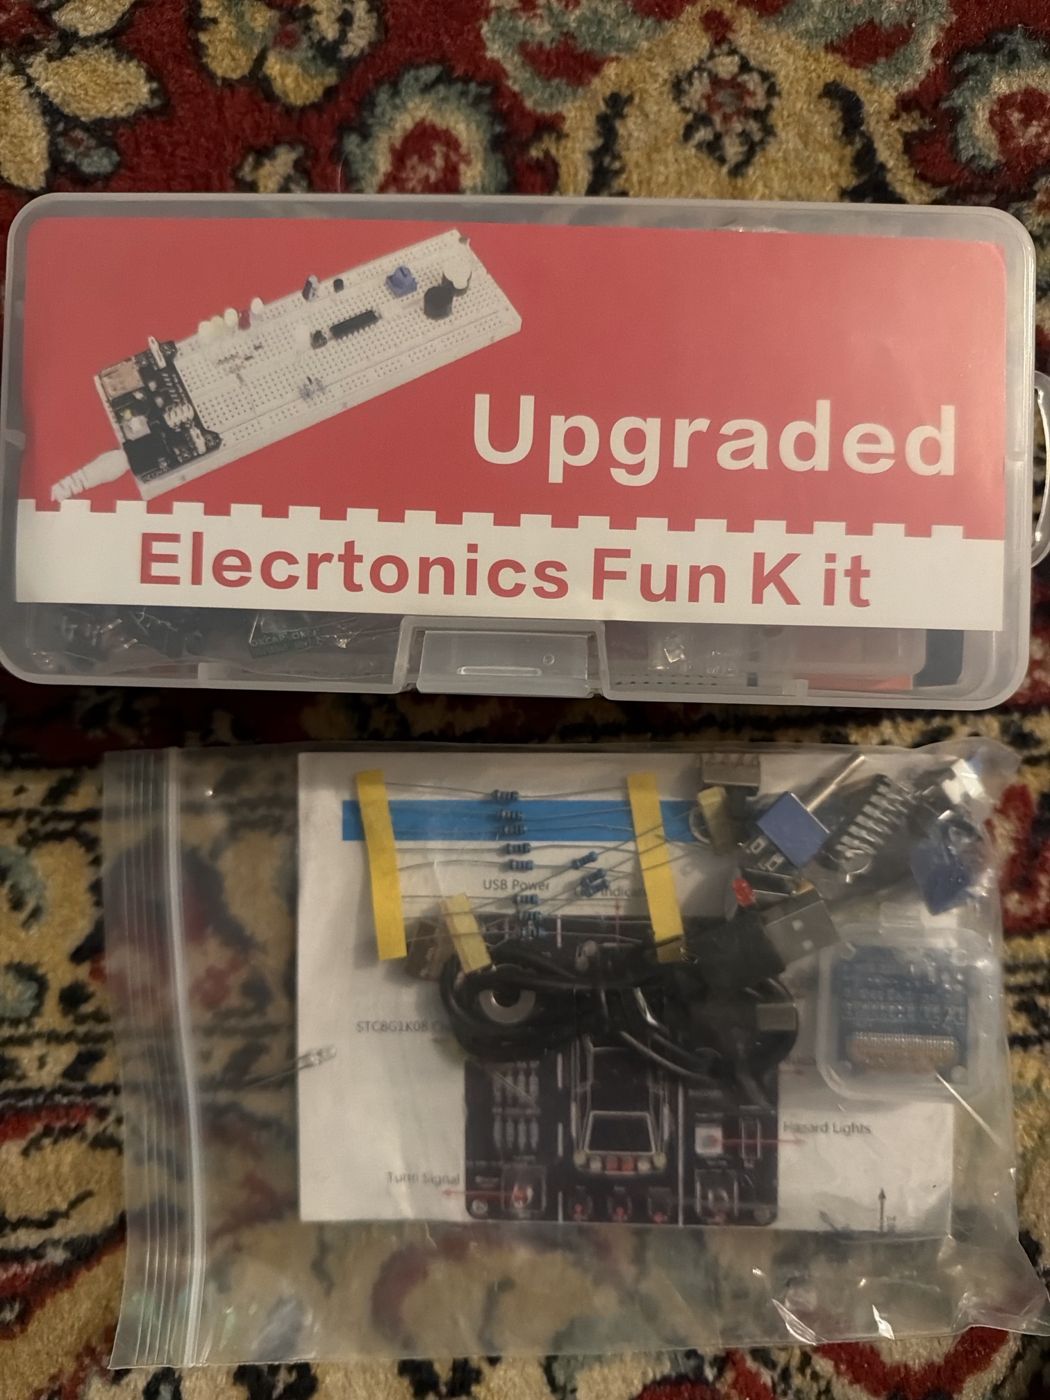
- 2-* Płytka stykowa 830 pól
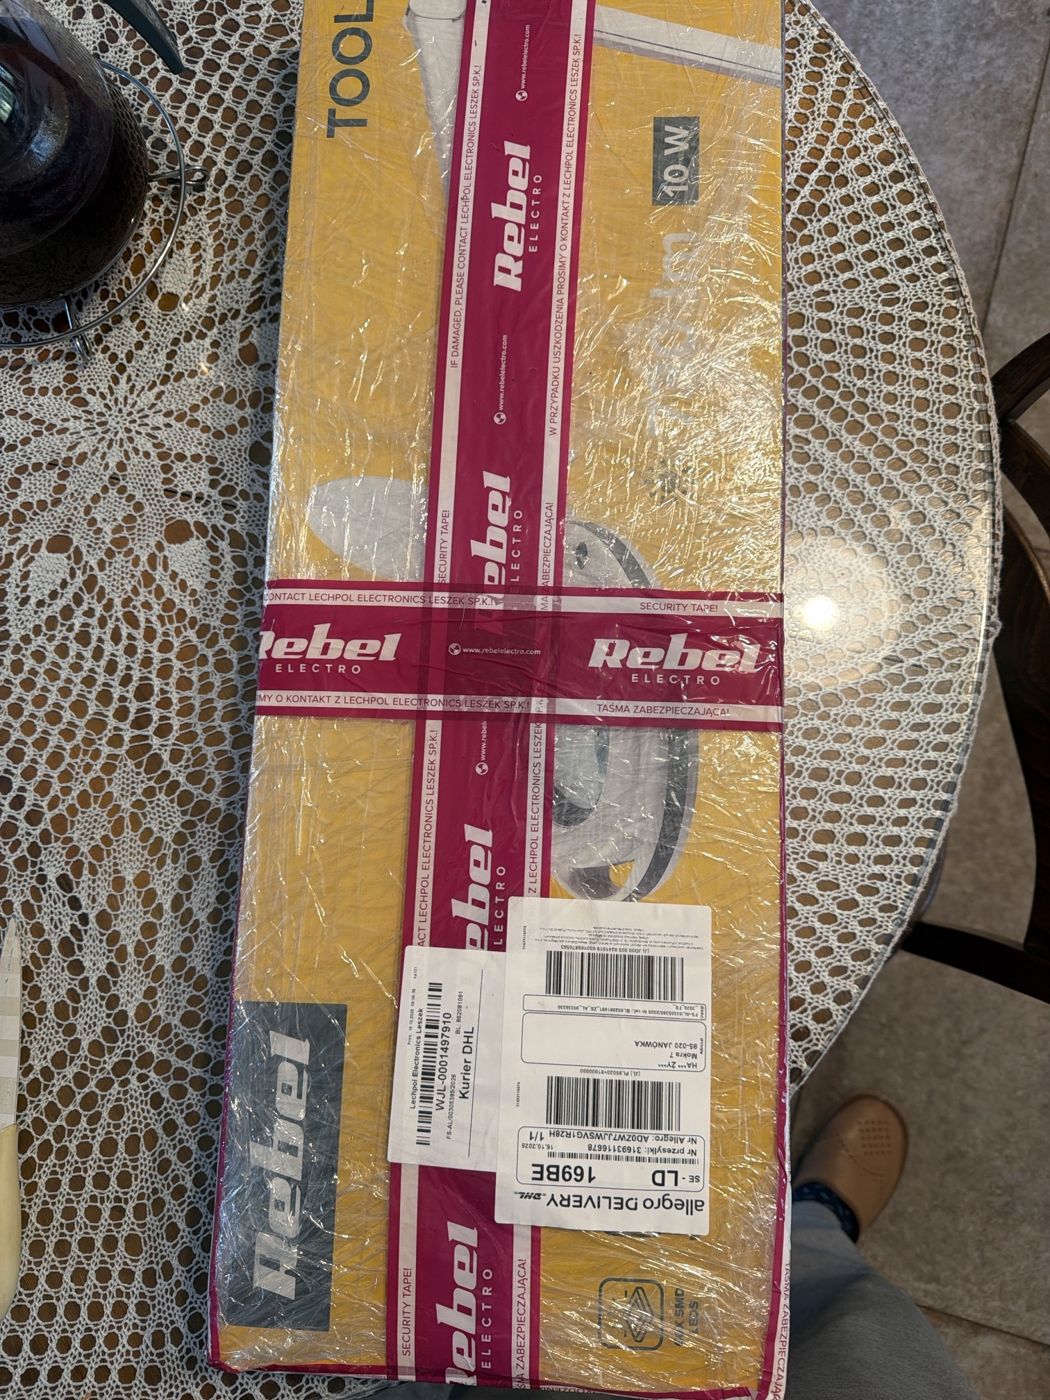
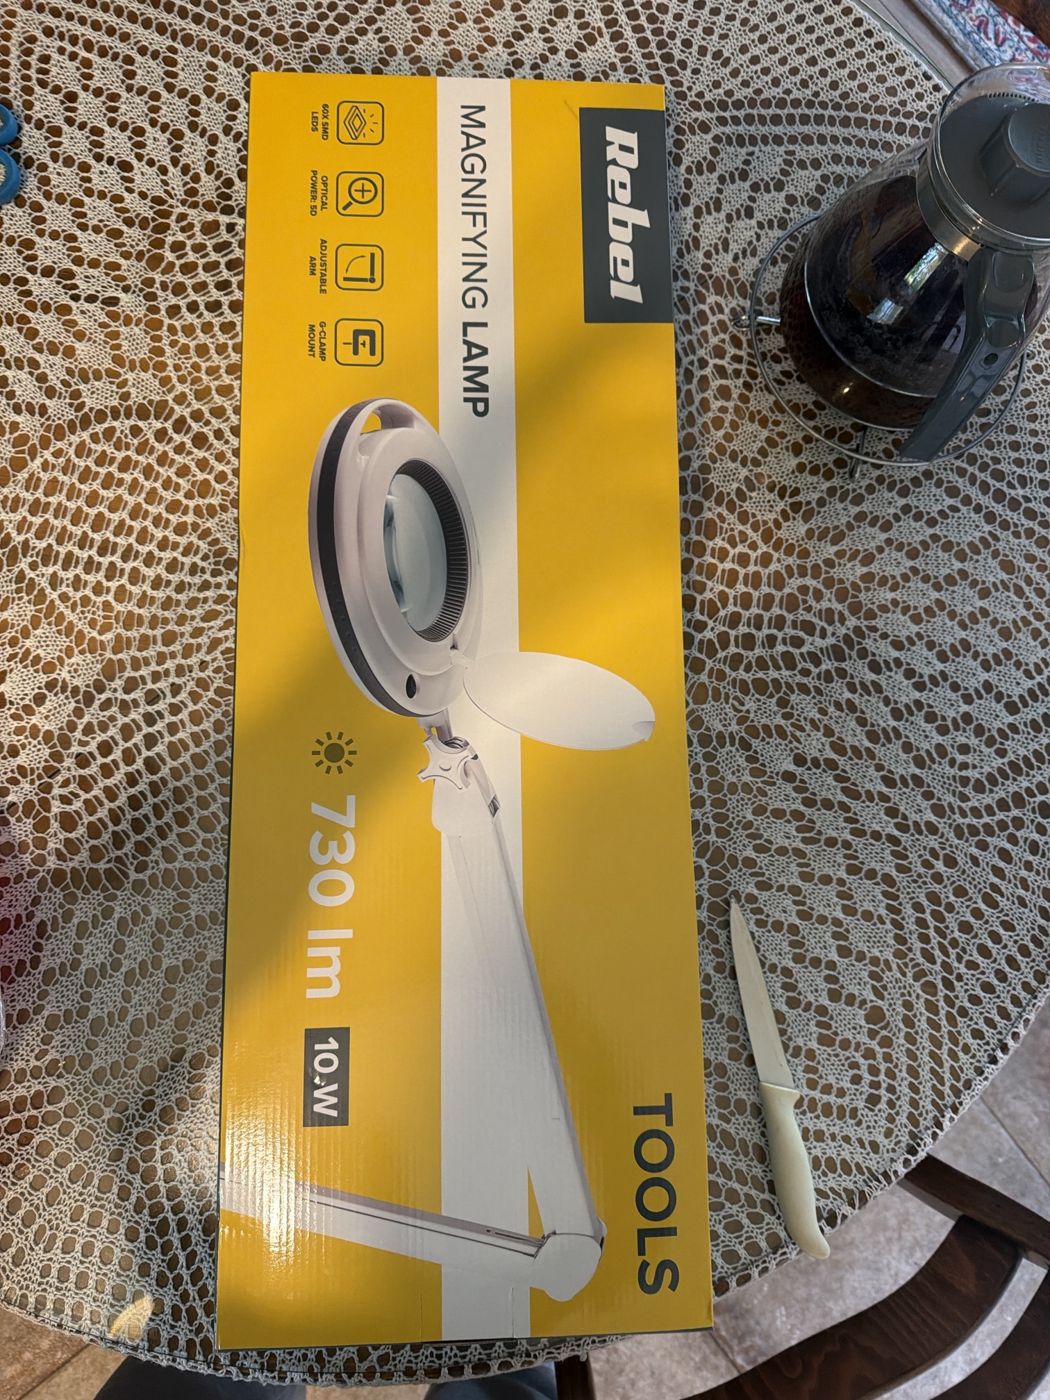
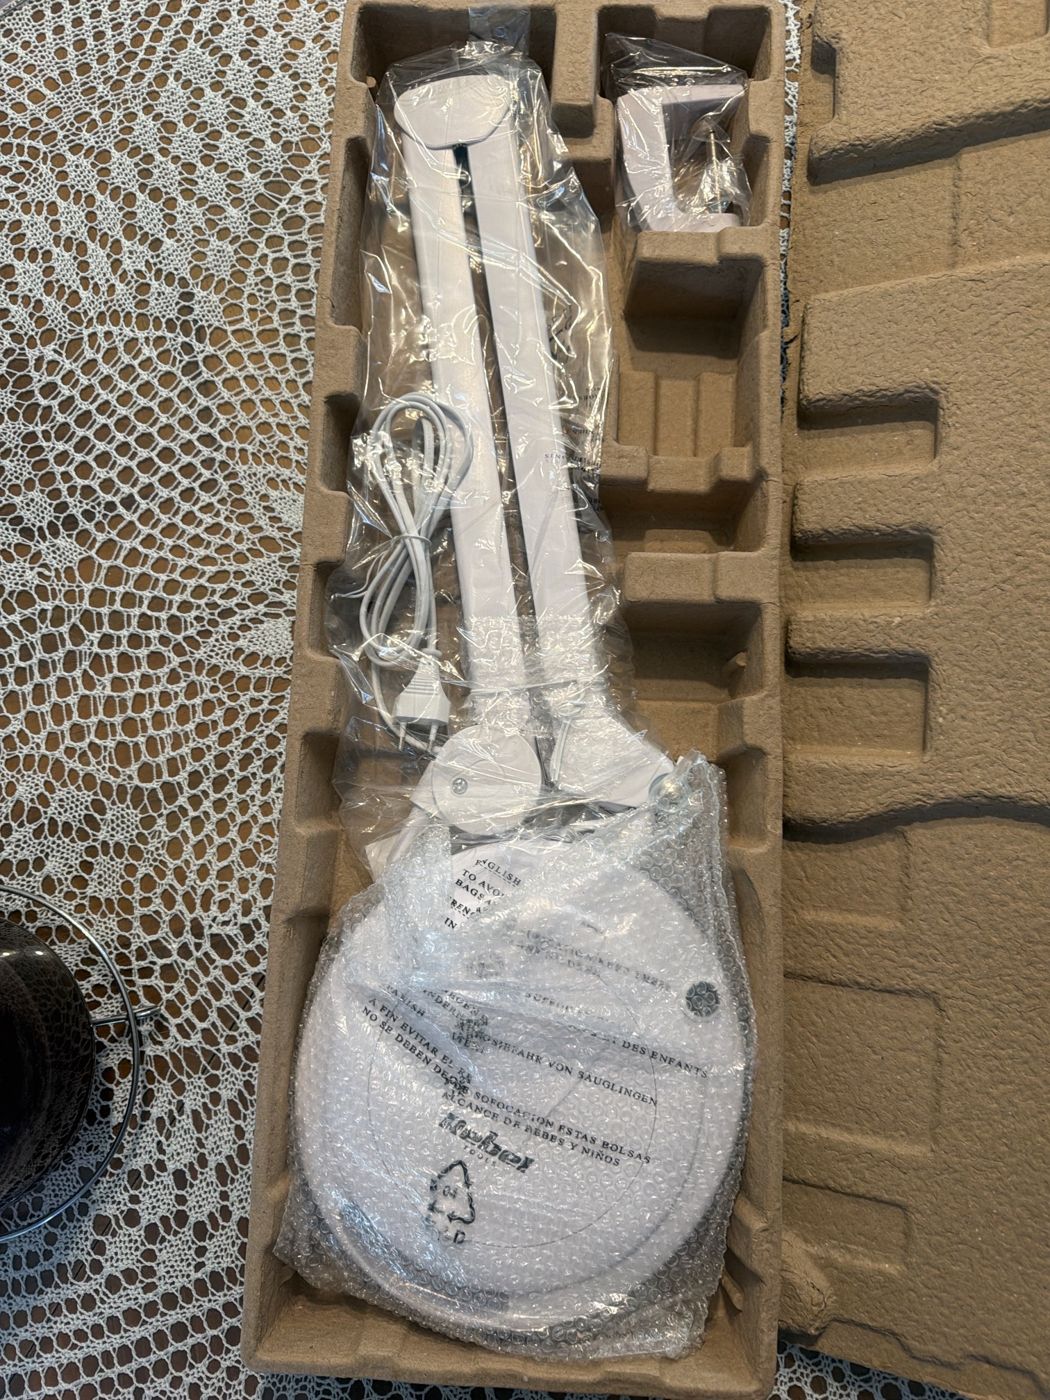
- biurko Lampa z lupą 5 dioptrii (odebrana 19.10)
Części (6)
Adres to pudełko, rząd i kolumna z mapki na wieczku. Kliknięcie otwiera pudełko w magazynie; zdjęcie powiększa się po kliknięciu.
Narzędzia i rzeczy użyte nietypowo (5)
Teoria · 20 minut przed częściami
Wczoraj nauczyłeś się lutować i przylutowałeś listwę do tego czujnika; w sobotę wyświetlacz pokazał zegar, dziś zamiast zegara pokaże kąt z czujnika ruchu, tego samego układu, który siedzi w Twoim dronie i mówi mu, w którą stronę jest przechylony.
Po co: kamień M5 „Czujniki i napędy” wymaga, żebyś czytał czujnik ruchu i rozumiał, czemu łączy się dwa jego pomiary. W sobotę ten sam kąt będzie sterował serwem, w sobotę całą poziomicą stołową.
- W obudowie 4 × 4 mm siedzi sześć czujników.Trzy mierzą przyspieszenie wzdłuż trzech osi, trzy mierzą prędkość obrotu wokół tych osi. Każdy to mikroskopijna sprężynka z masą wytrawiona w krzemie; przechylenie albo obrót zmienia odległość między płytkami, a układ mierzy tę zmianę jako pojemność.
- Czujnik przyspieszenia leżący nieruchomo nie pokazuje zera.Pokazuje 1 g w dół, bo ciążenie też jest przyspieszeniem. Właśnie dzięki temu z samych trzech liczb policzysz, pod jakim kątem leży płytka: kąt to stosunek składowej bocznej do pionowej (funkcja atan2).
- Żyroskop mierzy tylko prędkość obrotu.Żeby dostać kąt, trzeba sumować prędkość w czasie, a każdy mały błąd pomiaru też się sumuje. Po minucie nieruchoma płytka „obraca się” o kilka stopni. To się nazywa dryf i nie da się go usunąć lepszym czujnikiem.
- Dlatego dron łączy oba: żyroskop daje szybkie, gładkie zmiany, czujnik przyspieszenia poprawia go powoli, żeby nie odpływał.Najprostsza wersja to filtr komplementarny: kąt = 0,98 × (kąt + obrót × czas) + 0,02 × kąt z przyspieszenia. Dziś zobaczysz oba składniki osobno, zanim je połączysz.
- Czujnik rozmawia tą samą magistralą dwuprzewodową co wyświetlacz, pod adresem 0x68.Dopinasz go równolegle do tych samych dwóch przewodów; skaner z soboty pokaże dwa adresy.
Budowa tygodnia · 1,5 h
Co w tym tygodniu powstaje z dzisiejszego elementu.
| B1 | Poziomica stołowa, krok 2: czujnik na XIAOPrzenieś układ z przewodów na płytkę stykową, gdzie od wczoraj siedzi XIAO z OLED: czujnik w rzędach płytki, magistrala jedną parą przewodów, zasilanie czujników z 3V3. To samo działa na dwóch napięciach: lekcja o 3,3 V kontra 5 V w praktyce. | wszystko działa jak przed przeniesieniem, przewody krótsze |
Po zapisaniu dzień zmienia stan na „zaliczony”, a tydzień dostaje punkt.
Punkty mapy w czasie: każdy punkt to dowód, który podniósł poziom węzła. Linia stoi, dopóki nie ma dowodu.
Tydzień 1: Magistrale, czujniki i pierwsze lutowanie
Kamień: M0 Stanowisko · M5 w połowie
Wprowadzenie: Jak dwa przewody obsługują wiele układów (adresy, potwierdzenia, oporniki podciągające) i dlaczego długi przewód psuje magistralę. cały tydzień →
Z mapy: następny krok
Poziom 1 → 2: programy „mruganie” i „dotyk” działają: dioda miga, a wykres na komputerze pokazuje dotknięcie nóżki A0
Waga 13: najbliższe kamienie i pomysły, które na to czekają w kamieniach i pomysłach
Poziom 1 → 2: stanowisko rozstawione według prezentacji, zrobione zdjęcie
Waga 10: najbliższe kamienie i pomysły, które na to czekają w kamieniach i pomysłach
Poziom 1 → 2: uruchamiam skrypt, który czyta dane z płytki przez kabel albo pyta serwis w internecie, i coś w nim zmieniam
Waga 10: najbliższe kamienie i pomysły, które na to czekają w kamieniach i pomysłach
Poziom 1 → 2: pierwsza własna część wydrukowana (podstawka pod drona)
Waga 6: najbliższe kamienie i pomysły, które na to czekają w kamieniach i pomysłach
Osiem tygodni do własnego robota
19 października – 13 grudnia 2026. Na koniec: robot na podwoziu 2WD, zbudowany i zlutowany przez Ciebie, który sam omija przeszkody i jedzie po linii, a na Twoje polecenie słucha własnego pilota (płytka XIAO z drążkiem) przez radio.
Kalendarz
Rytm tygodnia
- Dzień roboczy to 4 godziny w trzech blokach. Blok 1 (2 h): nowy element: 20 min teorii ze slajdów, 10 min zbierania części z magazynu, 90 min kroków z dowodem po drodze.
- Blok 2 (1,5 h): budowa tygodnia: dokładasz dzisiejszy element do konstrukcji, która rośnie przez cały tydzień (tydzień 1: poziomica stołowa, tydzień 2: stacja pogodowa, tydzień 5–8: robot). W sobotę ten blok ma całe 4 godziny.
- Blok 3 (30 min): dowód, pięć zdań notatki własnymi słowami, odłożenie części na miejsca według mapki. Bez bloku 3 dzień nie jest zaliczony.
- Niedziela: 1 godzina przeglądu ze mną (dowody, punkty, następny tydzień), 3 godziny rezerwy na nadrabianie albo czytanie notatek i słowniczka.
Zasady, czyli bat
- Dzień jest zaliczony tylko z dowodem przesłanym tego samego dnia do 23:00. Bez dowodu dzień dostaje zero, bez dyskusji.
- Tydzień jest zaliczony od 5 punktów na 7. Wynik tygodnia wisi na pulpicie Mojej historii.
- Niezaliczony tydzień = następny tydzień się nie zaczyna; najpierw domykasz zaległy element sobotni. Plan się przesuwa, nie rozmywa.
- Zero nowych zakupów części, dopóki bieżący tydzień nie jest zaliczony. Pudełka i materiały eksploatacyjne nie liczą się jako części.
- Każdą rozmowę ze mną zaczynam od pytania o zaległy dowód. Jeśli nie ma, najpierw dowód, potem nowy temat.
- Ćwiczenie można zamienić na inne o tym samym celu, ale nie można go pominąć. Nuda to nie powód; brak części albo choroba tak.
Rozbieg · 17–18 października
Wyświetlacz i czujnik ruchu
Pierwszy dzień w labie: Arduino UNO (klon z USB‑C), dioda i dotyk
Zjawisko do sprawdzenia: wejście analogowe A0 wyczuwa dotyk palca bez żadnego czujnika (pojemność ciała)
Weź z magazynu: 9-A2 klon UNO
Dowód: zrzut monitora portu ze szkicu 01_mrugaj albo kreślarki z 02_dotyk (można dosłać)
Uwaga: dzień sprzed planu (plan ruszył 17.10); dowód nie został przesłany
Pierwsza sesja z XIAO ESP32‑S3: mruganie, dotyk, własna sieć Wi‑Fi ze stroną z przyciskami, radio ESP‑NOW między dwiema płytkami
Zjawisko do sprawdzenia: ćw. 3: jedna płytka robi własną sieć Wi‑Fi i stronę z dwoma przyciskami do diody; ćw. 4: dotyk na drugiej płytce (bez anteny) zapala diodę na pierwszej (z anteną) przez radio bez sieci
Weź z magazynu: 4-D1 XIAO ×2
Dowód: film 7 s: dotyk D0 na nadajniku, obie diody zapalają się razem 2026-10-16-espnow-dotyk-dwie-diody.mov
Wyświetlacz OLED 0,96" na UNO
Zjawisko do sprawdzenia: dwa identyczne wyświetlacze na jednej parze przewodów pokazują to samo
Weź z magazynu: 4-B1 OLED ×26-* przewody żeńsko‑żeńskie9-A2 klon UNO
Dowód: zdjęcie dwóch wyświetlaczy z tym samym czasem + zrzut skanera adresów 2026-10-19-dwa-oled-ten-sam-czas.jpg
Uwaga: dowód 19.10 w nocy (dwa dni po terminie), bez punktu
Dzień przesunięty: czujnik ruchu (poziomica) przeniesiony na środę 21.10, bo wymaga przylutowanej listwy, a nauka lutowania jest we wtorek 20.10
Dowód: —
Uwaga: zasada Maćka 19.10: najpierw nauka i praktyka (lutowanie), potem ćwiczenia, które jej używają
Tydzień 1 · 19–25 października
Magistrale, czujniki i pierwsze lutowanie
Kamień: M0 Stanowisko · M5 w połowie
Wprowadzenie teoretyczne
- Jak dwa przewody obsługują wiele układów (adresy, potwierdzenia, oporniki podciągające) i dlaczego długi przewód psuje magistralę.
- Czujnik ruchu: czujnik przyspieszenia mierzy ciążenie, żyroskop mierzy obrót i „płynie”; filtr komplementarny łączy oba.
- Serwo: impuls co 20 milisekund, jego długość to kąt. To samo sterowanie szerokością impulsu (PWM) rozjaśnia diody i kręci silnikami.
- Lutowanie: cyna wchodzi w szczelinę sama (zjawisko włoskowate), jeśli oba metale są gorące; zimny lut jest matowy i kulisty.
Dzień przesunięty: nauka lutowania przeniesiona na wtorek 20.10 (19.10 zszedł na porządkowanie paczek, lampę z lupą i poprawki planu)
Dowód: —
Uwaga: Maciej 19.10 wieczorem: „jeszcze nie odpaliłem lutownicy, dziś nic nie zrobię”; tydzień 1 przesunięty o dzień
Dzień przesunięty: nauka lutowania przeniesiona na środę 21.10 (20.10: odbiór organizerów Botland, układanie paczek, talie układania i naklejki)
Dowód: —
Uwaga: Maciej 21.10: „nie lutowałem, dziś robię lutowanie”; trzeci poślizg tygodnia 1
Układanie części z paczek do organizerów (talia „wszystkie paczki” od slajdu 19), naklejki na wieczka, zdjęcia pudełek, mycie maty
Zjawisko do sprawdzenia: magazyn: każda część ma adres pola
Dowód: zdjęcia 7 pudełek z góry + licznik talii układania
Uwaga: decyzja Maćka 21.10: najpierw magazyn, lutowanie 22.10
Nauka lutowania: lampa z lupą, zestaw treningowy (diody, oporniki), przewody, pola, szpilki do XIAO nr 2, listwa do czujnika ruchu
Zjawisko do sprawdzenia: cyna sama wchodzi w szczelinę, gdy oba metale są gorące; zimny lut jest matowy
Weź z magazynu: 9-A3 płytka uniwersalna4-D1 XIAO nr 24-D2 listwy 7 szpilekbiurko lutownica11-* cyna, topnik9-A4 zestaw treningowy3-A1 listwa GY‑521
Dowód: zdjęcie lutów przez lupę + miernik w trybie brzęczyka
Czujnik ruchu MPU‑6050: poziomica na wyświetlaczu
Zjawisko do sprawdzenia: nieruchomy czujnik pokazuje 1 g; żyroskop sam odjeżdża o kilka stopni na minutę
Weź z magazynu: 3-A1 MPU‑60504-B1 OLED6-* przewody
Dowód: film 10 s z przechylaniem do 23:00
Rano: serwo SG90 trzyma poziom. Południe: ultradźwięk i laser w skrócie. Po południu, budowa: poziomica stołowa na XIAO
Zjawisko do sprawdzenia: impuls 1,5 ms = środek; serwo buczy i grzeje się, gdy walczy z oporem; ta sama pętla, która w dronie trzyma śmigła poziomo
Weź z magazynu: 5-A1 serwo3-A1 MPU‑60503-D2 HC‑SR044-B6 konwerter poziomów (do XIAO)3-B1 VL53L0X5-B1 pierścień WS2812B5-A5 analizator3-A15-B15-A14-D1 XIAO nr 22-* płytka stykowa
Dowód: film + zdjęcie wyświetlacza przy linijce + tabela wyników dla 5 powierzchni + film 20 s poziomicy
Przegląd tygodnia 1: dowody, punkty, plan tygodnia 2
Dowód: wszystkie zaległe
Tydzień 2 · 26 października – 1 listopada
Radio, czas, pozycja i pola
Kamień: M5 Czujniki i napędy · korekcja błędów na poziom 3
Wprowadzenie teoretyczne
- Dwa radia na 2,4 GHz obok siebie: kanały, kolizje, zgubione paczki; dlaczego sieć domowa psuje łącze i jak to policzyć.
- Fala 69 cm: antena ćwierćfalowa z drutu 17 cm; moc, dopasowanie, zasięg z anteną i bez (Twoje pytania z 16.10 w liczbach).
- Ciśnienie spada 12 paskali na metr; kwarc zwalnia na zimnie; satelity nadają czas, a odbiornik liczy odległości z opóźnień.
- Pole bliskie: karta bez baterii zasilana z cewki czytnika; czemu folia aluminiowa wszystko wyłącza.
Radio nRF24L01+ ×2: zgubione paczki przy kolizji kanału z Wi‑Fi
Zjawisko do sprawdzenia: kanał w środku pasma routera gubi paczki, kanał 100 nie; pobieranie pliku w telefonie zwiększa straty
Weź z magazynu: 4-A1 nRF24 ×22-* kondensator 10 µF
Dowód: tabela strat dla 3 kanałów
Radio 433 MHz: antena z drutu 8 / 17 / 35 cm
Zjawisko do sprawdzenia: 17 cm (ćwierć fali) daje największy zasięg; odbiornik bez sygnału wypluwa szum
Weź z magazynu: 4-A2 nadajnik i odbiornik 433
Dowód: tabela zasięg vs długość anteny
Ciśnienie BMP280 i wilgotność SHT31: wysokościomierz i trzy temperatury
Zjawisko do sprawdzenia: podniesienie o metr widać w ciśnieniu; trzy czujniki temperatury dają trzy różne liczby
Weź z magazynu: 3-C1 BMP2803-C2 SHT31
Dowód: zdjęcie wyświetlacza na podłodze i nad głową
Magnetometr HMC5883L: kompas i elipsa zakłóceń
Zjawisko do sprawdzenia: silnik i nóż przesuwają igłę o dziesiątki stopni; obrót 360° rysuje przesuniętą elipsę
Weź z magazynu: 3-A2 kompas
Dowód: zrzut kreślarki z elipsą
Zegar DS3231: wyścig kwarców z zegarem UNO
Zjawisko do sprawdzenia: rezonator UNO ucieka sekundy na dobę; w lodówce tempo się zmienia
Weź z magazynu: 4-A4 DS3231 + bateria CR2032
Dowód: dwa zdjęcia w odstępie doby (drugie w sobotę)
Budowa: stacja pogodowa z zegarem i GPS, wynik na OLED i w telefonie przez Wi‑Fi płytki XIAO
Zjawisko do sprawdzenia: zimny start GPS przy oknie trwa minuty; pozycja „chodzi” o metry
Weź z magazynu: 10-A2 GPS3-C13-C24-A44-B1 OLED4-D1 XIAO
Dowód: zdjęcie i zrzut strony z telefonu
Przegląd tygodnia 2: zaliczenie kamienia M5
Dowód: wszystkie zaległe
Tydzień 3 · 2–8 listopada
Prąd, silniki i lutowanie na poważnie
Kamień: M2 Pierwszy lut · pwm-silniki na 3
Wprowadzenie teoretyczne
- Dlaczego nóżka płytki nie uciągnie silnika (20 miliamperów kontra 1 amper) i co robi tranzystor: zawór sterowany napięciem, grzanie, dioda gasząca przepięcie od cewki.
- Mostek H: jak dwa przełączniki zmieniają kierunek silnika; sterownik TB6612 to dwa mostki w jednym układzie.
- Silnik prądu stałego: moment, obroty, prąd rozruchu; przekładnia zamienia obroty na siłę; pomiar prądu miernikiem szeregowo.
- Zasilanie: dlaczego silniki dostają osobne napięcie, wspólna masa, kondensator przy silniku, co to „brown‑out” (płytka restartuje się, gdy silnik rusza).
Dni oznaczone „szkic” mają na razie tylko cel z planu tygodnia; połączenia, części i instrukcję dopisuję w niedzielę przed tym tygodniem.
tranzystor IRLZ44N + silnik wibracyjny: regulacja mocy z płytki, pomiar prądu, grzanie tranzystora palcem
Dowód: zdjęcie miernika
sterownik TB6612 + jeden silnik TT z podwozia na stole: przód, tył, hamowanie, rampa prędkości
Dowód: film
lutowanie zestawu „symulator jazdy”, część 1 (oporniki, diody, podstawka układu)
Dowód: zdjęcie spodu płytki
lutowanie, część 2 (przełączniki, wyświetlacz, brzęczyk), uruchomienie
Dowód: film działającego symulatora = kamień M2
bity kontra atomy: dzielnik, termistor, kondensator, zdjęcie przed zmianą (inspiracja: Keil, „Superhuman Hardware Design Is The Easy Part”) + zasilanie robota pod obciążeniem (4×AA, powerbank, LiPo)
Zjawisko do sprawdzenia: tolerancja części, temperatura, stała czasowa R·C, opór wewnętrzny baterii
Dowód: zdjęcie dwóch tabel i miernika na kondensatorze
Budowa: oba silniki TT na podwoziu, koła, sterownik, płytka UNO na gumkę; jazda po prostej i zawracanie z programu
Dowód: film
przegląd.
Dowód: wg karty dnia
Tydzień 4 · 9–15 listopada
Dron ESP‑FLY, pierwszy lot
Kamień: M4 Pierwszy lot
Wprowadzenie teoretyczne
- Jak cztery silniki trzymają poziom: regulator PID w zrozumiałej wersji (błąd, suma błędów, tempo zmian), filtr komplementarny z tygodnia 1 w praktyce.
- Śmigła CW i CCW, momenty reakcji, dlaczego dron bez tego by się kręcił; środek ciężkości i akumulator.
- Akumulator LiPo bez strachu: 4,2 V pełny, 3,3 V granica, prąd rozładowania, ładowanie przez USB płytki, co robić z napuchniętym.
- Lutowanie do gotowej płytki: silniki bezrdzeniowe, cienkie przewody, zimny lut kontra przegrzany lakier.
Dni oznaczone „szkic” mają na razie tylko cel z planu tygodnia; połączenia, części i instrukcję dopisuję w niedzielę przed tym tygodniem.
talia „ESP‑FLY, składanie” (przygotuję na niedzielę). Lutowanie 4 silników i przewodów akumulatora
Dowód: zdjęcie przez lupę
montaż ramy, śmigła według kierunków, test silników bez śmigieł
Dowód: film
firmware ESP‑Drone na XIAO z drona, kalibracja czujnika ruchu, aplikacja w telefonie
Dowód: zrzut
pierwsze próby: zawis 10 cm nad poduszką, trymowanie
Dowód: film
zawis 30 sekund i lądowanie w miejscu
Dowód: film
Budowa: pomiar czasu lotu i prądu w zawisie; porównanie z Twoim pytaniem „dlaczego mały dron lata krócej”
Dowód: liczby
przegląd, odpoczynek dla kciuków.
Dowód: wg karty dnia
Tydzień 5 · 16–22 listopada
Robot v1 omija przeszkody
Kamień: R1 Robot jeździ sam
Wprowadzenie teoretyczne
- Architektura prostego robota: pętla czujniki → decyzja → silniki, bez opóźnień blokujących (millis zamiast delay), maszyna stanów (jedzie, cofa, skręca).
- Czujniki odległości na pojeździe: martwe pola, kąt, prędkość dźwięku kontra prędkość robota; dwa czujniki pod kątem lepsze niż jeden na serwie?
- Zasilanie robota od środka: osobna linia dla silników, kondensatory, wspólna masa; czemu robot „wariuje” przy słabych bateriach.
- Mechanika: środek ciężkości, kółko podporowe, luzy w przekładni, dlaczego robot nie jedzie prosto i co z tym zrobić (na razie: nic, w tygodniu 7 enkodery).
Dni oznaczone „szkic” mają na razie tylko cel z planu tygodnia; połączenia, części i instrukcję dopisuję w niedzielę przed tym tygodniem.
montaż czujnika ultradźwiękowego na przodzie, laserowego obok; odczyt obu na OLED w ruchu
Dowód: film
maszyna stanów: jedź, stop przed przeszkodą 20 cm, cofnij, obróć, jedź
Dowód: film na korytarzu
czujnik ruchu na robocie: obrót o dokładnie 90° z żyroskopu
Dowód: film z kątomierzem na podłodze
pierścień diod jako stan robota (zielony jedzie, czerwony cofa), brzęczyk na przeszkodę
Dowód: film
zasilanie: koszyk 4×AA kontra powerbank; test 10 minut jazdy
Dowód: czas i napięcie
Budowa: robot v1 przejeżdża tor z trzech przeszkód bez dotknięcia, trzy razy z rzędu
Dowód: film
przegląd tygodnia 5, kamień R1; opcjonalnie mocap 2D z iPhone’a nad stołem (inspiracja Low‑Cost Mocap)
Dowód: wg karty dnia
Tydzień 6 · 23–29 listopada
Własny pilot i zdalne sterowanie
Kamień: R2 Robot słucha pilota · espnow na 3
Wprowadzenie teoretyczne
- Protokół własny: ramka z numerem, dwoma osiami drążka, przyciskami i sumą kontrolną; co robi robot, gdy ramki przestają przychodzić (bezpieczne zatrzymanie).
- Drążek analogowy: dwa potencjometry, strefa martwa, krzywa czułości; dlaczego surowe wartości skaczą i jak je wygładzić.
- Mieszanie kanałów: z „przód” i „skręt” robisz prędkości lewego i prawego koła (ta sama matematyka co w dronie, tylko w dwóch wymiarach).
- Zasięg i opóźnienie: pomiar czasu od ruchu drążka do reakcji silnika; ESP‑NOW kontra nRF24 w tym samym pokoju.
Dni oznaczone „szkic” mają na razie tylko cel z planu tygodnia; połączenia, części i instrukcję dopisuję w niedzielę przed tym tygodniem.
pilot na płytce stykowej: XIAO nr 2 + drążek KY‑023 z zestawu 37 + dwa przyciski; wartości na OLED
Dowód: zdjęcie
ramka ESP‑NOW do XIAO nr 1 na robocie; licznik zgubionych; zatrzymanie po 300 ms ciszy
Dowód: monitor
mieszanie kanałów; robot jeździ z pilota po pokoju
Dowód: film
tryb mieszany: pilot prowadzi, robot sam hamuje przed przeszkodą (nadrzędność czujnika)
Dowód: film
lider i naśladowca: ramię z 2 potencjometrów steruje ramieniem z 2 serw SG90, filtr medianowy, zapis i odtworzenie ruchu (inspiracja: ramię‑lider bez serw, AS5600) + pomiar opóźnienia i zasięgu ESP‑NOW vs nRF24
Zjawisko do sprawdzenia: prędkość serwa a opóźnienie, szum potencjometru, demonstracja = ciąg (czas, kąty)
Dowód: film lidera i naśladowcy, film odtworzenia, tabela radia
Budowa: pilot w pudełku (karton, taśma, albo wydruk), zasilany z powerbanku; slalom na czas
Dowód: film
przegląd.
Dowód: wg karty dnia
Tydzień 7 · 30 listopada – 6 grudnia
Autonomia, linia, enkodery i regulator
Kamień: R3 Robot jedzie po linii z regulatorem · pid-teoria na 3
Wprowadzenie teoretyczne
- Czujnik linii: odbicie podczerwieni od białego i czarnego; próg; dlaczego dwa czujniki to za mało na ostre zakręty.
- Enkoder: tarcza ze szczelinami i czujnik szczelinowy KY‑010 liczą obroty koła; z tego droga i prędkość (odometria), jej błąd po 10 metrach.
- Regulator PID po raz drugi, teraz na kole: utrzymanie zadanej prędkości mimo dywanu i spadku napięcia; strojenie krok po kroku na wykresie.
- Kompas na robocie: jazda „na północ” mimo poślizgu; zakłócenia od silników (tydzień 2 w praktyce).
Dni oznaczone „szkic” mają na razie tylko cel z planu tygodnia; połączenia, części i instrukcję dopisuję w niedzielę przed tym tygodniem.
czujnik linii ×2 (KY‑033 z zestawu + czujnik odbiciowy IMZ) przy podłodze; taśma izolacyjna jako tor
Dowód: film jazdy po prostej linii
enkodery na obu kołach; licznik impulsów na metr
Dowód: tabela z linijką
regulator prędkości jednego koła, wykres zadane/zmierzone w kreślarce, strojenie
Dowód: zrzut wykresu
robot jedzie prosto dzięki enkoderom (różnica impulsów koryguje skręt)
Dowód: film z taśmą na podłodze
linia z zakrętami, regulator na skręt
Dowód: film
Budowa: tor: linia z zakrętami i przeszkoda na trasie; robot jedzie po linii, omija przeszkodę, wraca na linię
Dowód: film
przegląd.
Dowód: wg karty dnia
Tydzień 8 · 7–13 grudnia
Integracja, lutowanie na stałe i pokaz
Kamień: Robot v2 · M5 domknięty · plan na styczeń
Wprowadzenie teoretyczne
- Z płytki stykowej na płytkę uniwersalną: planowanie połączeń, przewody w kolorach, masa gwiazdą, kondensatory przy zasilaniu.
- Obudowa i mocowania: karton i opaski kontra wydruk 3D; tolerancje otworów; gdzie robot się psuje mechanicznie.
- Czytanie własnego kodu po dwóch miesiącach: podział na moduły (czujniki, napęd, radio), stałe w jednym miejscu, dziennik zdarzeń na kartę microSD.
- Retrospektywa: co z mapy umiejętności poszło w górę, co stoi; co dalej: ramię, kamera i sztuczna inteligencja (kamienie M7, M9) albo większy dron (M6, M10).
Dni oznaczone „szkic” mają na razie tylko cel z planu tygodnia; połączenia, części i instrukcję dopisuję w niedzielę przed tym tygodniem.
robot v2: sterownik, XIAO, czujniki i zasilanie przylutowane na płytce uniwersalnej 70 × 90; dowód po każdym dniu: zdjęcie spodu.
Dowód: wg karty dnia
robot v2: sterownik, XIAO, czujniki i zasilanie przylutowane na płytce uniwersalnej 70 × 90; dowód po każdym dniu: zdjęcie spodu.
Dowód: wg karty dnia
robot v2: sterownik, XIAO, czujniki i zasilanie przylutowane na płytce uniwersalnej 70 × 90; dowód po każdym dniu: zdjęcie spodu.
Dowód: wg karty dnia
zapis przejazdów na kartę microSD, odczyt w komputerze, wykres prędkości
Dowód: wykres
obudowa i mocowania (karton/druk), zdjęcia „portfolio”
Dowód: zdjęcia
Pokaz: film 2 minuty: pilot, omijanie, linia, dron w tle; wpis w Twojej historii jako kamień
Dowód: film
retrospektywa ze mną: mapa umiejętności przed/po, plan na styczeń.
Dowód: wg karty dnia
Talie slajdów i ich powiązania
Pierwsza sesja z XIAO ESP32‑S3 ↗
40 slajdów · dioda, dotyk, własne Wi‑Fi, ESP‑NOW, paczki z sumą kontrolną, OLED na UNO · kopia na portalu
Ćwiczenia: ćw. 1 diodaćw. 2 dotykćw. 3 Wi‑Fićw. 4 ESP‑NOWćw. 5 paczki z sumąćw. 6 OLED na UNO
Umiejętności: Płytka XIAO ESP32-S3Własna sieć Wi‑Fi i strona internetowa na płytceŁączność radiowa między płytkami bez Wi‑Fi (ESP-NOW)Jak dane przeżywają zakłóceniaCzujniki podłączane dwoma przewodami danych (I2C)
Kamienie: M3
Pierwszy dzień w labie: Arduino UNO i lutowanie ↗
30 slajdów · stanowisko, Arduino IDE, dioda, dotyk A0, lutowanie przewodów i pola, listwa 7 szpilek
Umiejętności: Program Arduino IDEPłytka UNOPisanie programów na małe płytki (język C++)Lutowanie przewodówLutowanie elementów z nóżkami do płytkiStanowisko pracy
Tydzień 0: rozbieg (OLED, czujnik ruchu) ↗
29 slajdów · 2 dni: wyświetlacz OLED, czujnik ruchu MPU‑6050 · kopia na portalu
Tydzień 1: magistrale, czujniki i pierwsze lutowanie ↗
113 slajdów · 7 dni: lutowanie i szpilki XIAO, serwo, ultradźwięk, laser, pierścień + analizator, budowa poziomicy, przegląd · kopia na portalu
Dni planu: Śr 21.10Czw 22.10Pt 23.10Sob 24.10Nd 25.10
Kamienie: M5
Tydzień 2: radio, czas, pozycja i pola ↗
112 slajdów · 7 dni: nRF24, 433 MHz, BMP280 + SHT31, kompas, DS3231, budowa stacji pogodowej z GPS, przegląd · kopia na portalu
Dni planu: Pn 26.10Wt 27.10Śr 28.10Czw 29.10Pt 30.10Sob 31.10Nd 01.11
Kamienie: M5
Curriculum
Kamień to zestaw umiejętności na danym poziomie i jeden projekt, który da się sfilmować. Status liczony z mapy.
Talie do kamieni
Kamień ma talię, gdy jego ćwiczenia są rozpisane slajd po slajdzie.
M0 Stanowisko: Pierwszy dzień w labie: Arduino UNO i lutowanie
M1 Pierwszy kod: Pierwszy dzień w labie: Arduino UNO i lutowanie
M2 Pierwszy lut: Pierwszy dzień w labie: Arduino UNO i lutowanie
M3 Płytka XIAO i radio bez Wi‑Fi: Pierwsza sesja z XIAO ESP32‑S3
M5 Czujniki i napędy: Tydzień 1: magistrale, czujniki i pierwsze lutowanie, Tydzień 2: radio, czas, pozycja i pola
Kolejne talie (tydzień 4: dron, tydzień 5: robot v1) pojawią się tu automatycznie, gdy je przygotuję.
Projekt dowodowyStanowisko rozstawione (mata, opaska, stacja, wentylacja, lampa), zdjęcie.
Projekt dowodowyPłytka UNO: dioda miga na komendę z klawiatury, dotknięcie nóżki A0 rysuje wykres na komputerze; zrzut ekranu.
Projekt dowodowyĆwiczenia 1–5: przewody, pole na płytce, listwa 7 pinów, celowy mostek usunięty; zdjęcia i sprawdzenie miernikiem.
Projekt dowodowyDotknięcie jednej płytki XIAO zapala diodę na drugiej przez łącze radiowe ESP-NOW; strona z płytki otwarta w Safari; film.
Projekt dowodowyDron ESP-FLY złożony własnoręcznie, start, zawis 30 sekund, całe lądowanie; film.
Projekt dowodowyKąt przechyłu z czujnika ruchu na małym wyświetlaczu; serwo i silnik sterowane z programu; „kwiatek do podlania” (czujnik gleby zapala diodę).
Projekt dowodowyWłasna aparatura (płytka XIAO z dwoma drążkami) steruje dronem przez radio; film lotu.
Projekt dowodowyRobot na podwoziu 2WD z czujnikami odległości przejeżdża tor z trzech przeszkód bez dotknięcia, trzy razy z rzędu; film (plan 8 tygodni, tydzień 5).
Projekt dowodowyPilot na płytce XIAO z drążkiem steruje robotem przez radio ESP-NOW; robot sam hamuje przed przeszkodą; slalom na czas; film (tydzień 6).
Projekt dowodowyRobot jedzie po linii z zakrętami, trzyma prędkość z enkoderów regulatorem, omija przeszkodę i wraca na linię; film (tydzień 7).
Projekt dowodowyKamera (iPhone lub USB) i model AI opisują, co robię przy stole; gest ręką z czujnika ruchu rozpoznany przez mały model na płytce XIAO.
Projekt dowodowyAparatura przeniesiona na własną płytkę drukowaną zamówioną w fabryce, obudowa z druku 3D.
Projekt dowodowyRamię robota SO-101: sterowanie drugim ramieniem i pierwszy wyuczony ruch (LeRobot).
Projekt dowodowyWiększy dron (rama 100 mm, udźwig 30–50 g) z kamerą; komputer na ziemi rozpoznaje cel, dron ląduje na celu.
Projekt dowodowyMała rakieta modelarska z własnym rejestratorem lotu (czujnik ciśnienia i ruchu); odbiór zdjęć z satelity pogodowego NOAA.
Mapa umiejętności
Poziom węzła rośnie tylko z dowodem. Kliknij węzeł: poziomy, co odblokowuje, talie.
Postępy
Dziennik, dowody i tabela umiejętności. Jeden wpis = jedna sesja.
Punkty mapy w czasie
Każdy punkt to dowód, który podniósł poziom węzła. Linia stoi, dopóki nie ma dowodu.
Galeria dowodów
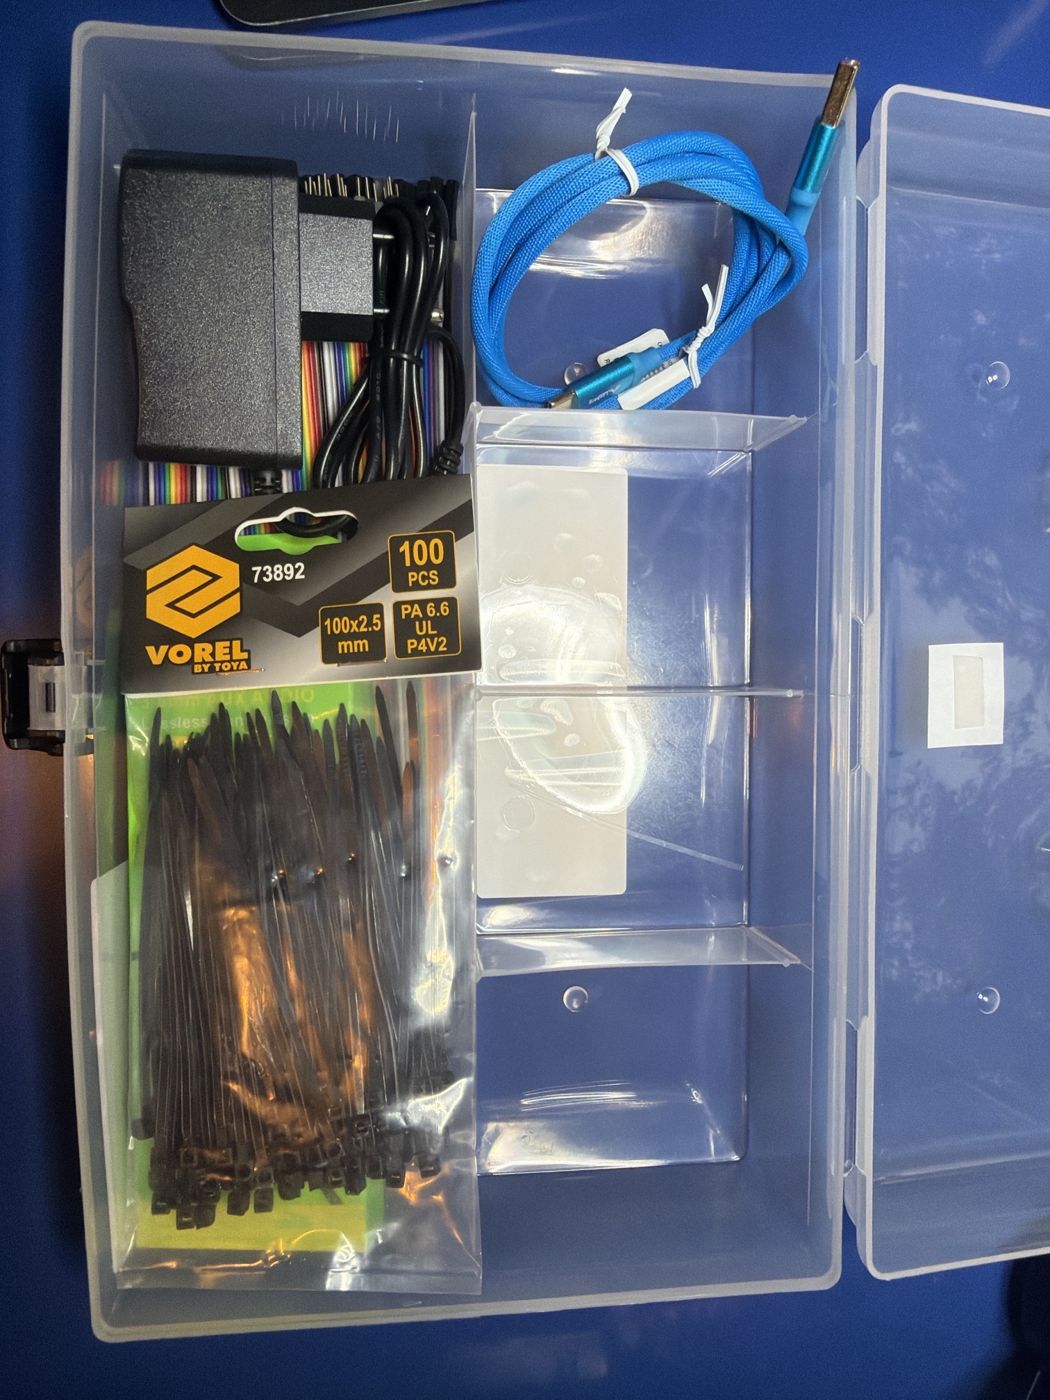
Box 3 „3” (pudełko 6) po ułożeniu: duża komora z zasilaczem, taśmami przewodów i opaskami Vorel, niebieski kabel USB-C–USB-A w małej komorze 1
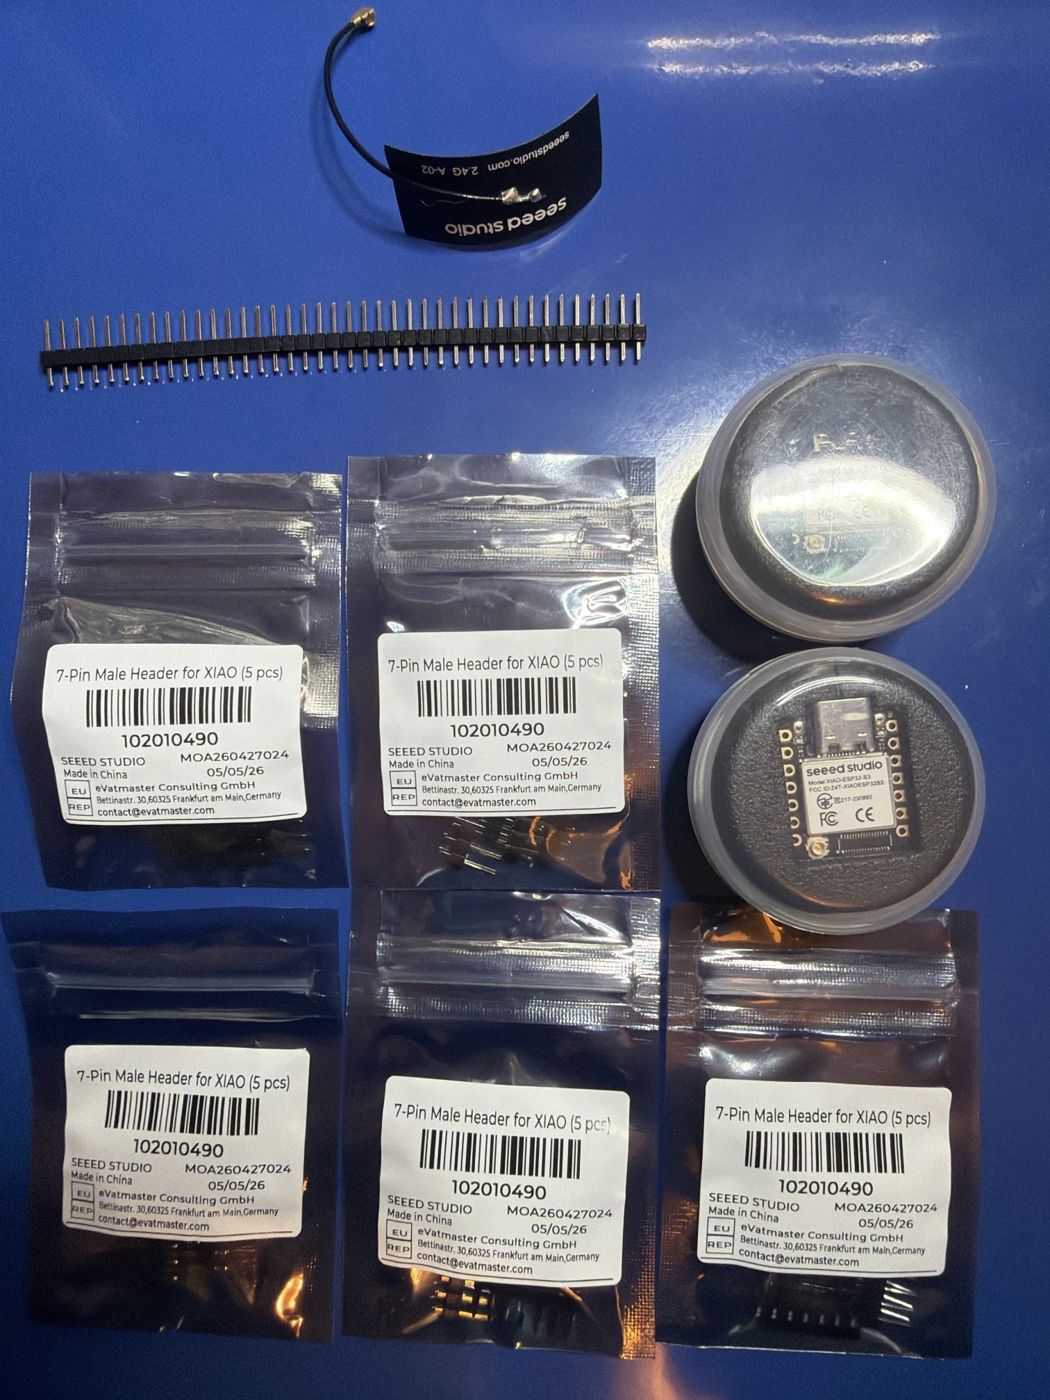
układanie magazynu 22.10, Box 3 „3”Dwa okrągłe pudełka XIAO ESP32-S3, 5 woreczków „7-Pin Male Header for XIAO”, antena A-02 wypięta z płytki nr 1, listwa 40 szpilek
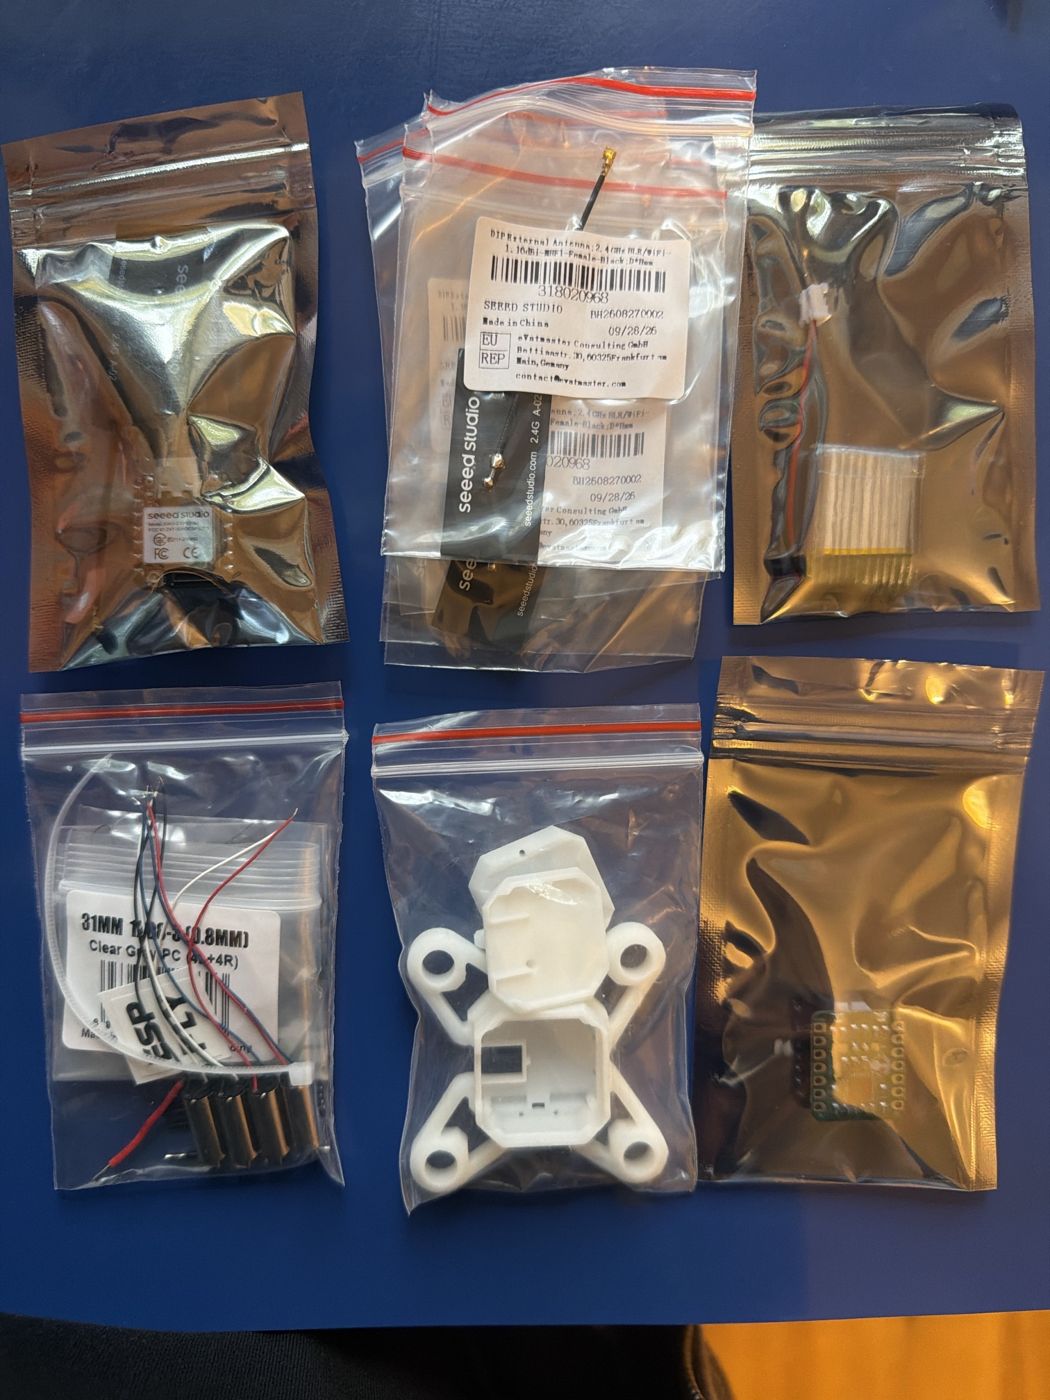
układanie magazynu 22.10, NORT12 nr 2 pola A4, A5, kanał D2Sześć woreczków zestawu drona ESP-FLY: XIAO, anteny, LiPo, silniki ze śmigłami, rama, kontroler lotu
układanie magazynu 22.10, Box 3 „2” mała komora 4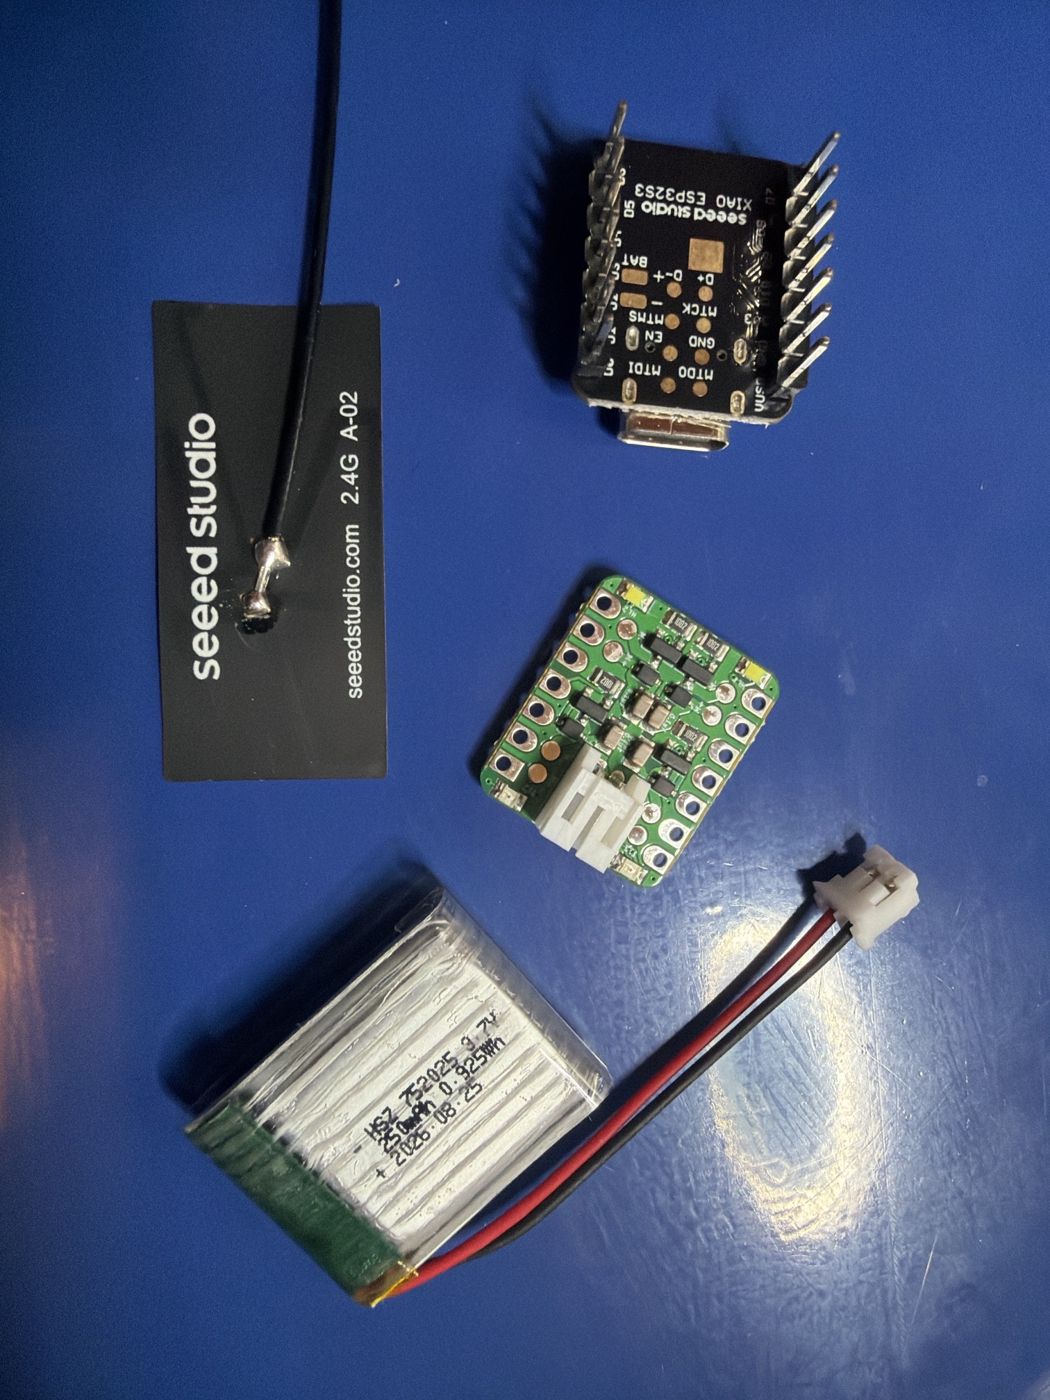
Antena A-02, XIAO drona z fabrycznie przylutowanymi szpilkami, płytka kontrolera lotu, akumulator LiPo HSZ 752025 250 mAh
układanie magazynu 22.10, Box 3 „2” mała komora 4 (srebrny woreczek elektroniki)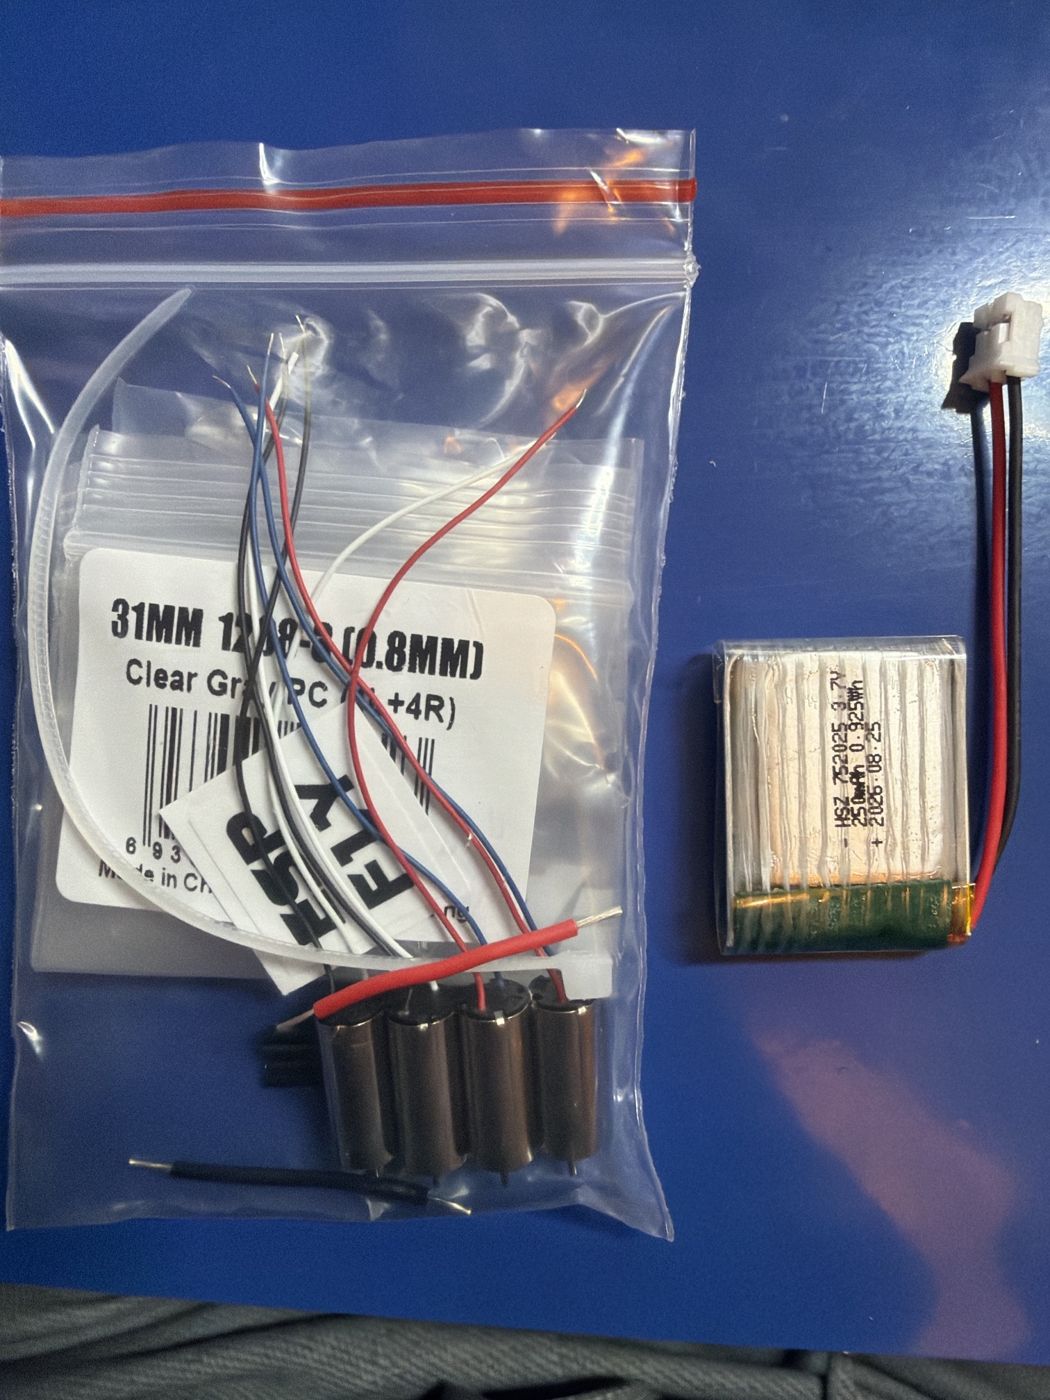
Woreczek silników ze śmigłami (pocynowane końcówki przewodów) obok akumulatora w osobnym woreczku; decyzja: LiPo nie z silnikami
układanie magazynu 22.10, Box 3 „2” mała komora 4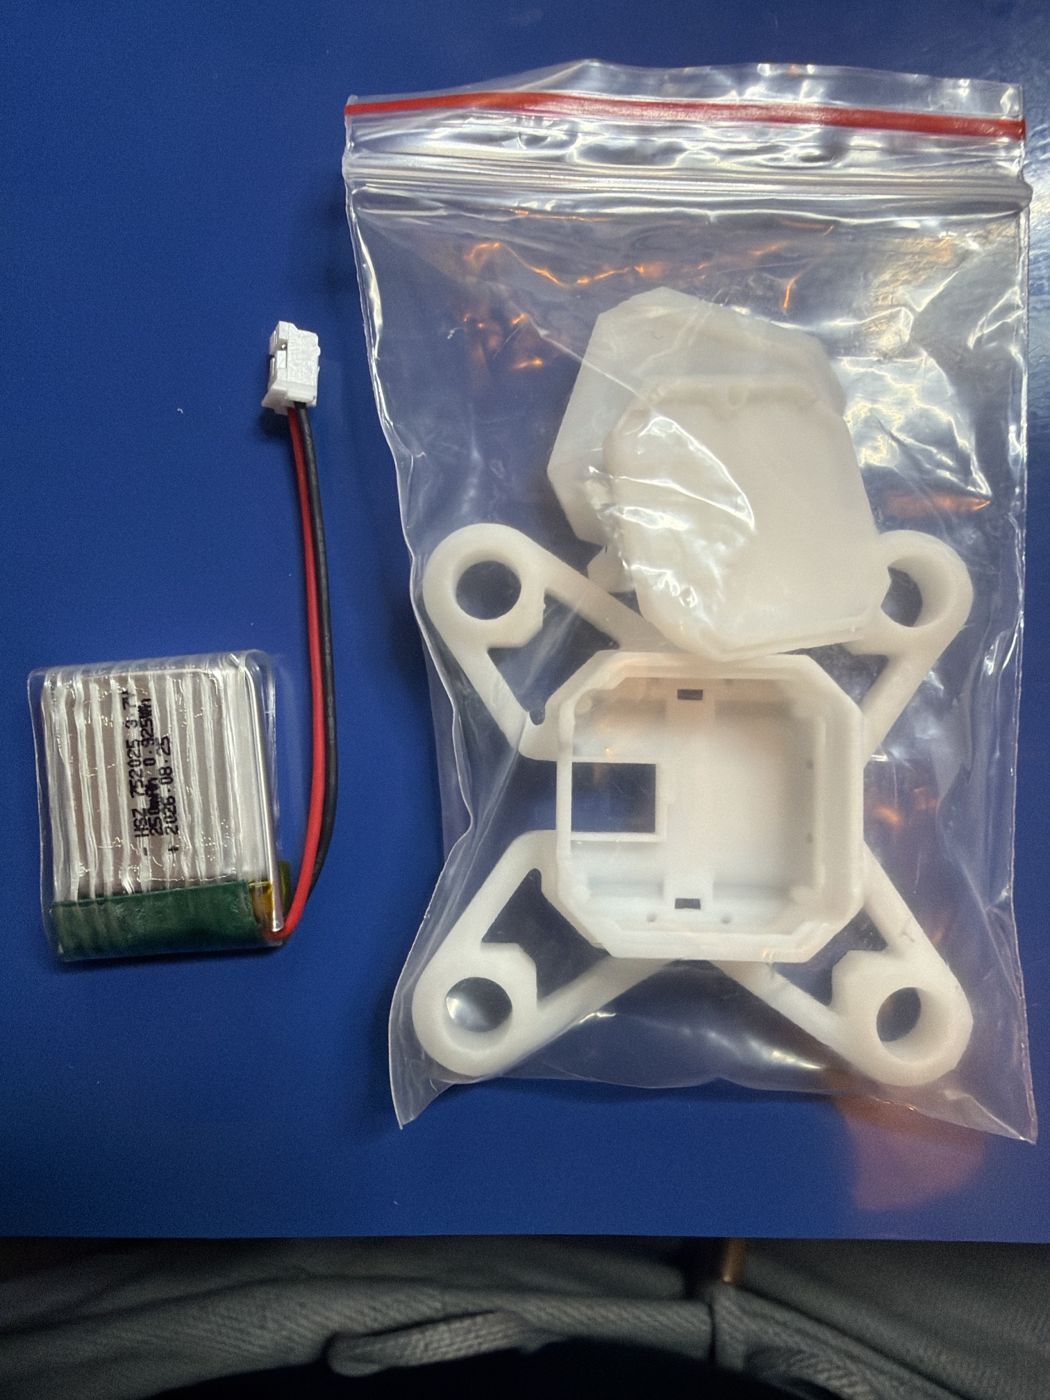
Woreczek ramy drona (same tworzywa) i akumulator w małym woreczku; decyzja: LiPo w woreczku ramy
układanie magazynu 22.10, Box 3 „2” mała komora 4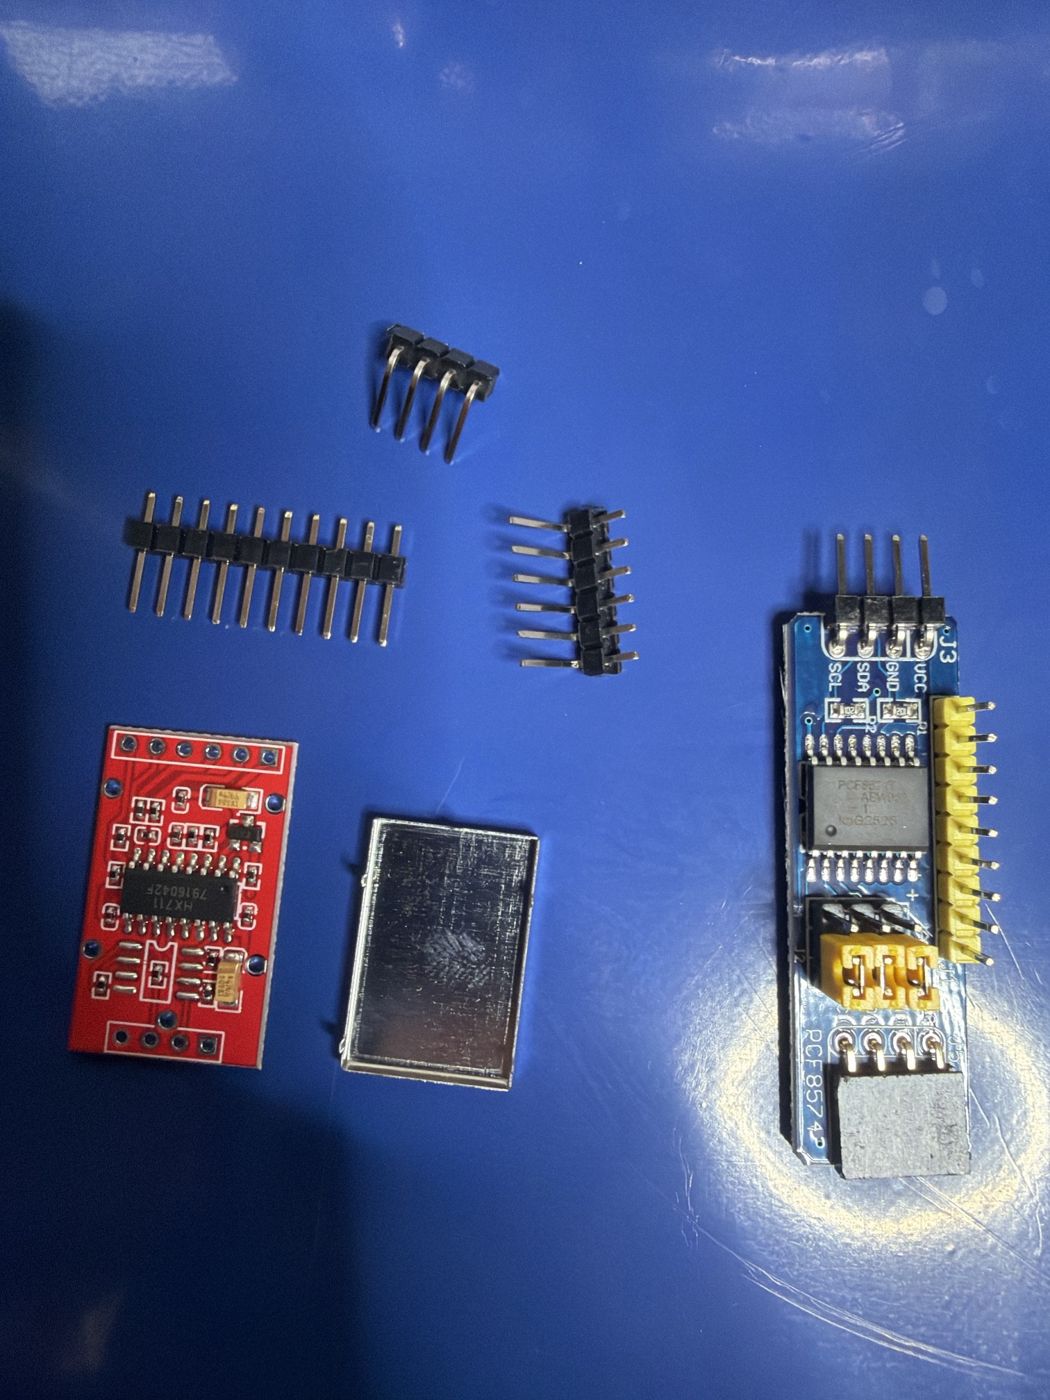
Komplet HX711: czerwona płytka, listwa prosta 10, kątowe 6 i 4, osłona ekranująca; obok moduł PCF8574
układanie magazynu 22.10, NORT12 nr 2 pole C1 (HX711) i NOR16 pole C2 (PCF8574)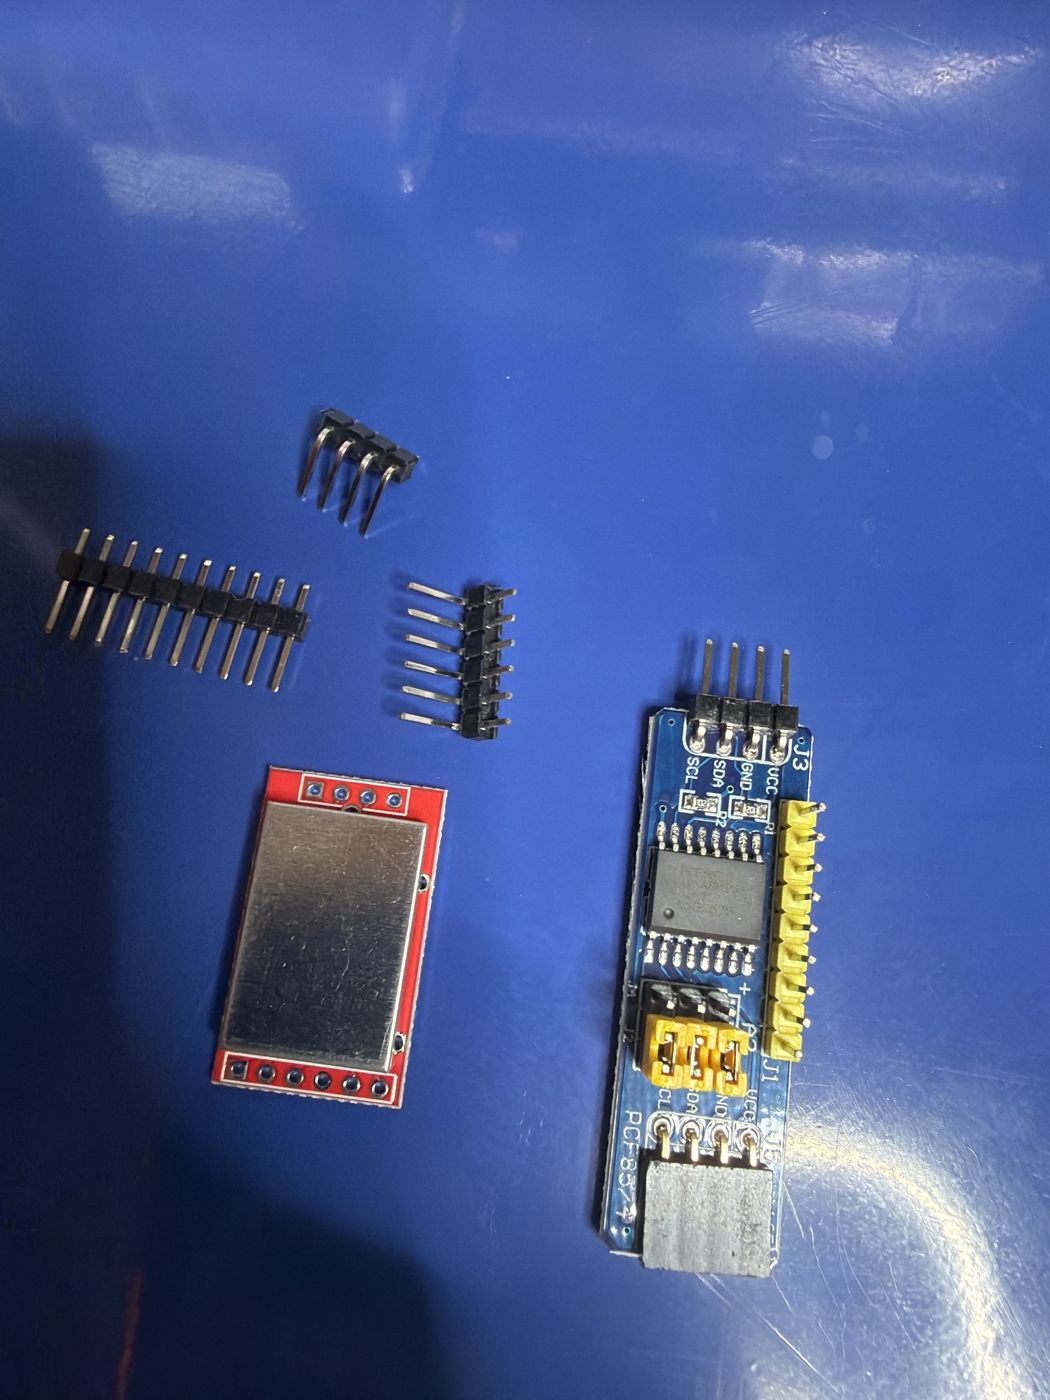
HX711 z osłoną nałożoną na płytkę (nieprzylutowaną), listwy, PCF8574
układanie magazynu 22.10, NORT12 nr 2 pole C1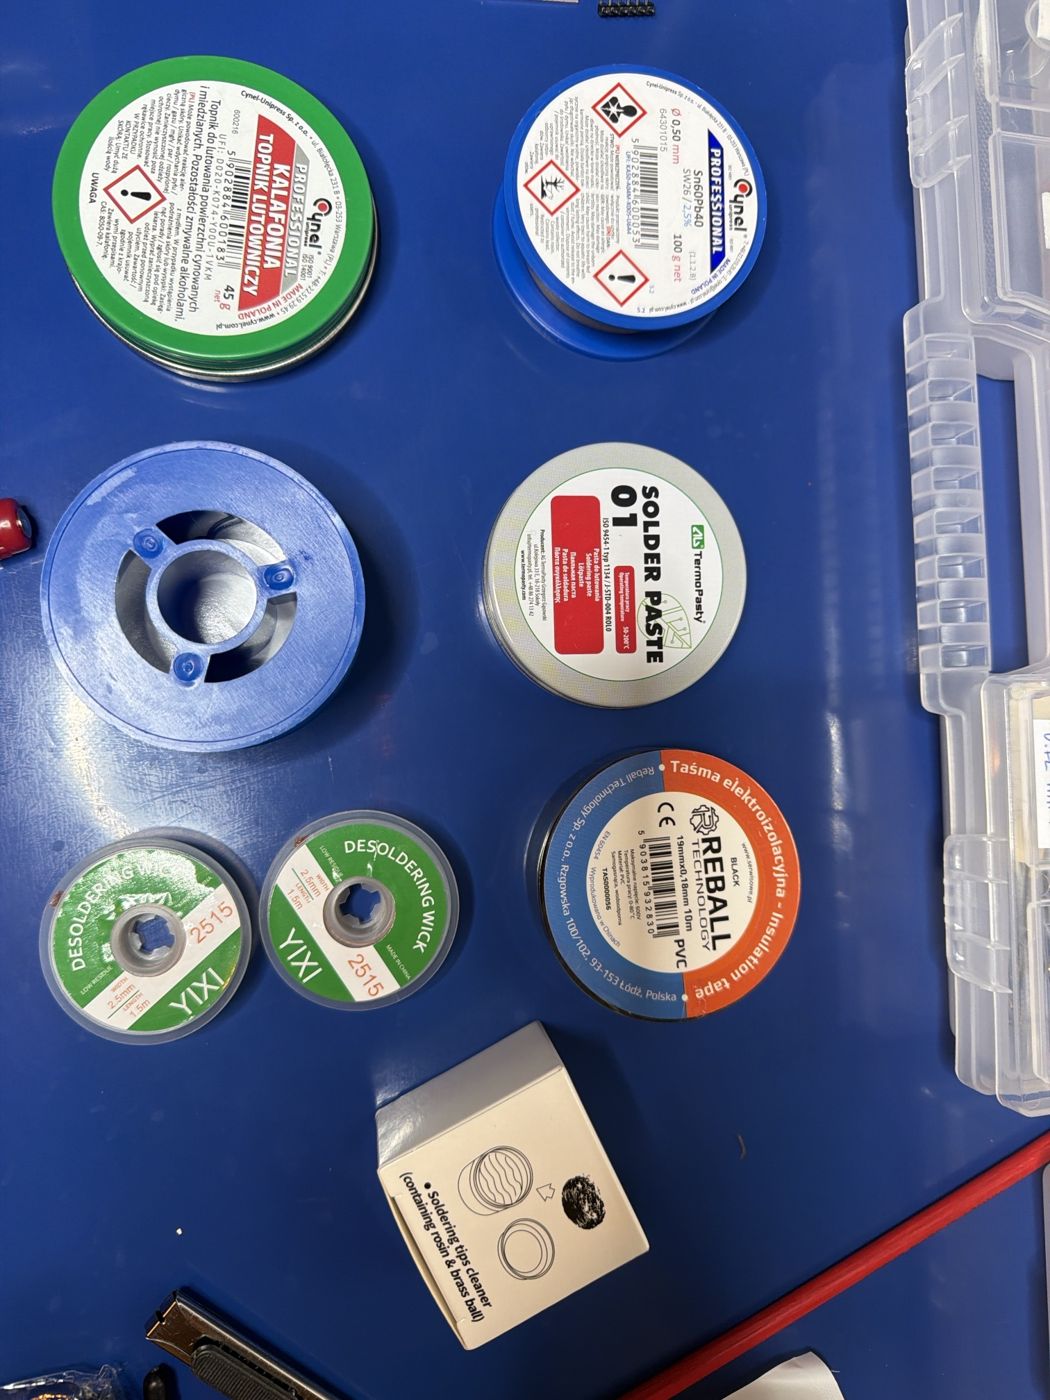
Kalafonia Cynel 45 g, cyna Cynel 0,5 mm 100 g, szpula cyny 250 g, SOLDER PASTE 01, dwie plecionki YIXI 2515, taśma izolacyjna Reball, pudełko czyścika grotów
układanie magazynu 22.10, Box 3 „1”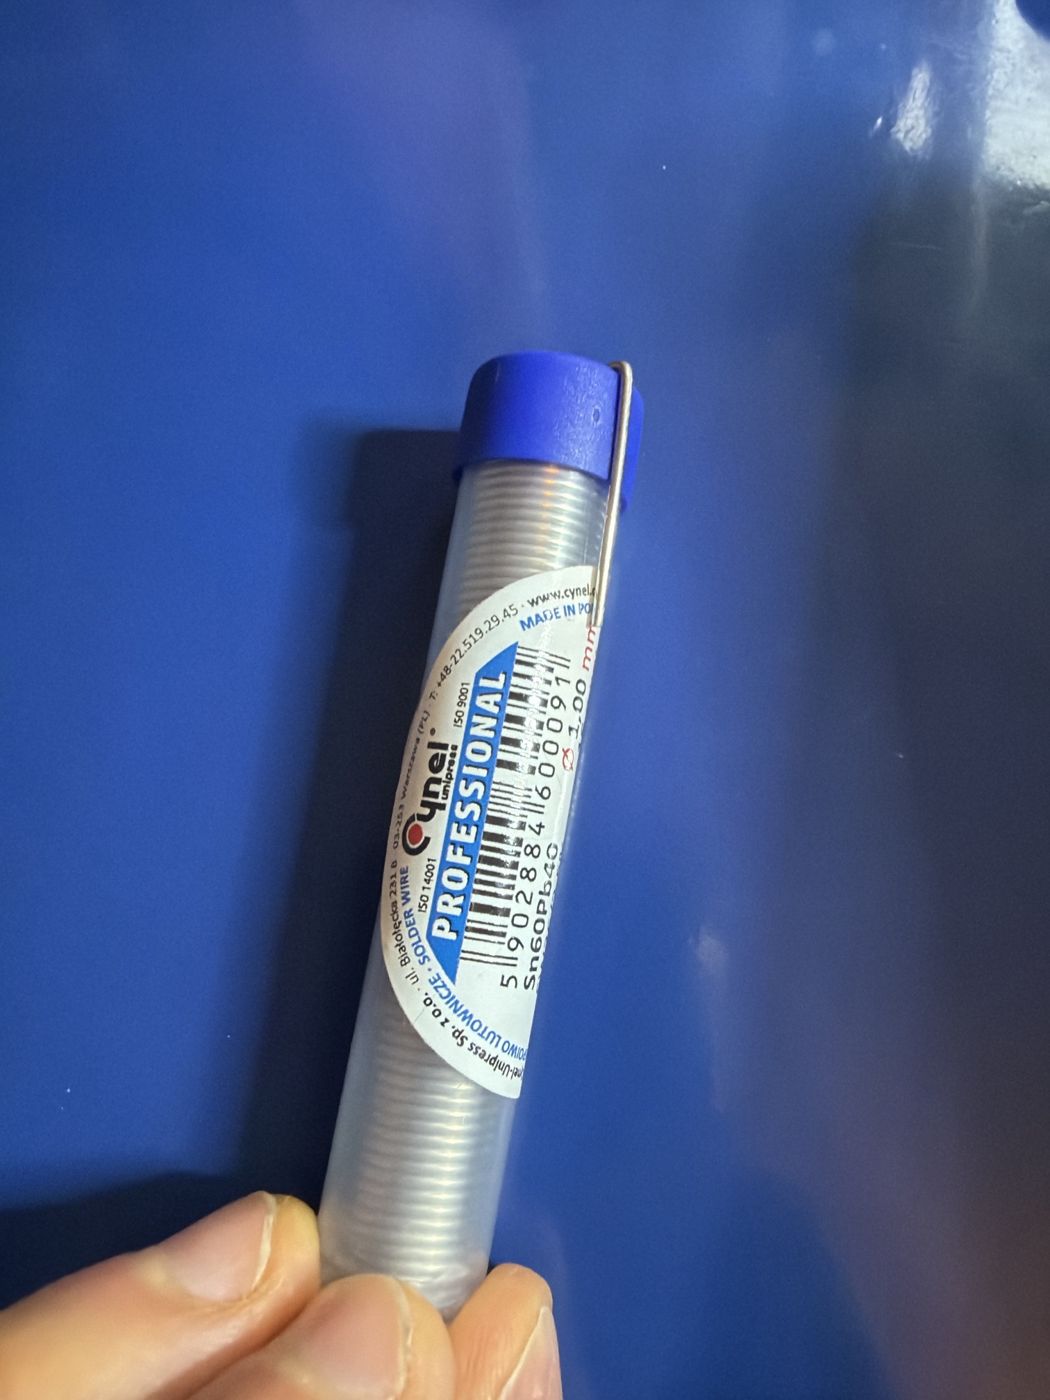
Tubka cyny Cynel Sn60Pb40 1,00 mm 16 g z zestawu stacji RT-990
układanie magazynu 22.10, Box 3 „1” mała komora 3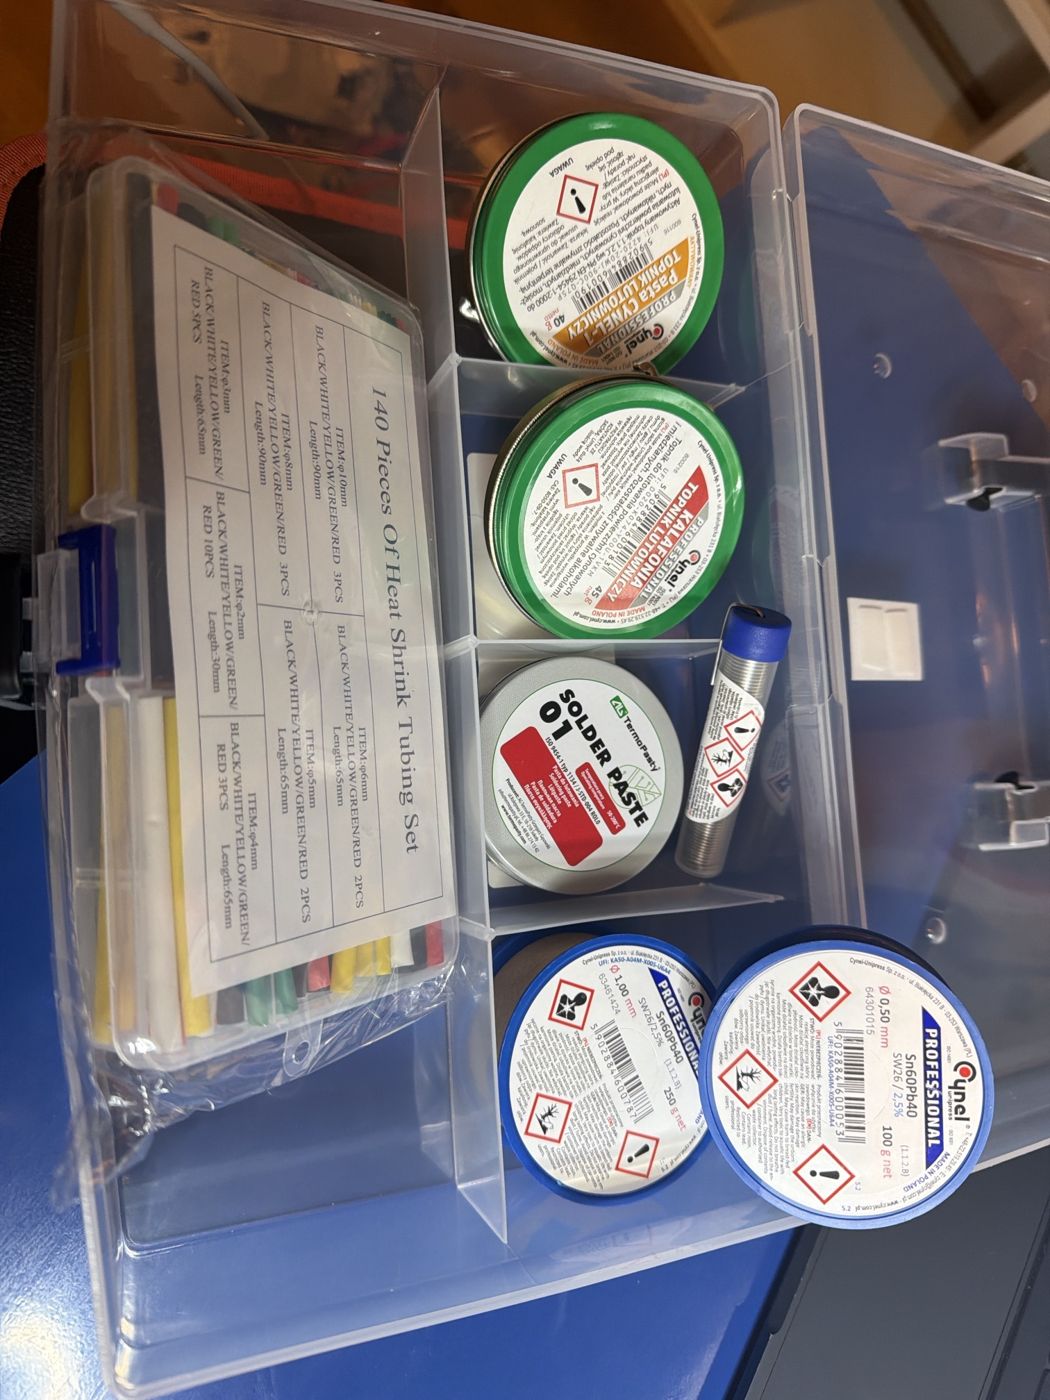
Box 3 „1” (pudełko 11) po ułożeniu: pasta Cynel-1, kalafonia, SOLDER PASTE 01 z tubką cyny, szpule cyny; w dużej komorze pudełko 140 rurek
układanie magazynu 22.10, Box 3 „1”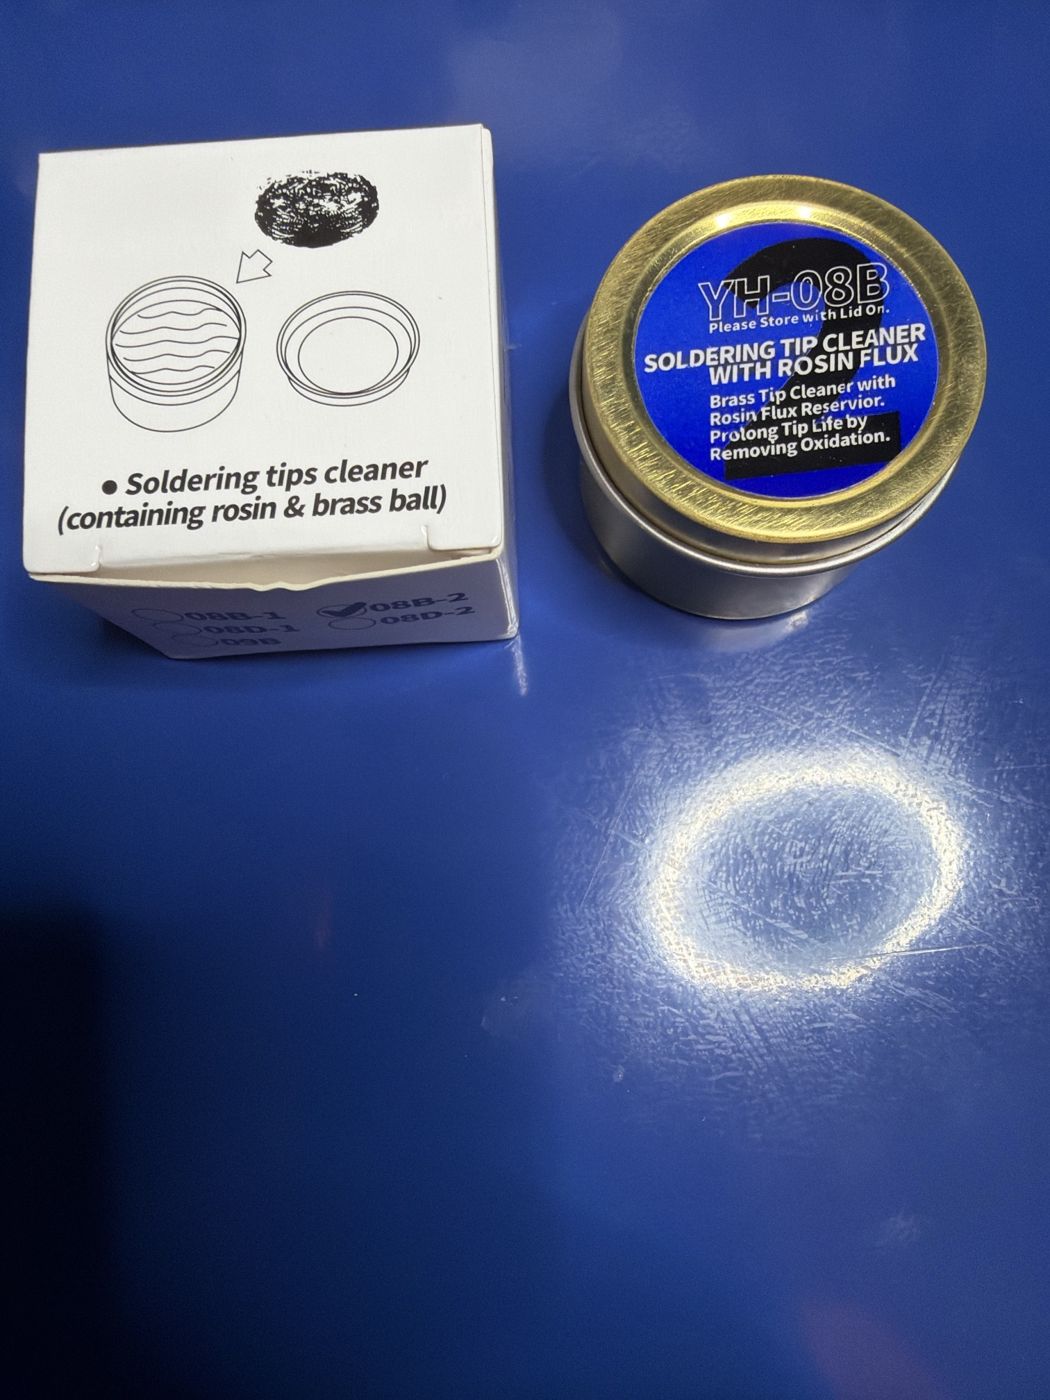
Puszka czyścika do grotów YH-08B (08B-2) wyjęta z kartonu
układanie magazynu 22.10, Box 3 „1” mała komora 2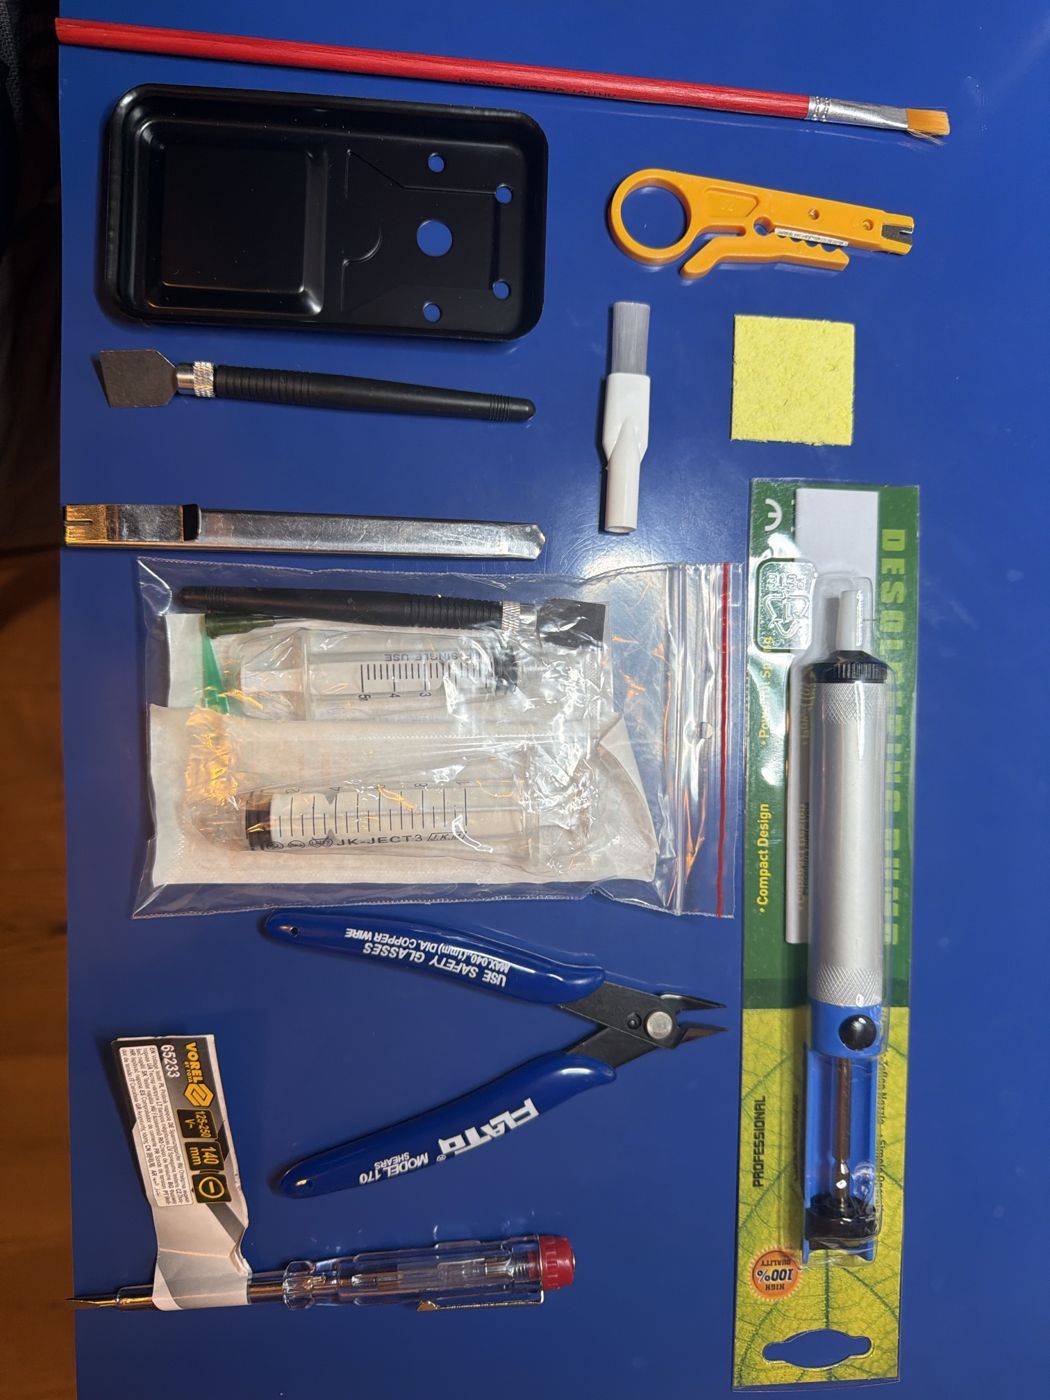
Narzędzia luzem: pędzel, blacha podstawki lutownicy, ściągacz izolacji, szpatułka do topnika, biały pędzelek, gąbka, nożyk, woreczek strzykawek, odsysacz w blistrze, cążki Plato 170, próbnik Vorel 65233
układanie magazynu 22.10, etui (pudełko 7) i biurko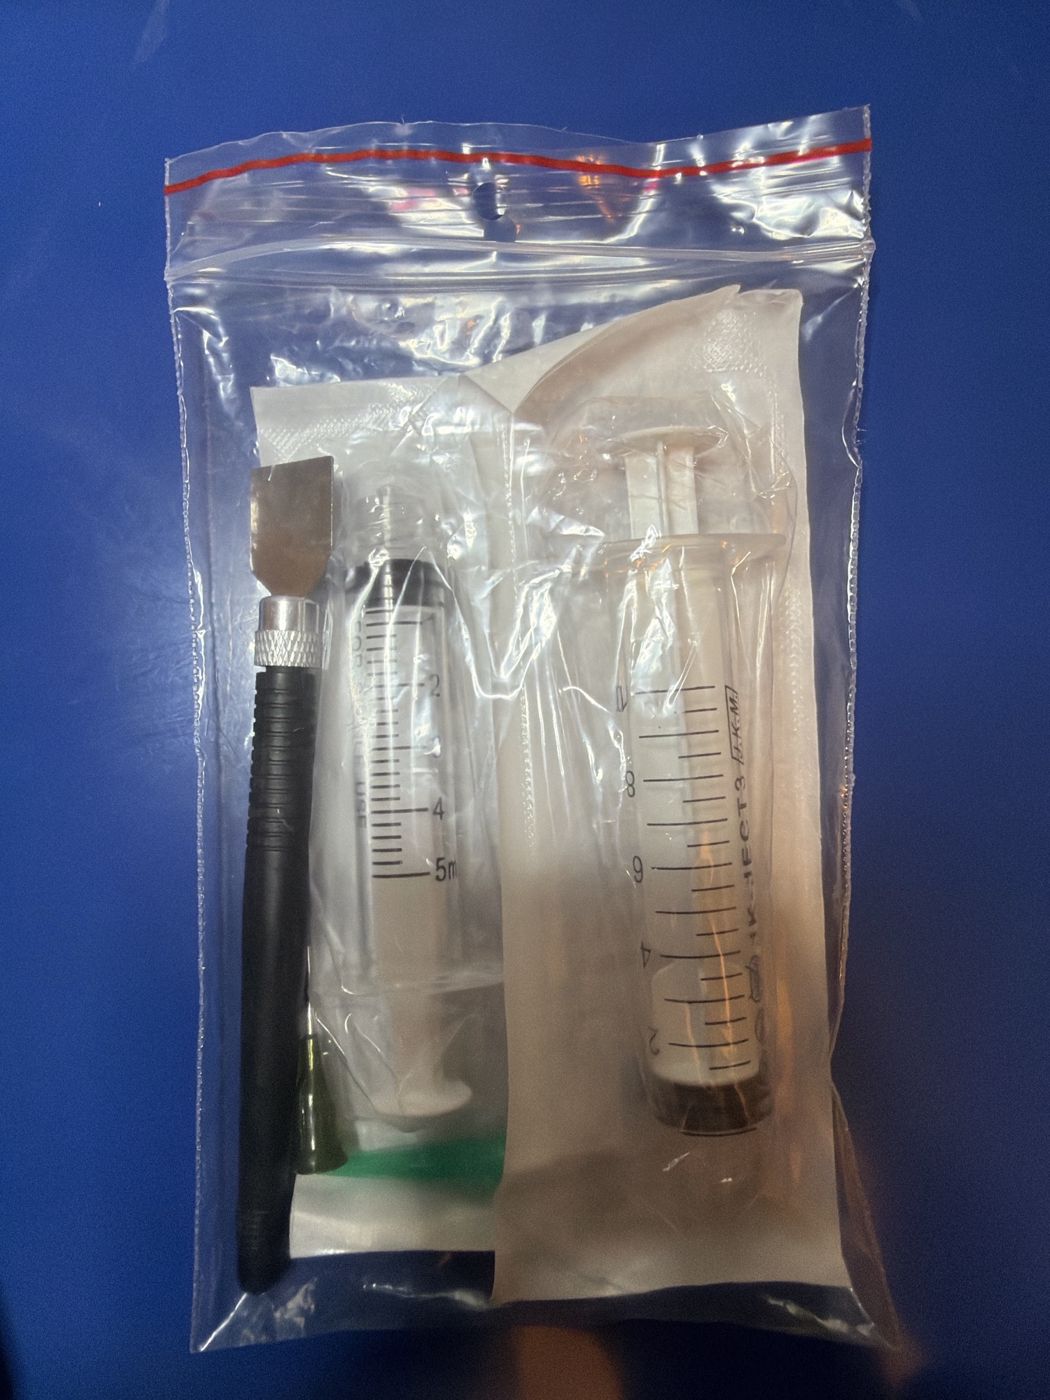
Woreczek strzykawek zamknięty: 2 strzykawki JK-JECT 3, igła, końcówka, czarna szpatułka
układanie magazynu 22.10, etui (pudełko 7)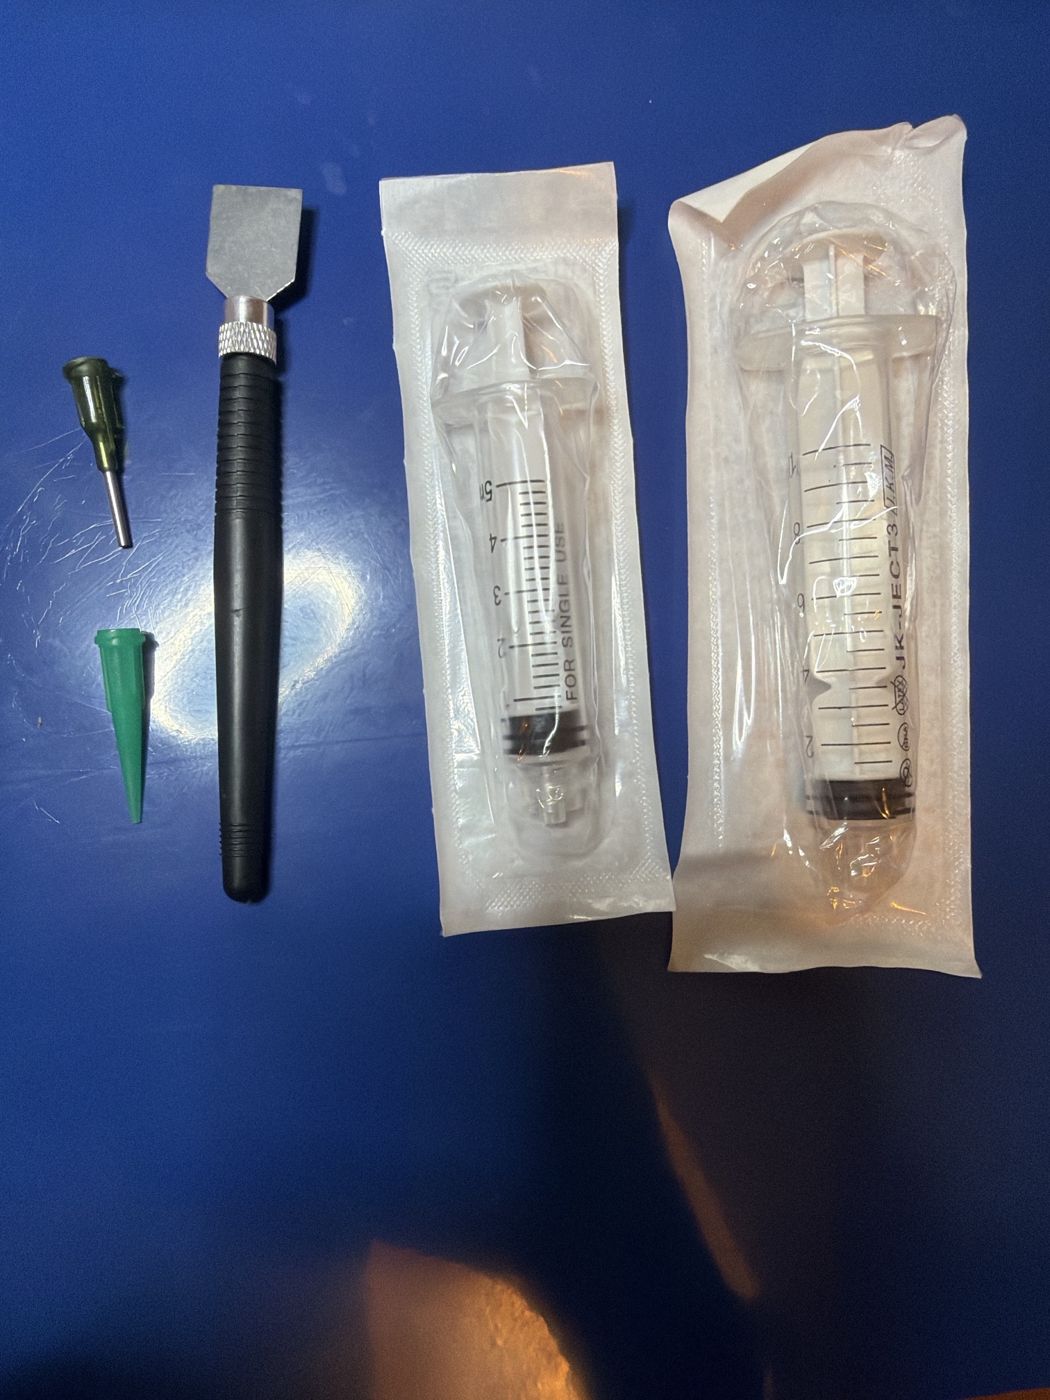
Zawartość woreczka strzykawek rozłożona: szara igła, zielona końcówka, szpatułka, strzykawki 5 ml i 10 ml
układanie magazynu 22.10, etui (pudełko 7)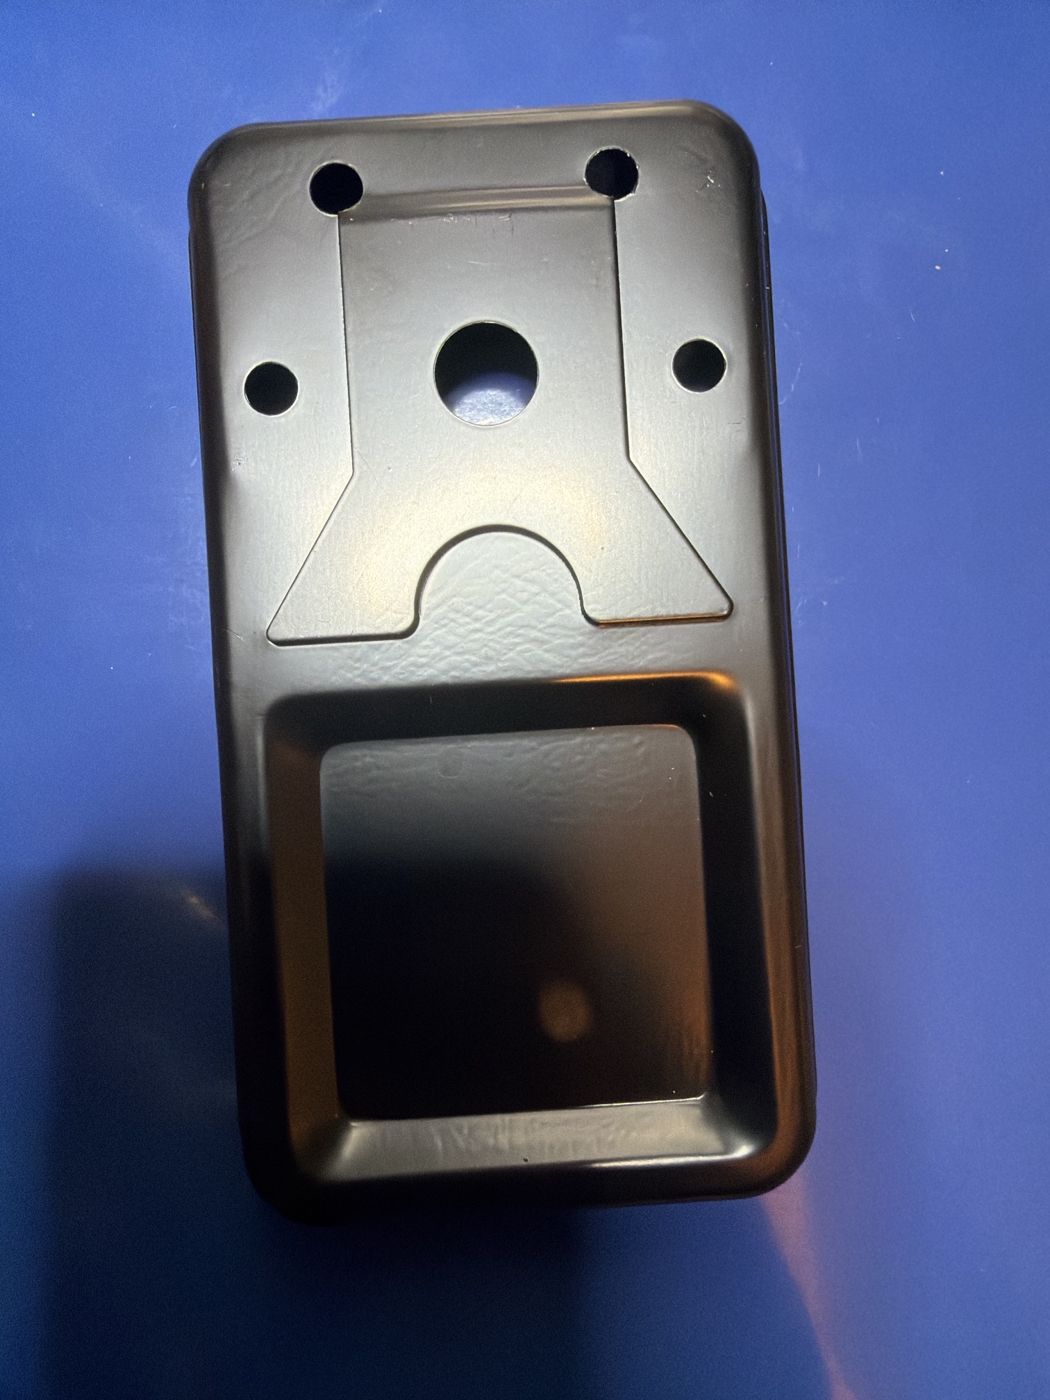
Blacha podstawki lutownicy RT0216 od spodu: otwory, wycięty języczek, zagłębienie na gąbkę
układanie magazynu 22.10, biurko (stanowisko lutownicze)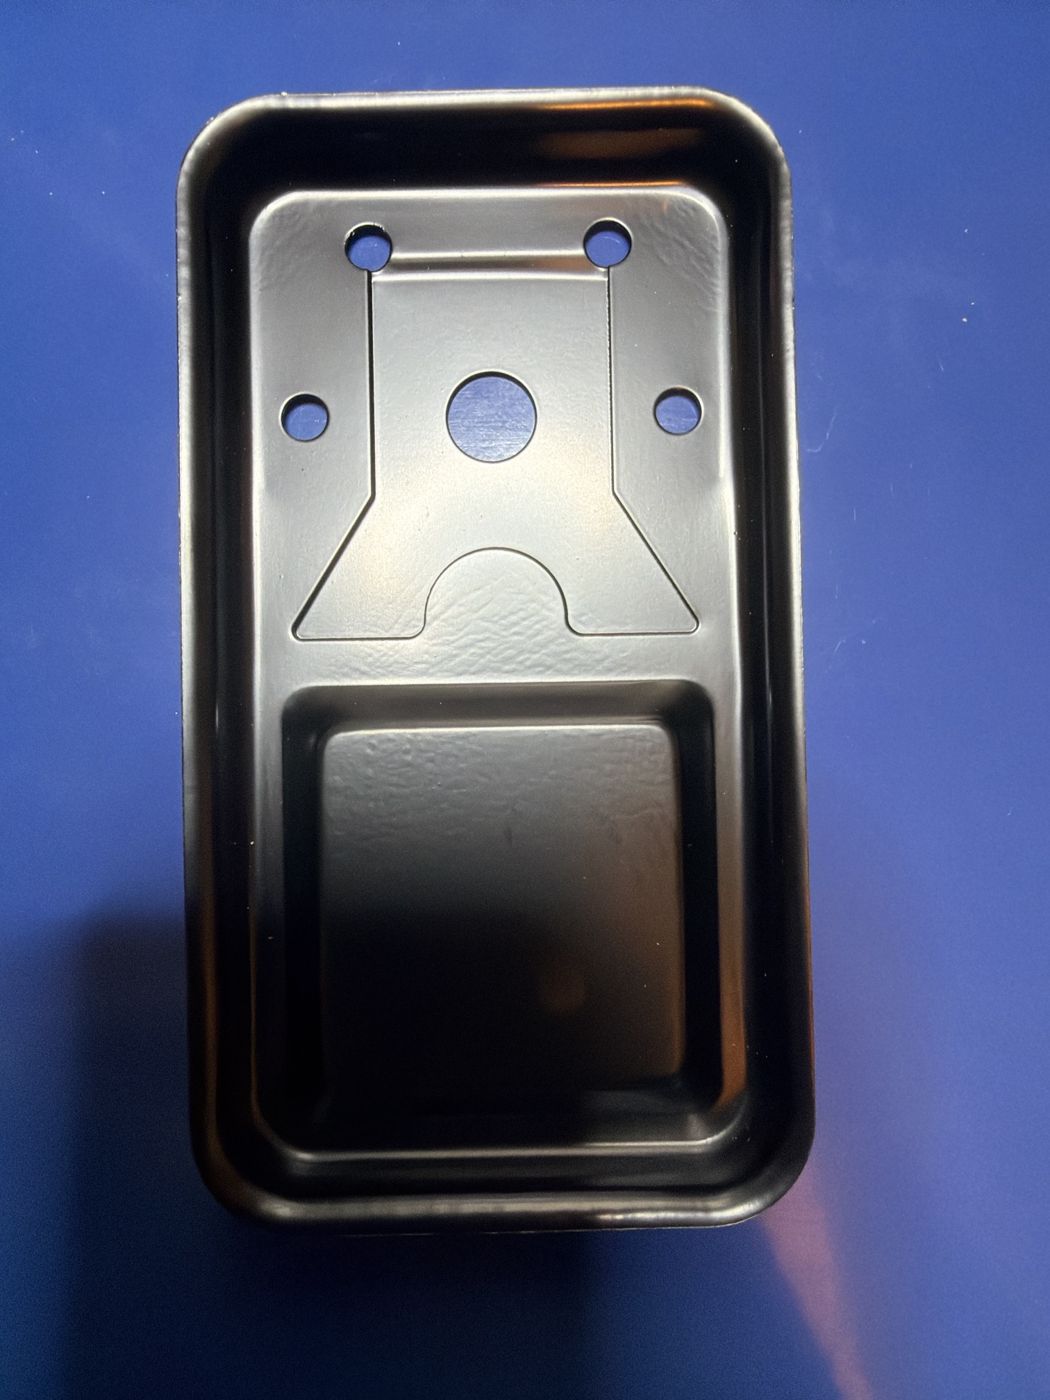
Blacha podstawki lutownicy RT0216 od góry
układanie magazynu 22.10, biurko (stanowisko lutownicze)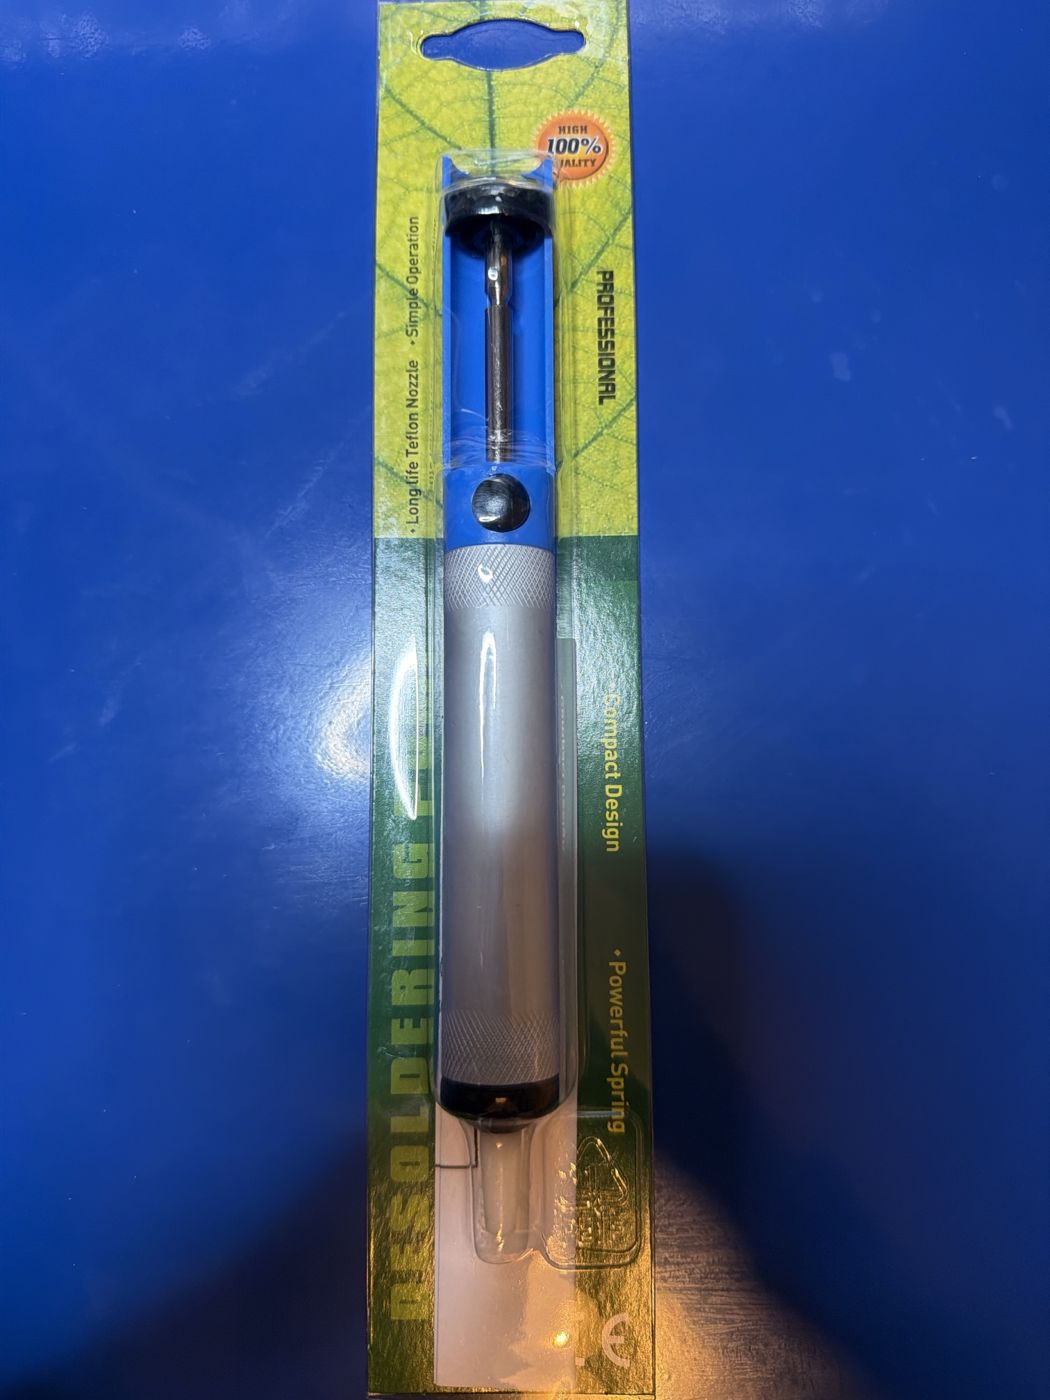
Odsysacz do cyny ZD-190 w blistrze: „Desoldering Pump, Professional, Long life Teflon Nozzle, Compact Design, Powerful Spring”
układanie magazynu 22.10, etui (pudełko 7)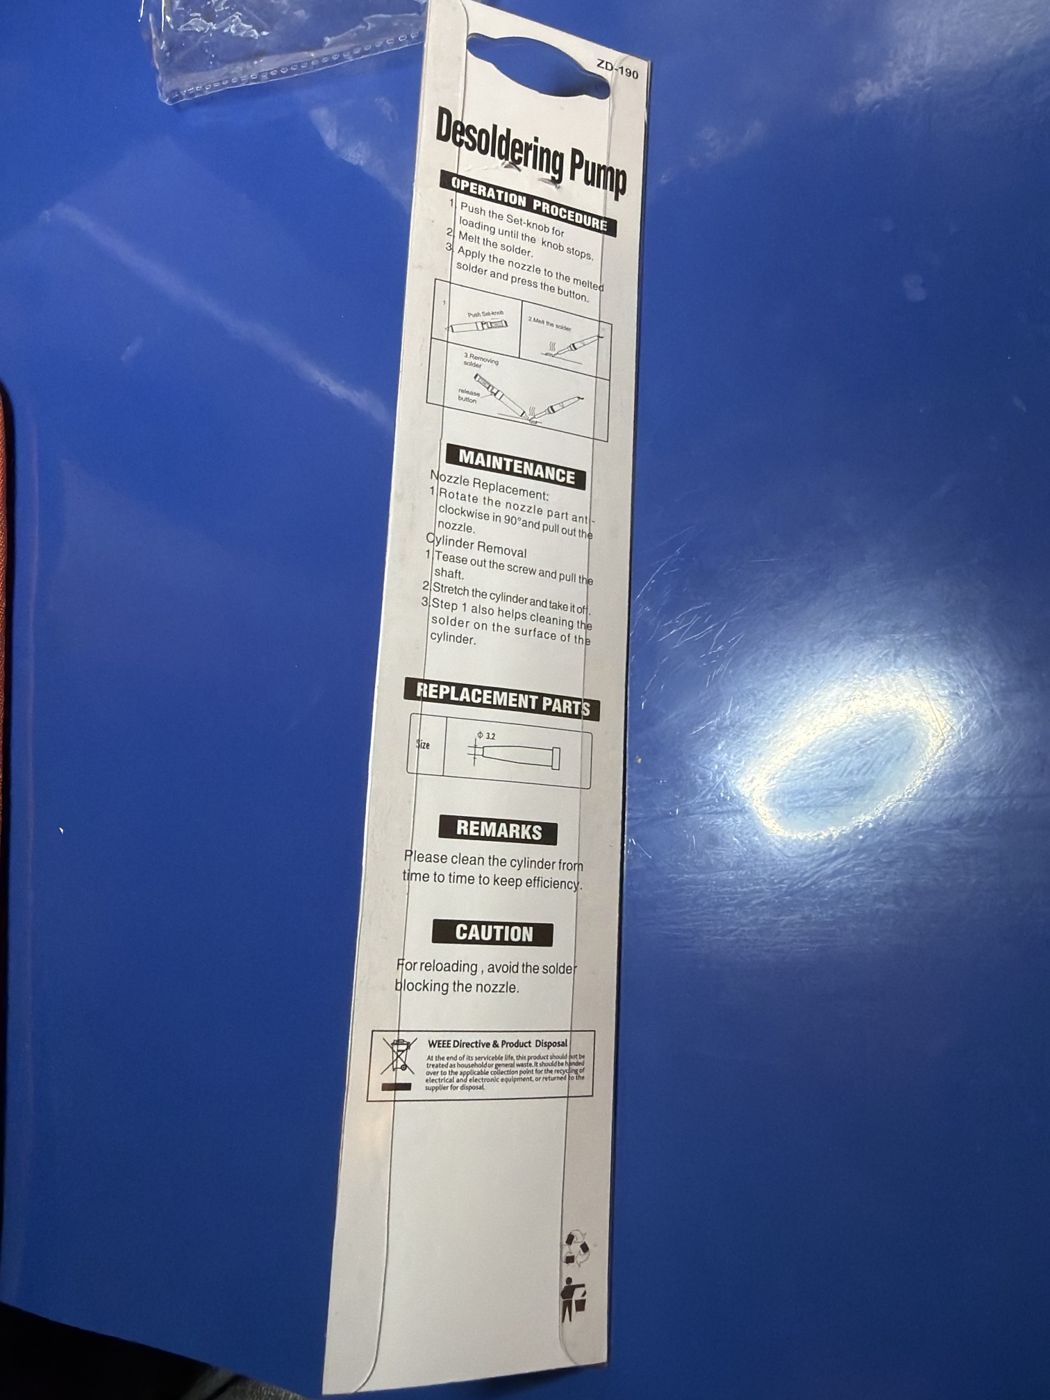
Tył blistra ZD-190: instrukcja obsługi (naładuj tłok, stop cynę, przyłóż dyszę i naciśnij), wymiana dyszy (obrót 90° w lewo), czyszczenie cylindra, dysza zapasowa Ø 3,2 mm
układanie magazynu 22.10, etui (pudełko 7)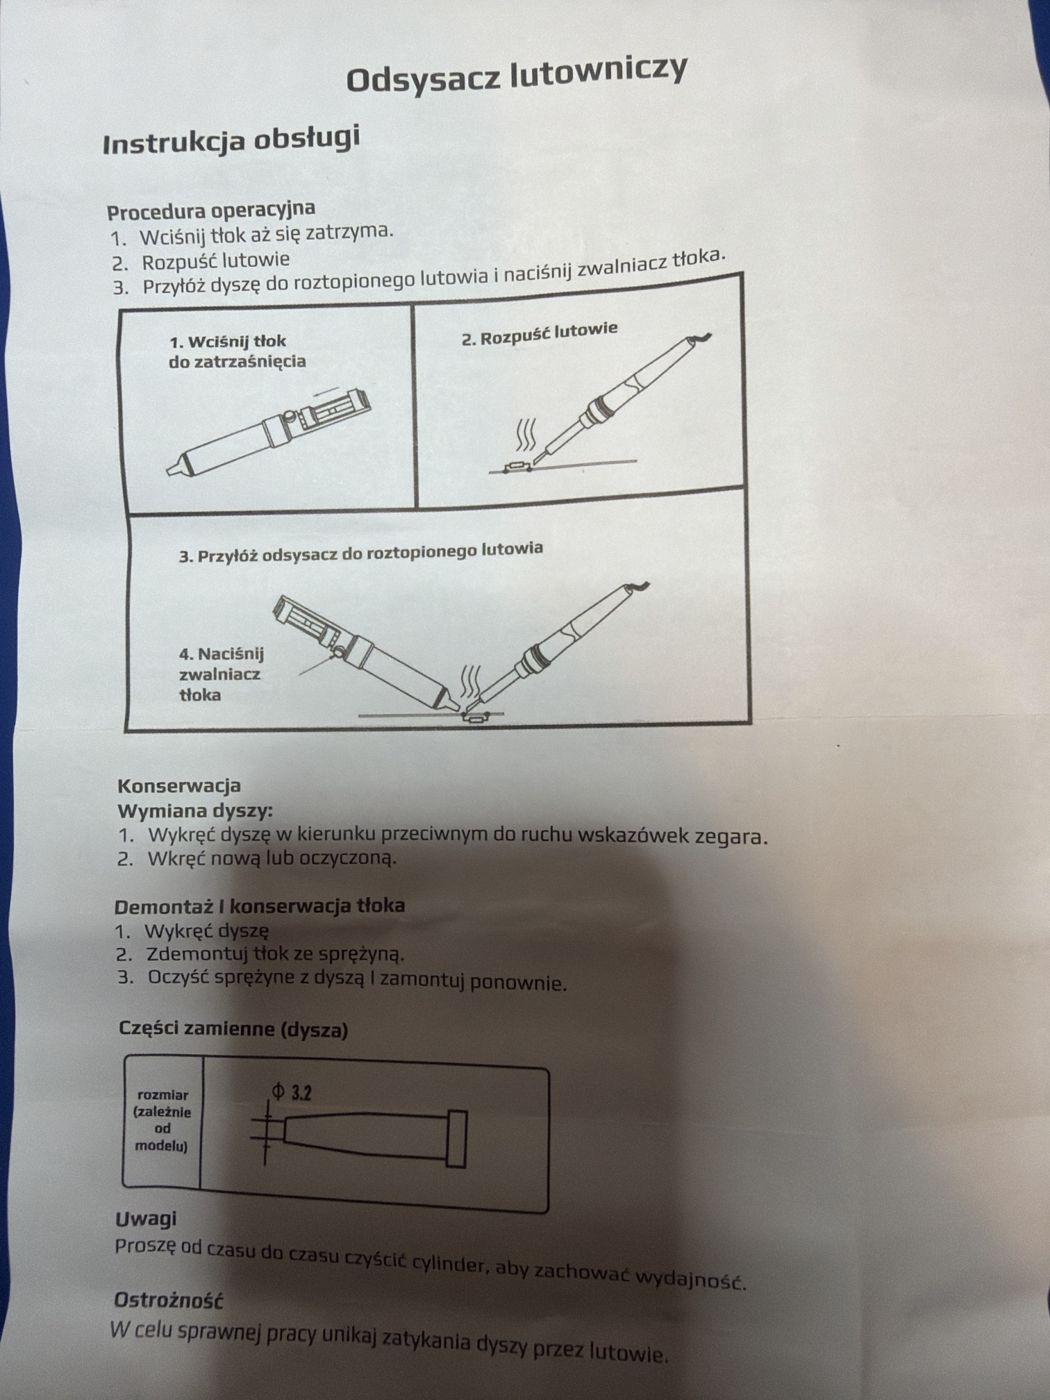
Polska ulotka odsysacza ZD-190: procedura (wciśnij tłok, rozpuść lutowie, przyłóż dyszę, naciśnij zwalniacz), wymiana dyszy, demontaż tłoka, dysza Ø 3,2 mm; przepisana do `wiedza/instrukcje/odsysacz-zd-190.md`
układanie magazynu 22.10, etui (pudełko 7); dni nauki lutowania 20.10 i 22.10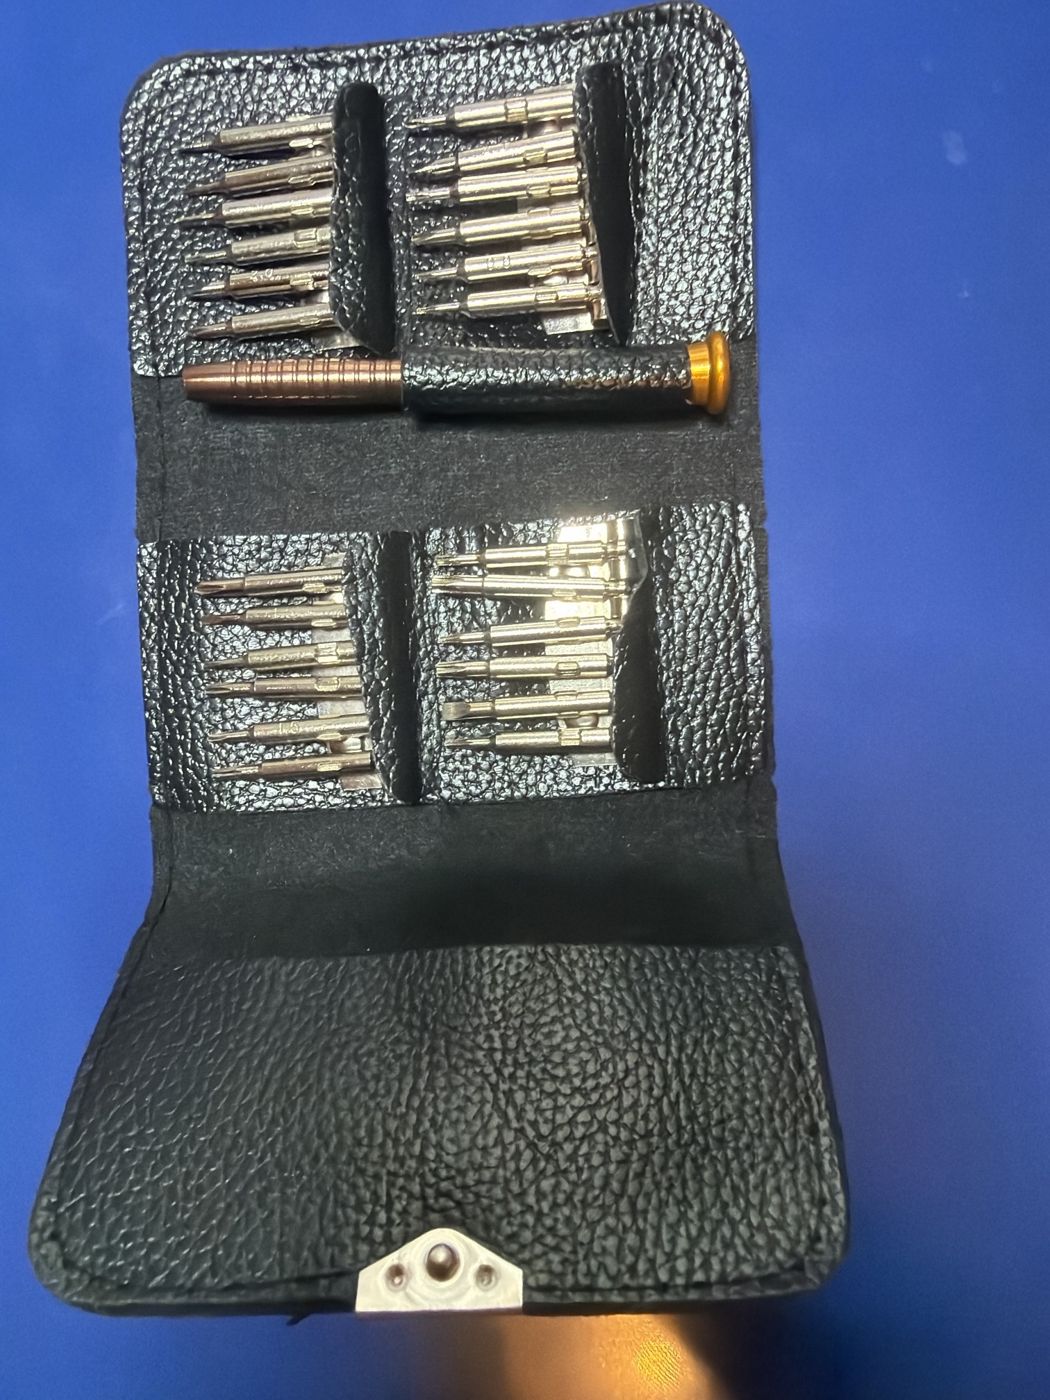
Zestaw 24 bitów wkrętakowych w czarnym etui ze skaju: 4 rzędy bitów w kieszonkach, uchwyt z miedzianym trzonkiem
układanie magazynu 22.10, etui (pudełko 7)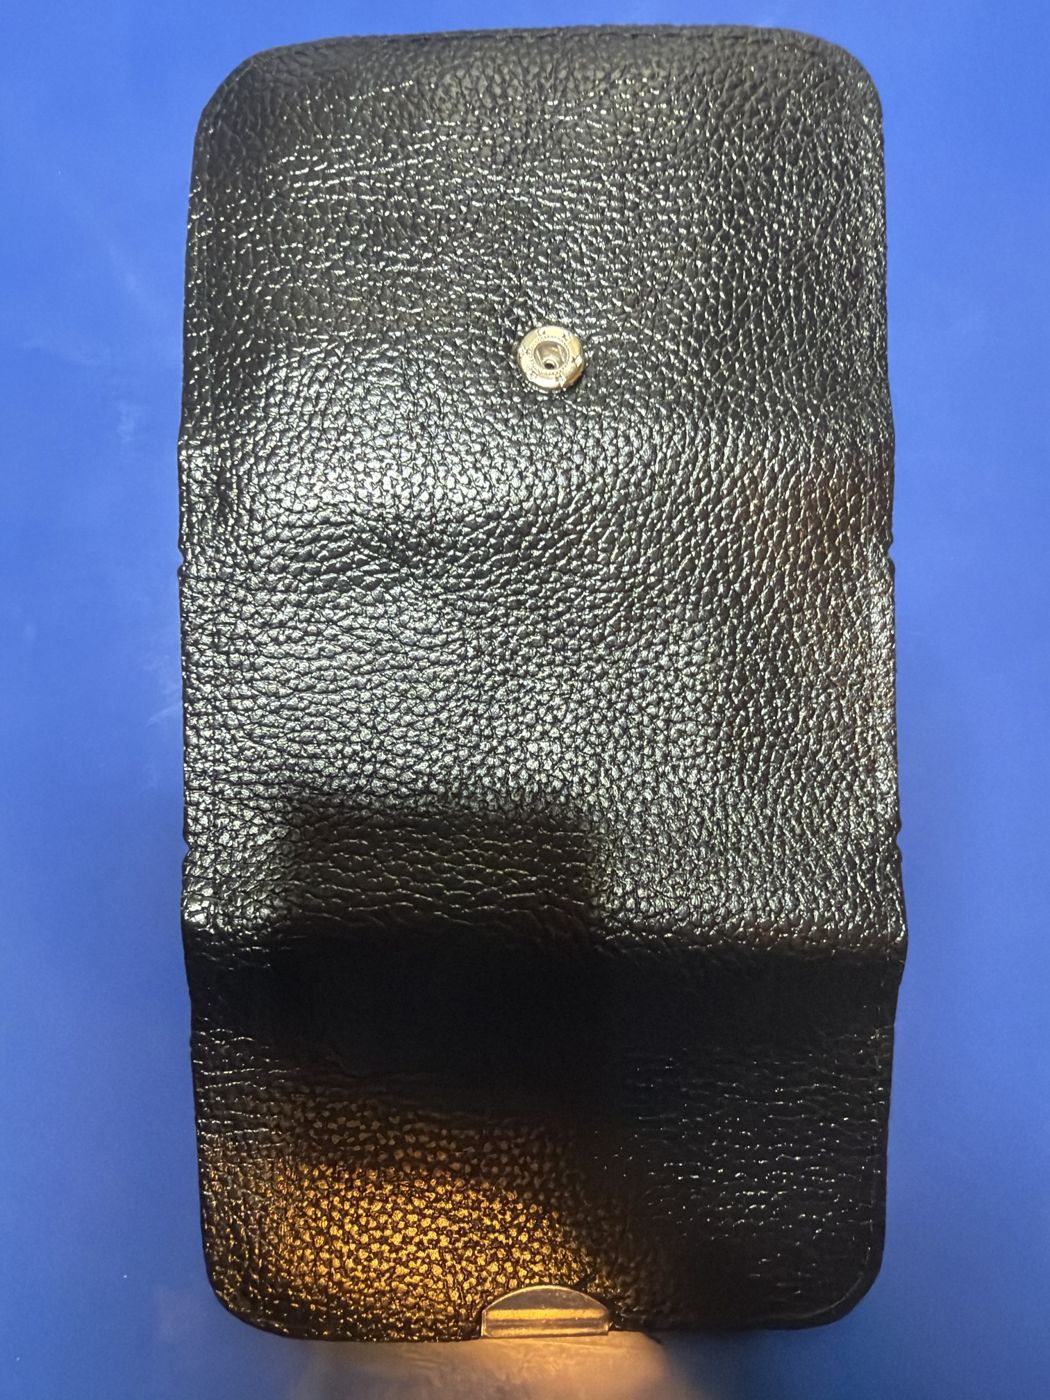
To samo etui bitów zamknięte, zatrzask metalowy
układanie magazynu 22.10, etui (pudełko 7)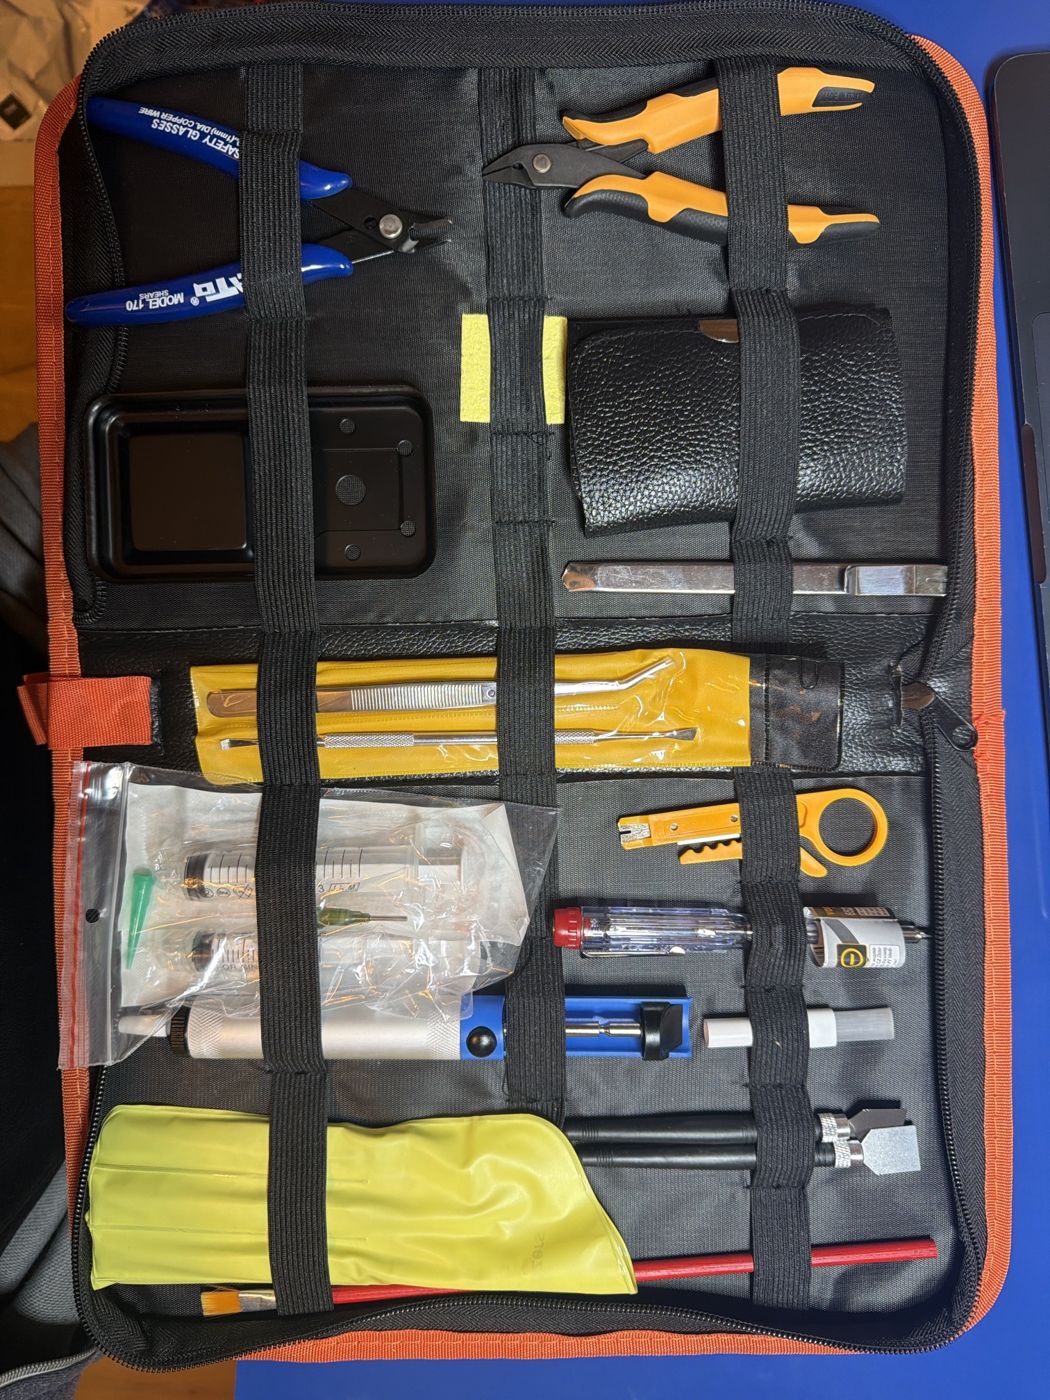
Etui narzędzi (pudełko 7) po pierwszym ułożeniu: cążki Plato i Kamami, blacha podstawki z gąbką, etui bitów, nożyk, żółte etui sond, woreczek strzykawek, odsysacz, ściągacz, próbnik, szpatułka do topnika, pędzel, pęsety ESD w żółtym opakowaniu; multimetru i przewodów pomiarowych nie widać
układanie magazynu 22.10, etui (pudełko 7); do oceny układu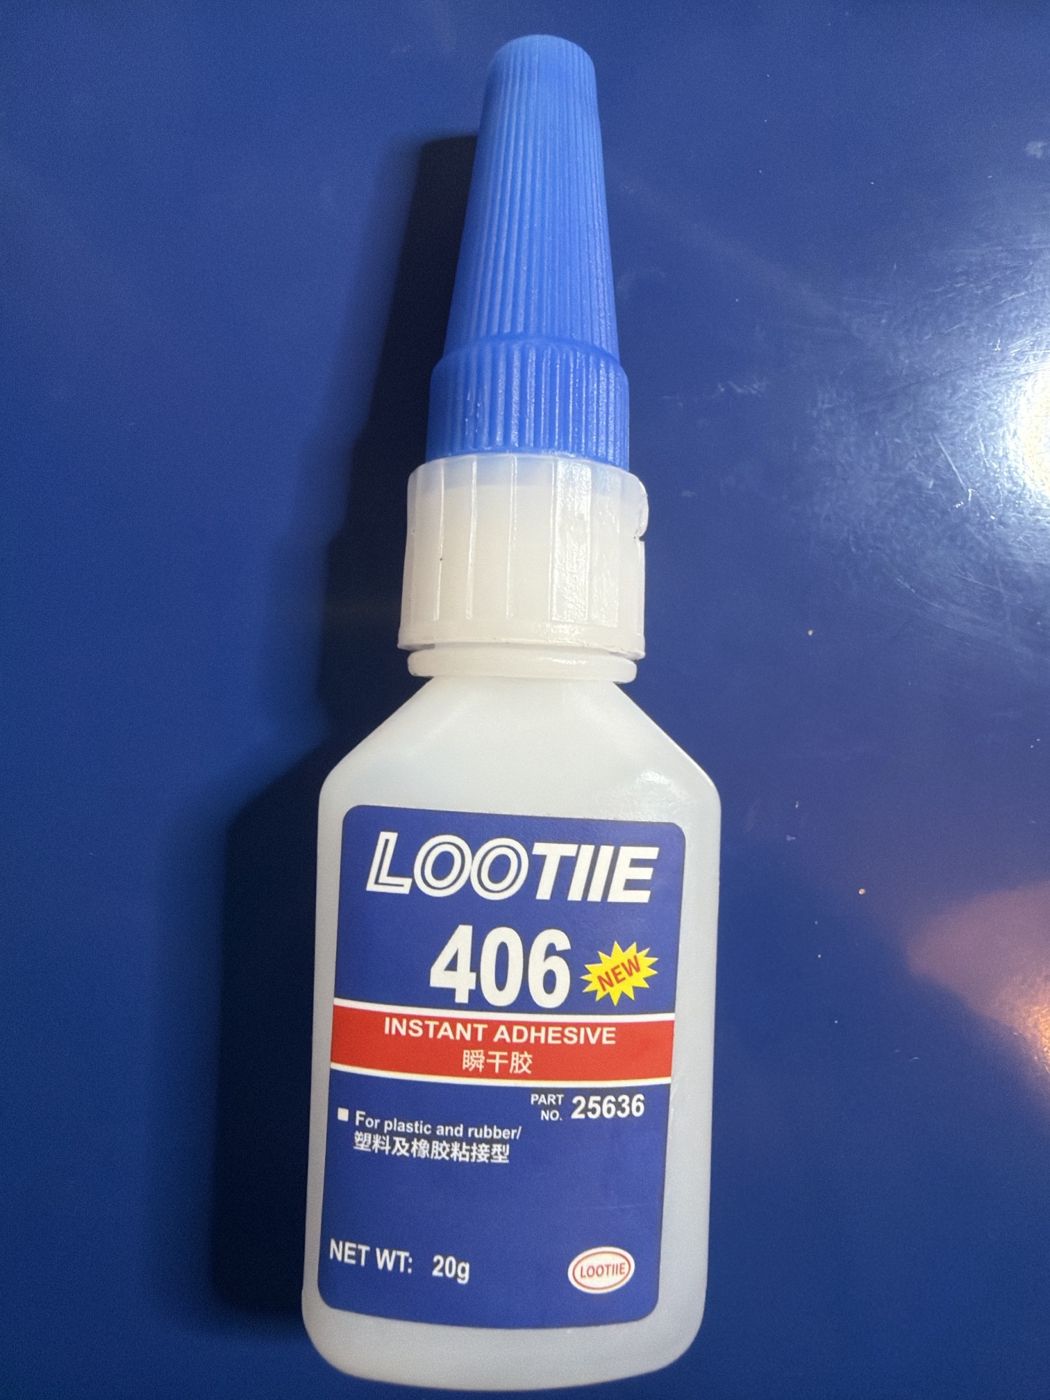
Klej z domu: LOOTIIE 406 Instant Adhesive 20 g, „For plastic and rubber”, part no. 25636, niebieska zakrętka (odpowiednik Loctite 406)
układanie magazynu 22.10, Box 3 „1” duża komora (kleje)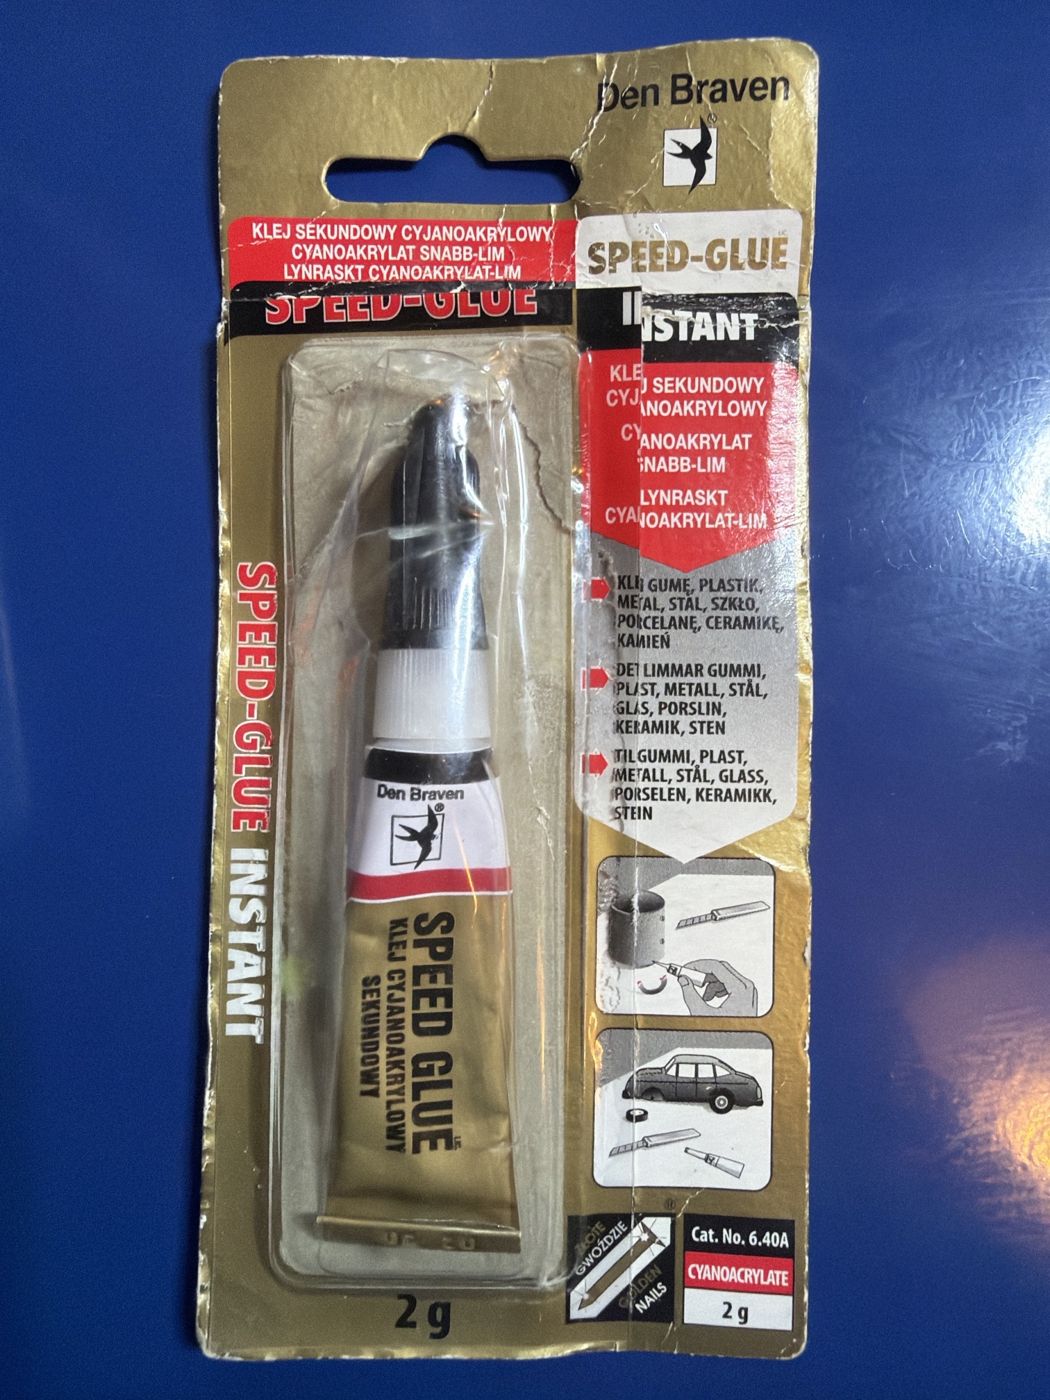
Klej z domu: Den Braven SPEED‑GLUE INSTANT, klej sekundowy cyjanoakrylowy 2 g w blistrze, cat. no. 6.40A (guma, plastik, metal, stal, szkło, porcelana, ceramika, kamień)
układanie magazynu 22.10, Box 3 „1” duża komora (kleje)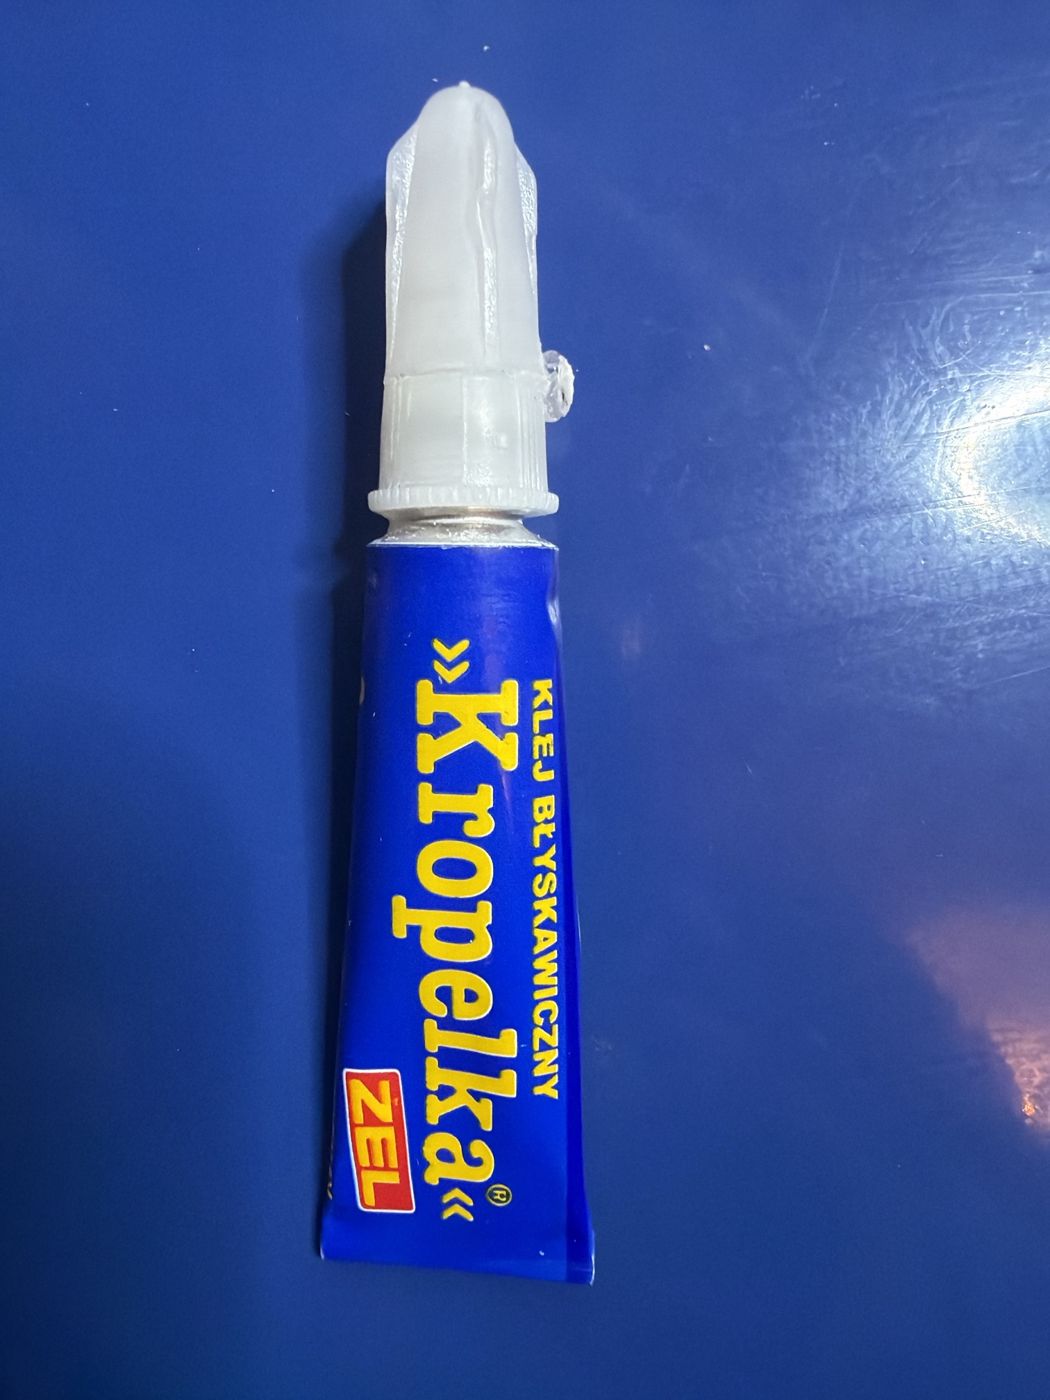
Klej z domu: „Kropelka” Żel, klej błyskawiczny cyjanoakrylowy w tubce, napoczęty (zaschnięty klej przy zakrętce)
układanie magazynu 22.10, Box 3 „1” duża komora (kleje)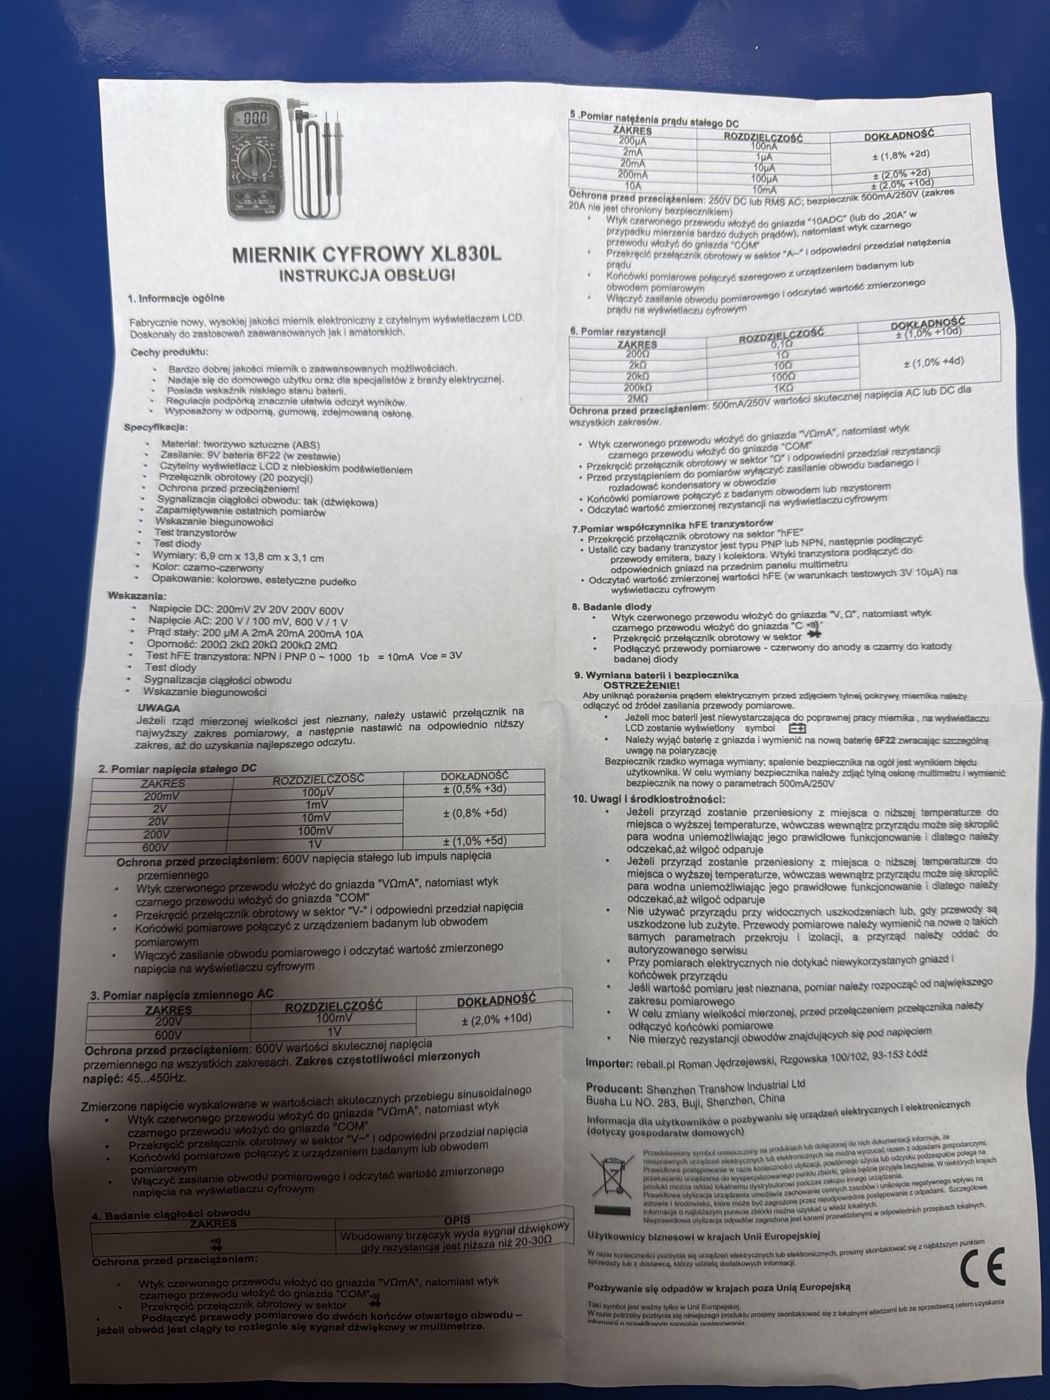
Polska instrukcja miernika cyfrowego XL830L (z zestawu stacji RT-990): zakresy, dokładności, pomiar napięcia, prądu, rezystancji, ciągłości, diody, hFE, wymiana baterii 6F22 i bezpiecznika 500 mA/250 V; przepisana do `wiedza/instrukcje/miernik-xl830l.md`
układanie magazynu 22.10, etui (pudełko 7); dni z pomiarem miernikiem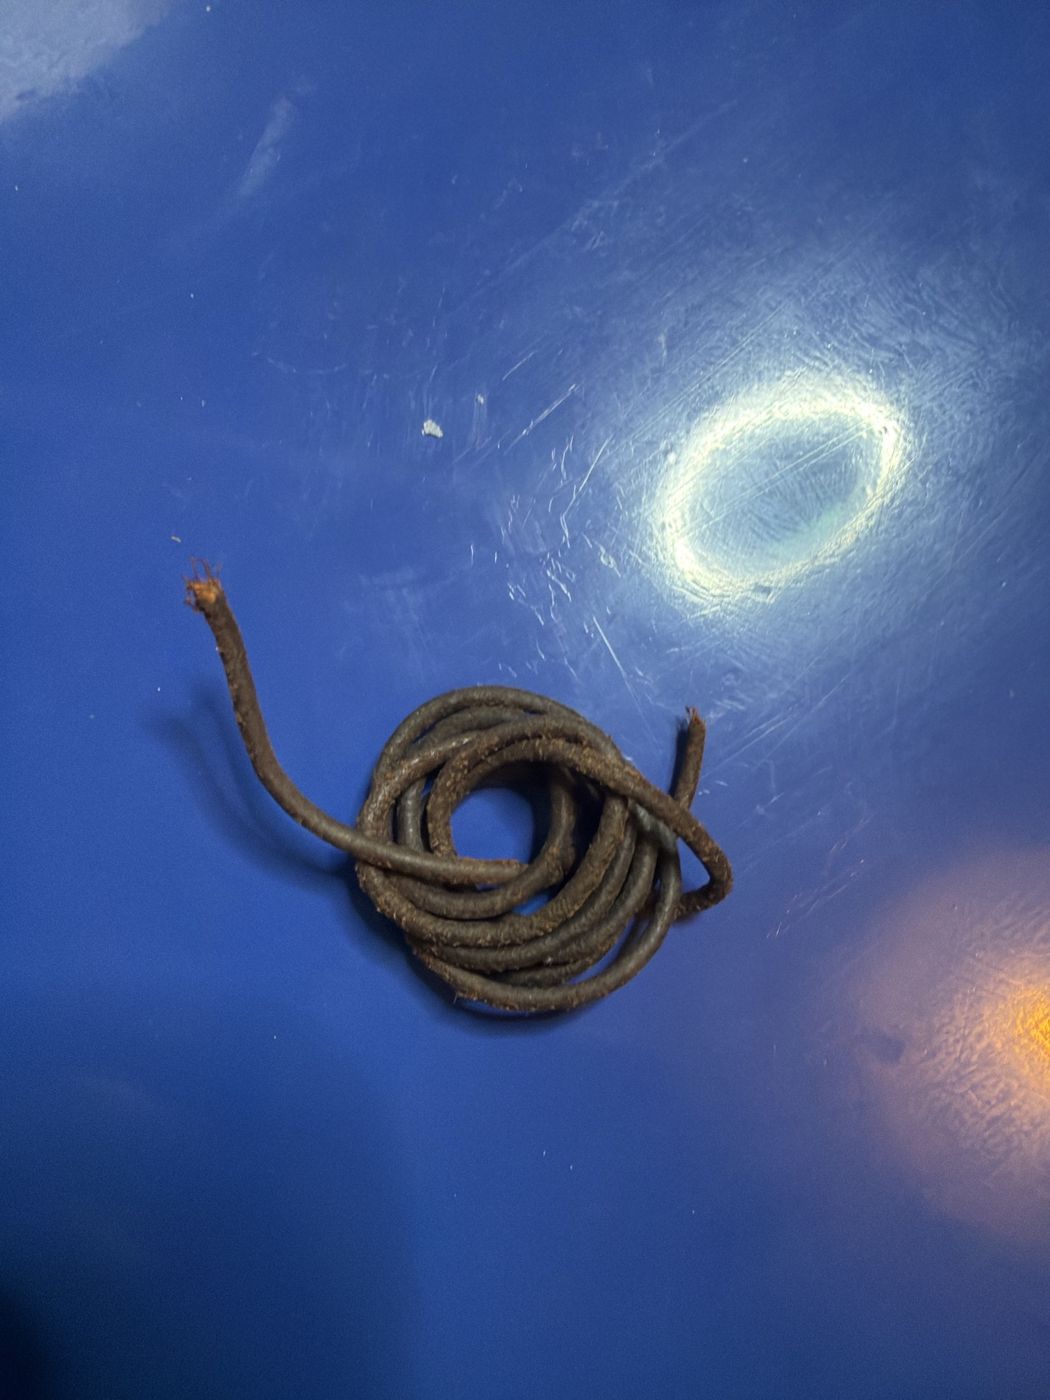
Z domu: zwinięty kawałek ciemnego sznurka/przewodu w oplocie, ok. 70 cm, jeden koniec postrzępiony (brązowe włókna, możliwe żyły miedziane)
układanie magazynu 22.10, Box 3 „3” duża komora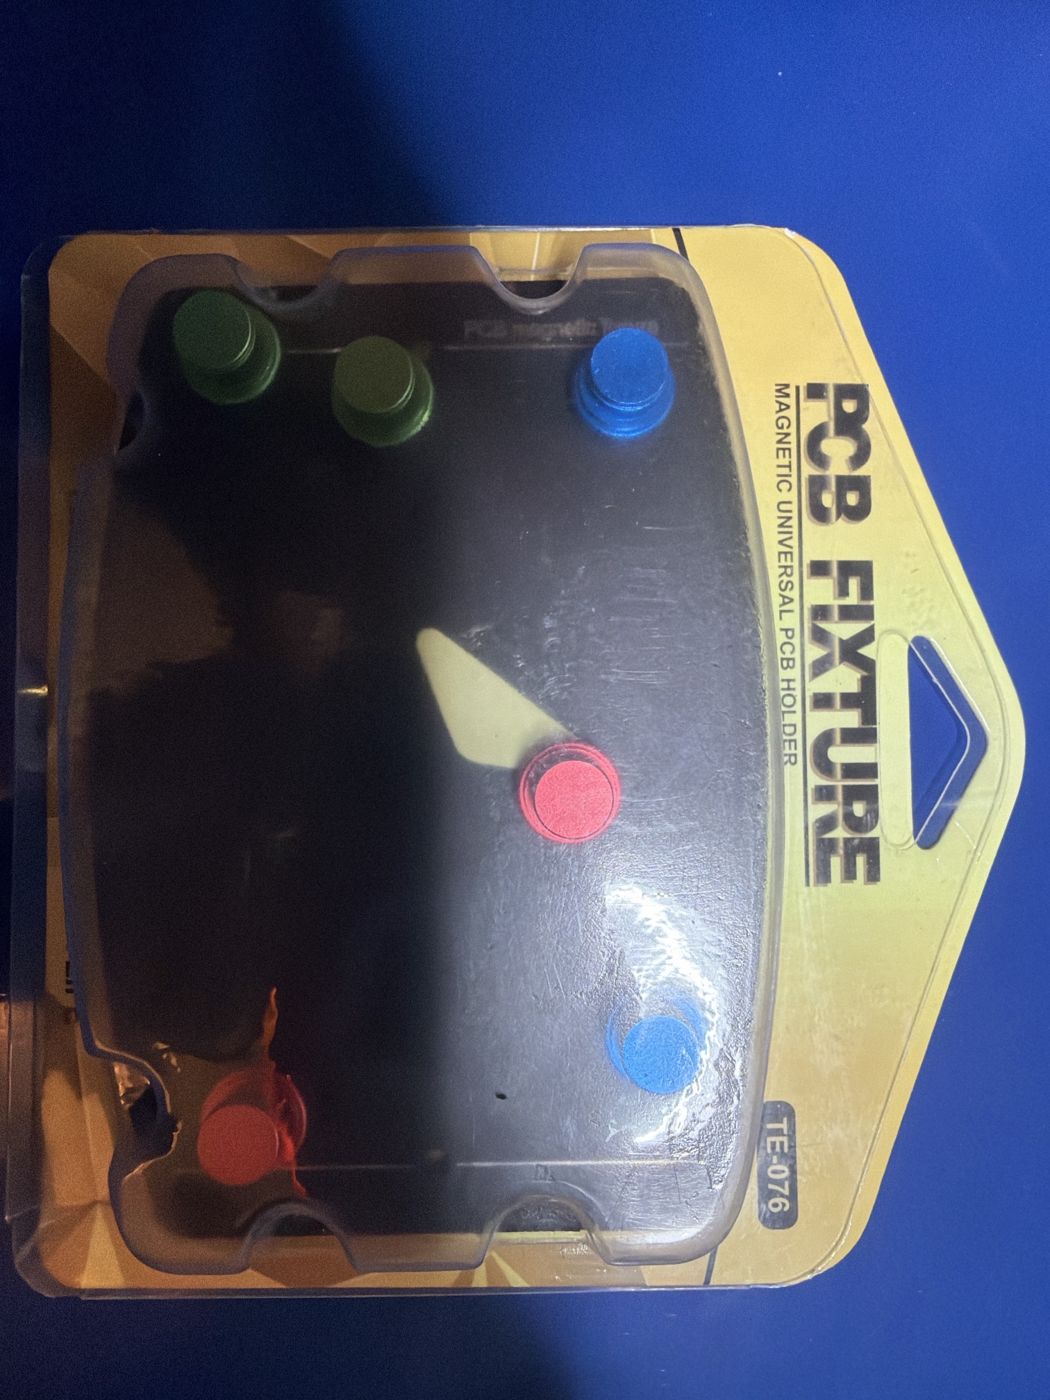
Magnetyczny uchwyt do płytek „PCB FIXTURE Magnetic Universal PCB Holder TE-076” w blistrze (ROSFIX-TOOLS, zamówienie 12.10): stalowa płyta i 6 słupków z magnesami (2 zielone, 2 niebieskie, 2 czerwone)
układanie magazynu 22.10, biurko (przy macie)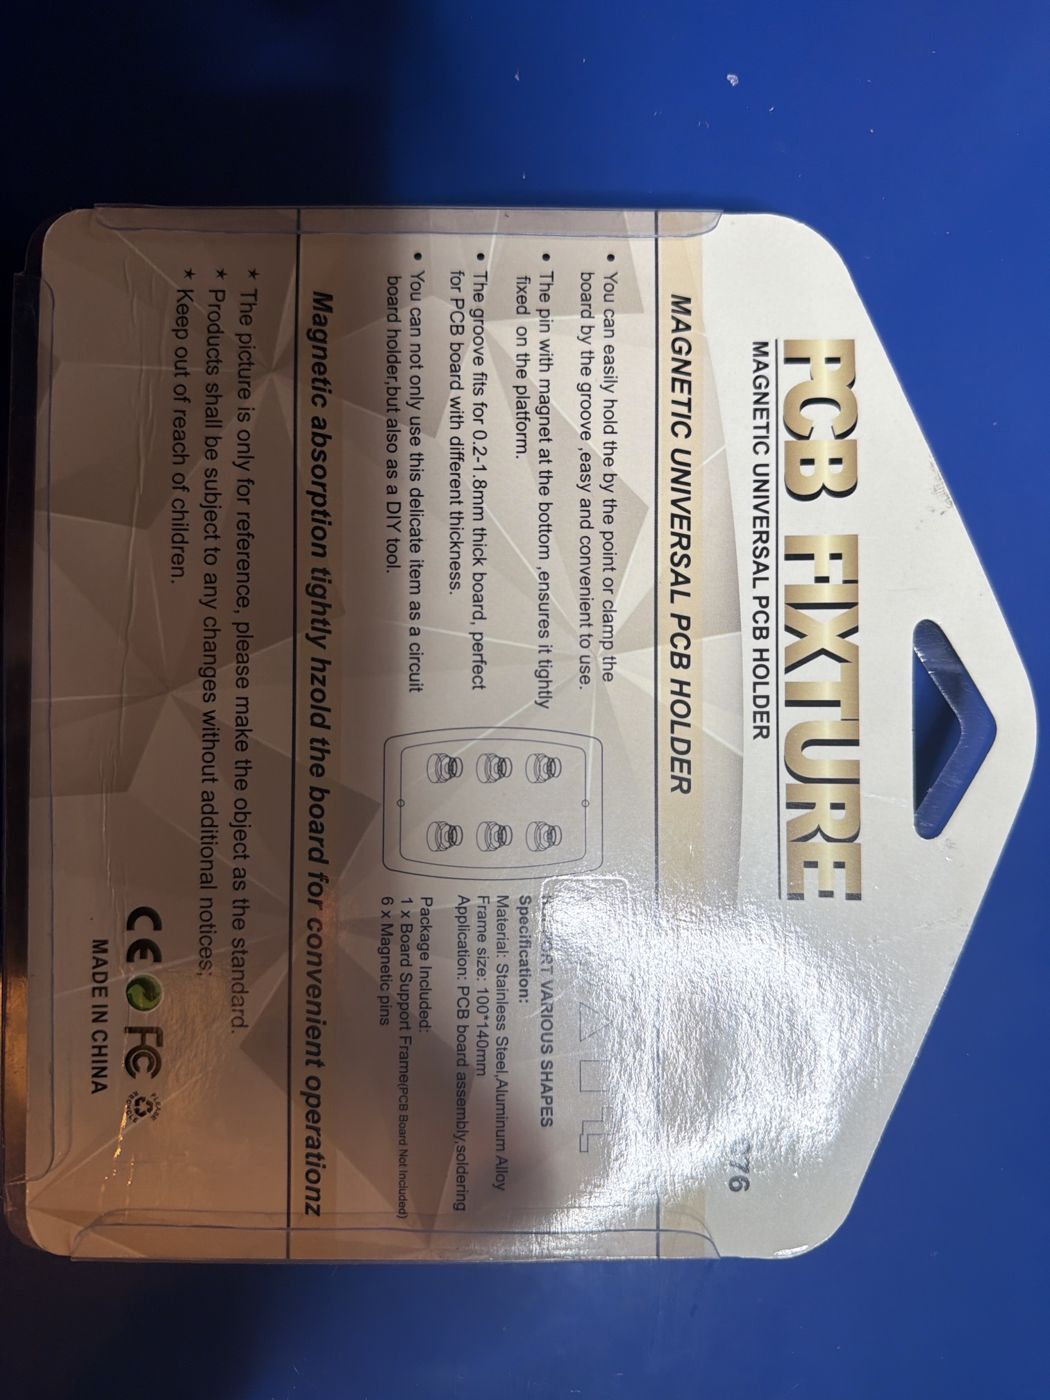
Tył blistra TE-076: opis działania (słupek z magnesem, rowek na płytkę 0,2–1,8 mm), płyta 100 × 140 mm, stal nierdzewna i aluminium, w zestawie 1 płyta i 6 słupków; przepisane do `wiedza/instrukcje/uchwyt-magnetyczny-te-076.md`
układanie magazynu 22.10, biurko (przy macie); dni nauki lutowania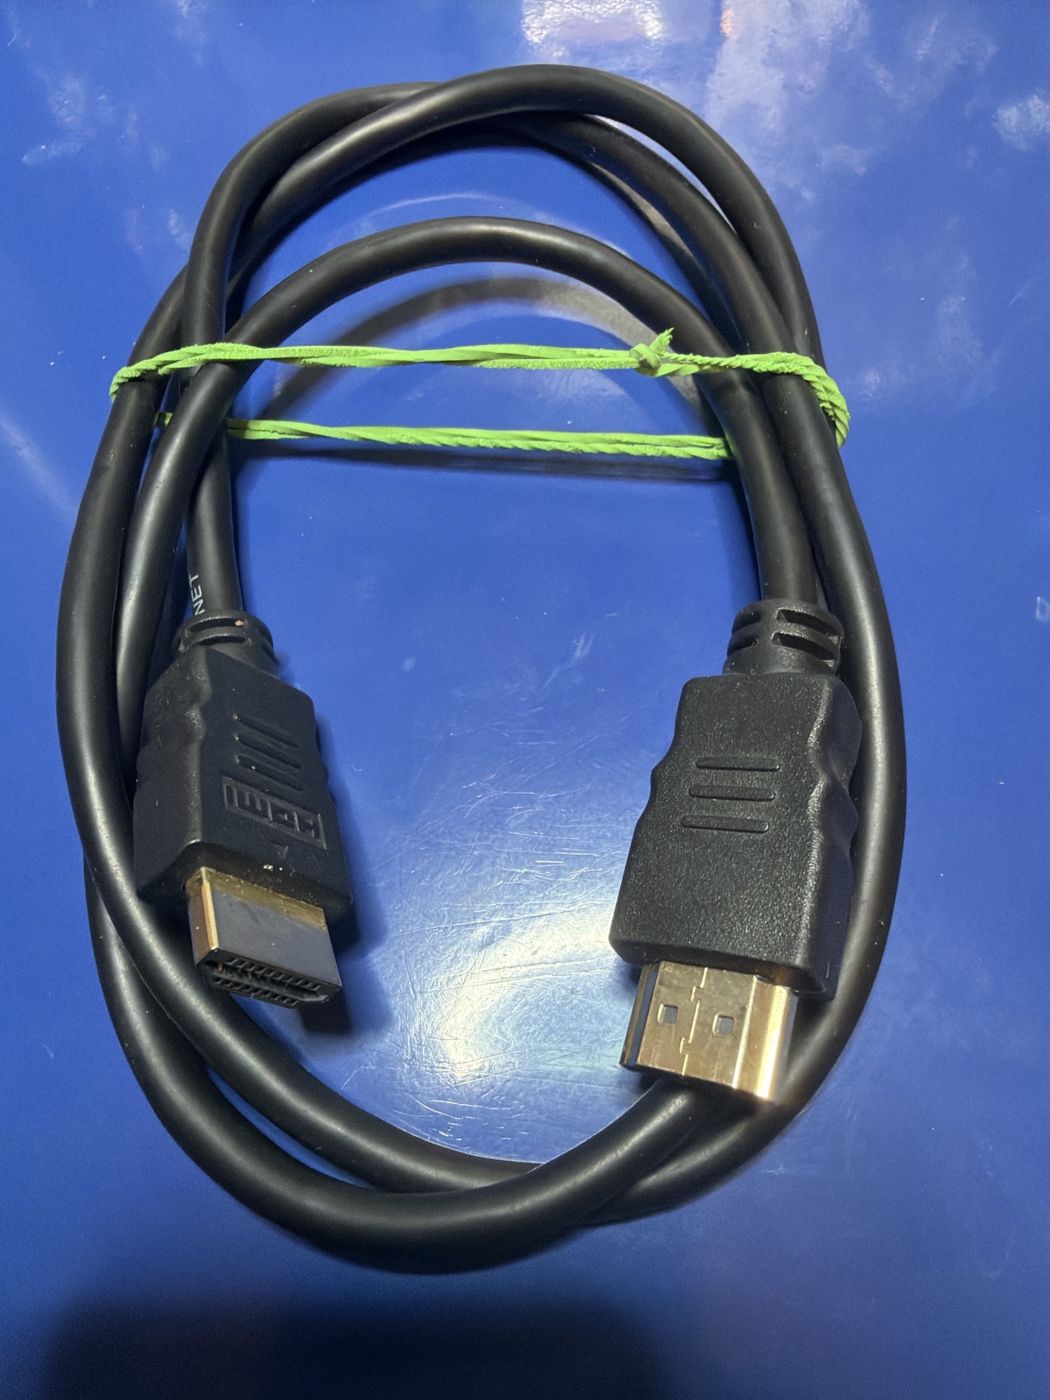
Z domu: czarny kabel HDMI – HDMI ok. 1,5 m, zwinięty, spięty zieloną drucianą opaską
układanie magazynu 22.10, Box 3 „3” duża komora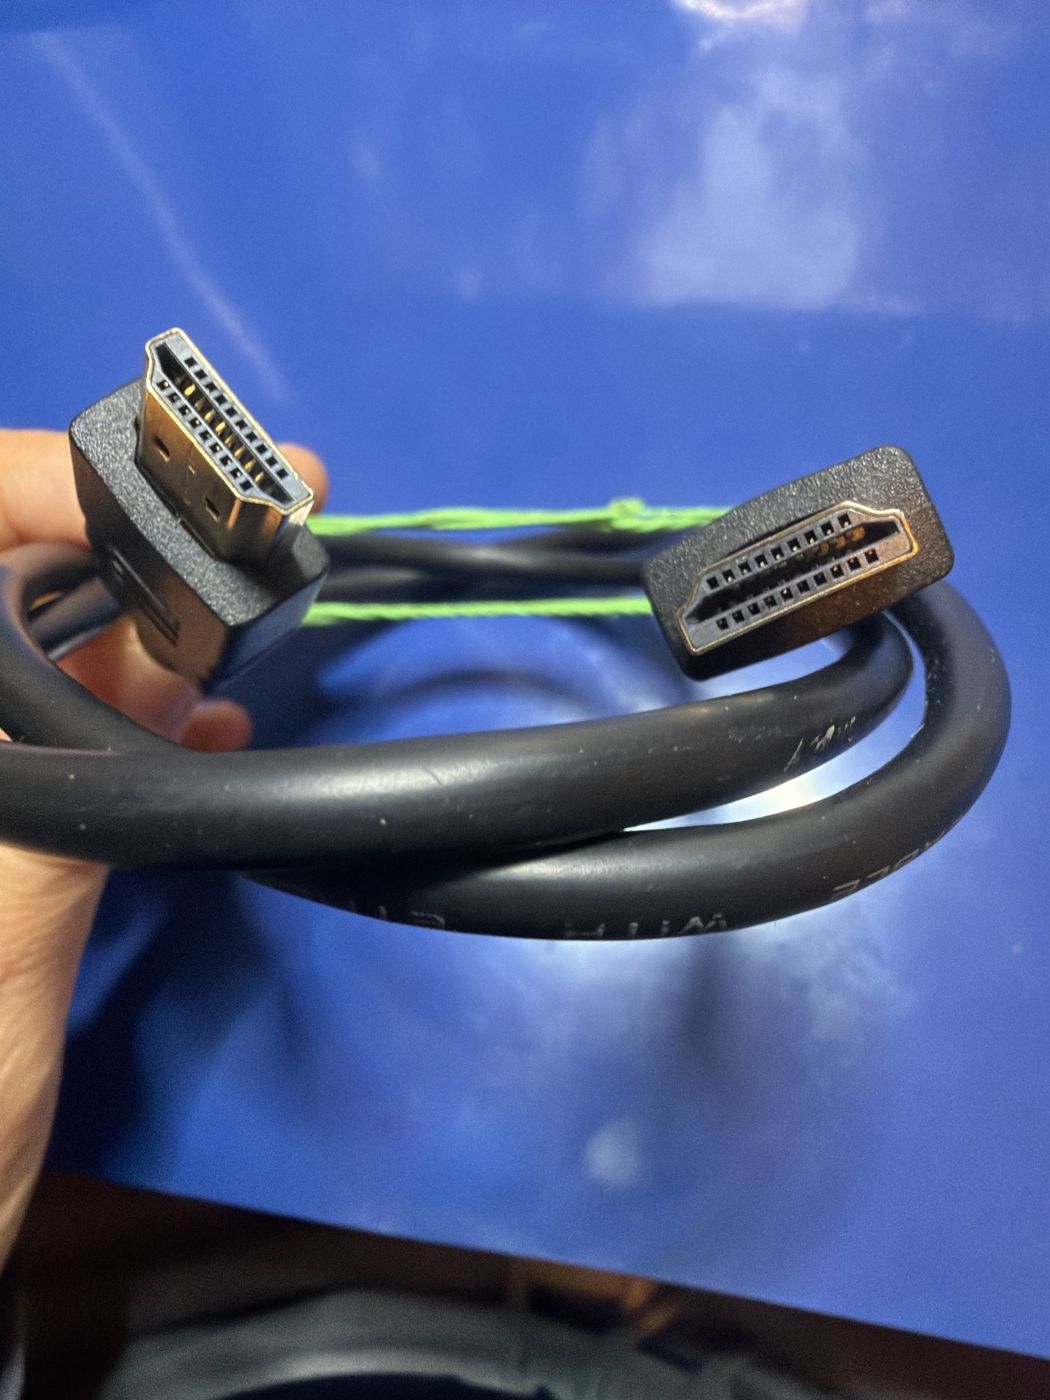
Oba wtyki HDMI (typ A, pozłacane) tego samego kabla; na izolacji napis „…WITH … CABLE”
układanie magazynu 22.10, Box 3 „3” duża komora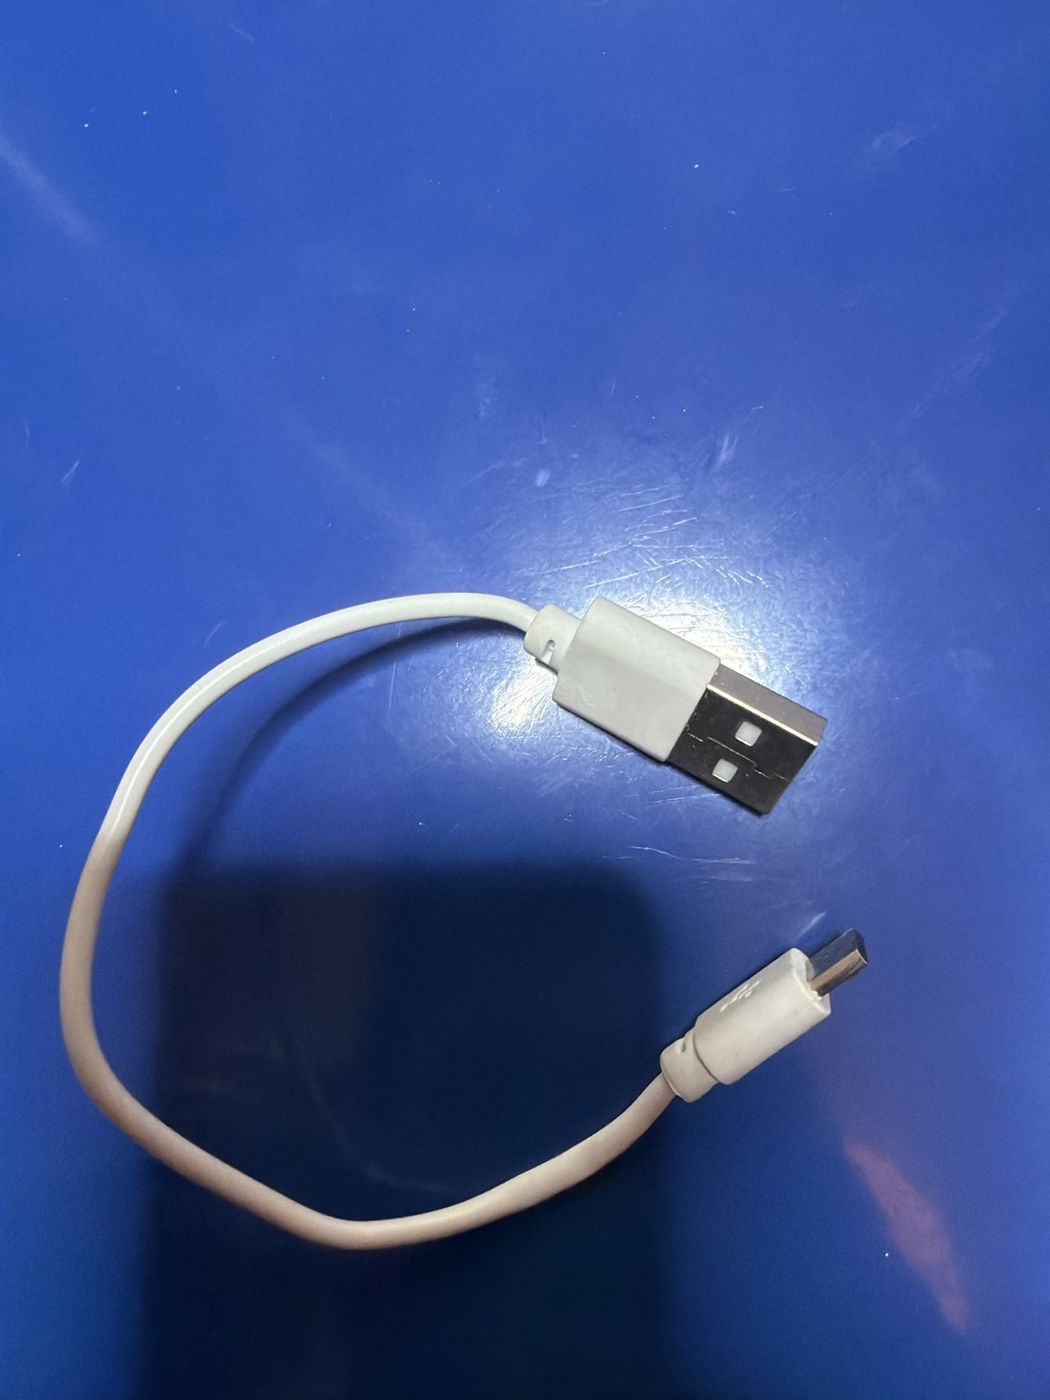
Z domu: biały krótki kabel USB-A – micro-USB ok. 20 cm (typowy kabel ładowania z gadżetu)
układanie magazynu 22.10, Box 3 „3” mała komora 3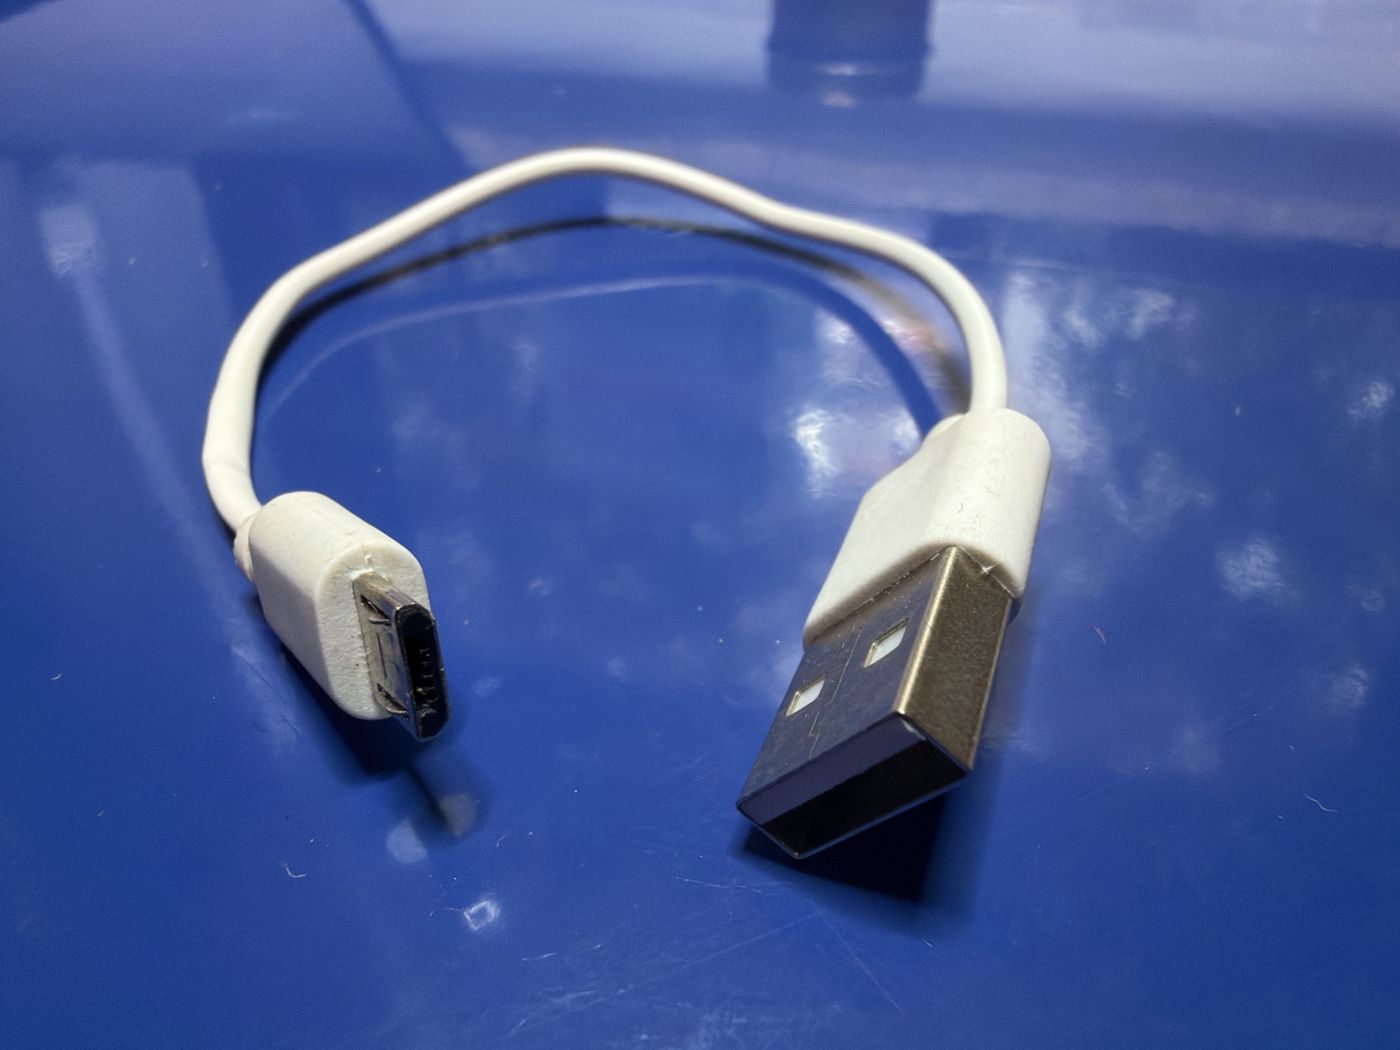
Zbliżenie wtyków tego samego białego kabla: USB-A i micro-USB
układanie magazynu 22.10, Box 3 „3” mała komora 3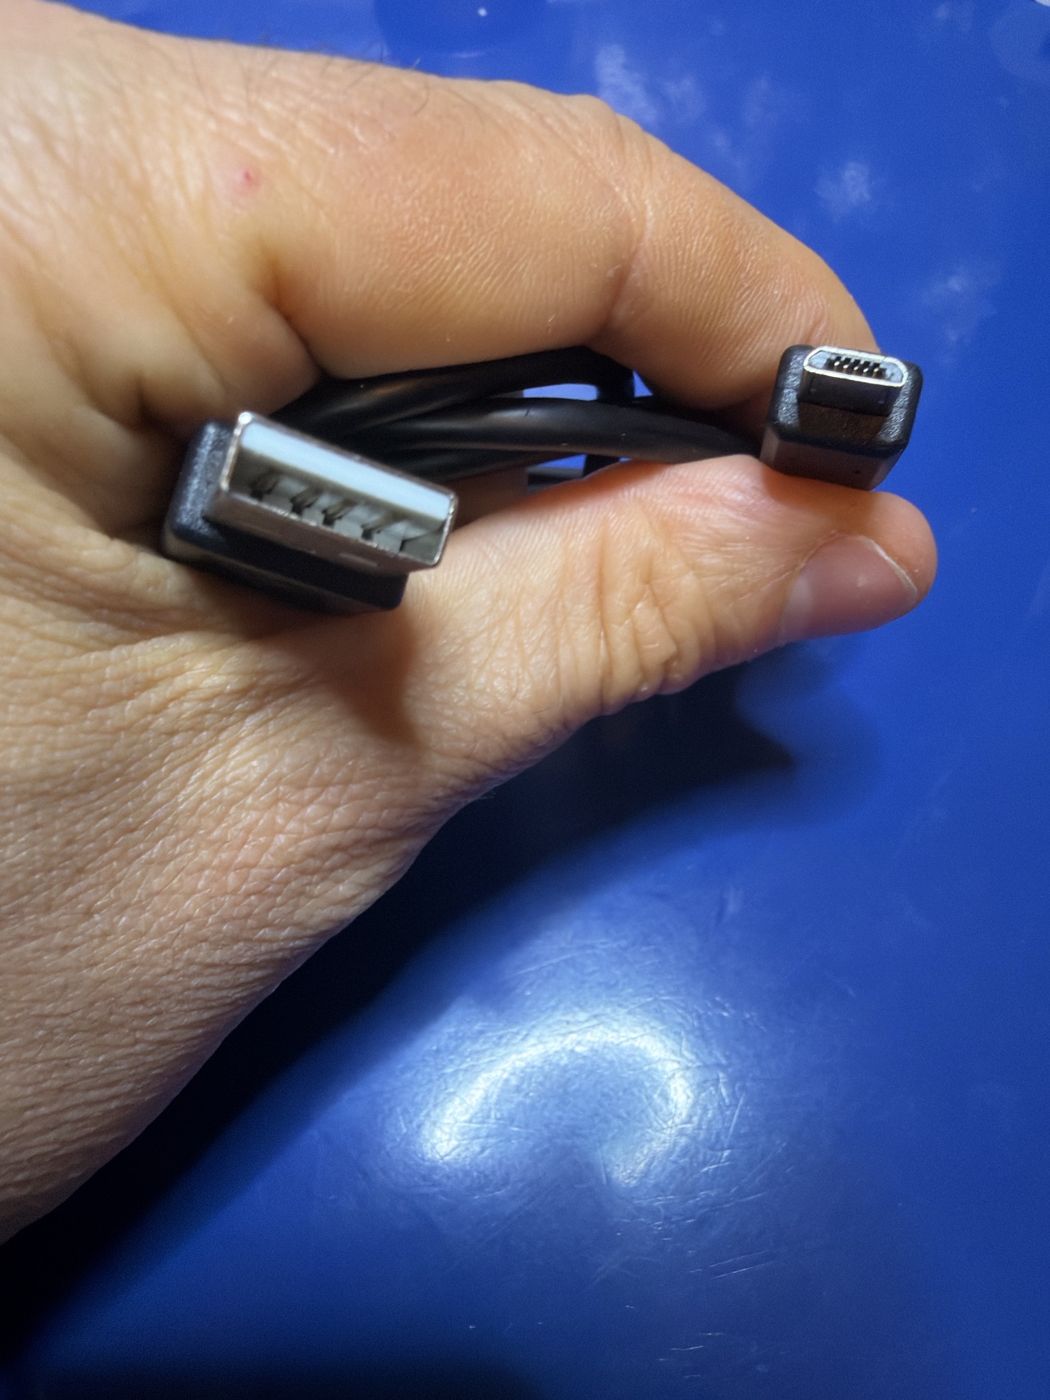
Czarny kabel USB-A – micro-USB w dłoni, oba wtyki (ten z komory 3, wcześniej w spisie jako „ok. 1 m”)
układanie magazynu 22.10, Box 3 „3” mała komora 3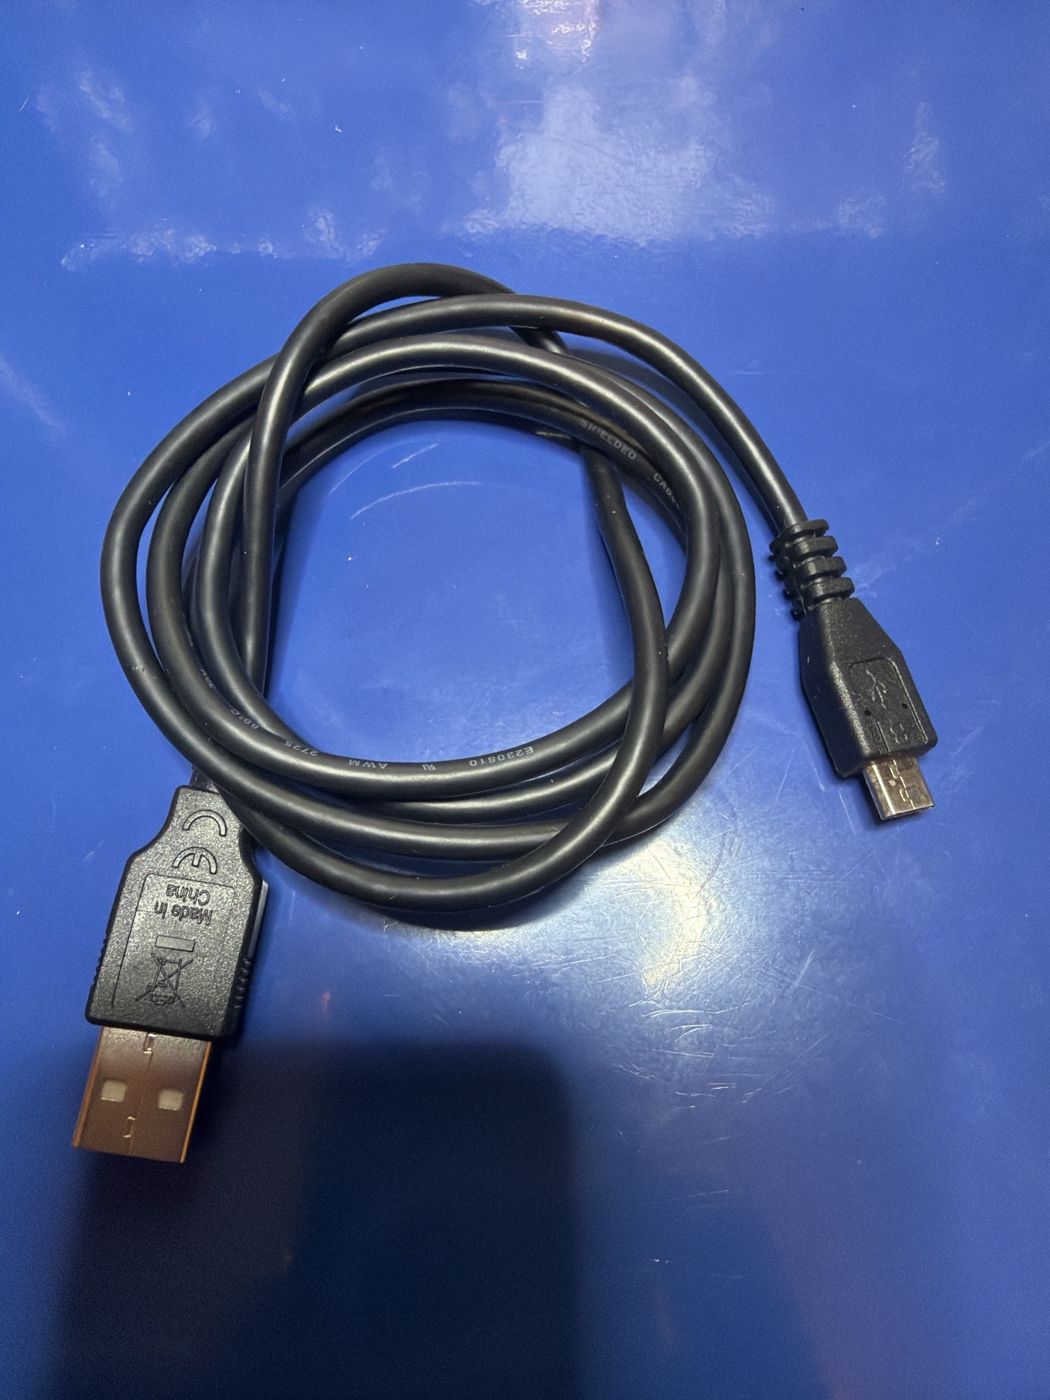
Ten sam czarny kabel zwinięty, ok. 1,5 m; napis na izolacji „E230810 AWM 2725 80°C 30V SHIELDED CABLE”, wtyk „Made in China”
układanie magazynu 22.10, Box 3 „3” mała komora 3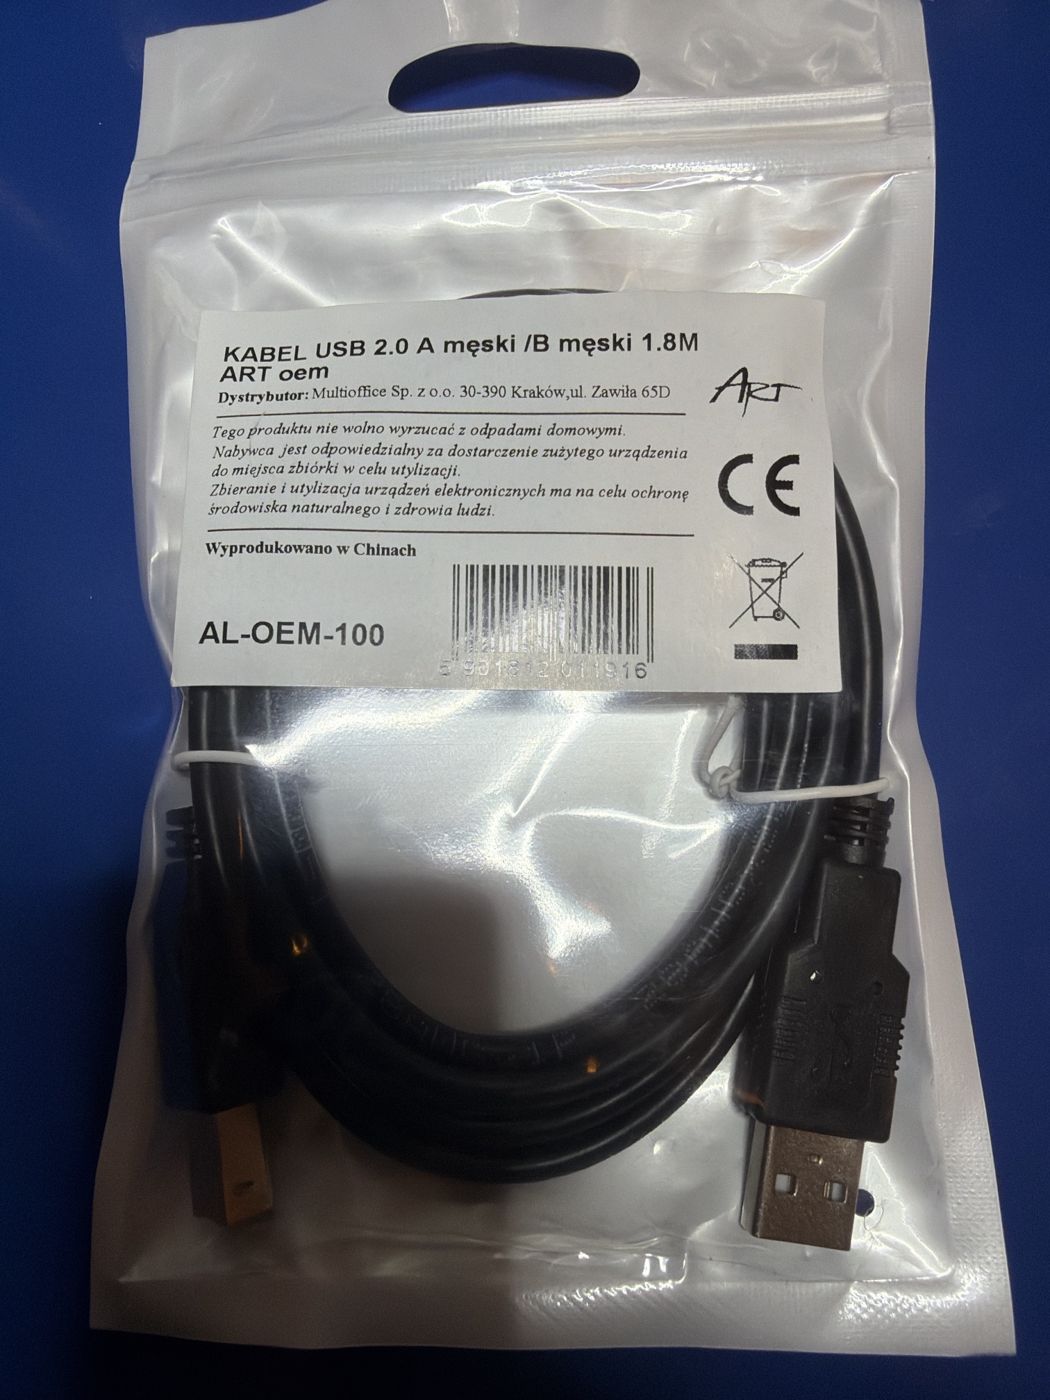
Kabel USB 2.0 A męski / B męski 1,8 m ART oem w woreczku z etykietą (AL-OEM-100, EAN 5901812011916, dystrybutor Multioffice Kraków)
układanie magazynu 22.10, Box 3 „3” mała komora 3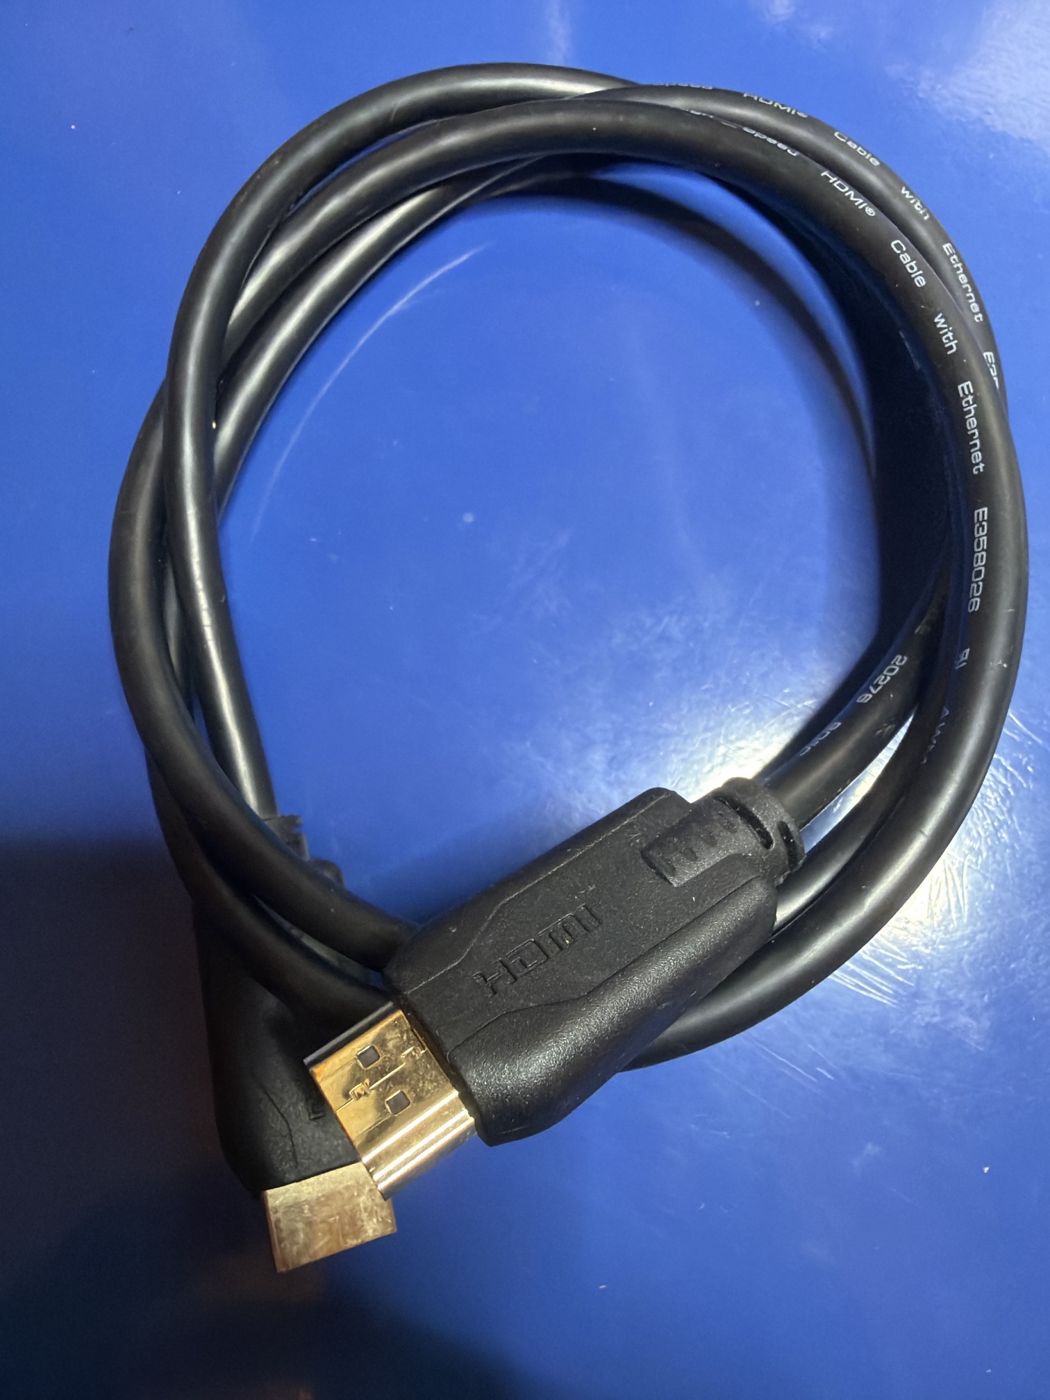
Z domu: drugi kabel HDMI – HDMI ok. 1,5 m; na izolacji „High Speed HDMI Cable with Ethernet E358026 20276 AWM”, napis HDMI na wtyku
układanie magazynu 22.10, Box 3 „3” duża komora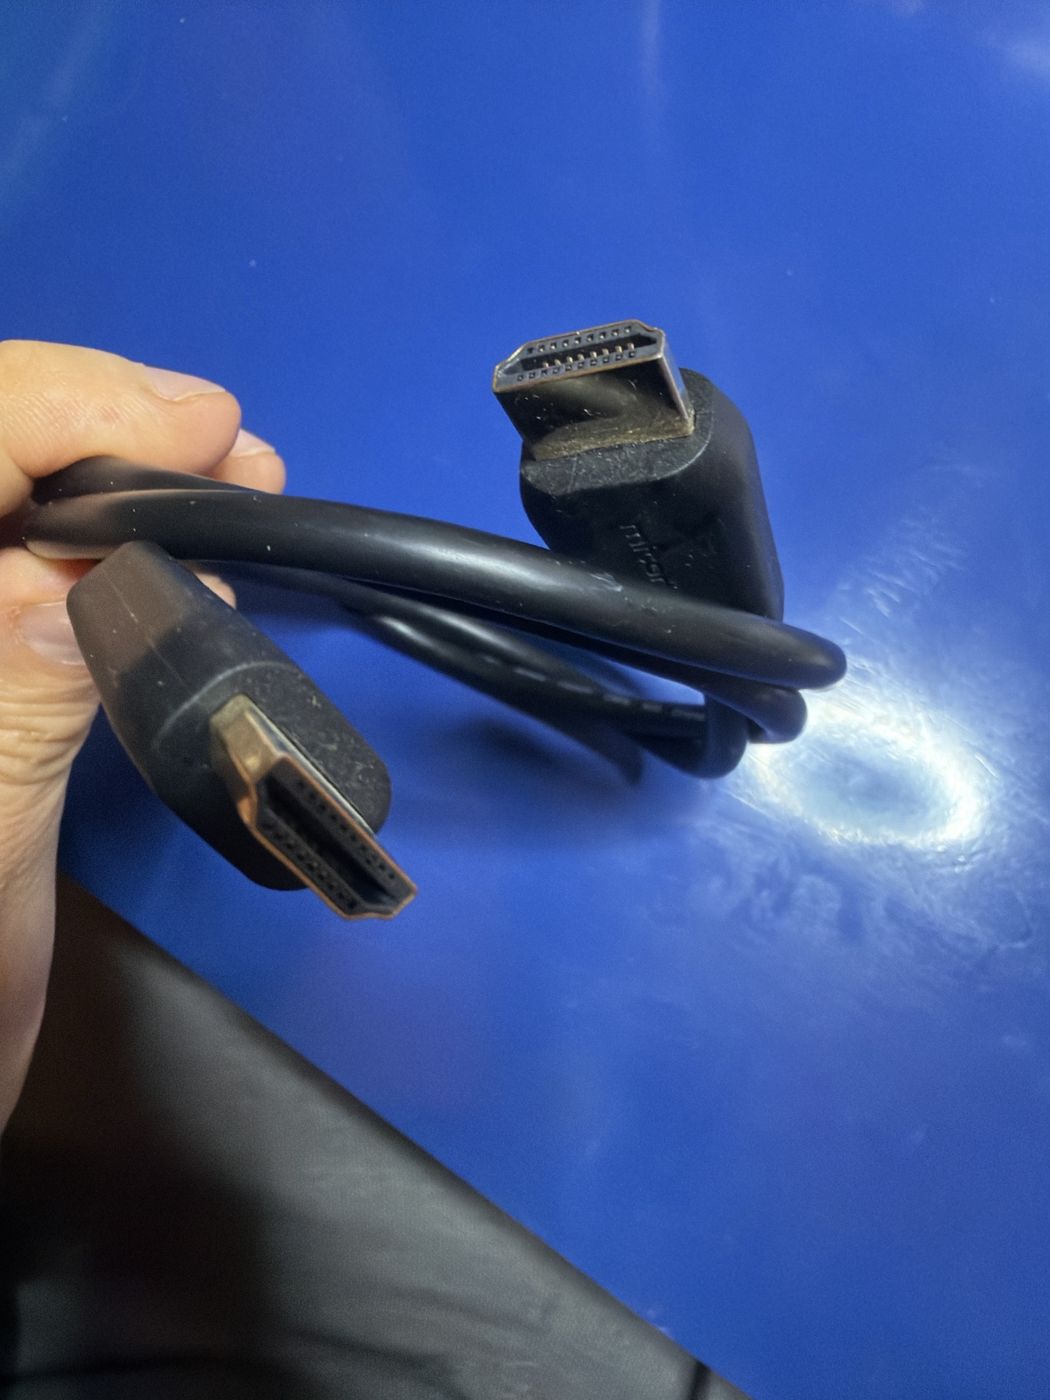
Oba wtyki HDMI (typ A) drugiego kabla
układanie magazynu 22.10, Box 3 „3” duża komora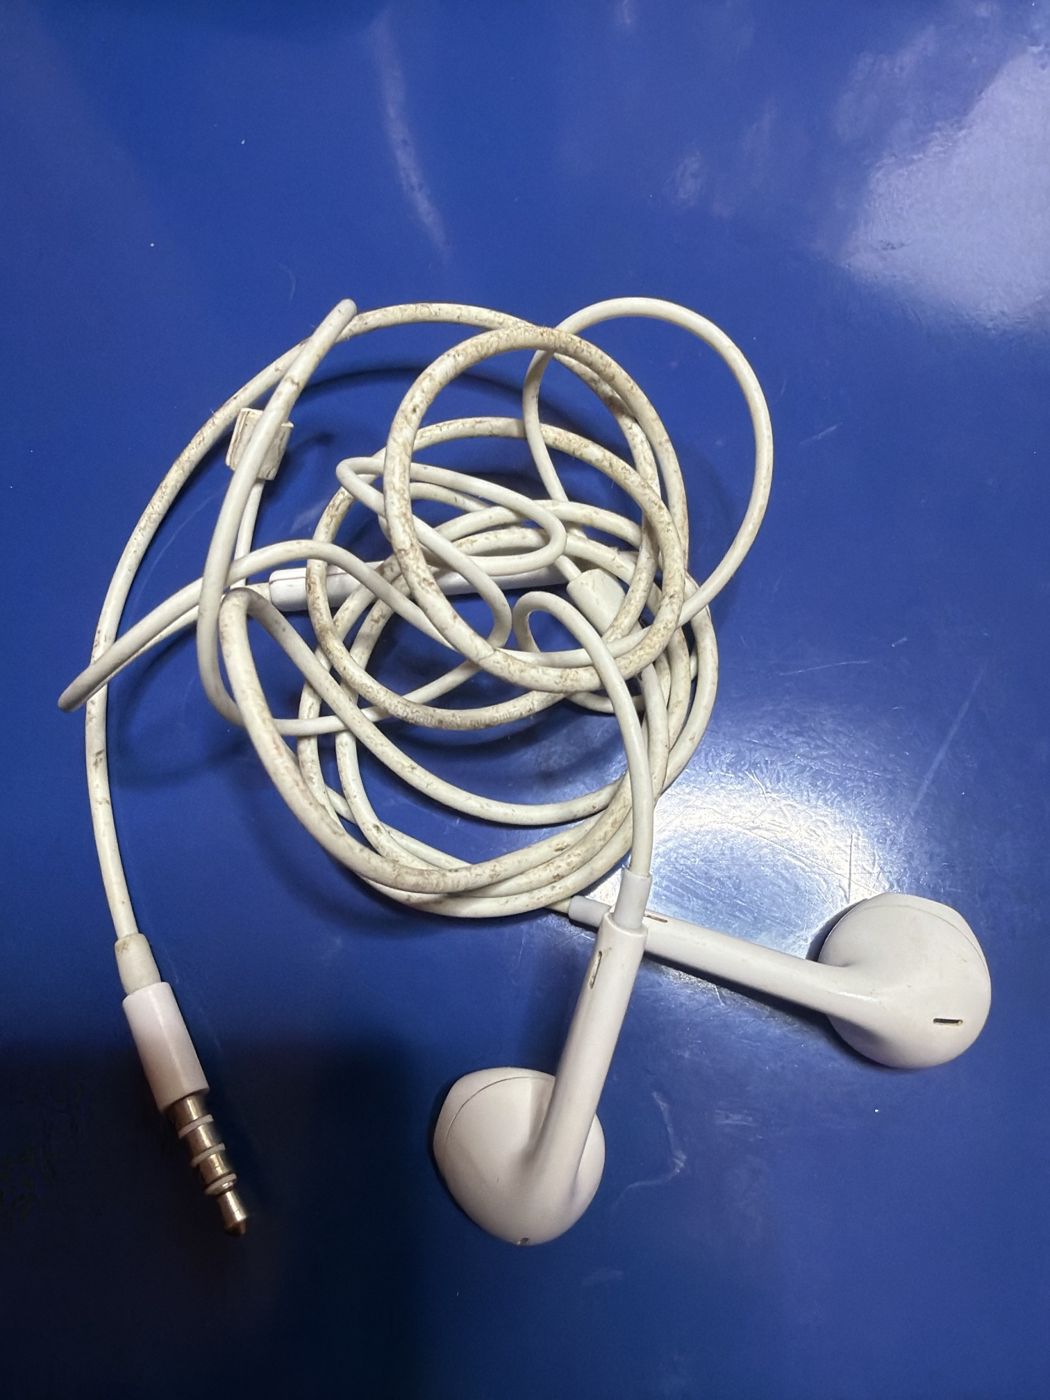
Z domu: słuchawki Apple EarPods z pilotem i mikrofonem, wtyk 3,5 mm czterostykowy; kabel brudny, do przetarcia alkoholem
układanie magazynu 22.10, Box 3 „3” mała komora 4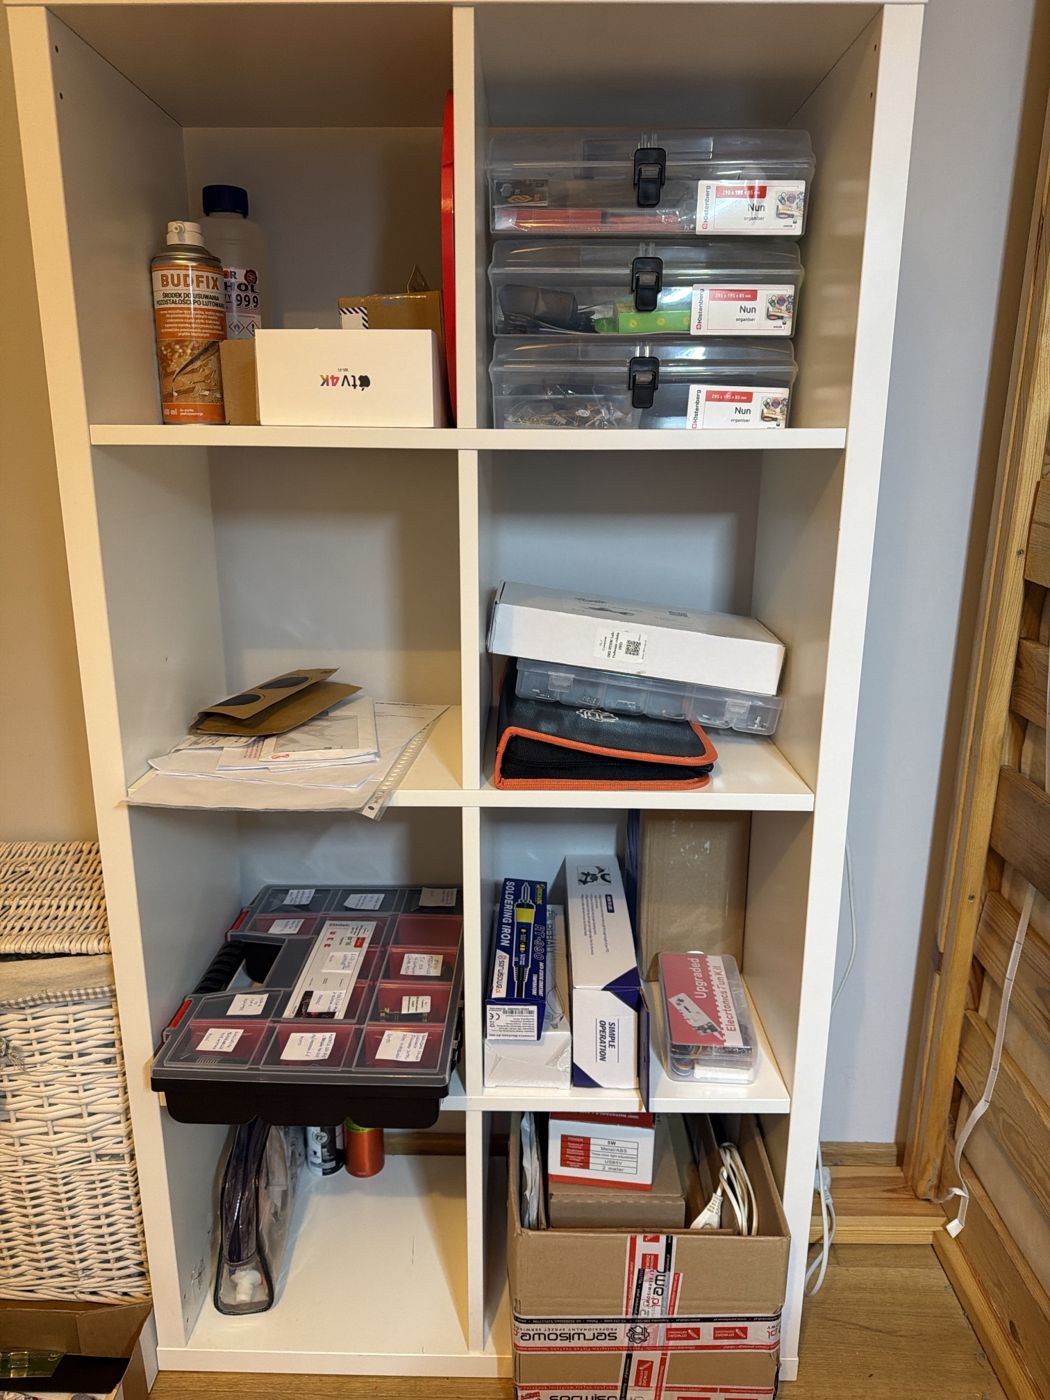
Regał Ikea z kostkami obok biurka, stan po układaniu: góra lewa spray Budfix, butelka IPA, pudełka; góra prawa trzy Box 3 (Kistenberg Nun organiser 295×195×85); środek lewy koperty; środek prawy karton podwozia 2WD, NOR16, etui narzędzi; dół lewy NORT12 z karteczkami, torba i spraye; dół prawy NIEROZPAKOWANE pudełka narzędzi lutowniczych (stacja RT-990, drugie pudełko „Simple Operation”, brązowy karton) i pudełko Fun Kit; sam dół karton z lampką na klips i kablami
układanie magazynu 22.10; mapa regału w magazyn.yaml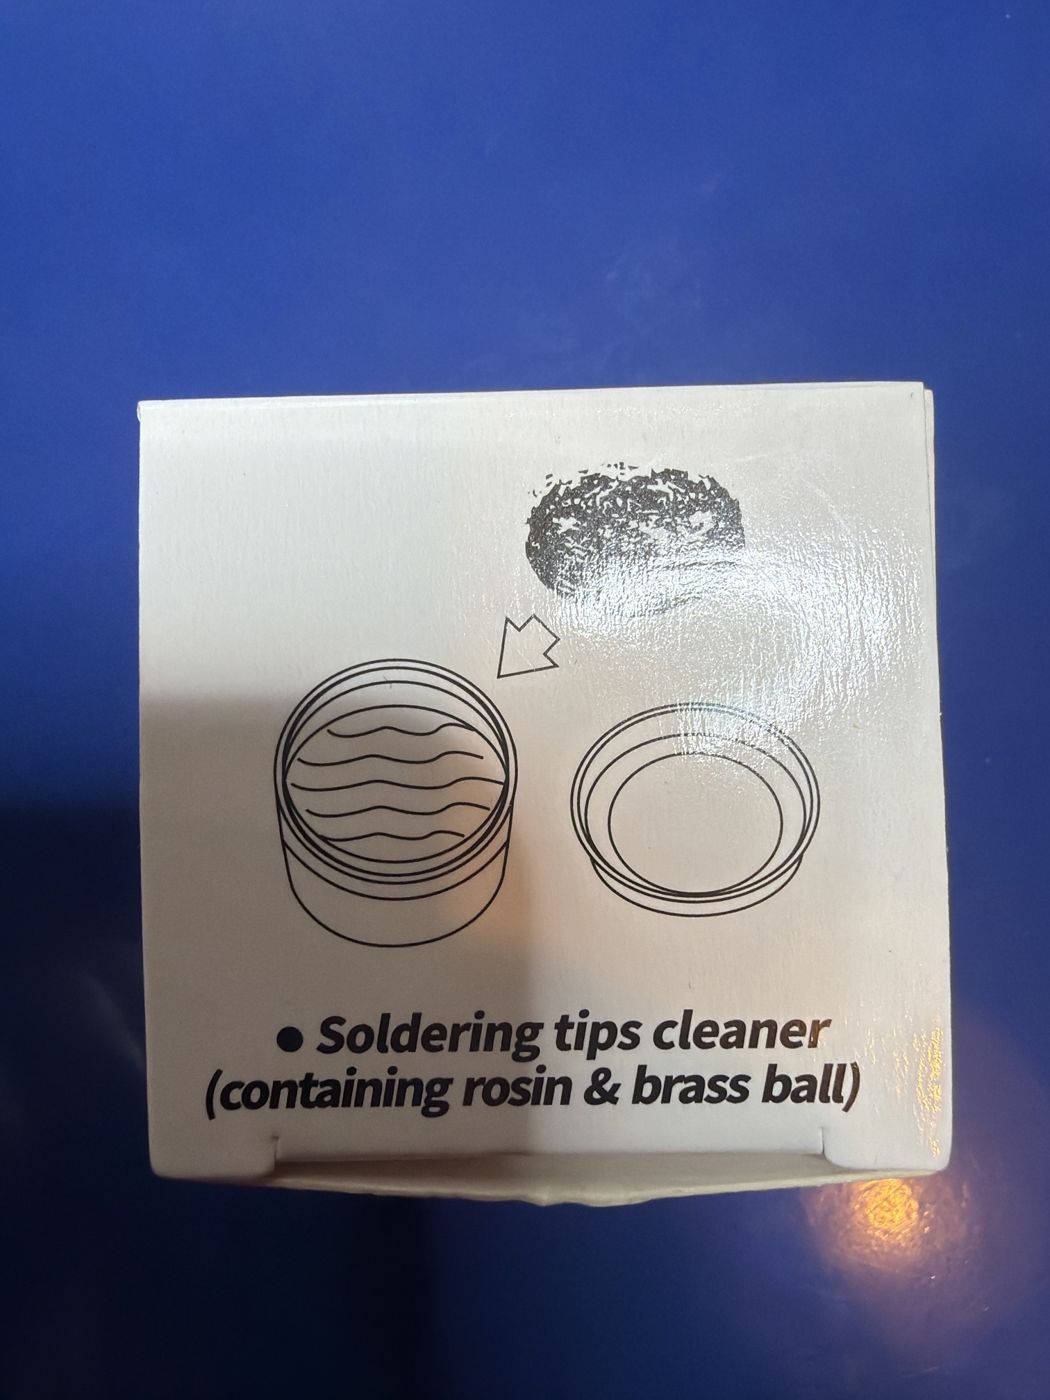
Tekturowe pudełko czyścika grotów, wierzch: rysunek puszki z kulką wiórków i pokrywką, napis „Soldering tips cleaner (containing rosin & brass ball)”
układanie magazynu 22.10, Box 3 „1” mała komora 2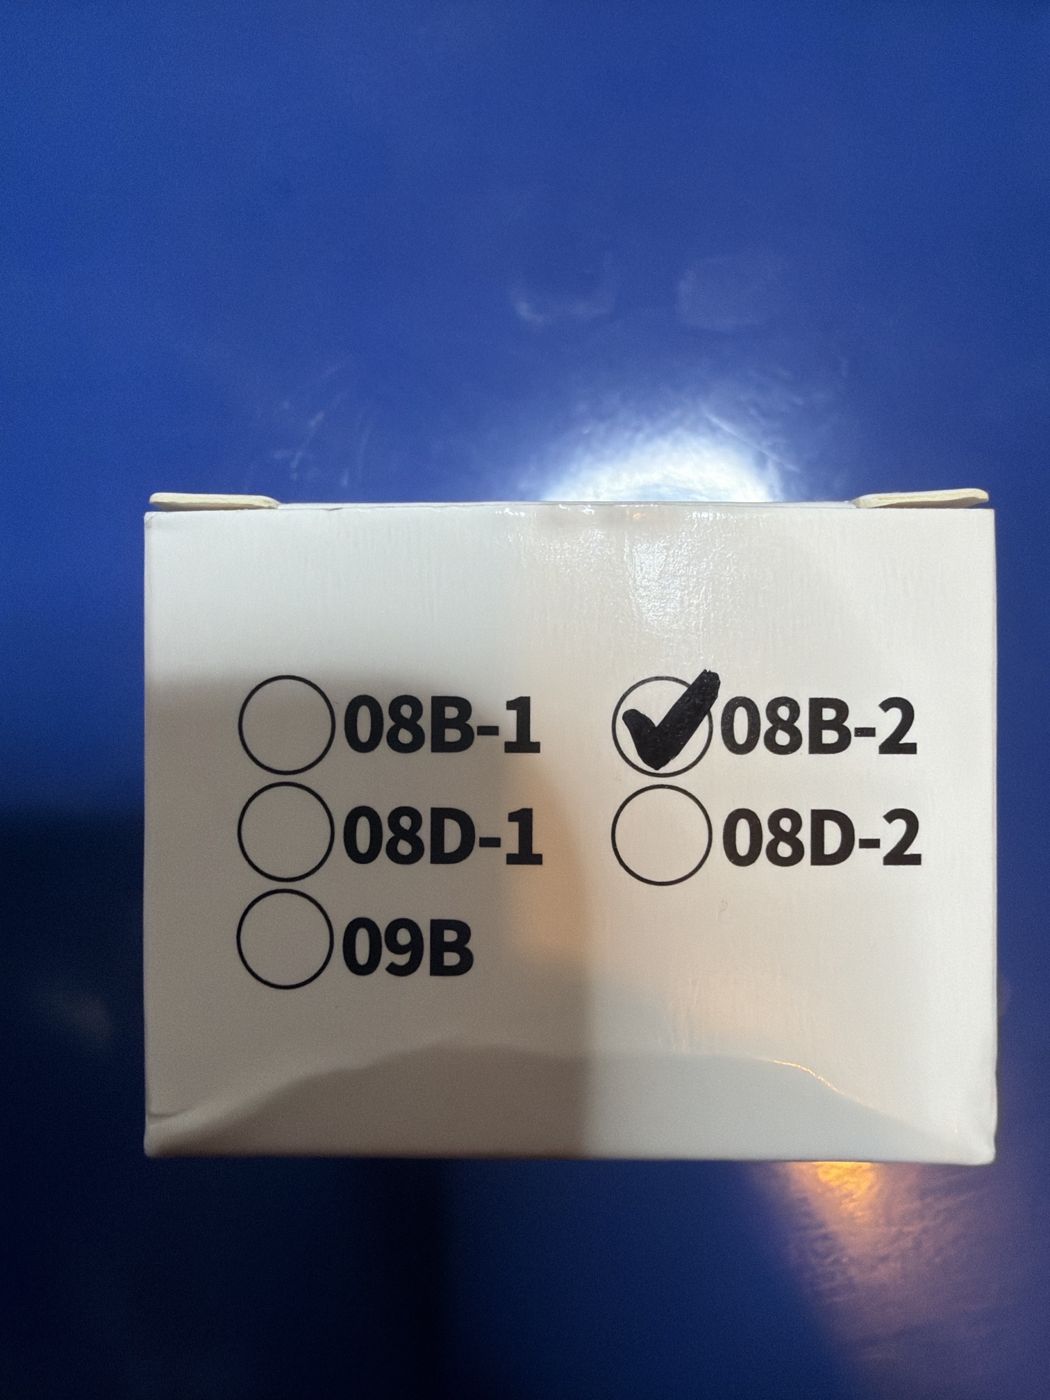
Bok pudełka czyścika: zaznaczony wariant 08B-2 (inne: 08B-1, 08D-1, 08D-2, 09B)
układanie magazynu 22.10, Box 3 „1” mała komora 2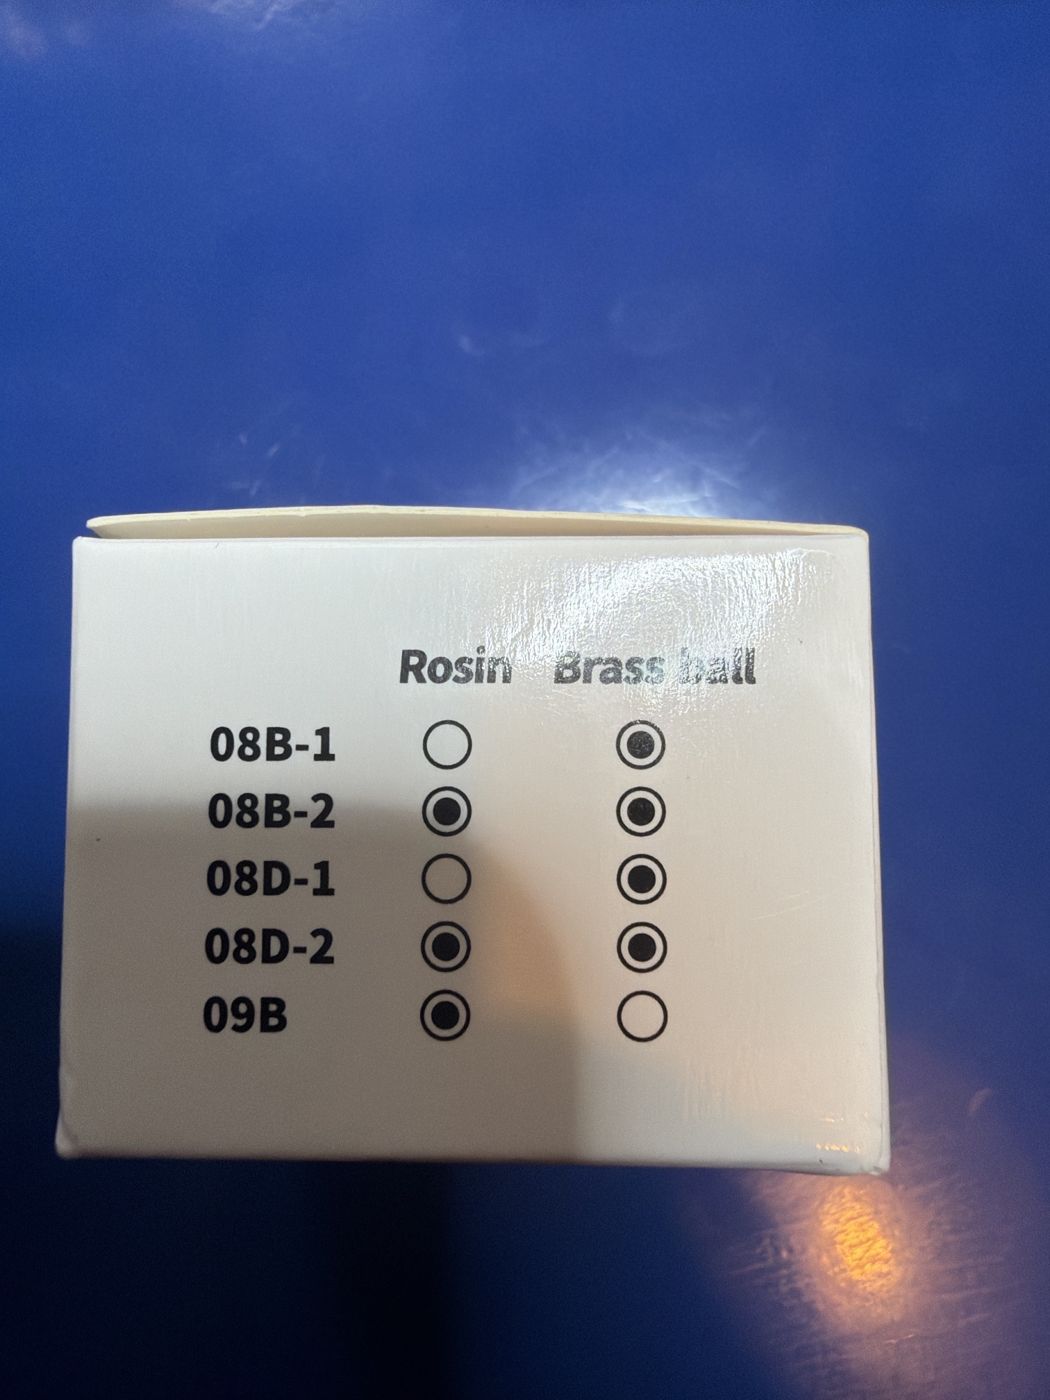
Bok pudełka czyścika: tabela wariantów Rosin / Brass ball; 08B-2 = kalafonia i mosiężna kulka (08B-1 i 08D-1 sama kulka, 09B sama kalafonia)
układanie magazynu 22.10, Box 3 „1” mała komora 2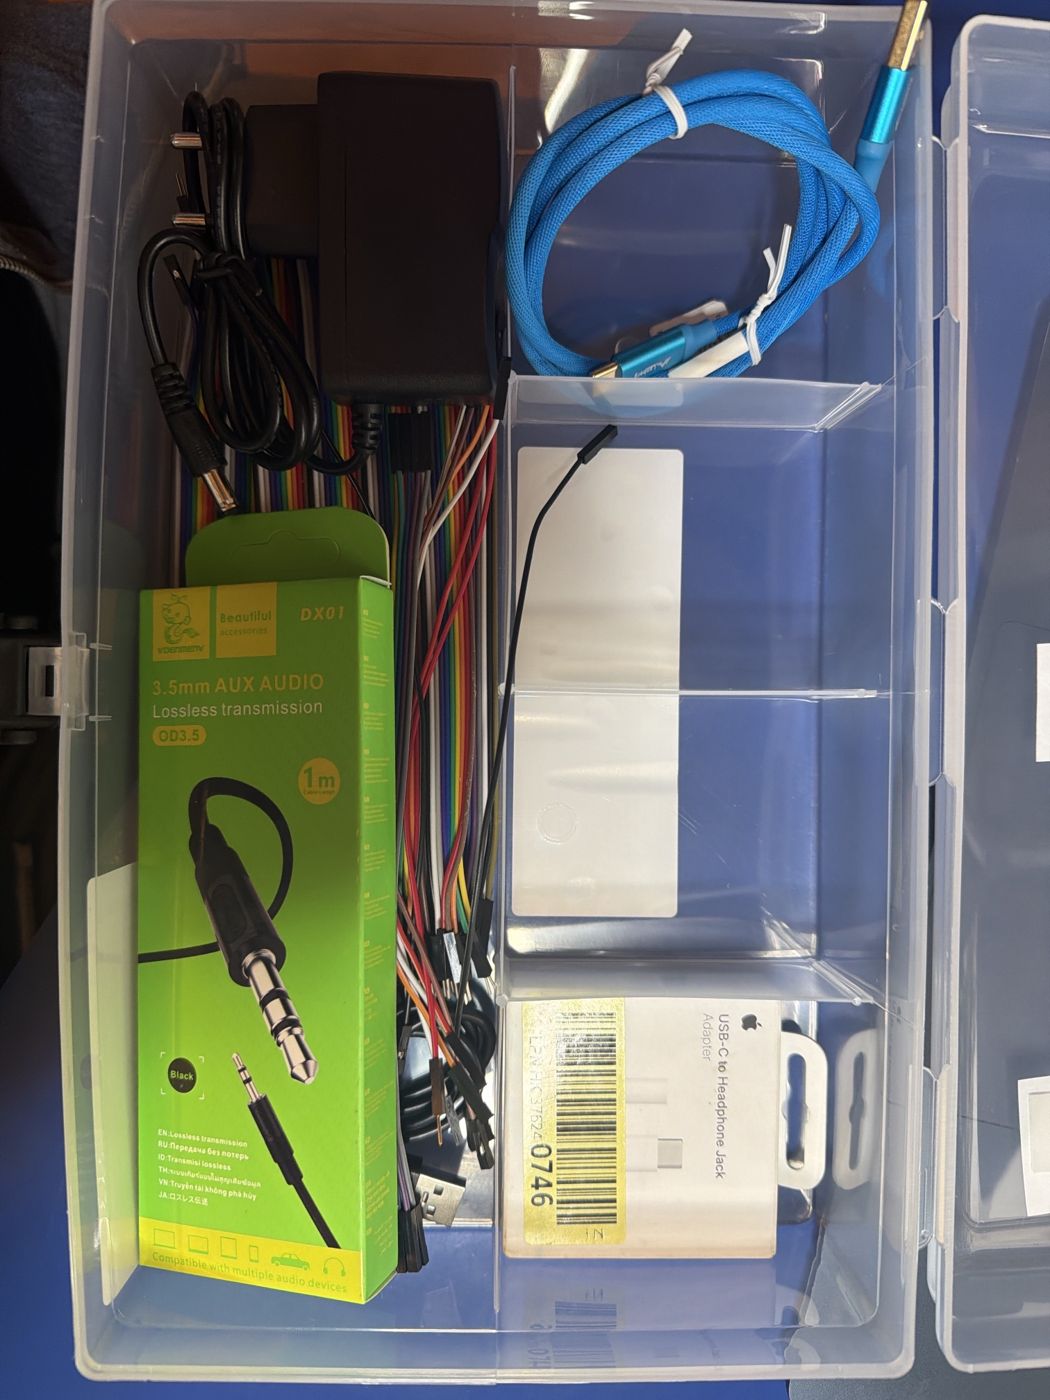
Box 3 „3” (pudełko 6), drugi stan 22.10: mała komora 1 niebieski kabel Lanberg USB-C–USB-A, komory 2 i 3 puste, komora 4 przejściówka Apple w pudełku; duża komora: zasilacz 9 V 2 A (zostaje tu, decyzja Maćka 22.10), taśmy przewodów, kabel audio 3,5 mm w zielonym pudełku DX01, pojedyncze przewody
układanie magazynu 22.10, Box 3 „3”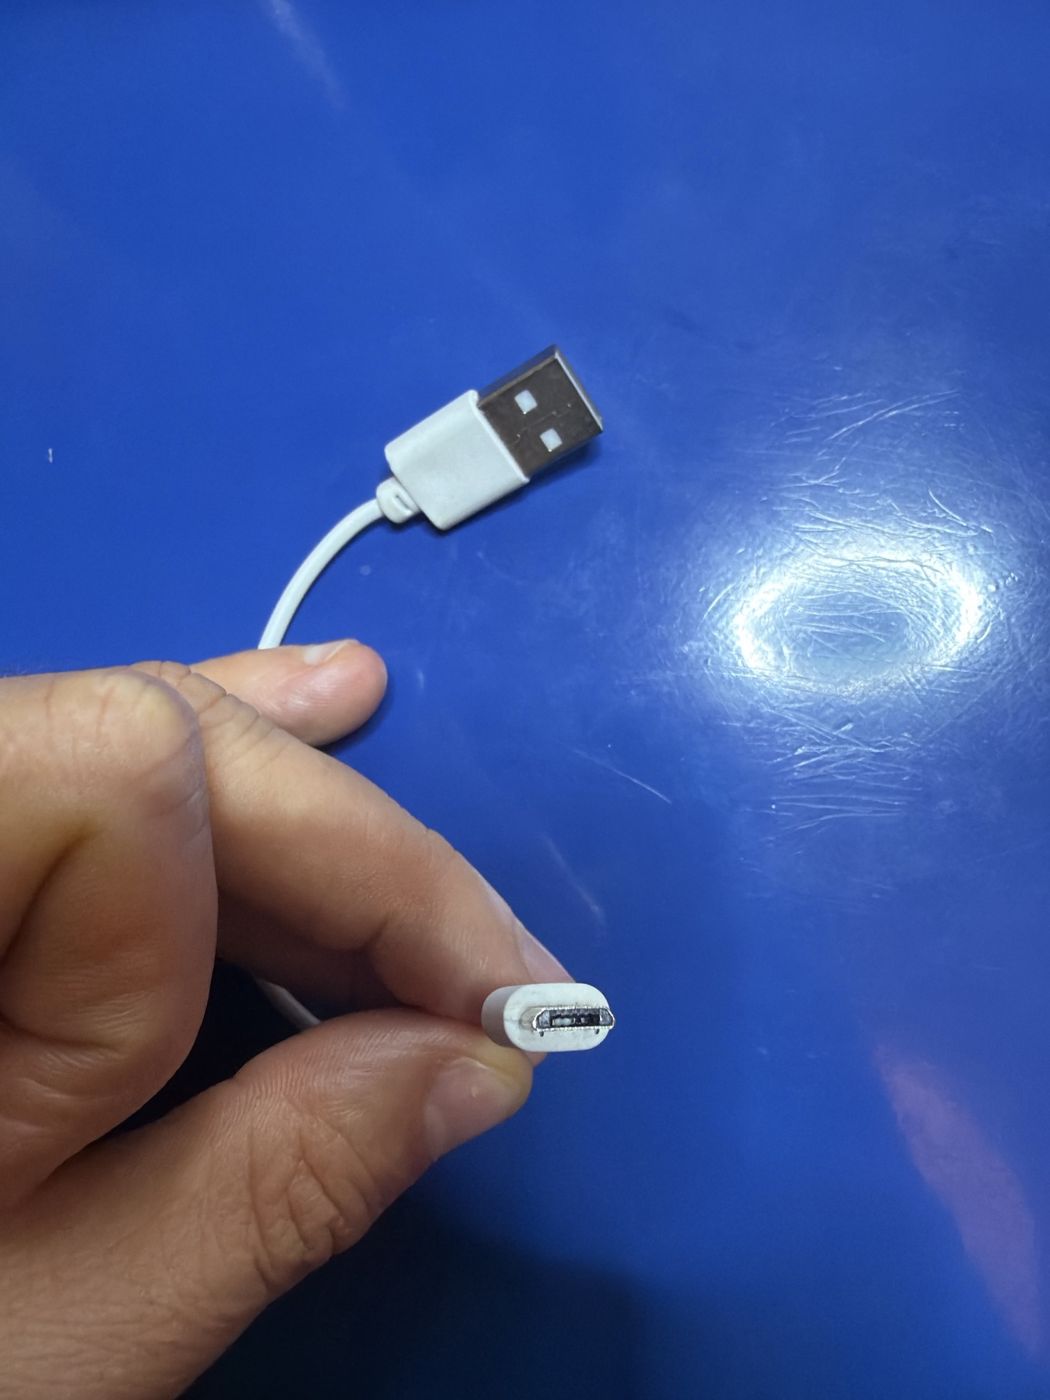
Zbliżenie białego krótkiego kabla: wtyk USB-A i wtyk micro-USB (nie USB-C); to kabel wpisany 18.10 do inwentarza błędnie jako „USB-A – USB-C 25 cm”, wpis usunięty
układanie magazynu 22.10, Box 3 „3” mała komora 3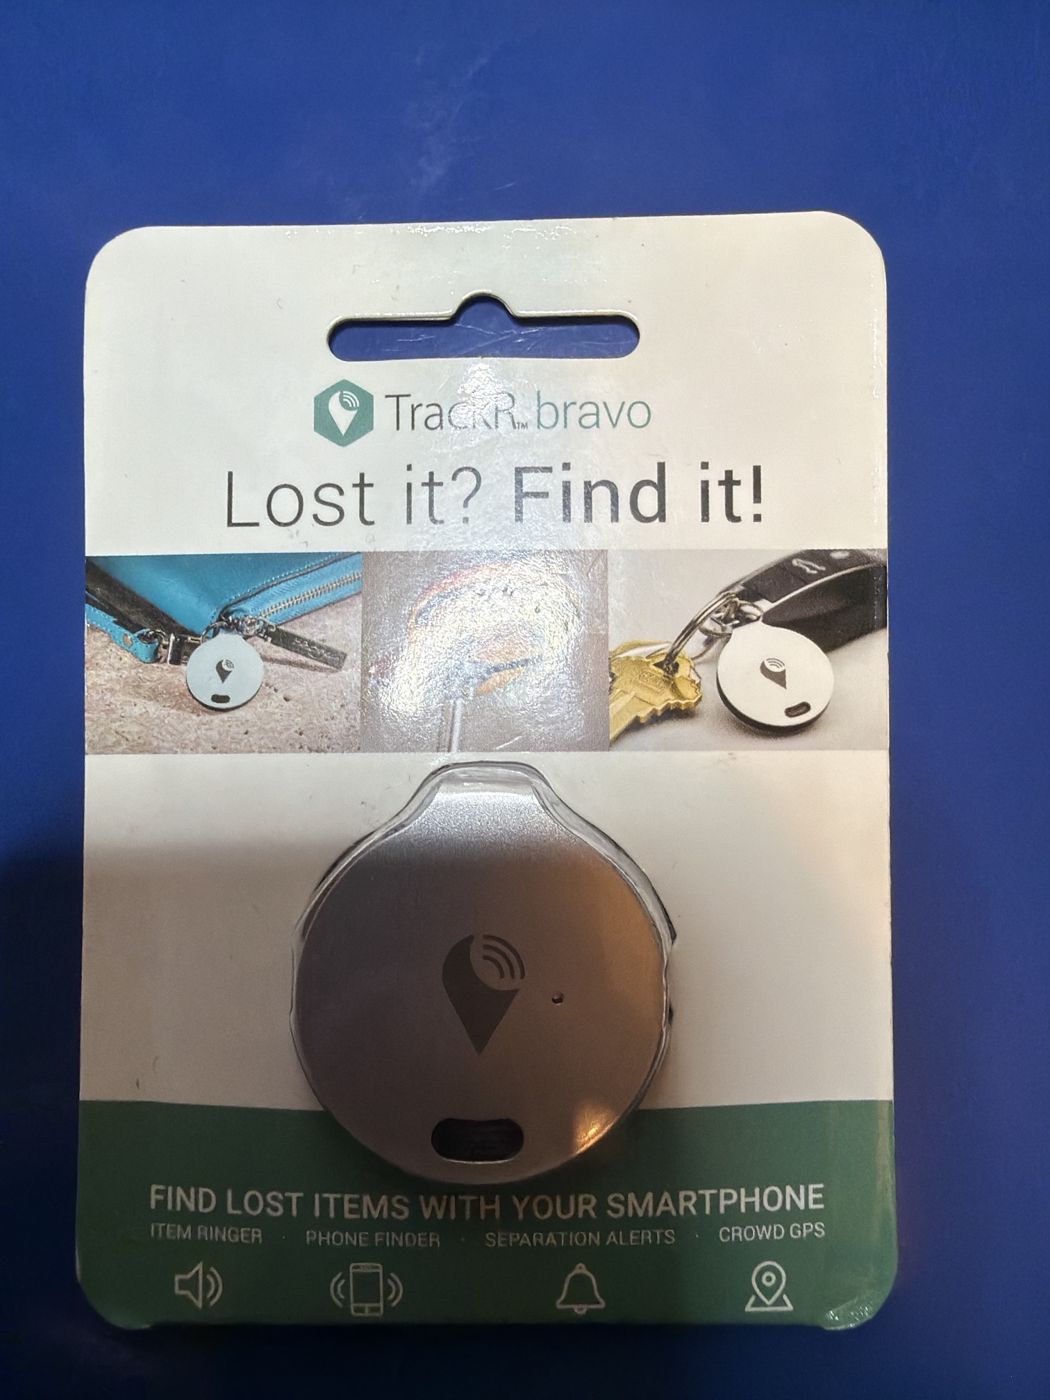
Z domu: lokalizator Bluetooth TrackR bravo w nieotwartym blistrze, „Lost it? Find it! · Find lost items with your smartphone · Item Ringer · Phone Finder · Separation Alerts · Crowd GPS”
układanie magazynu 22.10, pudełko 15 (Apple TV)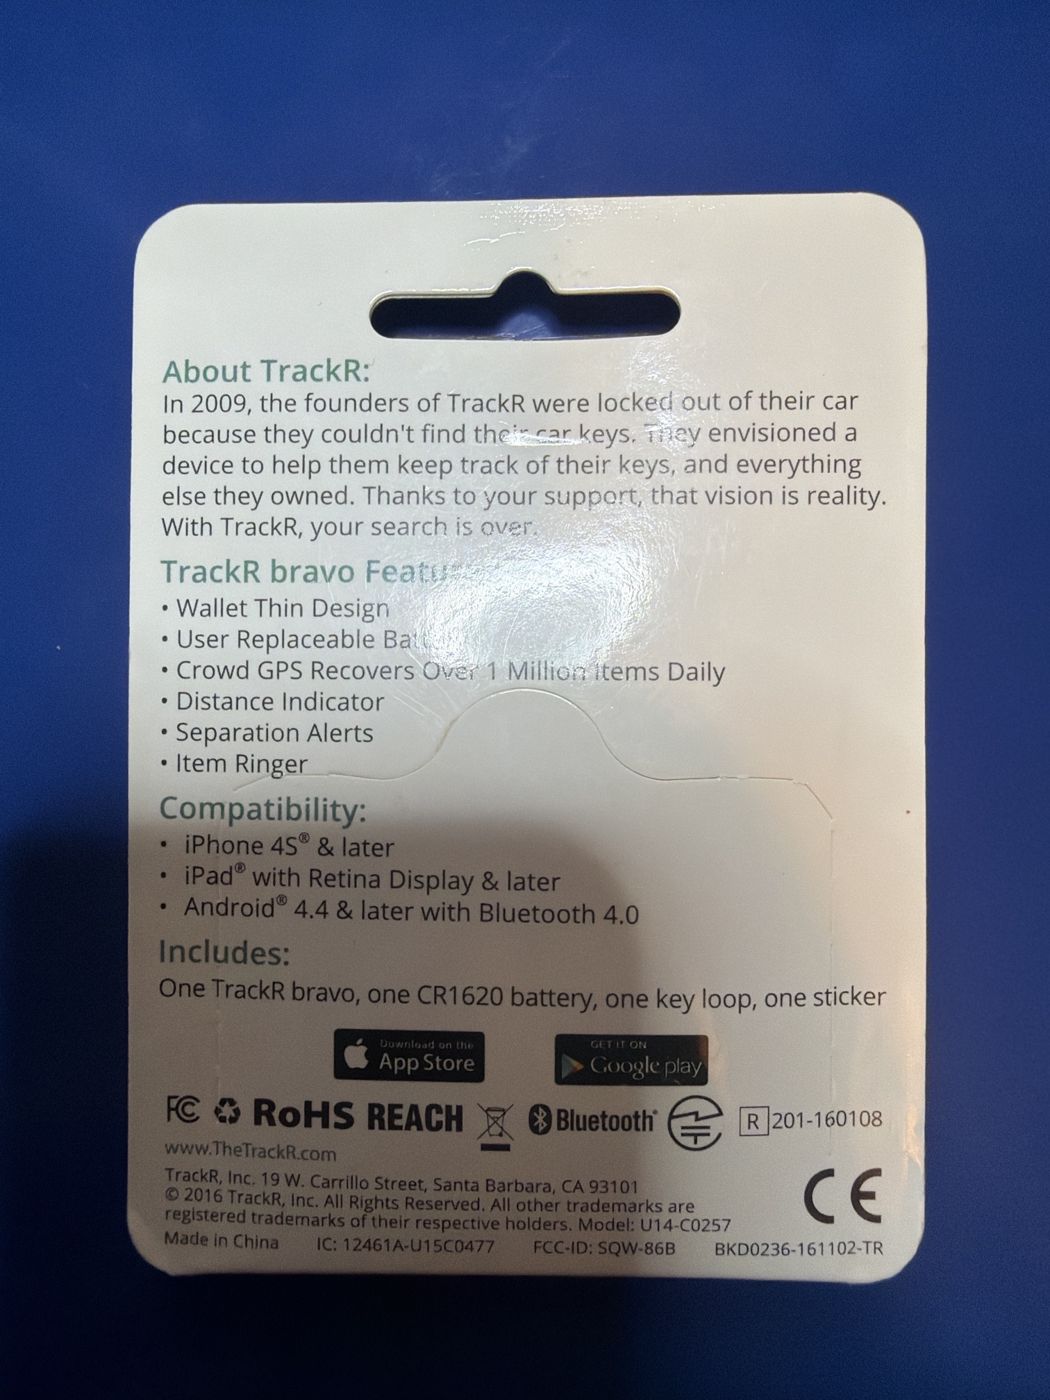
Tył blistra TrackR bravo: cechy, zgodność (iPhone 4S+, Android 4.4+ z Bluetooth 4.0), w zestawie brelok, bateria CR1620, kółko na klucze, naklejka; Model U14-C0257, FCC-ID SQW-86B, © 2016 TrackR Inc.
układanie magazynu 22.10, pudełko 15 (Apple TV)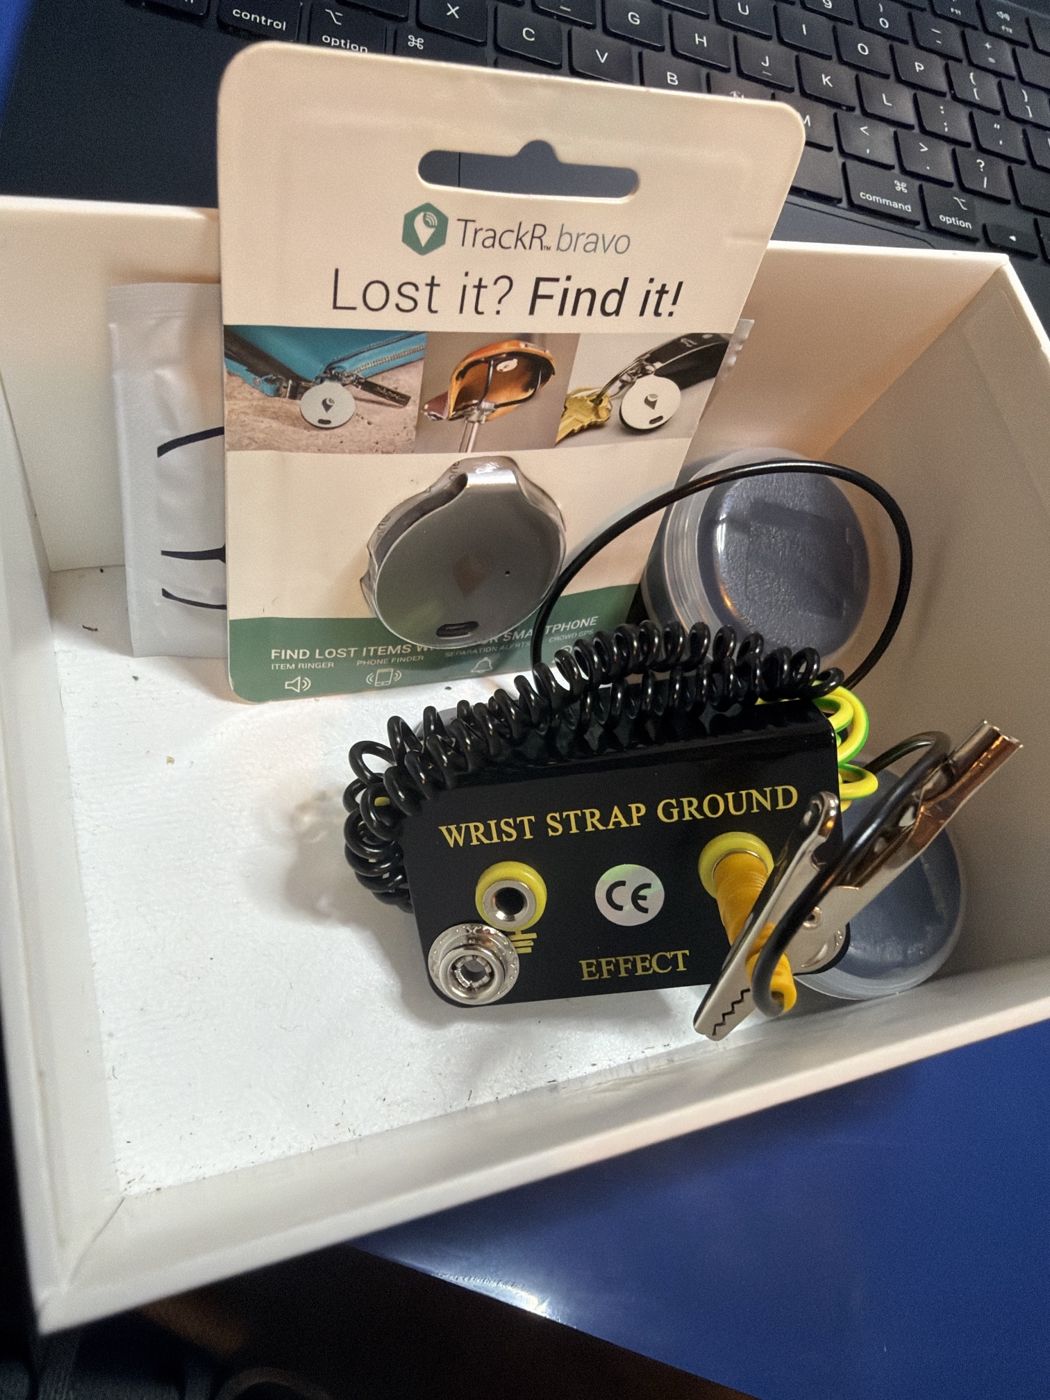
Pudełko po Apple TV 4K (pudełko 15) z zawartością: chusteczka LOT, blister TrackR bravo, okrągłe pudełka po XIAO, puszka uziemiająca „WRIST STRAP GROUND EFFECT” (2 żółte gniazda bananowe, zatrzask) z wpiętym czarnym spiralnym przewodem i krokodylkiem na przewodzie żółto-zielonym
układanie magazynu 22.10, pudełko 15 (Apple TV)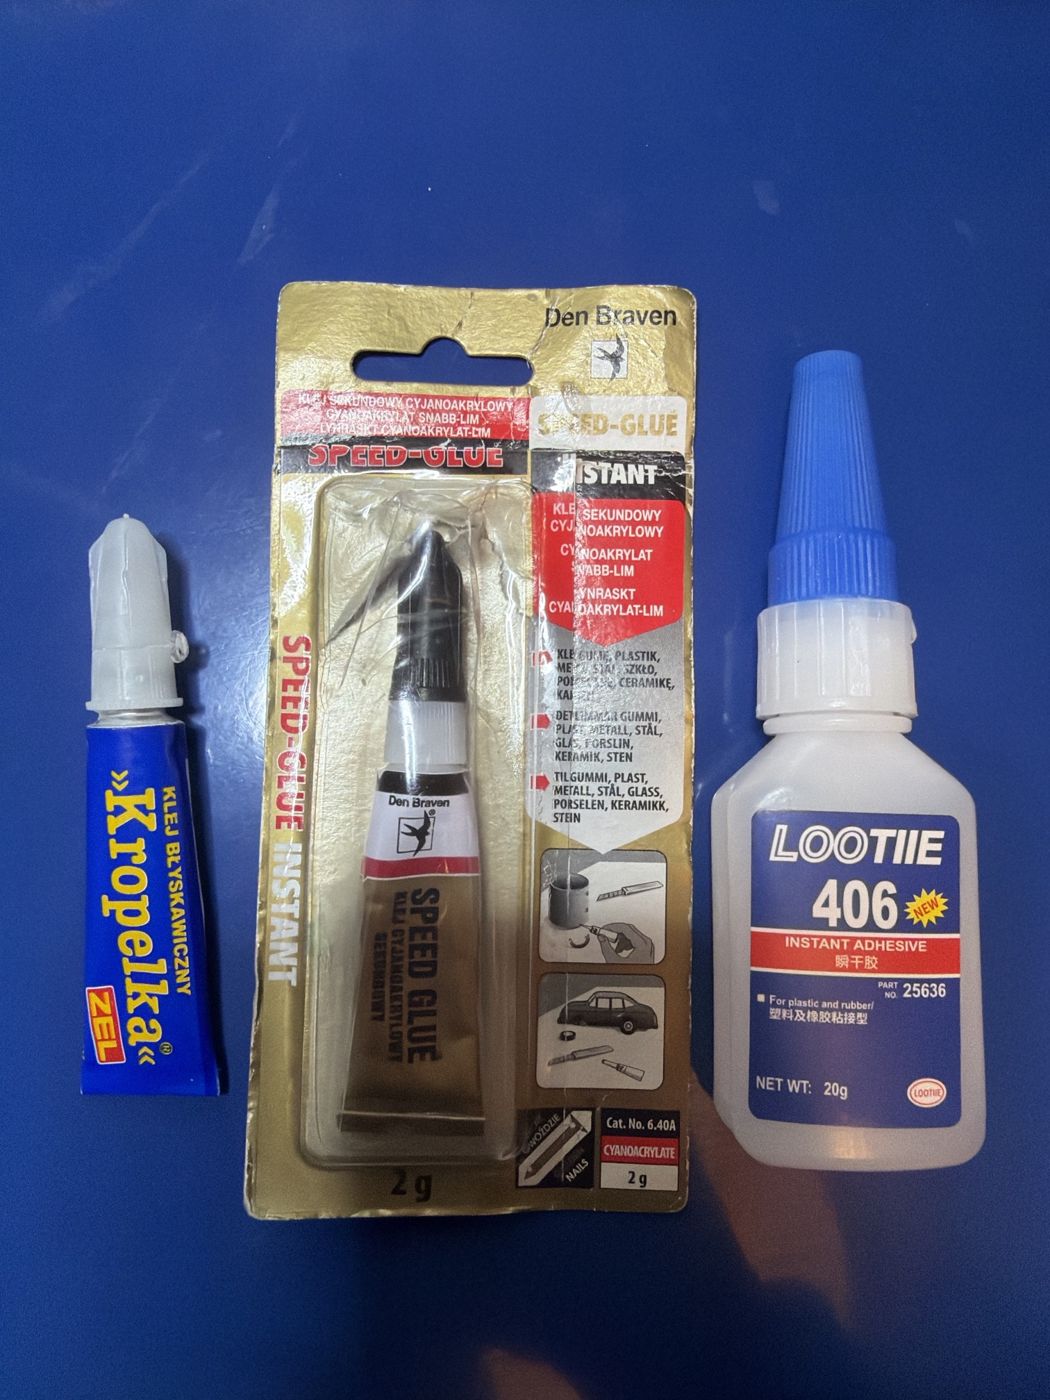
Trzy kleje z domu obok siebie: Kropelka żel, Den Braven Speed-Glue 2 g w blistrze, LOOTIIE 406 20 g; wszystkie do pudełka po Apple TV 4K
układanie magazynu 22.10, pudełko 15 (Apple TV)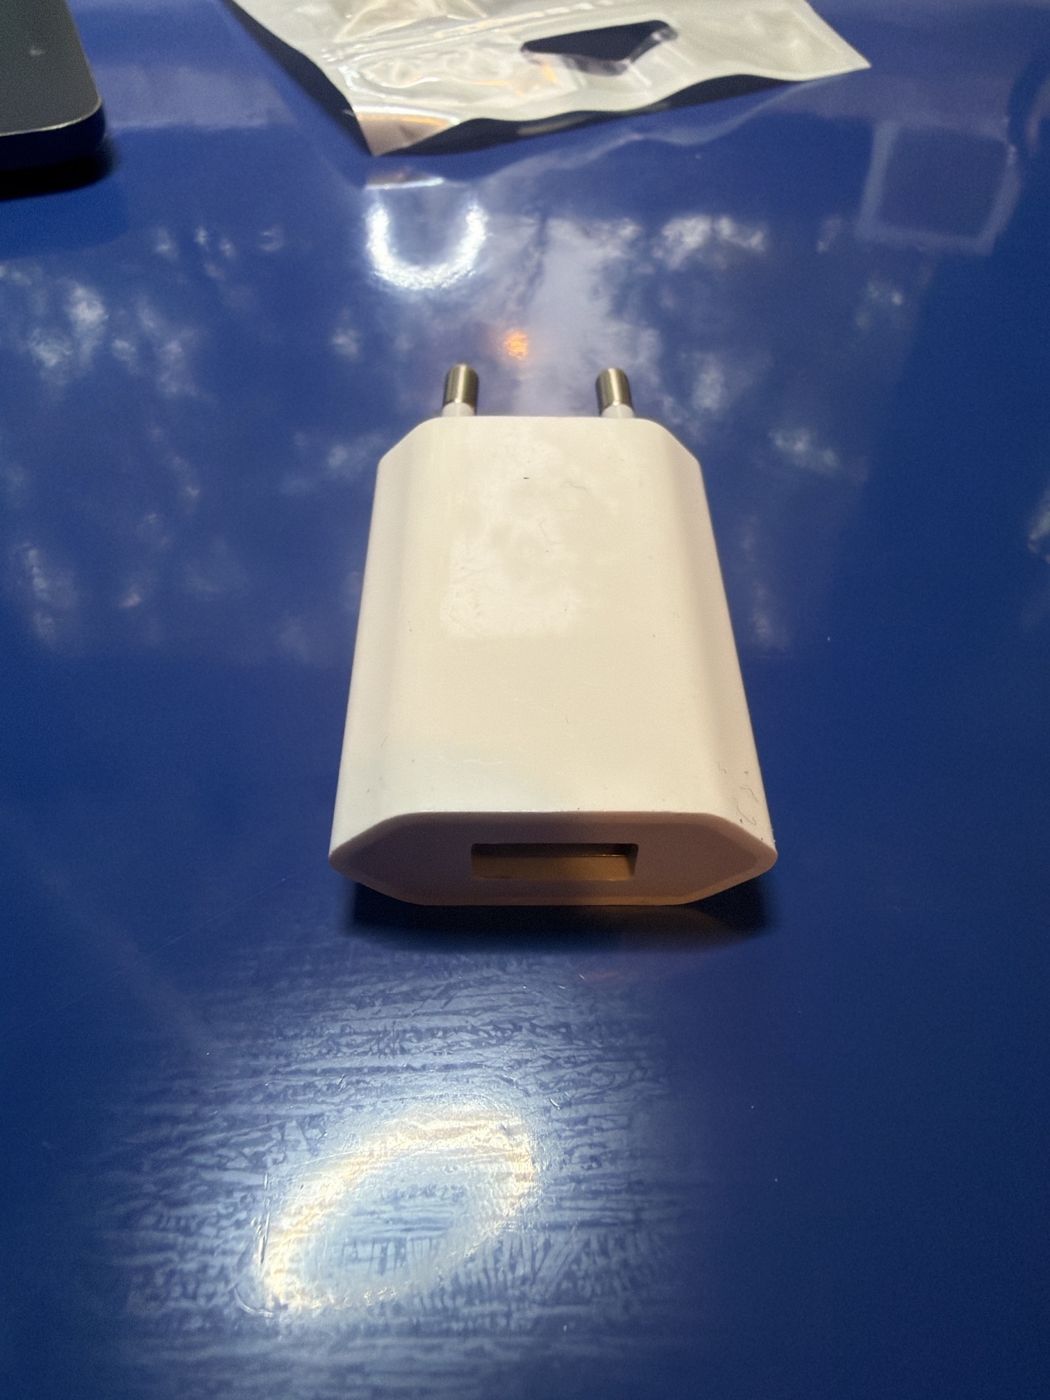
Z domu: biała ładowarka sieciowa z gniazdem USB-A (kostka typu Apple 5 W, 5 V 1 A), wtyczka EU
układanie magazynu 22.10, pudełko 15 (Apple TV)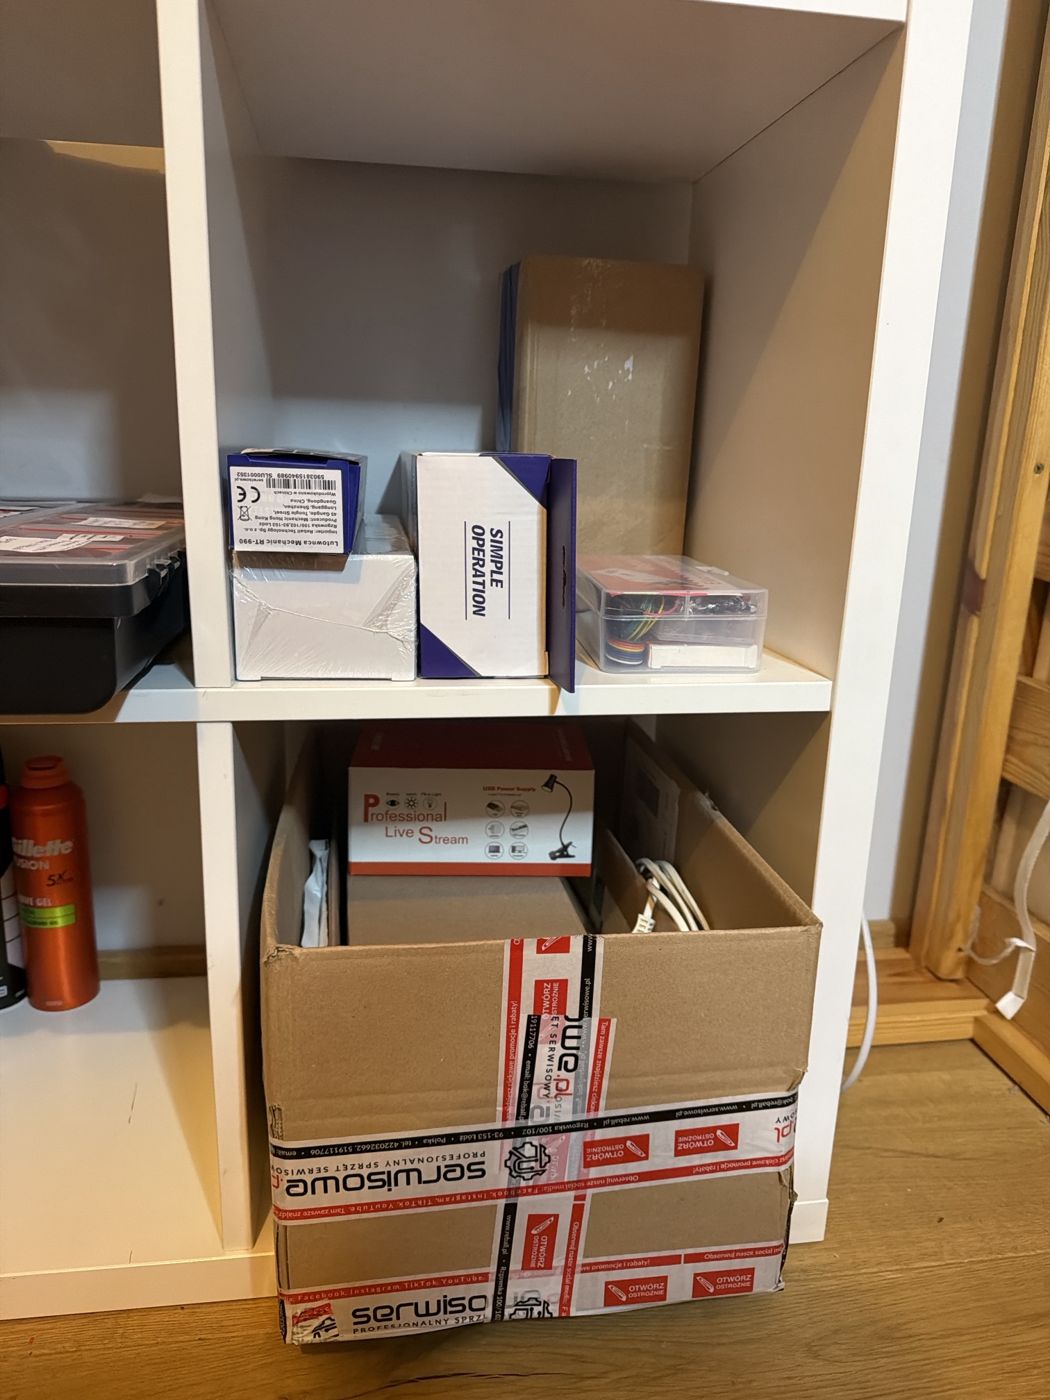
Regał, kostka 3P: pudełko stacji „Lutownica Mechanic RT-990” (importer Reball), białe pudełko w folii, pudełko „SIMPLE OPERATION”, wysoki brązowy karton (pudełko 16 z ładowarkami), pudełko Fun Kit; niżej karton z lampką „Professional Live Stream USB Power Supply”
układanie magazynu 22.10, regał Ikea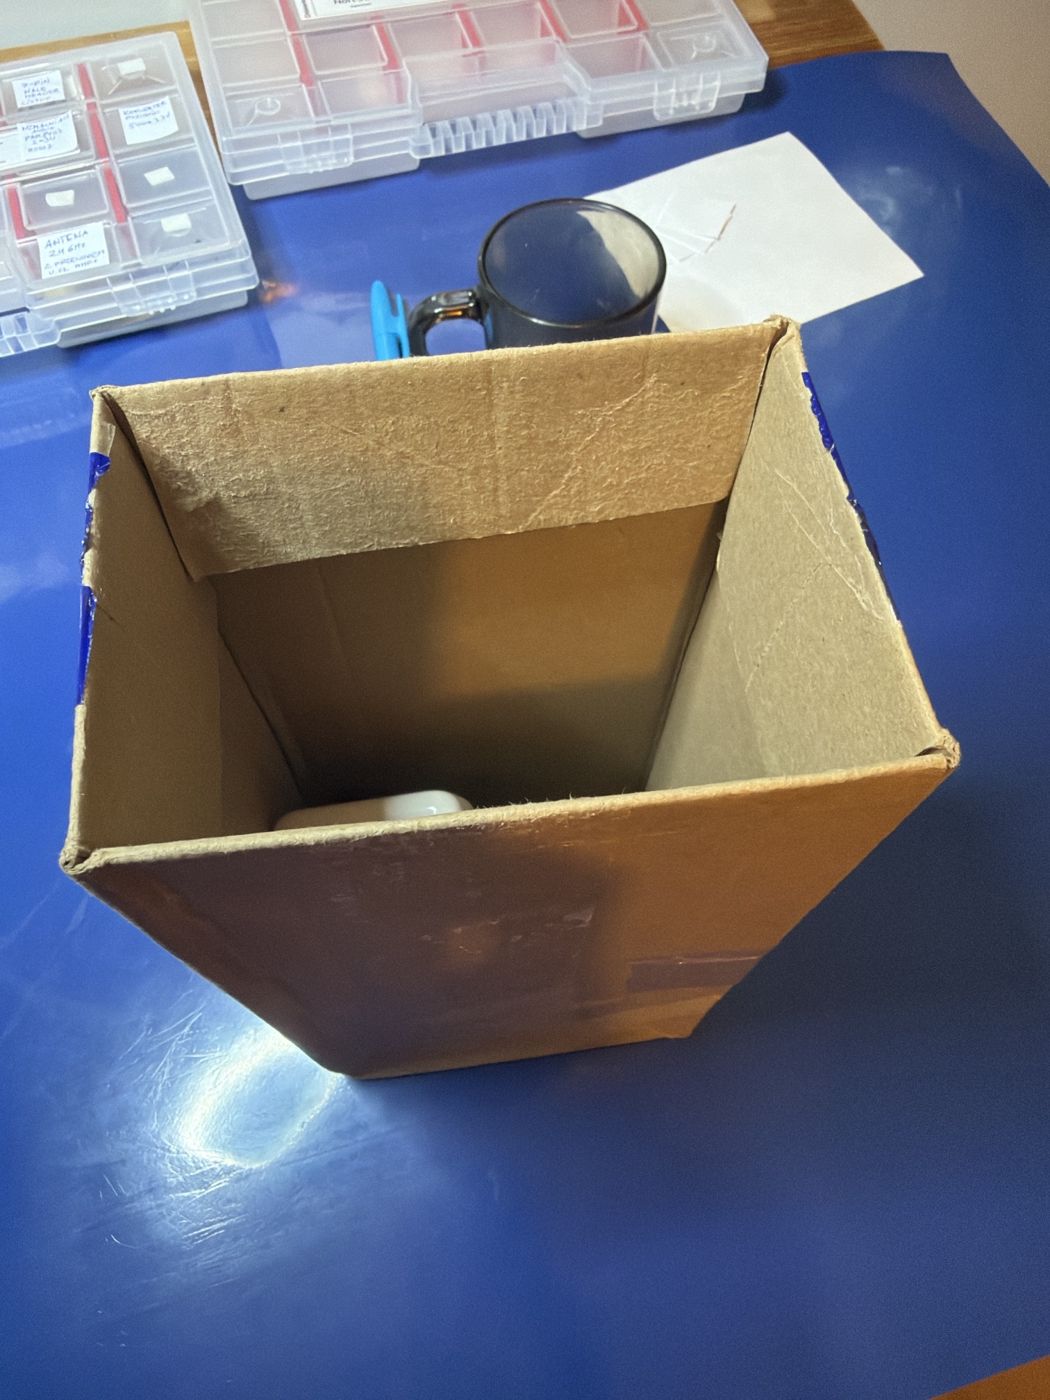
Wysoki brązowy karton (pudełko 16) otwarty, na dnie biała kostka ładowarki
układanie magazynu 22.10, pudełko 16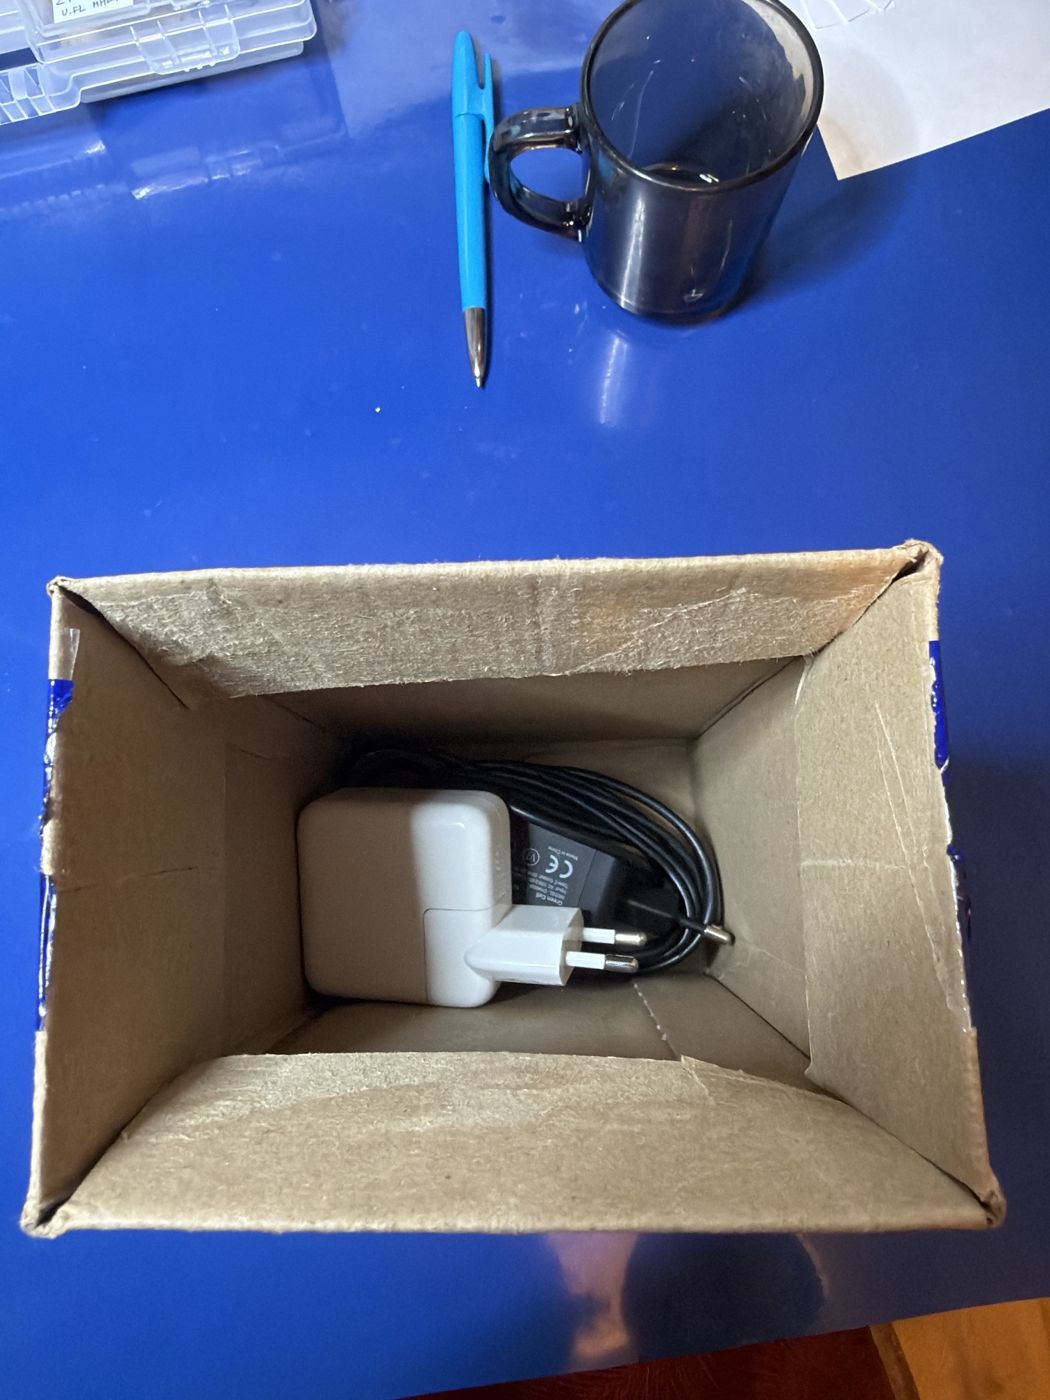
Zawartość pudełka 16: biała kwadratowa ładowarka Apple USB-A (do iPada) i czarny zasilacz Green Cell 60 W PD z kablem USB-C
układanie magazynu 22.10, pudełko 16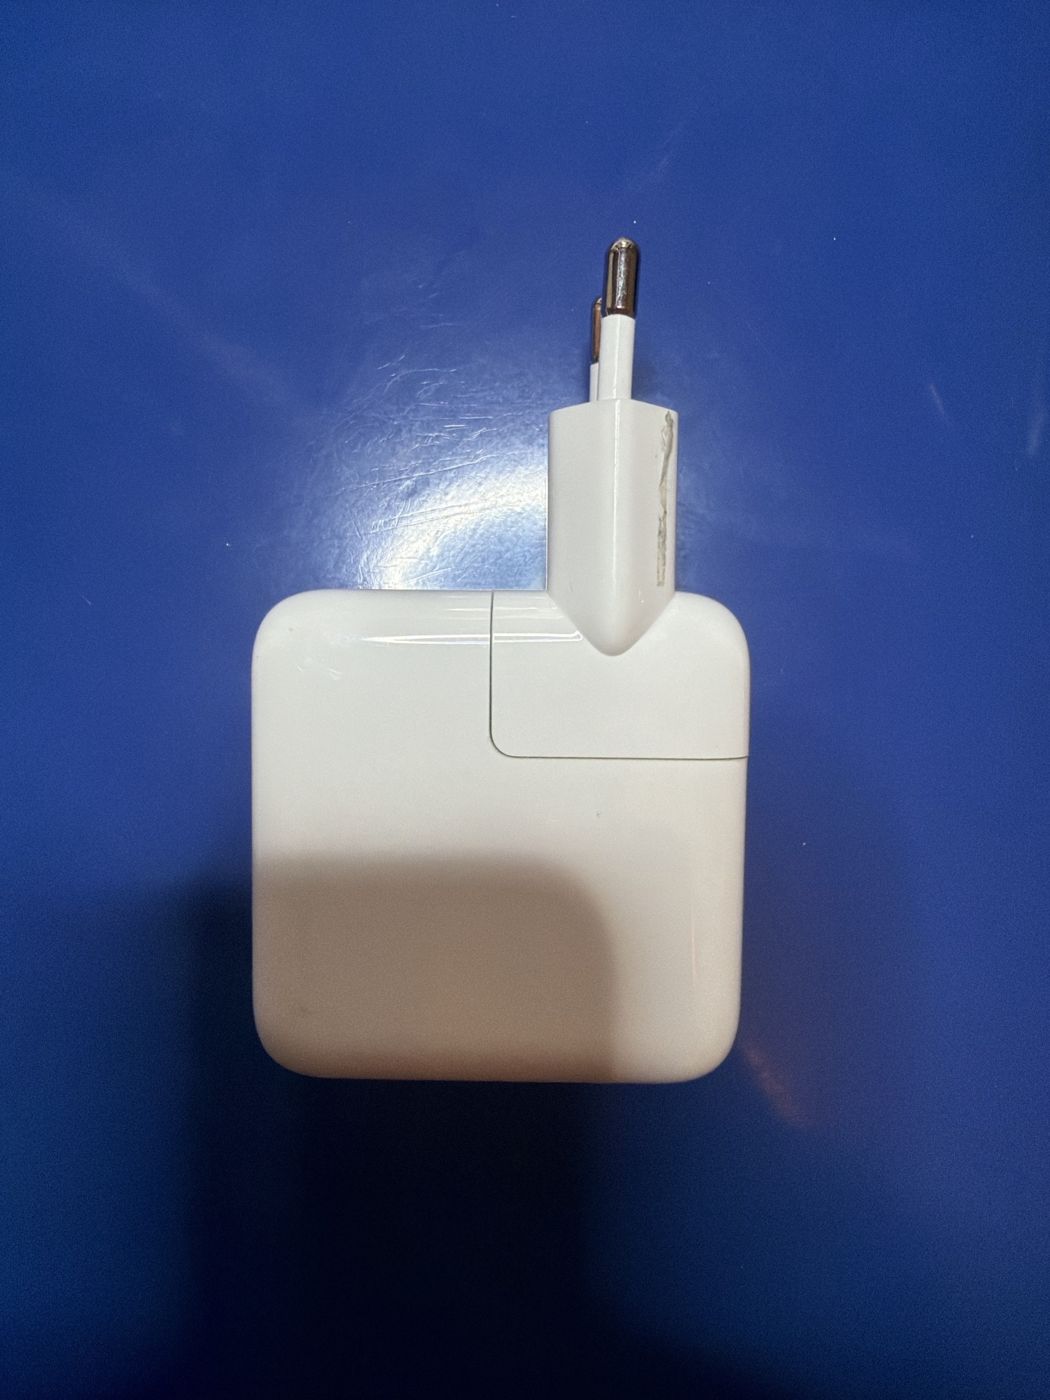
Z domu: biała kwadratowa ładowarka Apple z gniazdem USB-A i odłączaną wtyczką EU (kształt ładowarki 10/12 W do iPada)
układanie magazynu 22.10, pudełko 16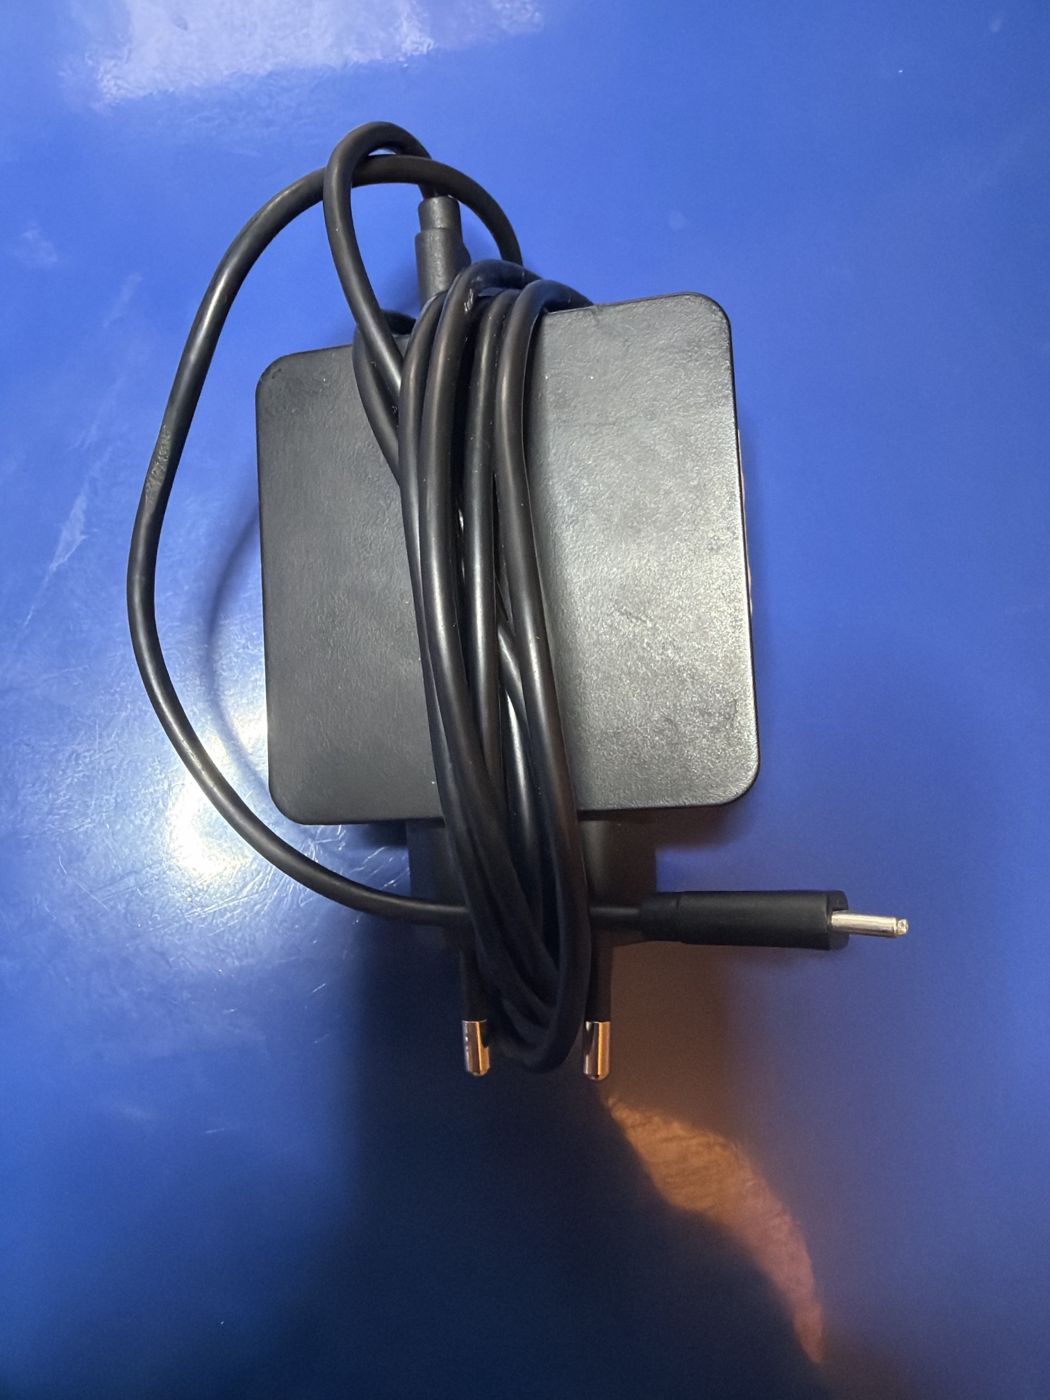
Z domu: czarny zasilacz Green Cell 60 W PD z kablem USB-C na stałe, wtyczka EU
układanie magazynu 22.10, pudełko 16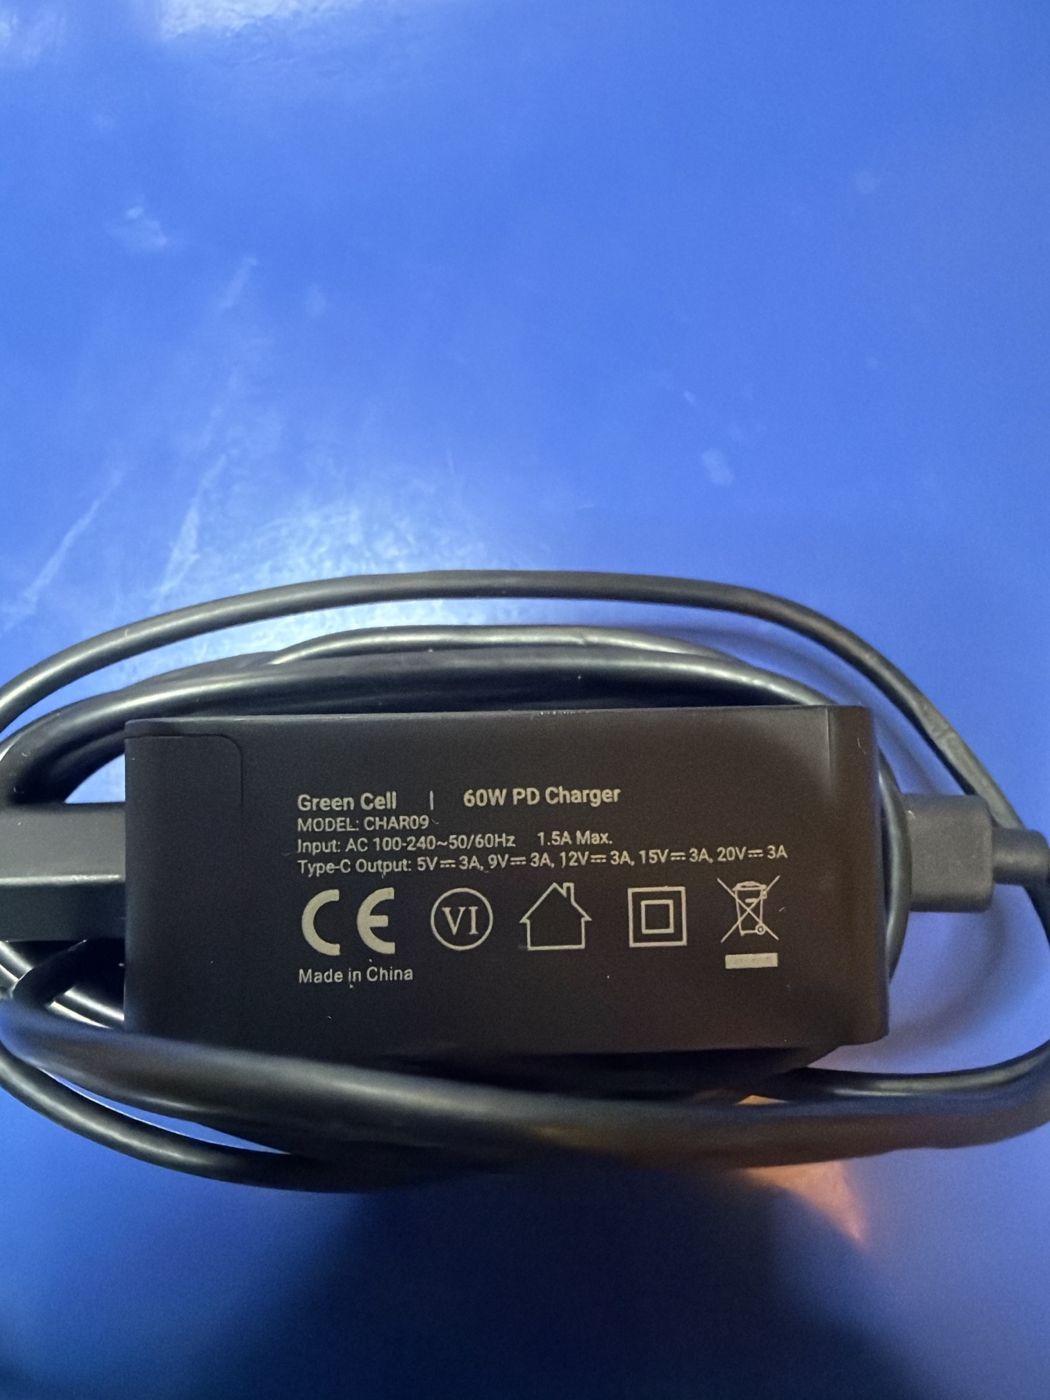
Etykieta Green Cell: „60W PD Charger, MODEL: CHAR09, Input AC 100-240 V 50/60 Hz 1.5 A max, Type-C Output 5V⎓3A, 9V⎓3A, 12V⎓3A, 15V⎓3A, 20V⎓3A”
układanie magazynu 22.10, pudełko 16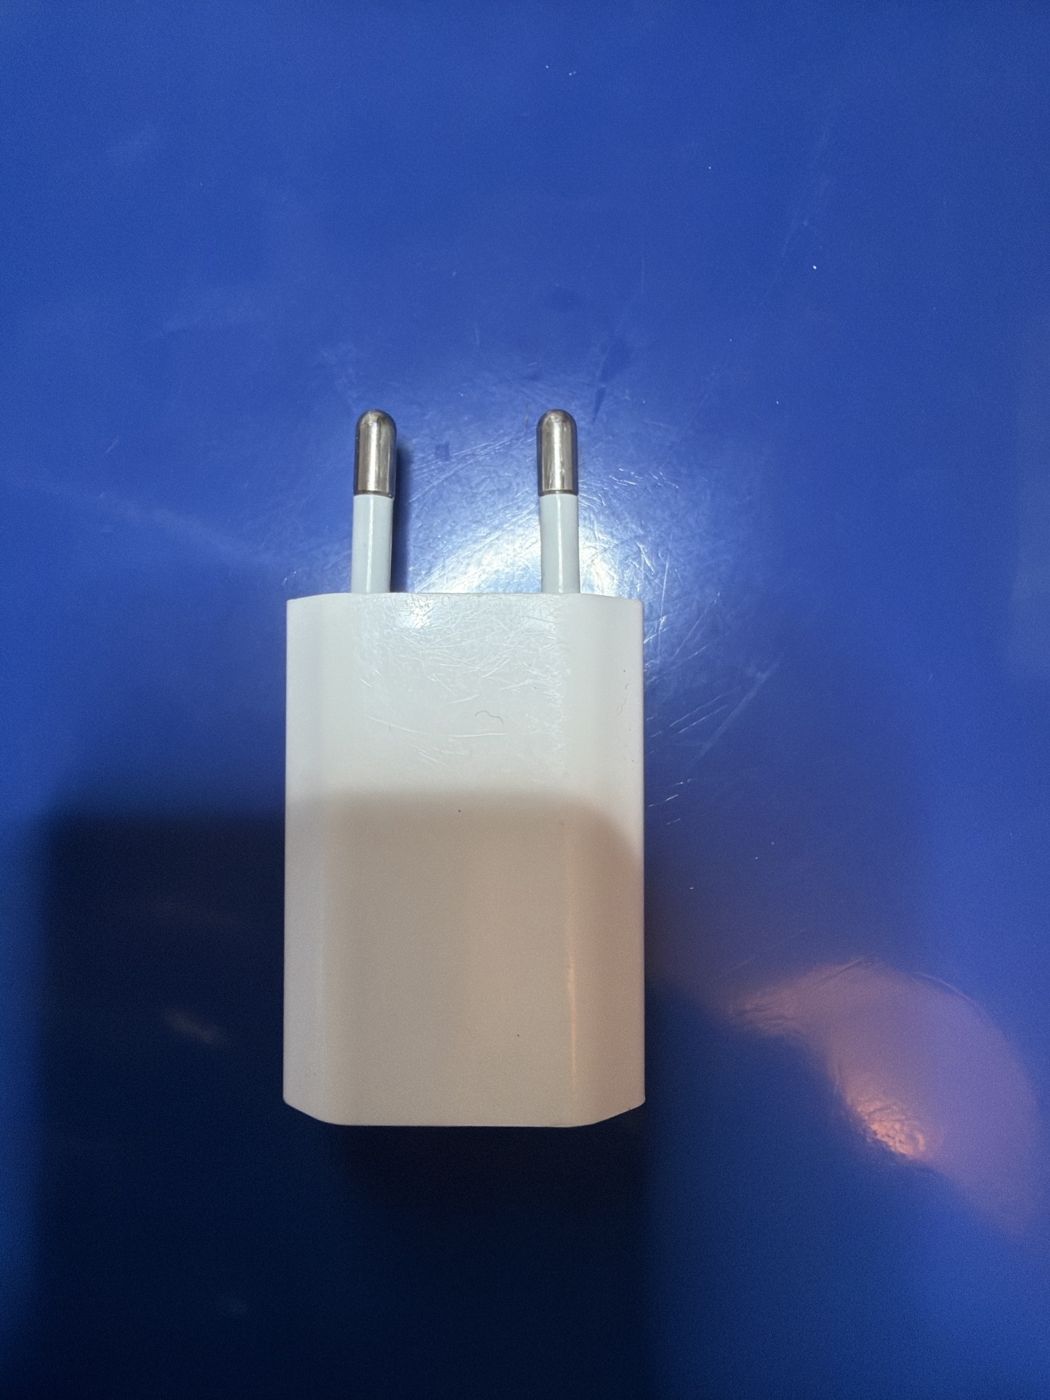
Mała biała kostka ładowarki 5 W od strony wtyczki EU; leży w wysokim kartonie (pudełko 16), nie w pudełku po Apple TV
układanie magazynu 22.10, pudełko 16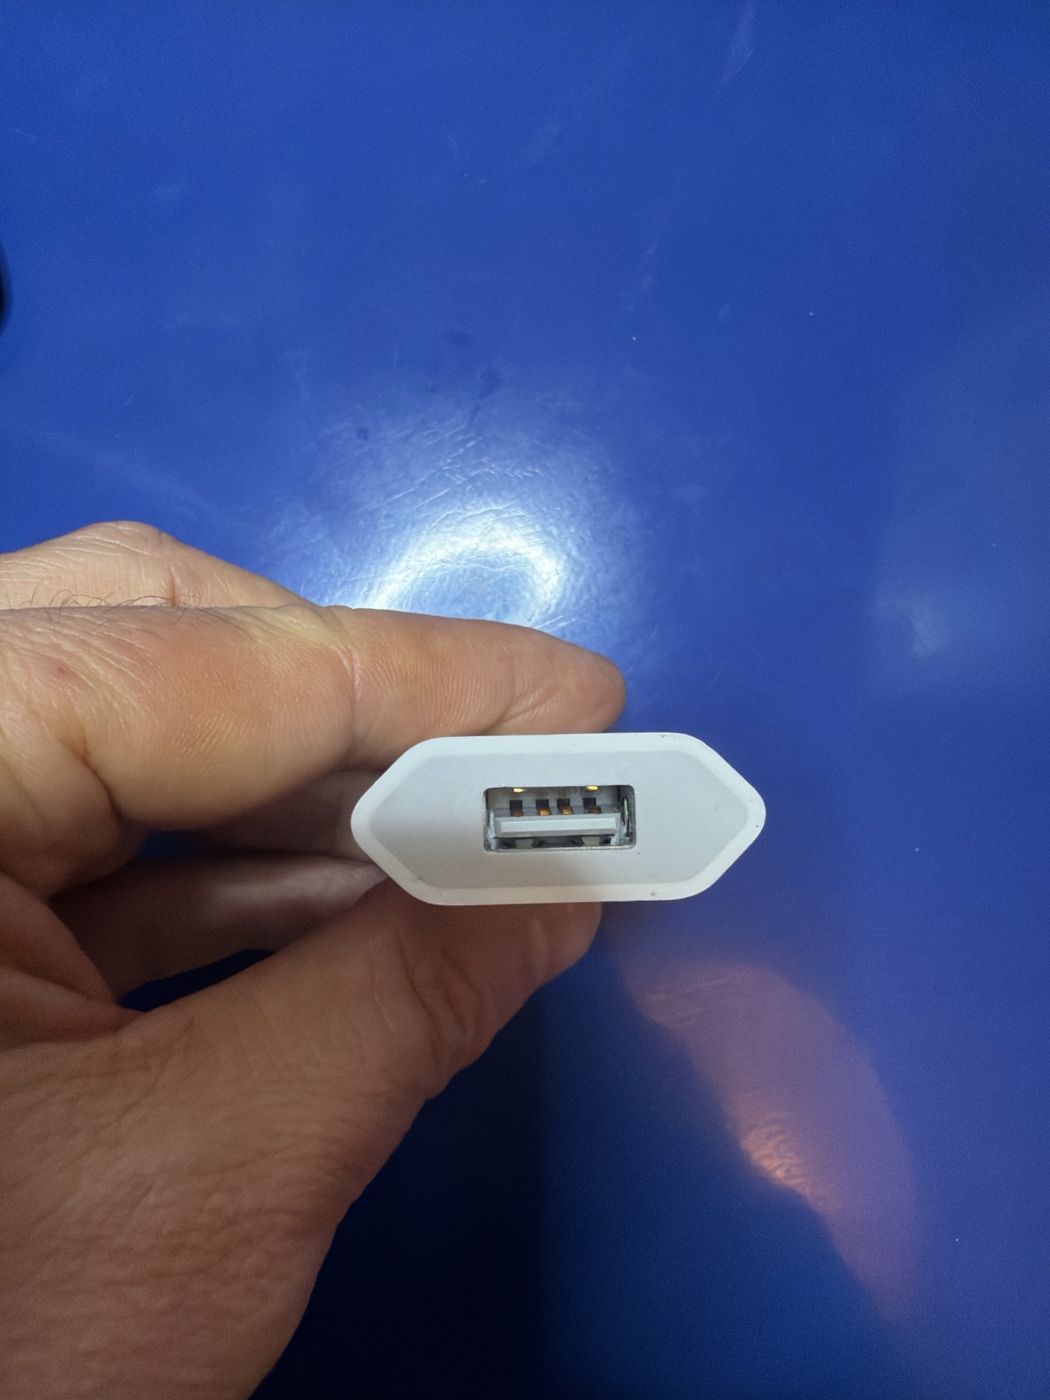
Ta sama mała kostka od strony gniazda USB-A
układanie magazynu 22.10, pudełko 16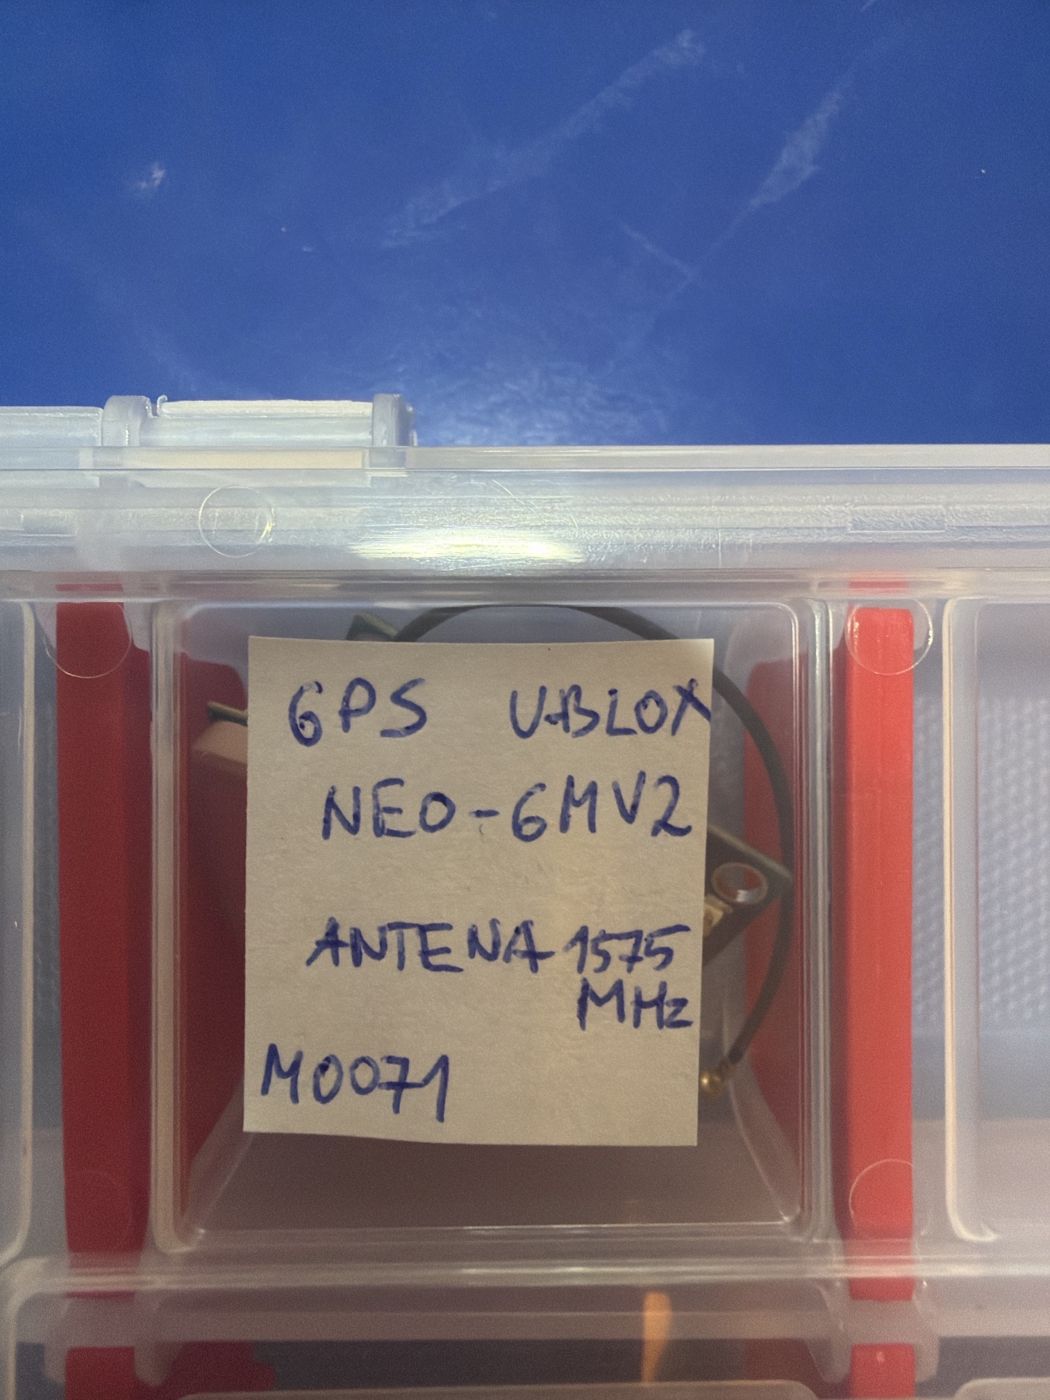
Odbiornik GPS NEO-6M z anteną w polu A2 NORT12 nr 3 pod ręczną karteczką „GPS u-blox NEO-6MV2, antena 1575 MHz, M0071”; do przełożenia do NORT12 nr 2 · A6 (nr 3 zostaje pusty)
układanie magazynu 22.10, NORT12 nr 2 · A6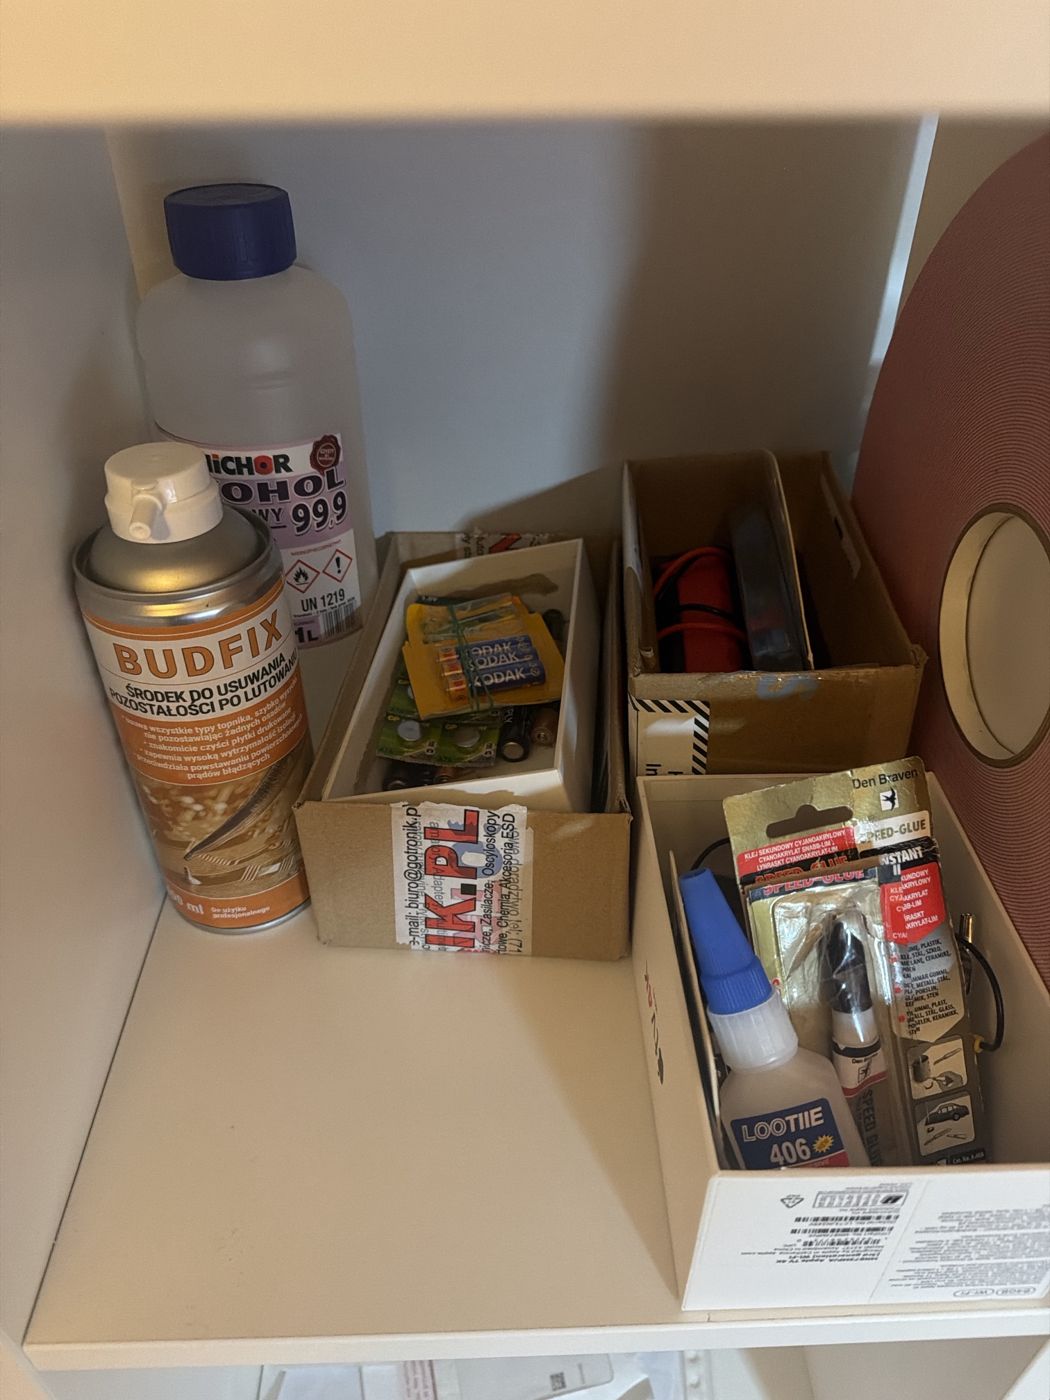
Regał, kostka górna lewa: spray Budfix, butelka IPA Michor 99,9 %, tekturowe pudełko po przesyłce GOTRONIK z bateriami (pudełko 14: paluszki Kodak, guzikowe w blistrach, bateria 9 V, CR2032), pudełko 17 z miernikiem i uchwytem magnetycznym, pudełko po Apple TV z klejami (15), rolka taśmy dwustronnej
układanie magazynu 22.10, regał Ikea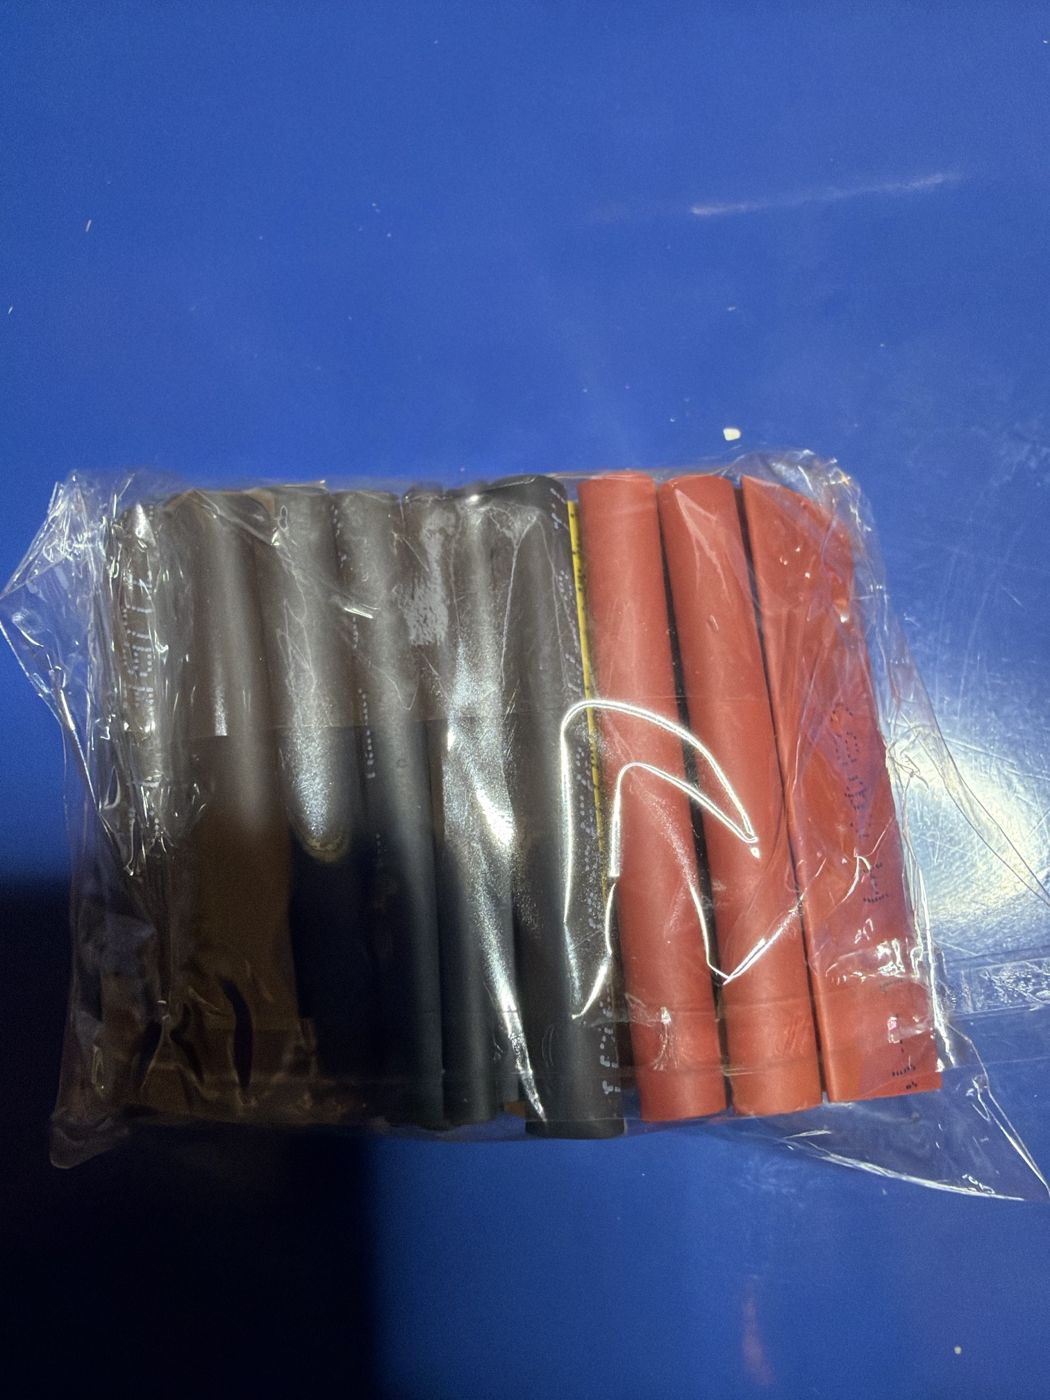
Woreczek rurek termokurczliwych dołączony do opalarki MF450 (oferta elektroniczny_pl 18121496712): czarne i czerwone odcinki ok. 4–5 cm, grube (ok. 5–8 mm), zapakowane
układanie magazynu 22.10, Box 3 „1” duża komora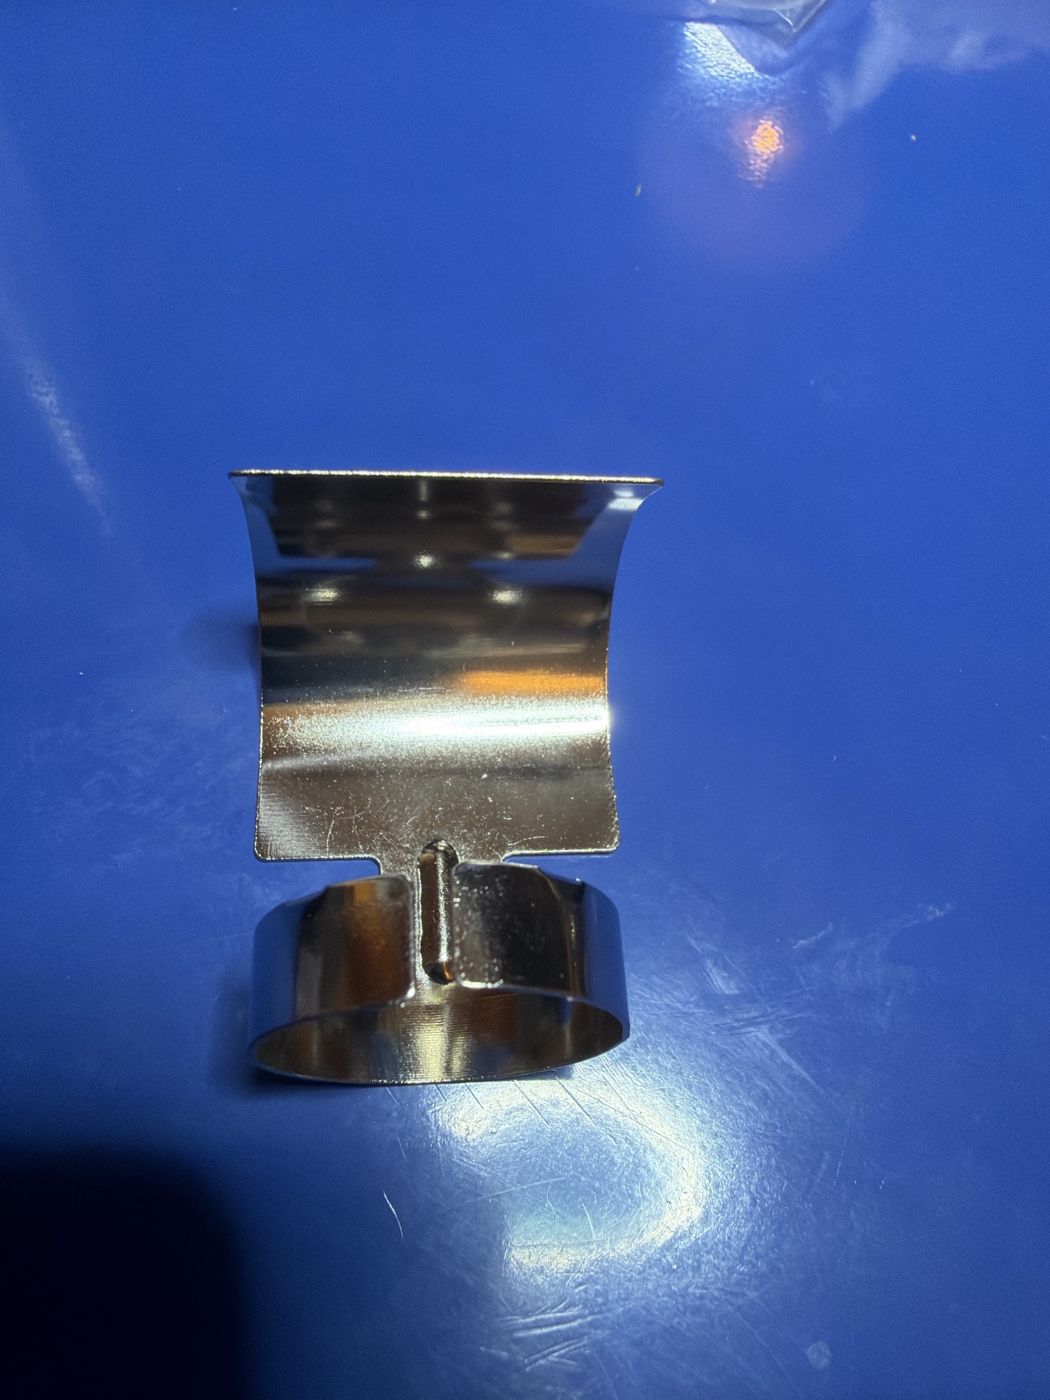
Dysza odbłyśnikowa do opalarki MF450 (z oferty 18121496712 „dodatkowa dysza do termokurczek”): stalowa, pierścień na wylot opalarki i wygięta łyżka kierująca gorące powietrze wokół rurki
układanie magazynu 22.10, regał kostka 3P (z opalarką)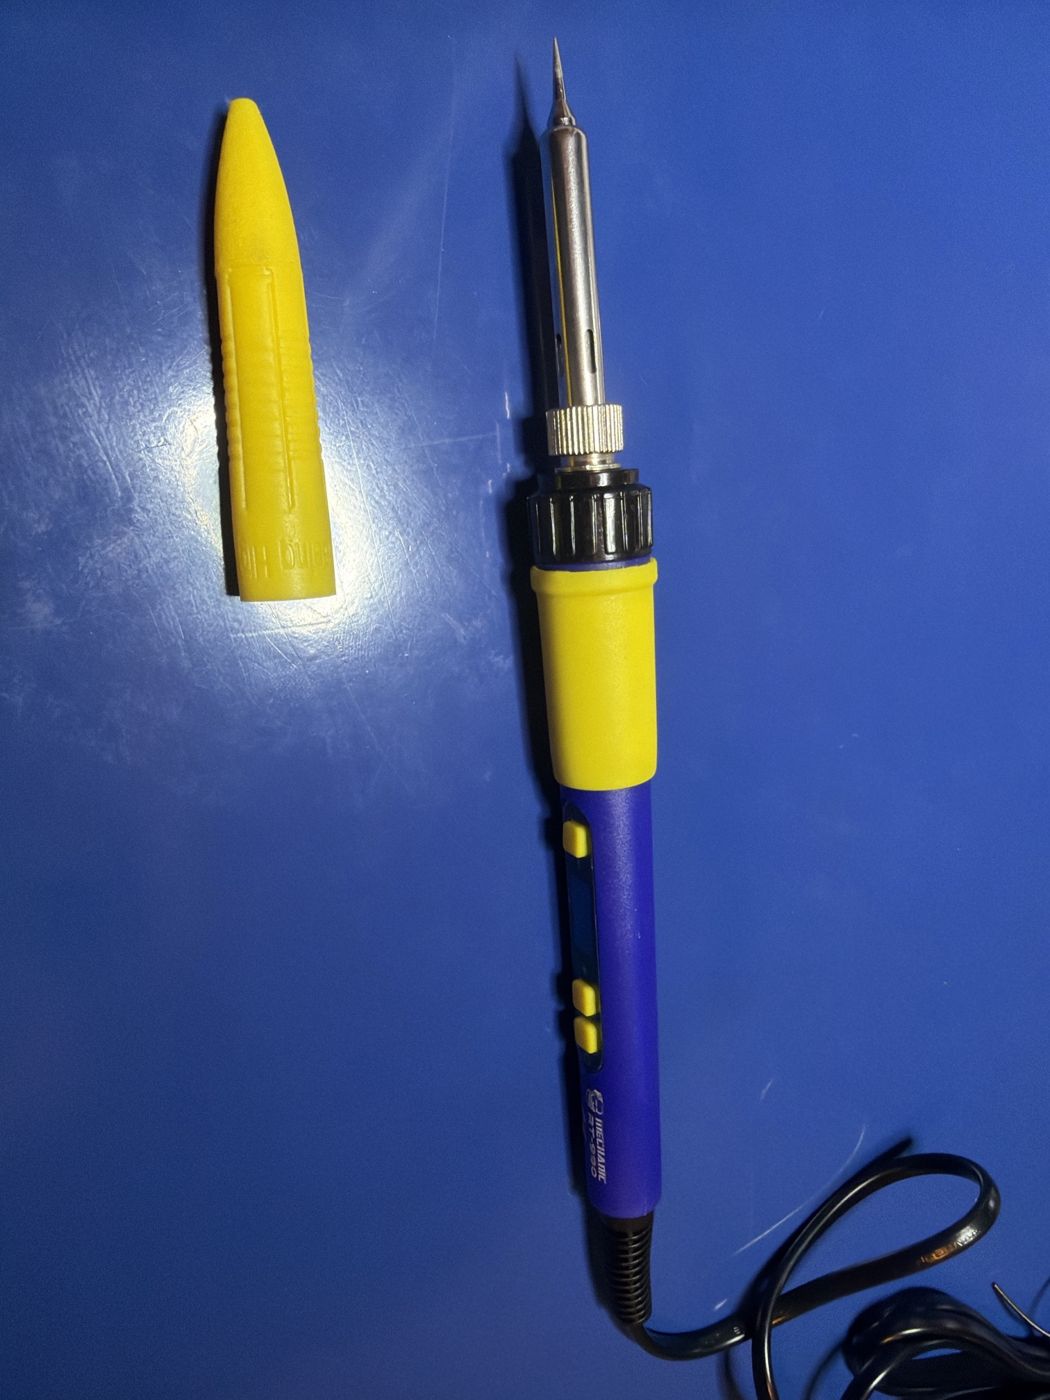
Kolba Mechanic RT-990 po rozpakowaniu: niebiesko-żółty uchwyt z wyświetlaczem i trzema żółtymi przyciskami, wkręcony grot stożkowy, radełkowana nakrętka, żółta nasadka ochronna na grot obok; zestawu 5 grotów Silver Edition nie znaleziono
układanie magazynu 22.10, regał kostka 3P (pudełko stacji); dzień nauki lutowania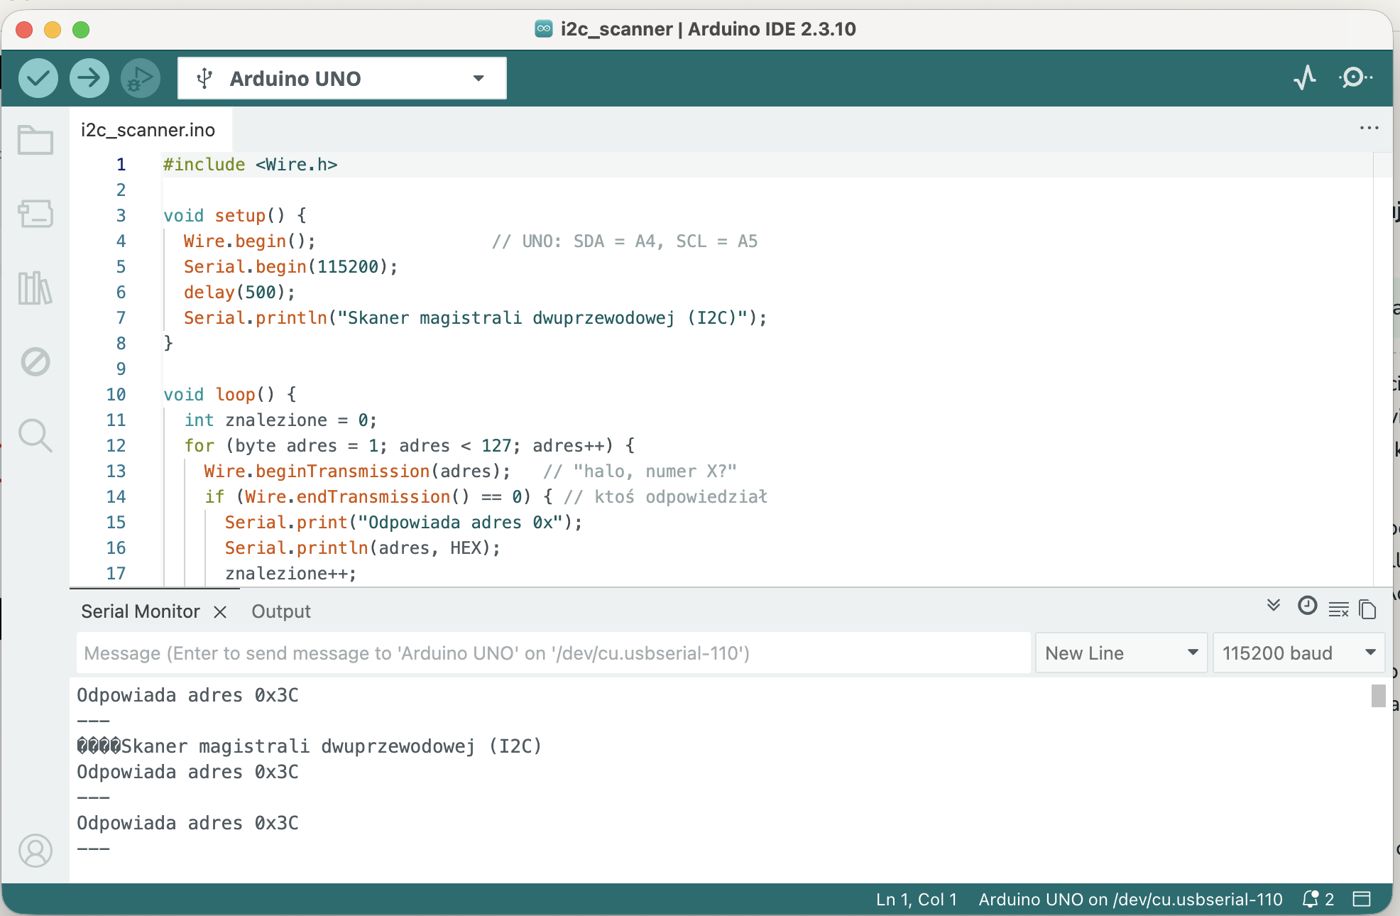
Arduino IDE 2.3.10: skaner magistrali dwuprzewodowej na klonie UNO (port /dev/cu.usbserial-110), Serial Monitor 115200: „Odpowiada adres 0x3C” co 3 s; cztery znaki śmieci przy resecie
ćwiczenie 6 (OLED na UNO), krok 2 z 4; pierwsza połowa dowodu dnia 17.10, wykonana 19.10 po północy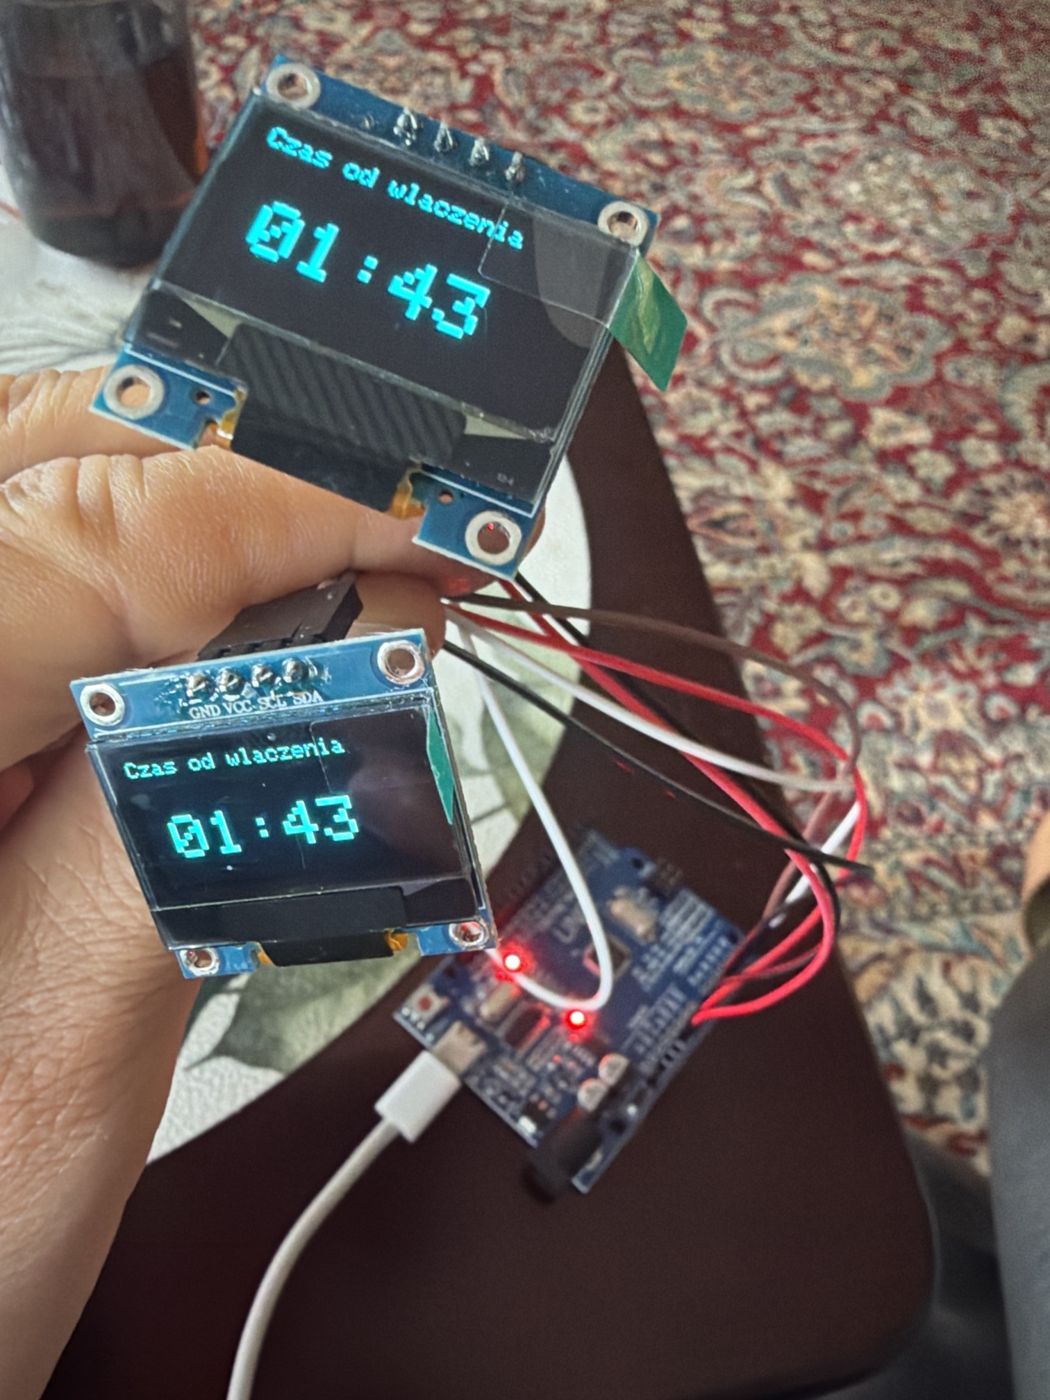
Dwa wyświetlacze OLED 0,96" na jednej parze SDA/SCL klonu UNO (USB‑C): oba „Czas od wlaczenia 01:43” w tej samej sekundzie; pierwszy z 5 V i A4/A5, drugi z 3,3 V i SCL/SDA przy AREF; oba pod adresem 0x3C
ćwiczenie 6 (OLED na UNO), krok 4 z 4; druga połowa dowodu dnia 17.10, wykonana 19.10 ok. 1:45 w nocyKarton RebelElectro (nadawca Lechpol Electronics Leszek, kurier DHL przez Allegro) z lampą z lupą, zafoliowany, taśma zabezpieczająca nienaruszona
odbiór zamówienia 16.10, kontekst zakupowyPudełko Rebel Tools „Magnifying Lamp”: 730 lm, 10 W, 60 diod, soczewka 5 dioptrii, ramię przegubowe, zacisk typu G
odbiór zamówienia 16.10, kontekst zakupowyZawartość: ramię z głowicą w folii, przewód sieciowy z wtyczką, zacisk G w osobnej przegródce, wytłoczka z tektury
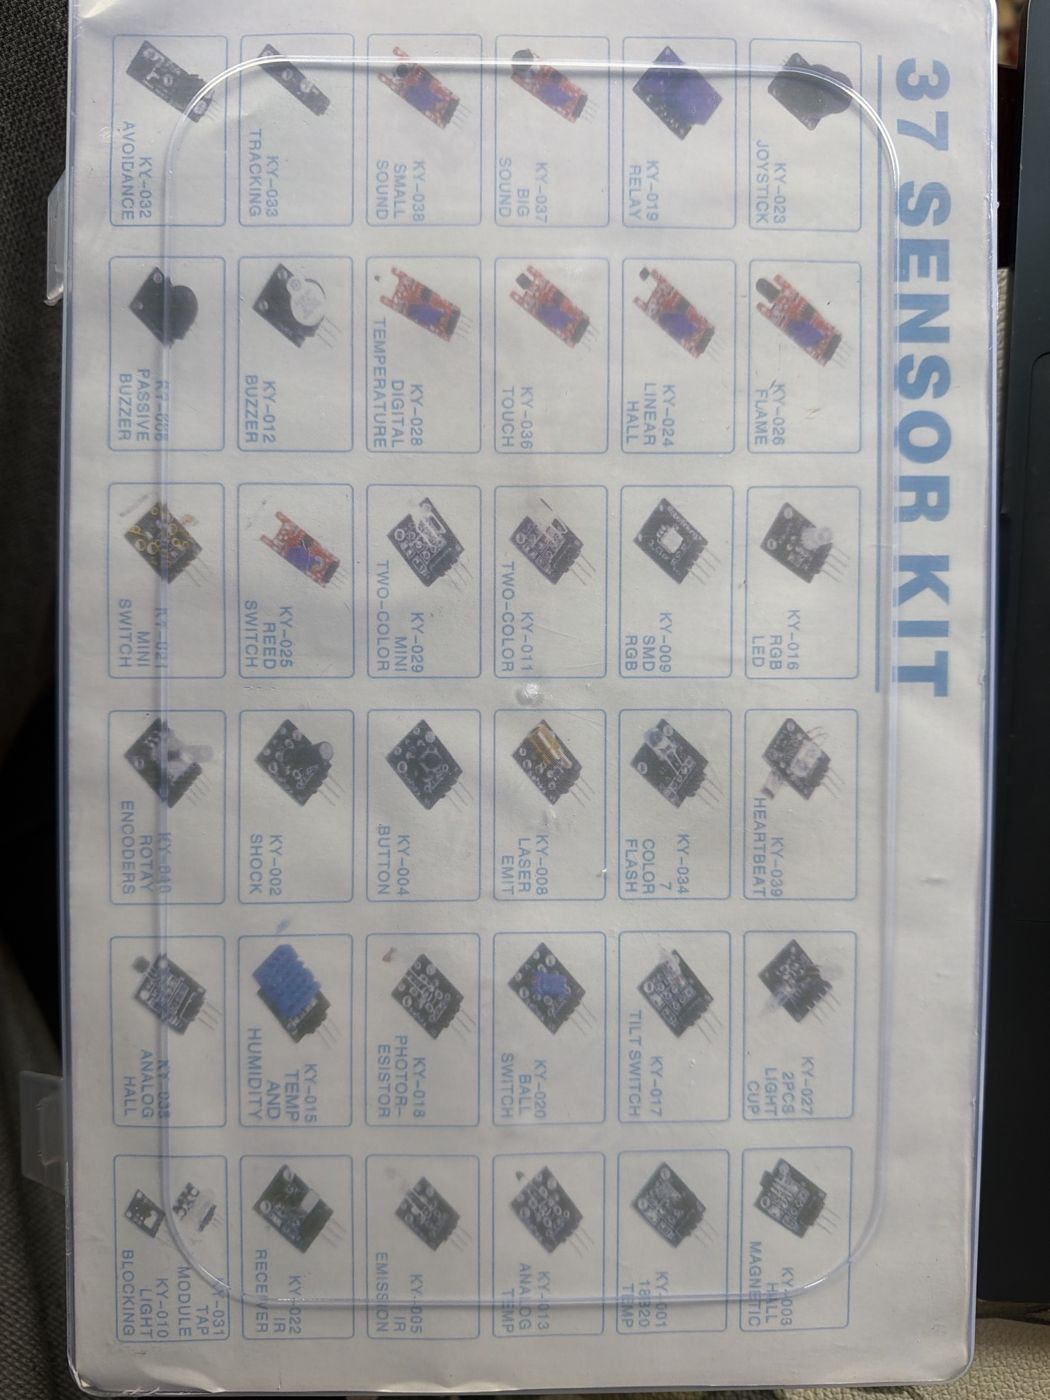
odbiór zamówienia 16.10, kontekst zakupowyWieczko pudełka „37 Sensor Kit” (pudełko 1 magazynu): siatka 6×6 z numerami KY i nazwami modułów; numer KY = adres w magazynie
kontekst magazynowy, mapa pudełka 1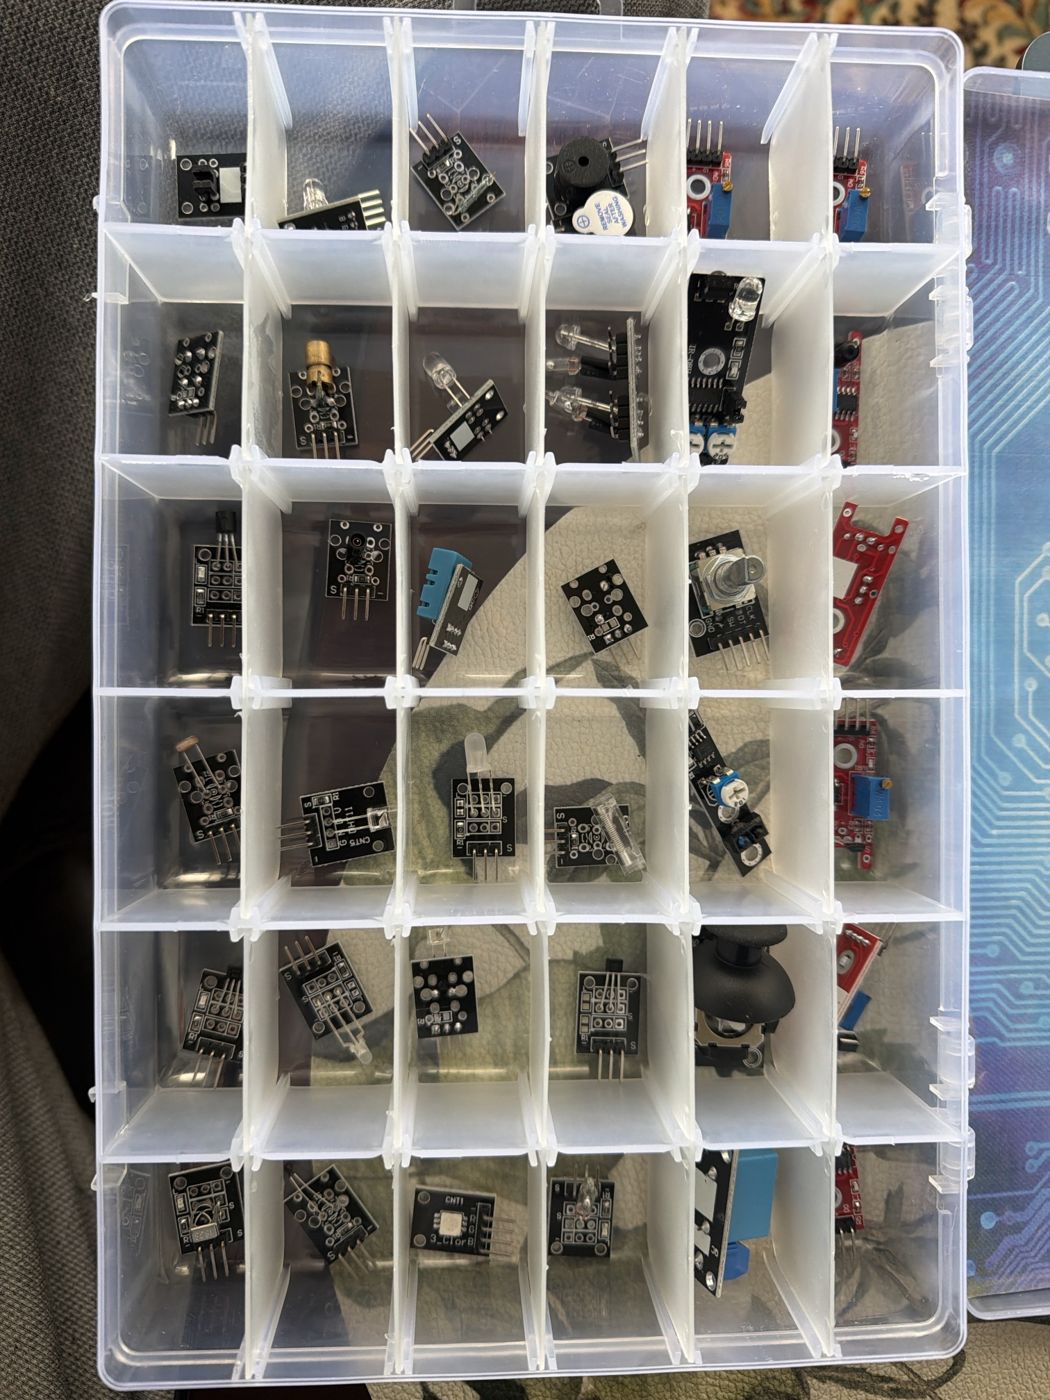
Otwarte pudełko „37 Sensor Kit” (pudełko 1 magazynu): 36 przegródek z modułami KY, wszystkie zajęte; brak w nim czujnika ruchu GY‑521 (osobny woreczek M0017 z paczki Robogeek)
potwierdzenie zawartości pudełka 1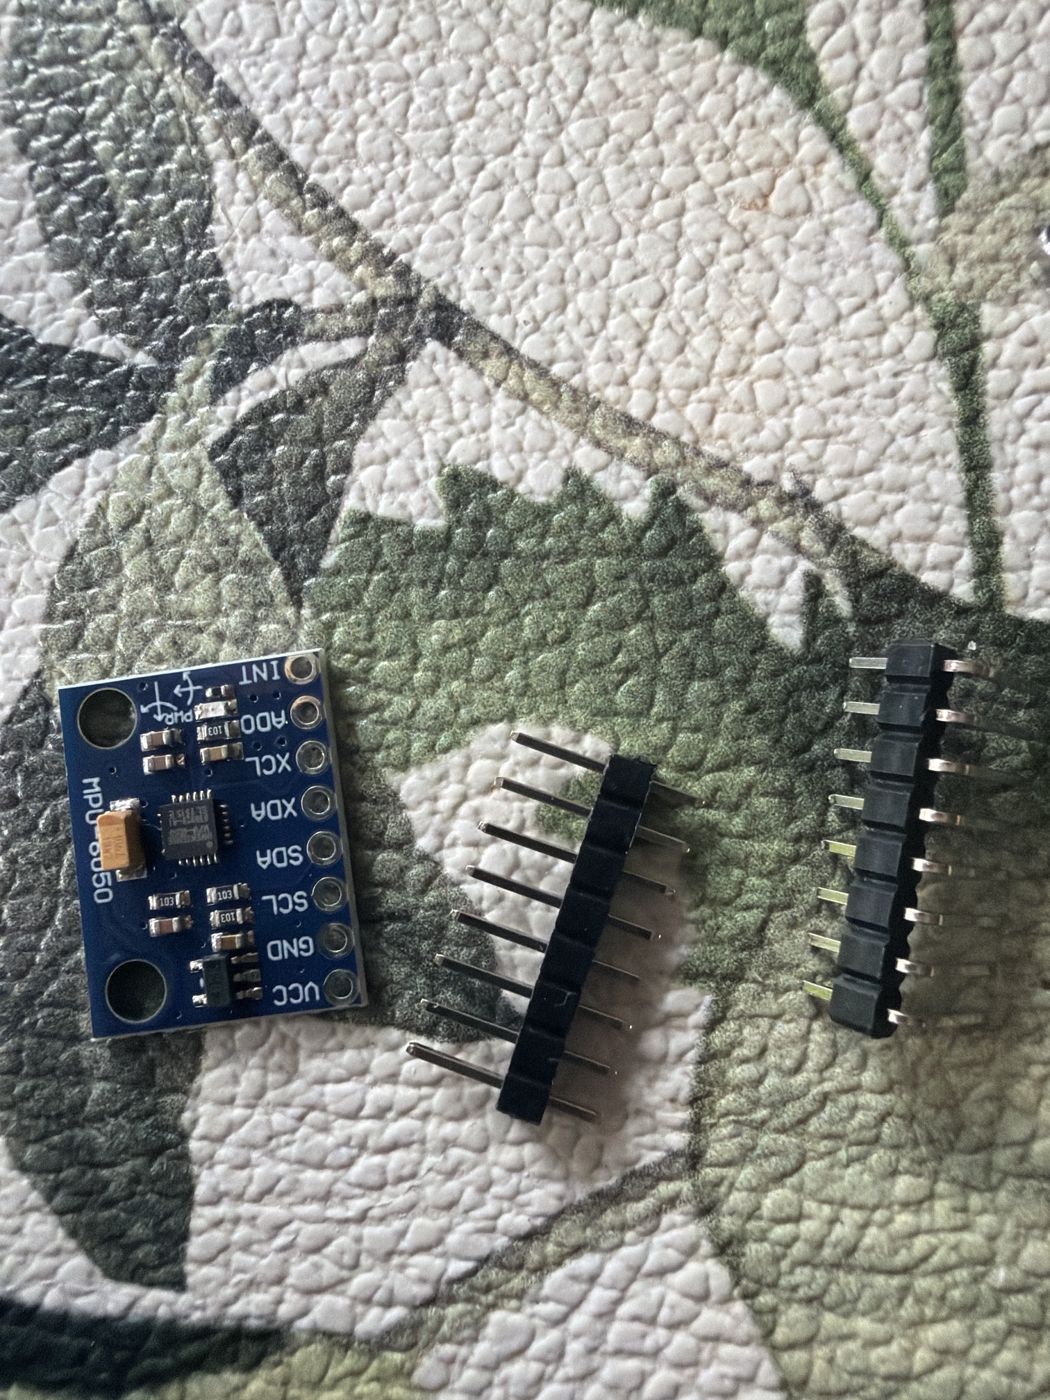
Czujnik ruchu GY‑521 (MPU‑6050) wyjęty z woreczka M0017 paczki Robogeek, obok listwa prosta i kątowa 8 szpilek (luzem, do lutowania)
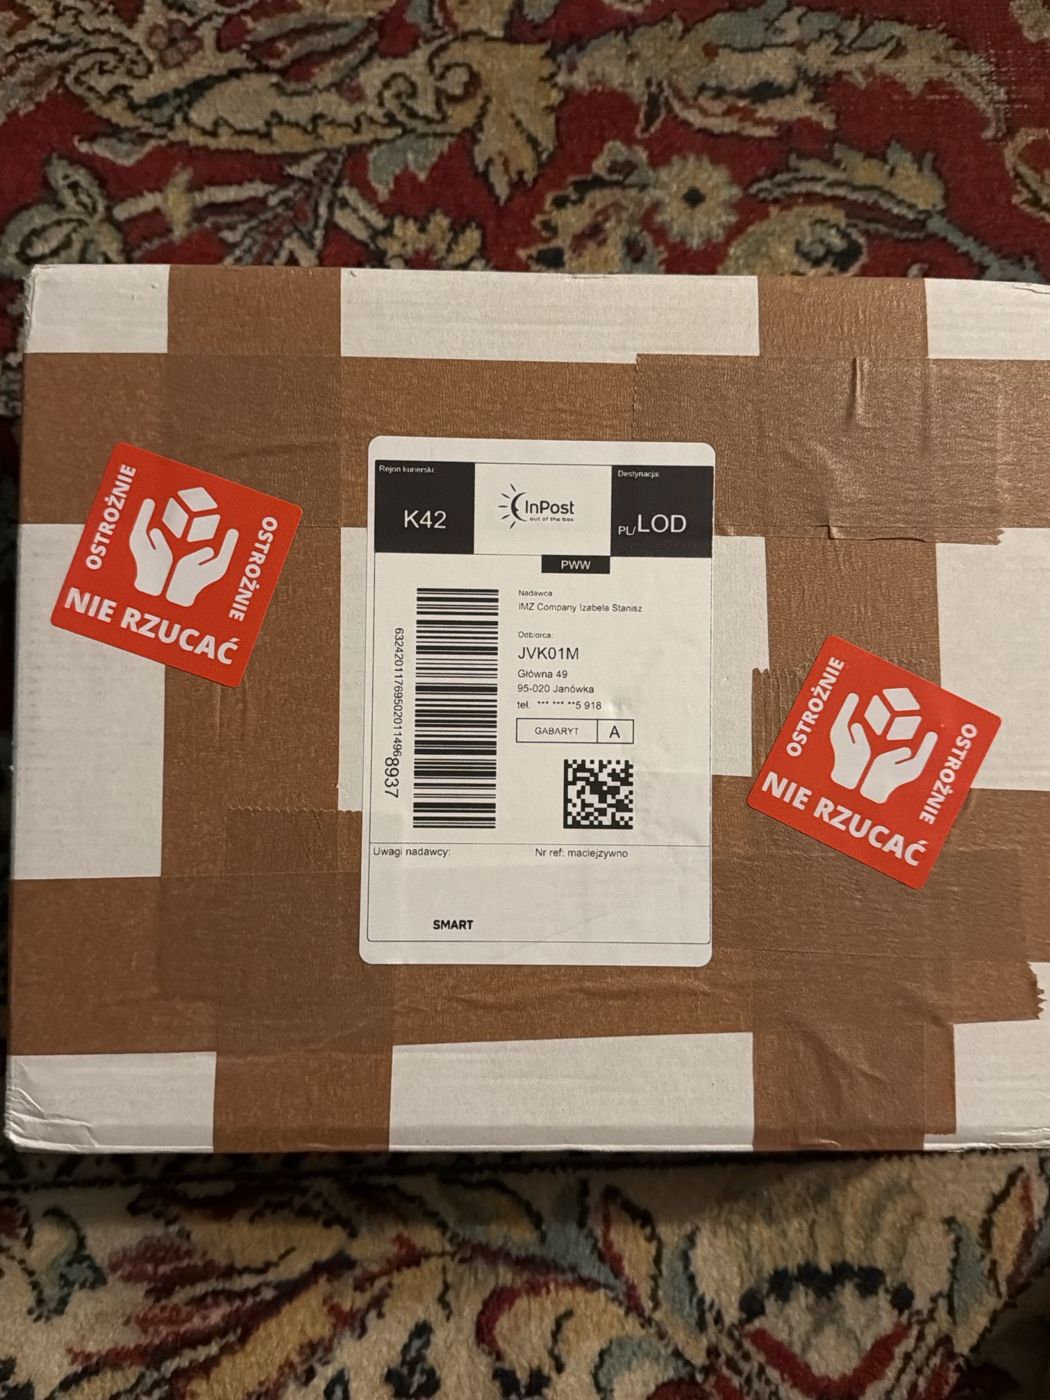
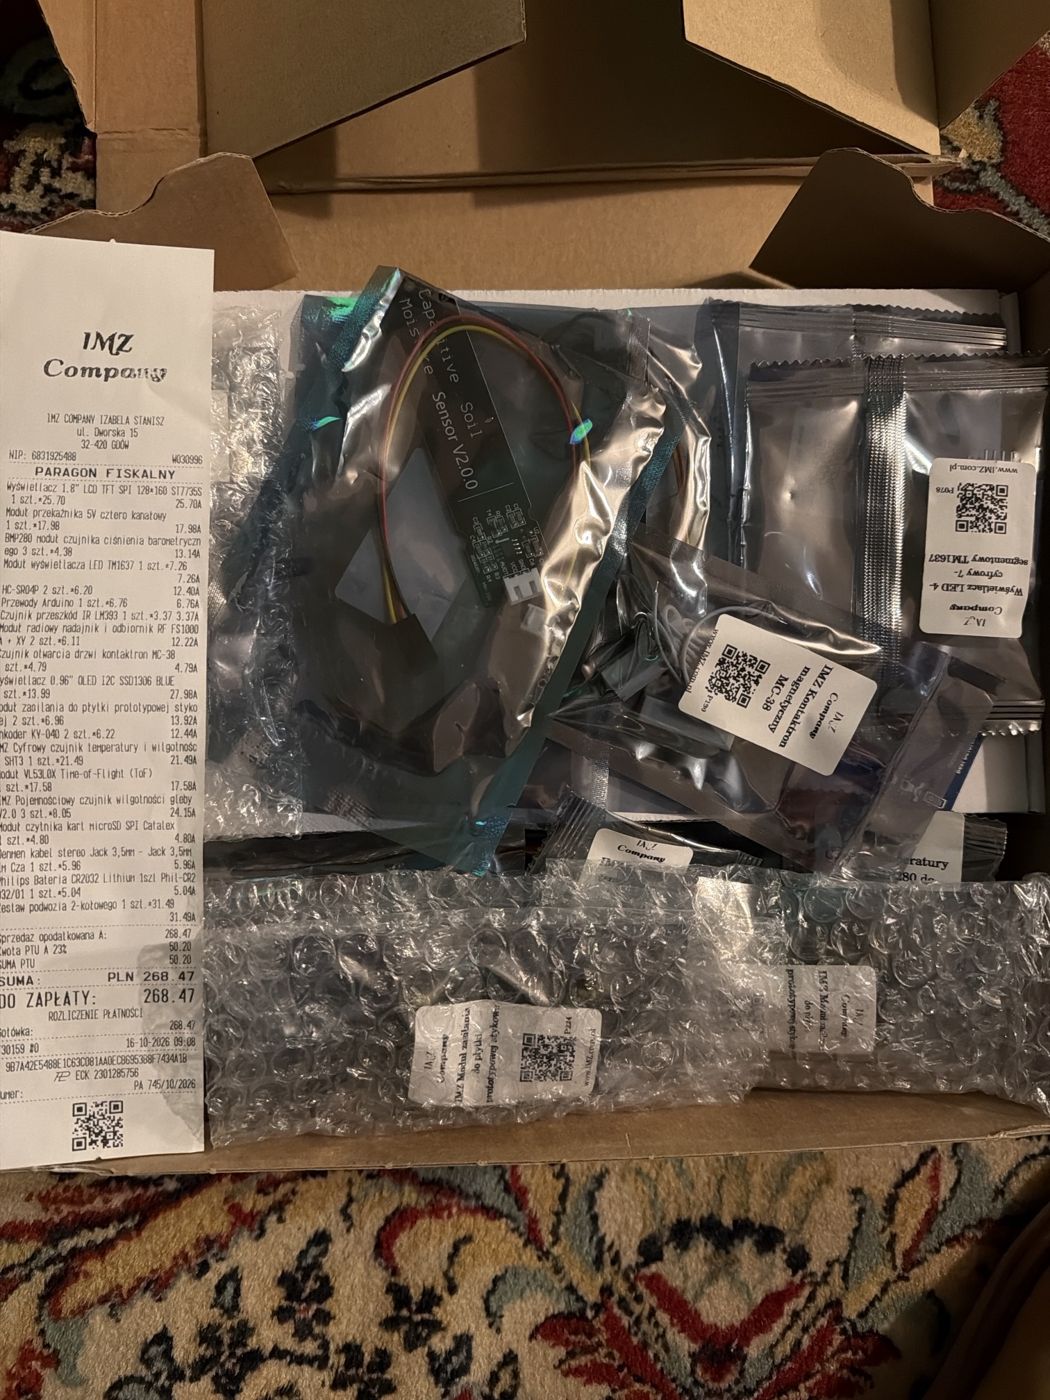
dzień 18.10 (zaległy), przed krokiem 1: lut listwyPaczka IMZ Company z paczkomatu, karton z etykietą (decyzja Maćka 18.10: etykiet nie zamazywać, publikować w całości)
odbiór zamówienia 16.10, kontekst zakupowyZawartość paczki IMZ i paragon: 19 pozycji, 268,47 zł, zgodny z zamówieniem
odbiór zamówienia 16.10, kontekst zakupowy
Pudełko wysięgnika biurkowego na telefon (sprzedawca pelnapaczka_pl, nadawca na etykiecie: Elsell)
odbiór zamówienia 16.10, kontekst zakupowy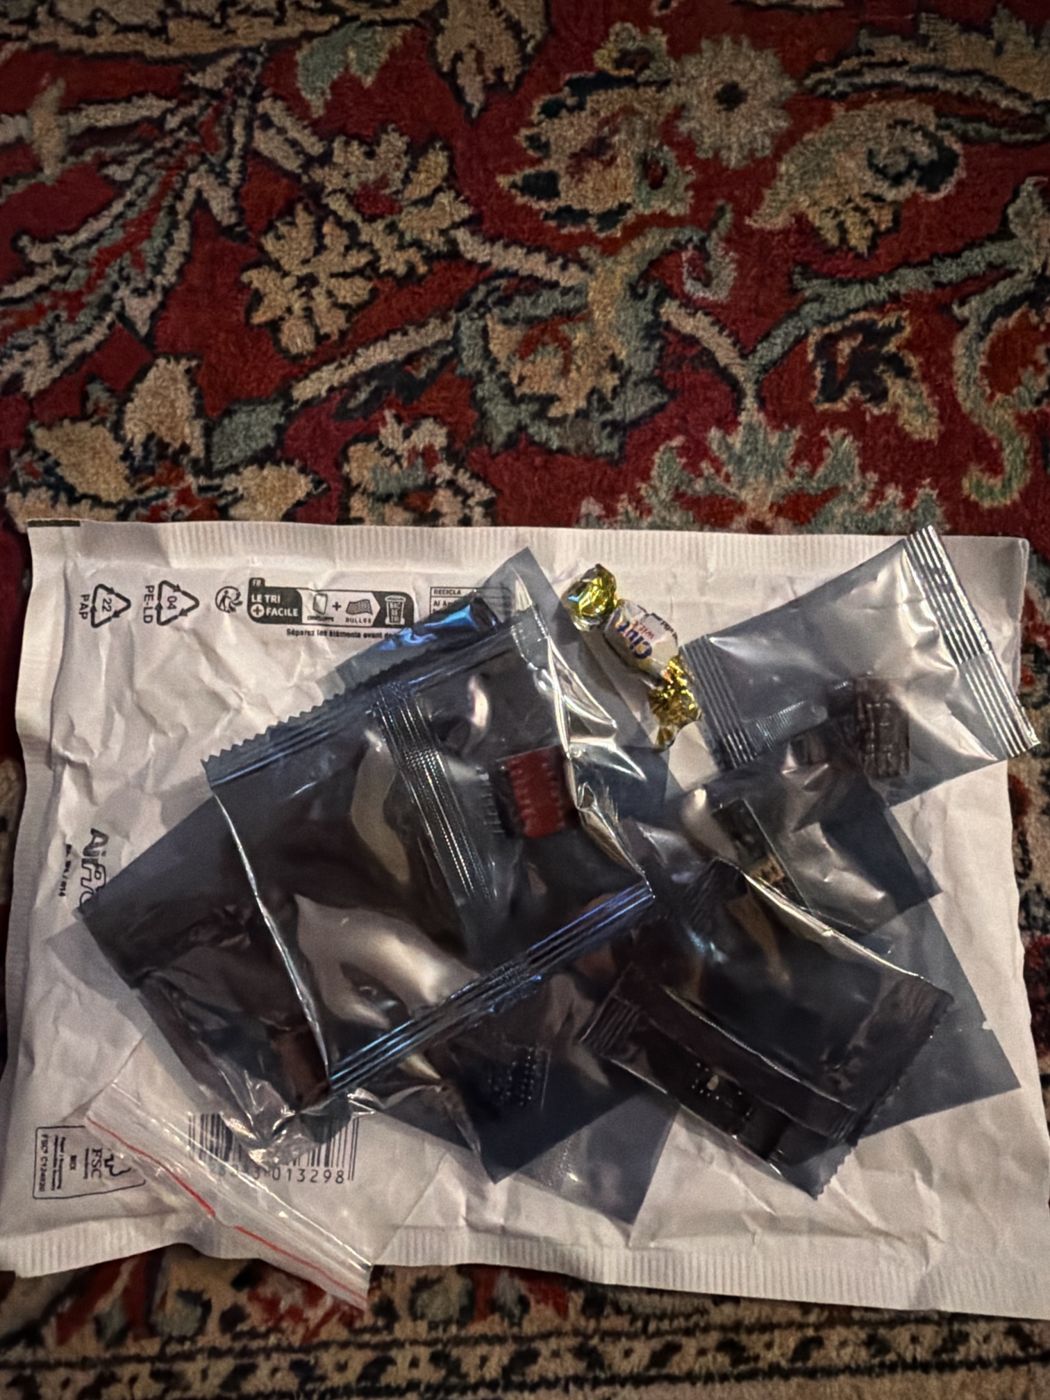
Zawartość paczki ele-zone (nadawca na etykiecie: ELEKING): woreczki antystatyczne z modułami, bez paragonu w kadrze
odbiór zamówienia 16.10, kontekst zakupowy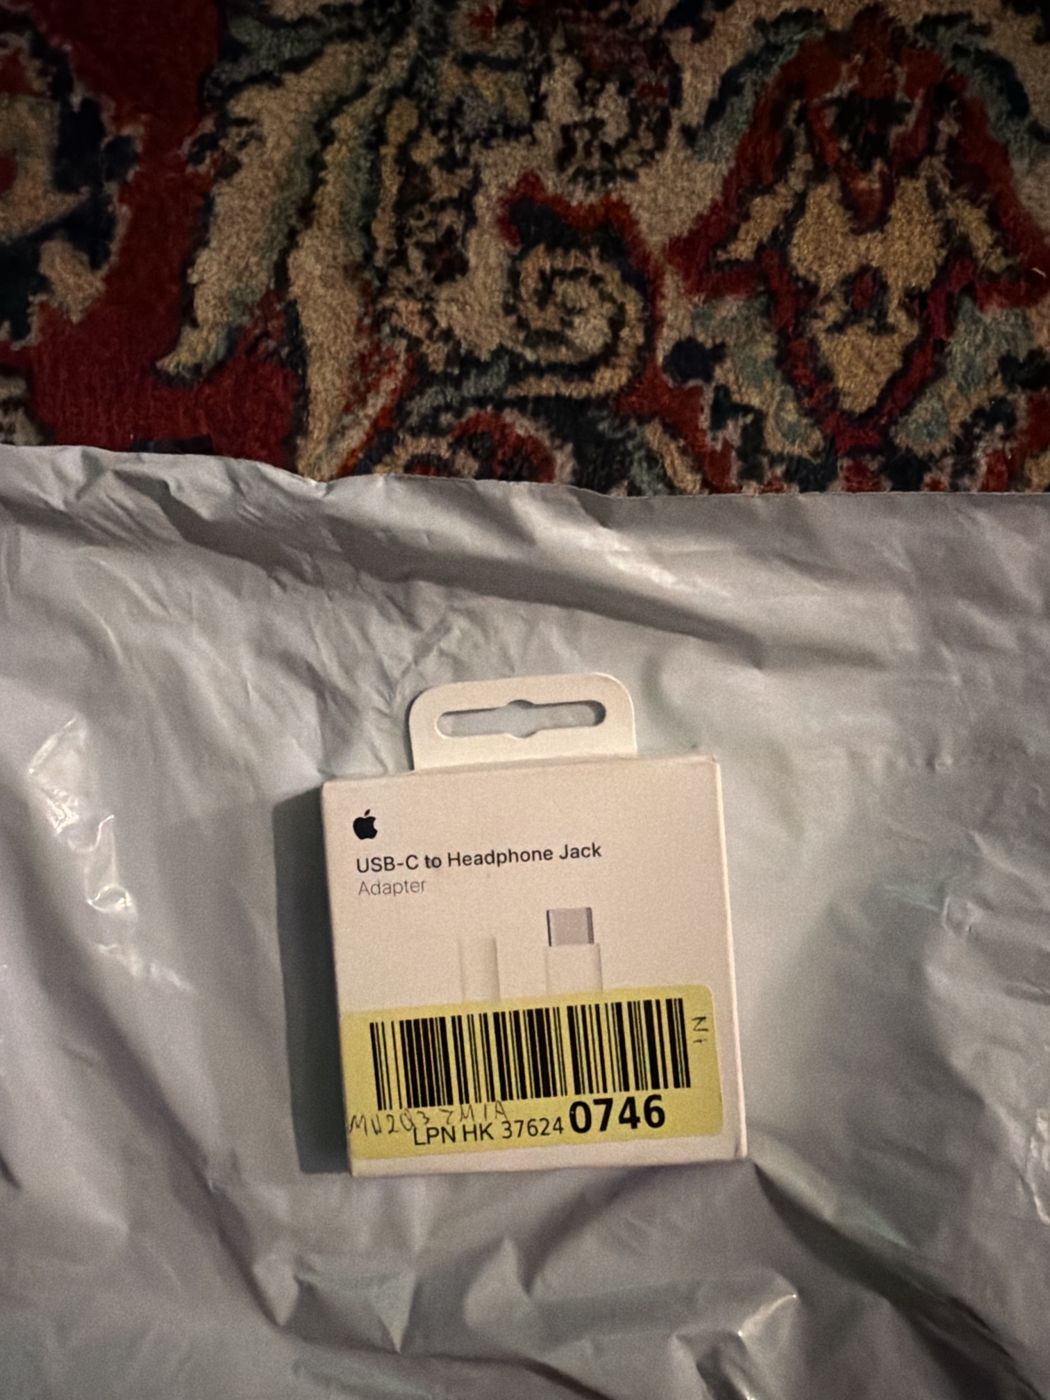
Przejściówka Apple USB-C → minijack w pudełku; na pudełku żółta naklejka magazynowa „LPN HK …” (oznaczenie zwrotów/odsprzedaży z magazynu Amazon)
odbiór zamówienia 16.10, kontekst zakupowyPaczka GOTRONIK: pudełko „Upgraded Electronics Fun Kit” (płytka stykowa, elementy) i woreczek zestawu do nauki lutowania „symulator jazdy” (układ STC8G1K08, LCD, kabel USB)
odbiór zamówienia 14.10, kontekst zakupowy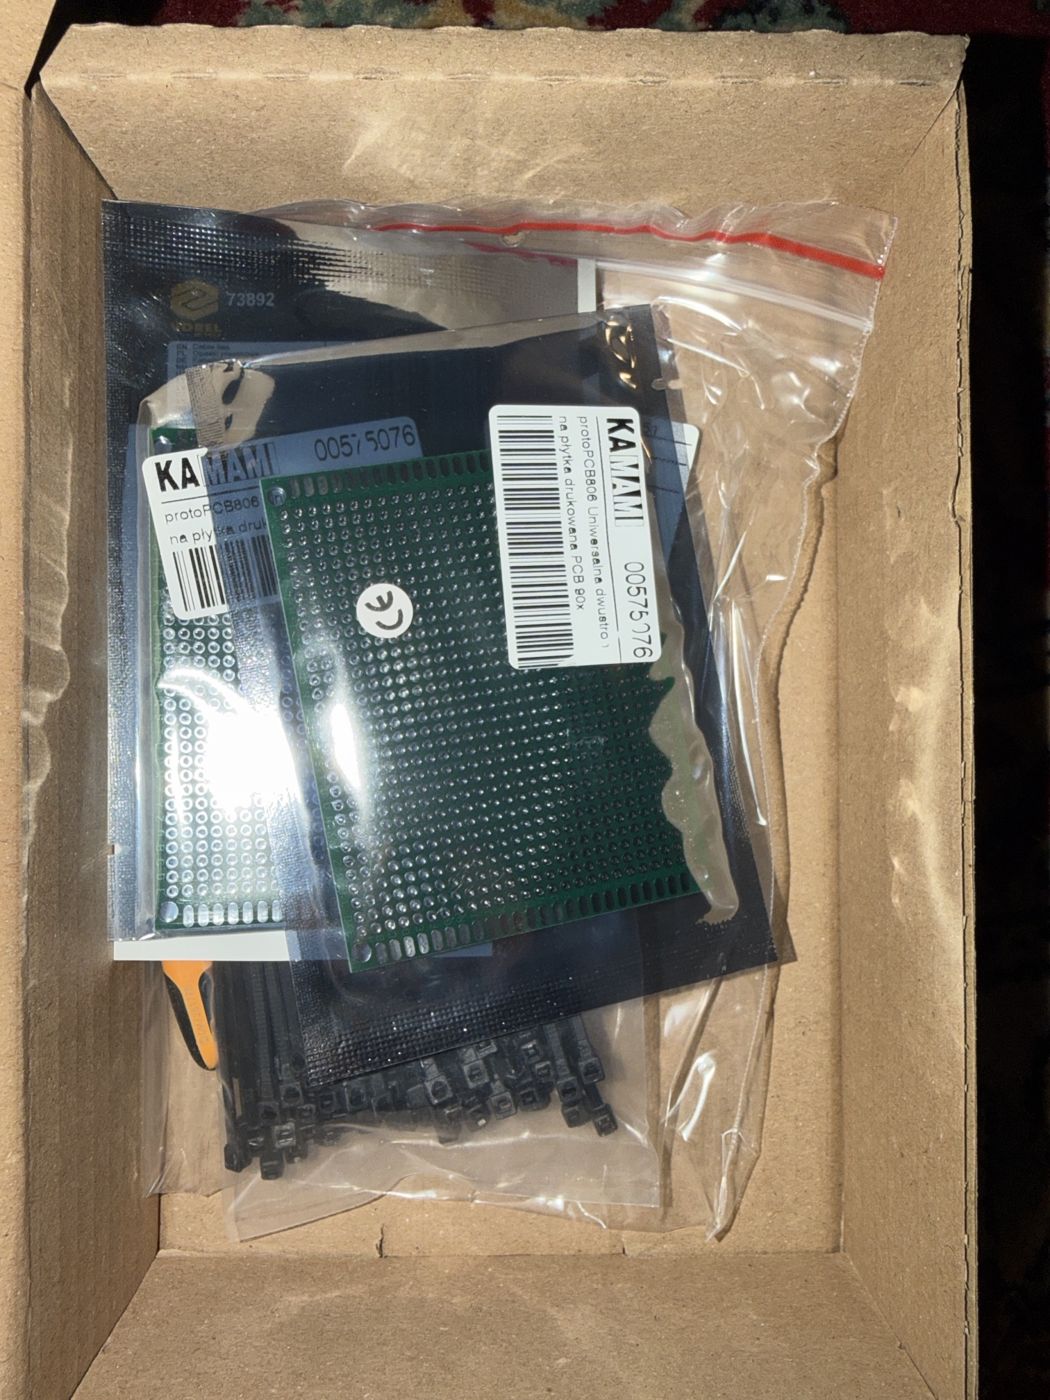
Zawartość paczki Kamami (BTC Korporacja) z zamówienia 14.10: 2 płytki uniwersalne 70×90 (protoPCB806), opaski Vorel 73892, cążki PG-TRE-03, adapter Akyga
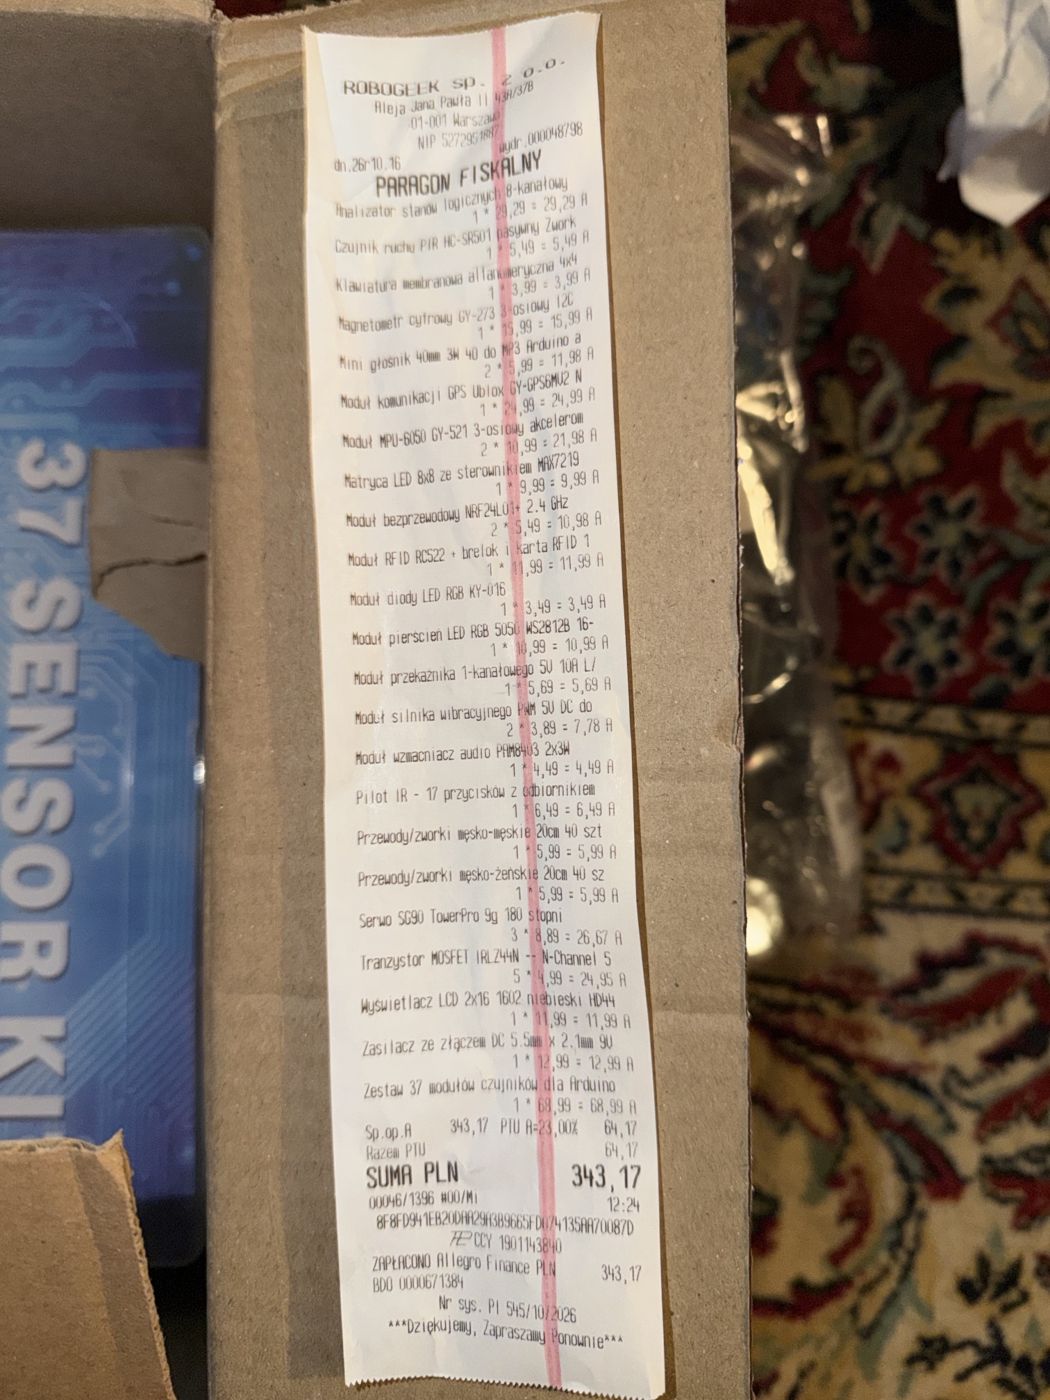
odbiór zamówienia 14.10, kontekst zakupowyParagon Robogeek: 23 pozycje, 343,17 zł, zgodny z zamówieniem 16.10
odbiór zamówienia 16.10, kontekst zakupowyZawartość paczki Robogeek: pudełko „37 Sensor Kit”, woreczki z modułami, taśma przewodów, głośniki
odbiór zamówienia 16.10, kontekst zakupowy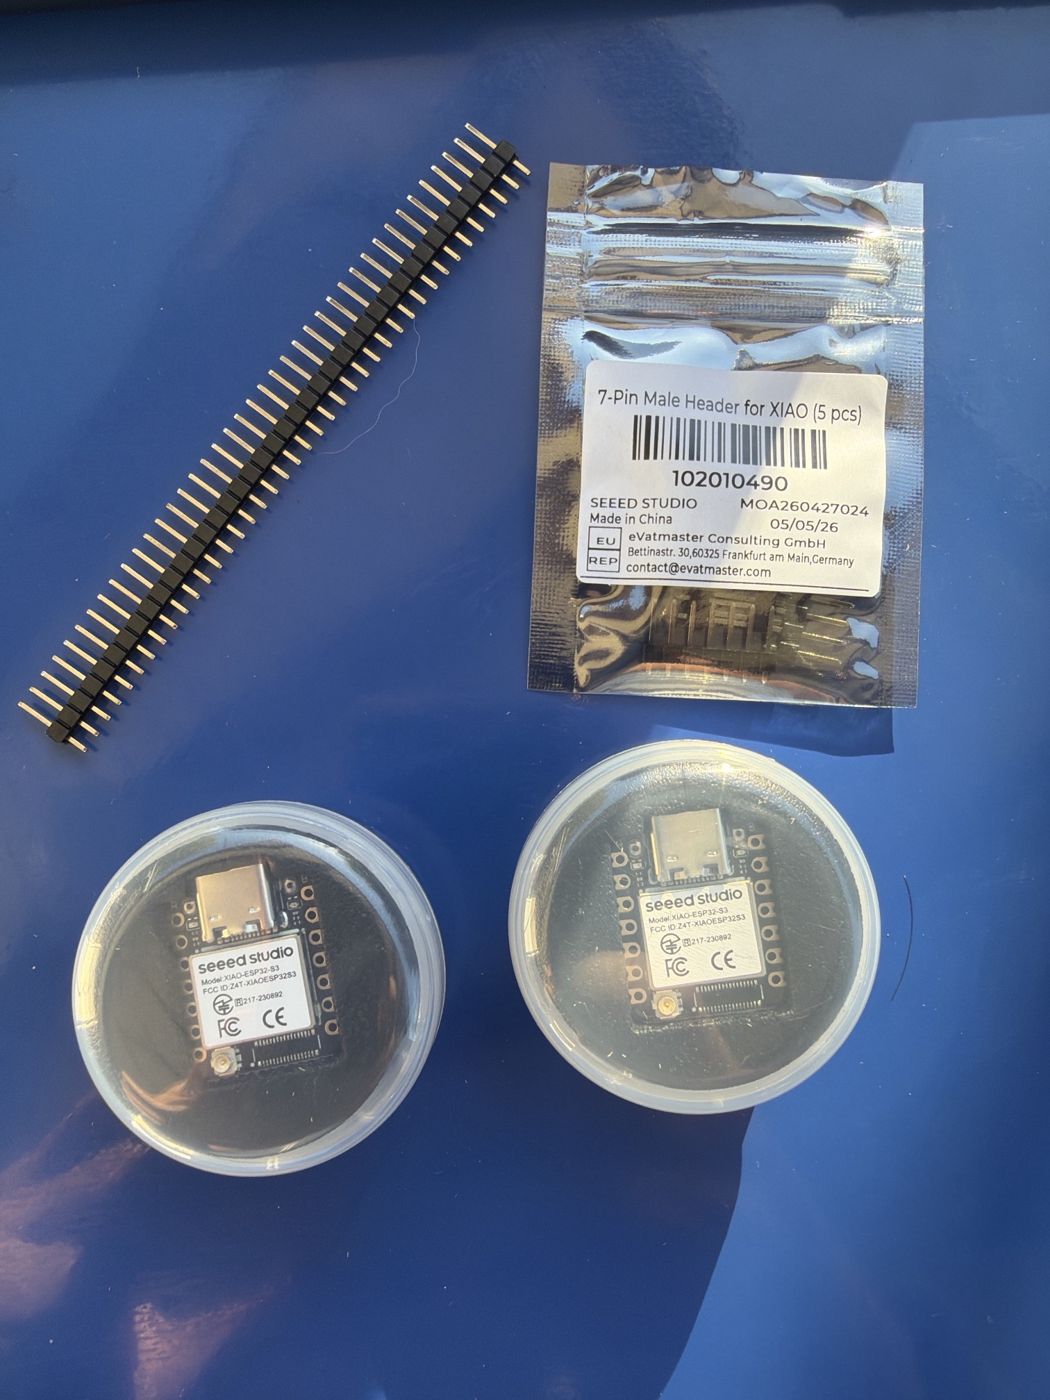
Dwie zapasowe XIAO ESP32-S3 w pudełkach, woreczek 5× listwa 7 pinów, długa listwa 40 pinów (pochodzenie do ustalenia); brak anteny na zdjęciu
sesja XIAO 16.10, krok „Co wyjąć z pudełek”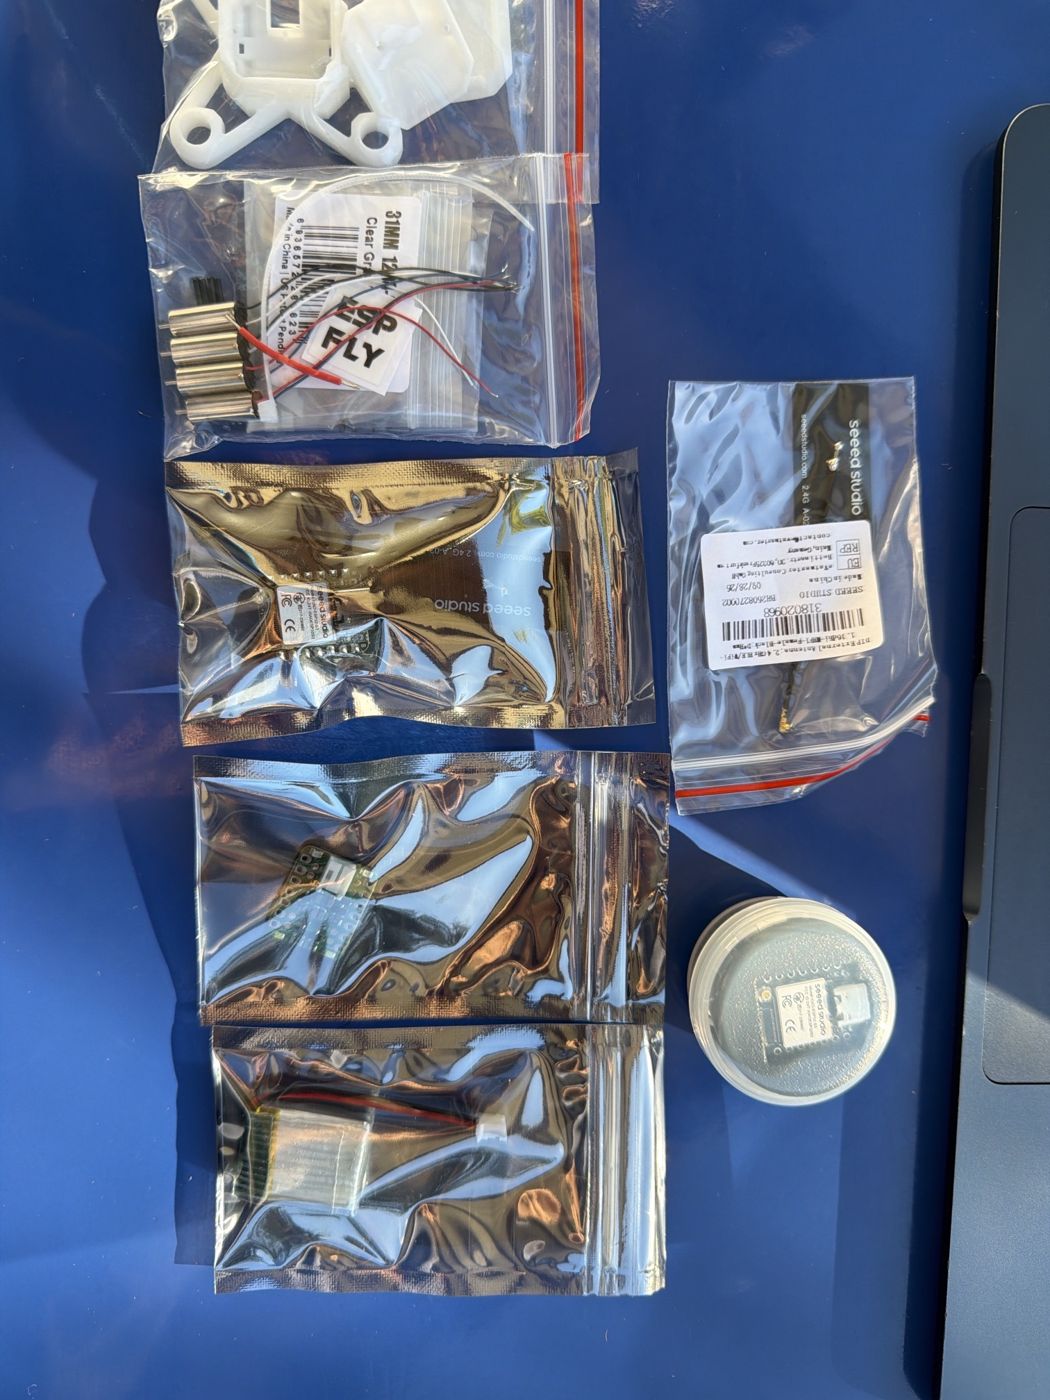
Zawartość zestawu ESP-FLY rozłożona (rama, silniki+śmigła, XIAO drona, moduł czujnika/silników, akumulator) + woreczek 5 anten A-02 (318020968) + zapasowa XIAO w pudełku
sesja XIAO 16.10, znalezienie anteny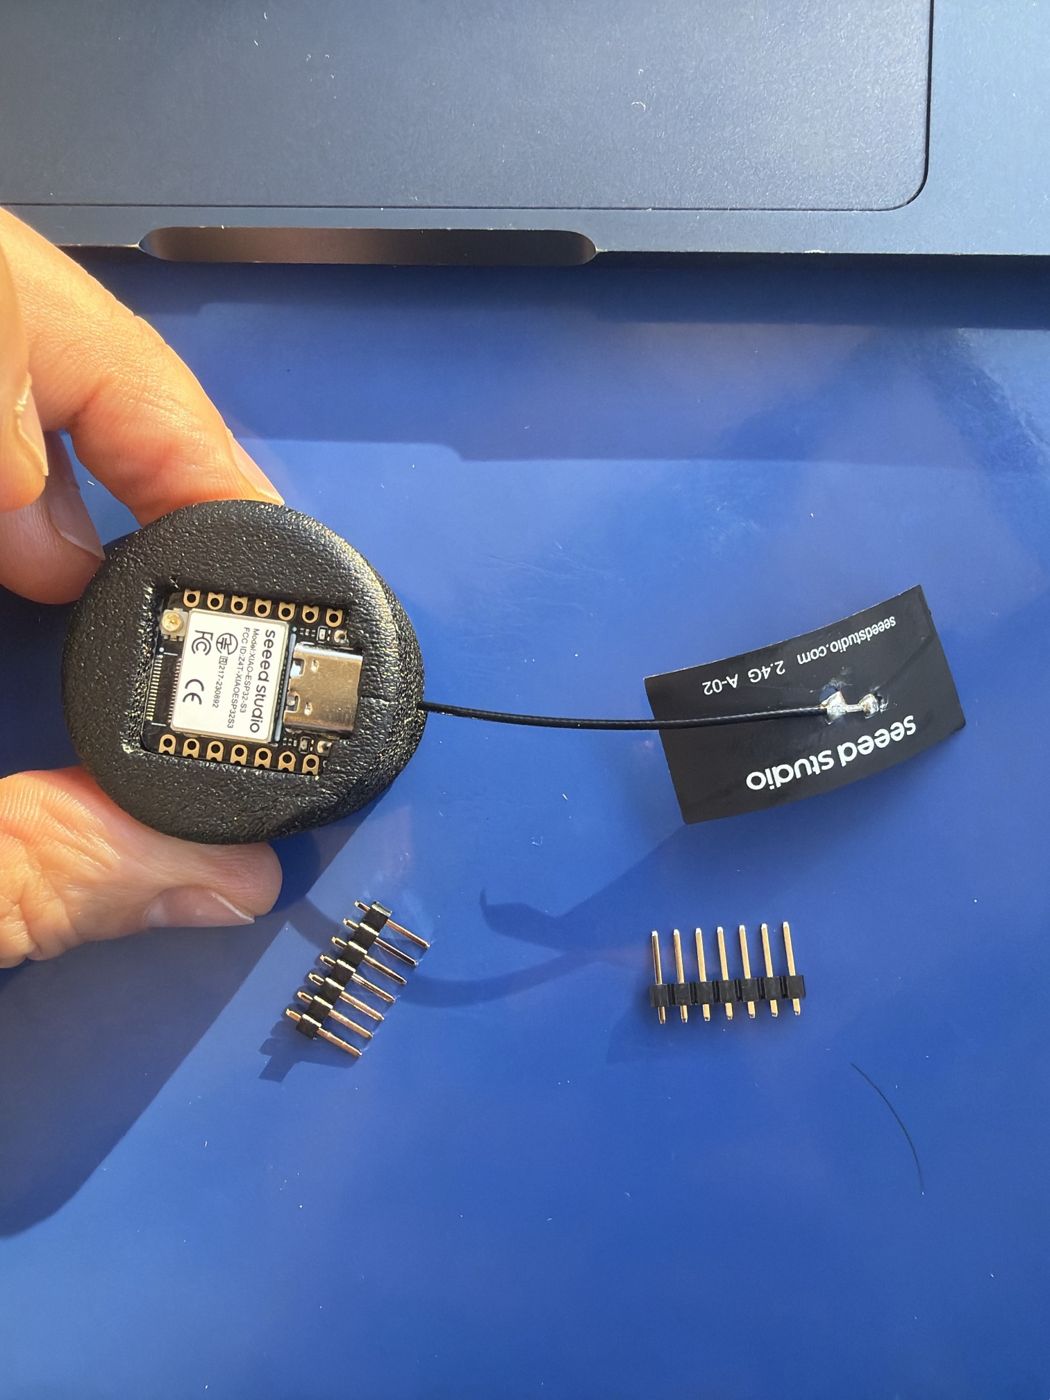
Otwarte pudełko zapasowej XIAO: antena A-02 w pudełku (luzem, do wpięcia), 2 listwy 7 pinów (spadły na touchpad, bez szkody)
sesja XIAO 16.10, slajd „Wyjmij płytkę” i „Wepnij antenę” (antena już wpięta)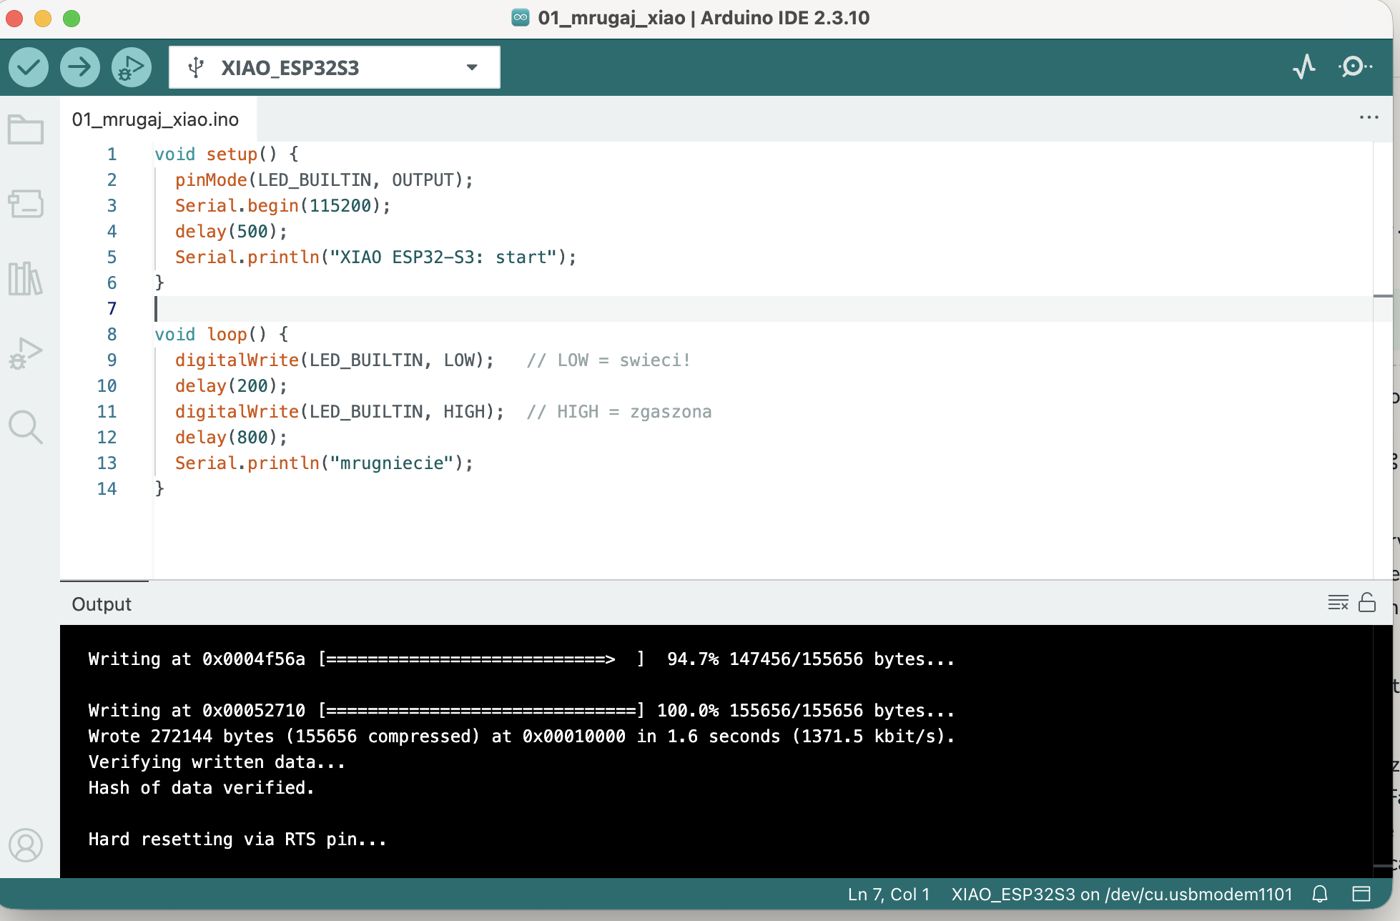
Arduino IDE 2.3.10: program 01_mrugaj_xiao wgrany na XIAO_ESP32S3 (usbmodem1101), „Hash of data verified”, „Hard resetting via RTS pin”
sesja XIAO 16.10, ćwiczenie 1; dowód poziomu 2 „Arduino IDE”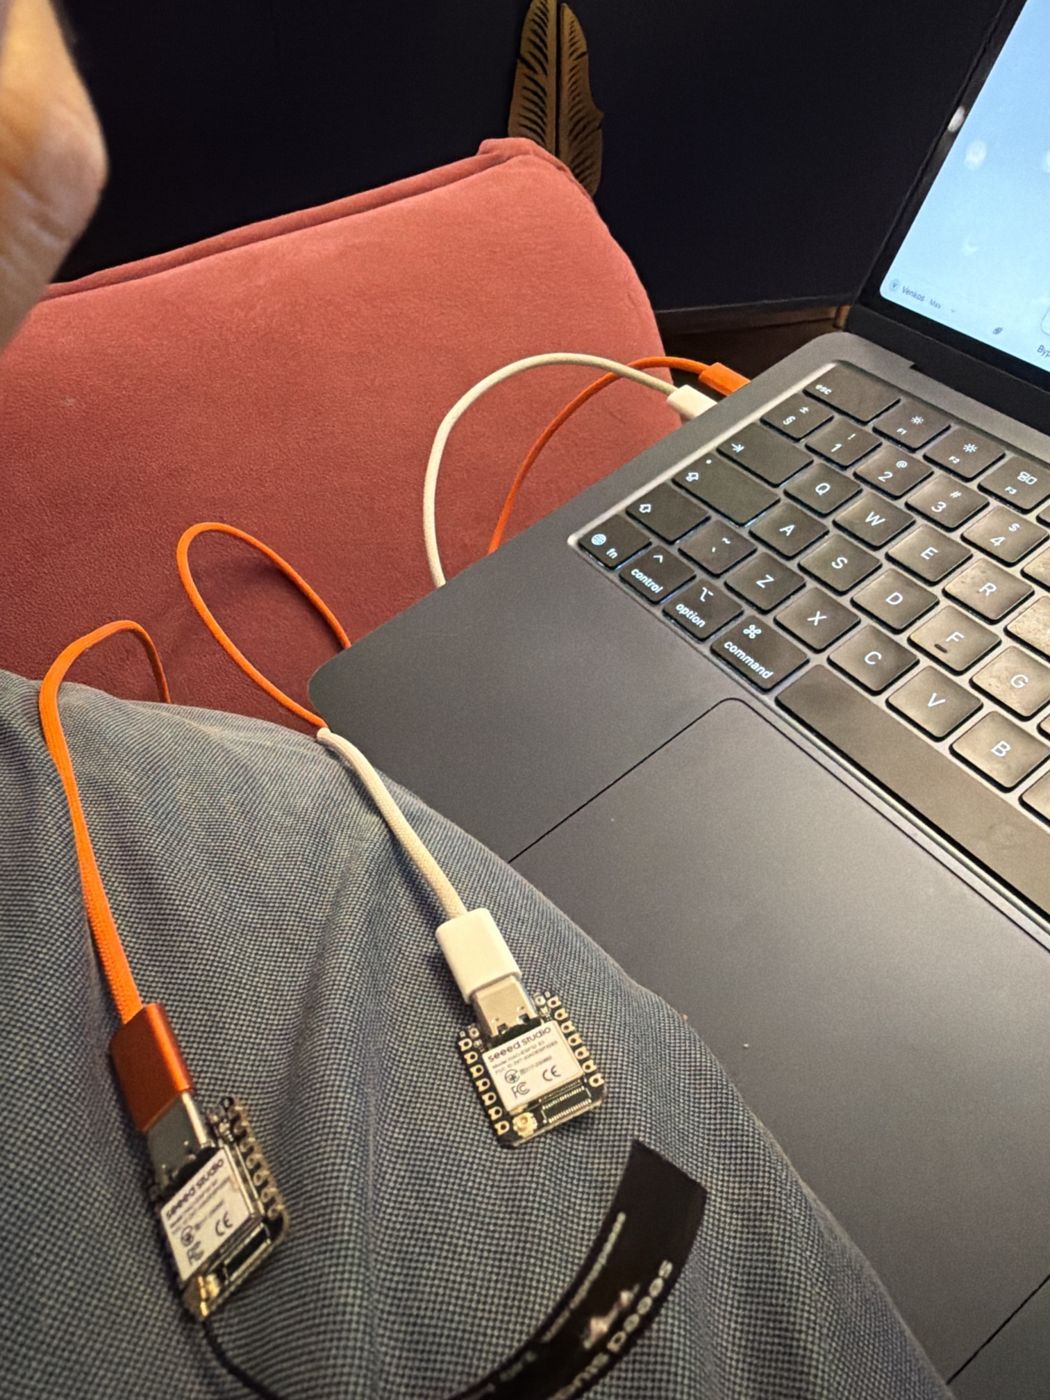
Ćwiczenie 4: obie XIAO zasilone z MacBooka (odbiornik z anteną na pomarańczowym kablu, nadajnik na białym), u Wojtka
sesja XIAO 16.10, ćwiczenie 4Film 7 s: dotyk D0 na nadajniku, diody nadajnika i odbiornika zapalają się razem (łącze radiowe ESP-NOW między dwiema XIAO)
sesja XIAO 16.10, ćwiczenie 4, dowód poziomu 2 „Łączność radiowa między płytkami”Oś czasu
Układanie magazynu: Box 3 „1”, „2”, „3”, XIAO, dron, etui
- Co robiłem
- układanie części do organizerów według talii: kable do Box 3 „3” (małe komory po jednym rodzaju kabla, duża komora z taśmami przewodów), płytki UNO i cały zestaw drona do Box 3 „2” (klon UNO komora 1, DFRduino komora 2, dron w woreczkach w komorze 4, akumulator w woreczku ramy), chemia do Box 3 „1” (pasta Cynel‑1, kalafonia z czyścikiem, SOLDER PASTE z tubką cyny, szpule cyny; w dużej komorze rurki, taśmy, topnik, plecionki, opaski), płytki XIAO wyjęte z okrągłych pudełek do pola A4 obok 4 listew, zapas 25 listew do A5, anteny do D2, HX711 i GPS do NORT12 nr 2 (nr 3 zostaje pusty jako rezerwa), narzędzia ręczne do etui, podstawka lutownicy i czyścik na biurko. Decyzje: baterie osobno (pudełko 14 dla baterii 9 V i guzikowej), zdjęcie każdej rzeczy osobno w talii.
- Czego się nauczyłem
- antena U.FL wytrzymuje około 30 wpięć; LiPo nie leży przy szpilkach ani silnikach; XIAO drona ma szpilki fabrycznie, listwa 40 szpilek to dodatek; pasta 138 °C (Sn42Bi58) to lut niskotemperaturowy do opalarki; klej cyjanoakrylowy nie jest materiałem lutowniczym; opaski zaciskowe to materiał ogólny; odsysacz: najpierw naładować tłok, potem grzać lut.
- Dowód
historia/dowody/2026-10-22-*.jpg(18 zdjęć: pudełka po ułożeniu, woreczki drona, chemia, narzędzia, ulotka odsysacza), stan odhaczeń w talii układania- Trudności
- talia pokazywała zdjęcia zbiorcze, przez co nie było wiadomo, którą rzecz wziąć; przebudowana wg
magazyn/SPEC-zdjecia.md(jedna rzecz = jedno zdjęcie, woreczki jako jedna ramka) - Następny krok
- dokończyć odhaczanie (reszta etui, półka, biurko), zdjęcia pudełek z góry do mapek na wieczka; pasta 138 °C, klej i drugi zestaw rurek do Box 3 „1”
Noc teorii magistrali i pierwszy OLED na UNO (sesja 18/19.10)
- Co robiłem
- długa rozmowa o tym, jak po dwóch przewodach idą bity (notatka
drony/notatki/2026-10-18-przewod-napiecie-bity.md, rysunki z legendą, tabela 14 momentów, porównanie magistral, średnice przewodów, dlaczego nie wszędzie cztery przewody, przewód adresu, opornik podciągający „po co, jak, gdzie, kiedy”). Potem ćwiczenie 6 z talii XIAO na klonie UNO z gniazdem USB‑C (9‑A2): rozpoznanie szpilek OLED i gniazd UNO (przewody męsko‑żeńskie z paczki Robogeek), wybór płytki i portu w Arduino IDE (Tools → Board → Arduino Uno, Tools → Port → /dev/cu.usbserial-110), mruganie, skaner adresów (0x3C), zegar z talii na jednym OLED, potem drugi OLED równolegle z 3,3 V i SCL/SDA przy AREF: oba pokazują 01:43 w tej samej sekundzie. - Czego się nauczyłem
- takt = jedno zbocze zegara = jeden bit; dane zmieniają się tylko, gdy zegar nisko; start i stop to zmiana danych przy zegarze wysoko; odbiornik nie ma własnego zegara, łapie bit na zboczu (przerzutnik) i zsuwa bity w rejestr; opornik podciągający trzyma przewód wysoko, układy tylko ściągają do masy, dlatego dwa wyświetlacze o tym samym adresie 0x3C mogą wisieć razem i oba odbierają każdy bajt; na module OLED sterownik SSD1306 siedzi w czarnym pasku szkła, a opornik na płytce wybiera adres 0x3C/0x3D; przykład z biblioteki Adafruit ma na sztywno 0x3D, stąd ciemny ekran; magistrala potrafi zawisnąć po wypadnięciu przewodu zasilania i odblokowuje ją dopiero odcięcie USB, reset nie pomaga; cztery znaki śmieci w Serial Monitor przy resecie to fałszywy bit startu, nie błąd.
- Dowód
dowody/2026-10-19-i2c-skaner-0x3c.png,dowody/2026-10-19-dwa-oled-ten-sam-czas.jpg- Trudności
- w talii były polskie nazwy menu, a MacBook i iPhone Maćka są po angielsku (zasada zapisana na stałe: nazwy menu i przycisków po angielsku, polskie objaśnienie w nawiasie); talia pokazywała płytkę DFRduino, której Maciej jeszcze nie używał; pomyliłem rodzaj przewodów (potrzebne męsko‑żeńskie, nie żeńsko‑żeńskie); wypadnięty przewód 5 V zawiesił magistralę; lampa z pudełek Botland jeszcze nie przyszła, więc części wracają do paczek.
- Następny krok
- dzień 18.10 (czujnik ruchu MPU‑6050 jako poziomica na OLED) jest zaległy; potem plan tygodnia 1 od 19.10 (lutowanie). Otwarte pytanie w
wiedza/pytania.yaml: magistrala dwu‑ czy czteroprzewodowa w dronie.
Odbiór 7 paczek; plan „jeden element dziennie”; talia rozszerzona o OLED
- Co robiłem
- odbiór z Paczkomatu i rozpakowanie wszystkich przesyłek z zamówień 14.10 i 16.10 (IMZ, Robogeek, ele-zone, etuvia, pelnapaczka, GOTRONIK, Kamami); zdjęcie każdej paczki i paragonu przesłane agentowi, zgodność z zamówieniami sprawdzona (IMZ 19 poz., Robogeek 23 poz., Kamami 4 poz. – komplet; ele-zone do policzenia 13 modułów; przejściówka Apple z naklejką zwrotu, do przetestowania). Z agentem: przypomnienie 4 tematów teorii do wrócenia i lekcja „dlaczego 3,3 V, a nie 5 V”; plan „jeden element dziennie” 17–30.10; talia XIAO rozszerzona o ćwiczenie 6 (OLED na UNO).
- Czego się nauczyłem
- budowa układu scalonego a napięcie zasilania (szkło w przełączniku, pole = napięcie/grubość, 1,1 V rdzeń / 3,3 V nóżki, skąd norma 5 V, trzy mechanizmy uszkodzenia przy 5 V na nóżce 3,3 V) – notatka
drony/notatki/2026-10-16-akumulator-kwarc-generator.md. - Dowód
dowody/2026-10-17-paczka-*.jpg(8 zdjęć, indeks wdowody/README.md); plan: https://46-225-22-216.sslip.io/wyniki/projekty/robotics/plan-jeden-element-dziennie/- Trudności
- naklejka magazynowa „LPN” na pudełku przejściówki Apple (towar z odsprzedaży zwrotów) – sprawdzić działanie w 14 dni.
- Następny krok
- dzień 1 planu – wyświetlacz OLED na UNO (talia, slajdy 34–40); dowód: zdjęcie dwóch wyświetlaczy z tym samym czasem + zrzut skanera adresów.
Warsztat: sesja XIAO, start (przygotowanie)
- Co robiłem
- wyjęcie części do sesji XIAO: dwie zapasowe płytki XIAO ESP32-S3 w pudełkach, woreczek listew 7 pinów, długa listwa 40 pinów. Antena jeszcze nie znaleziona na zdjęciu.
- Czego się nauczyłem
- rozpoznanie elementów płytki przez pokrywkę: gniazdo USB-C, puszka z procesorem i radiem, pola po bokach, gniazdko antenowe.
- Dowód
- dowody/2026-10-16-xiao-czesci-wyjete.jpg, dowody/2026-10-16-esp-fly-zawartosc-i-anteny.jpg (antena znaleziona: woreczek 5 szt. A-02; zawartość zestawu drona zgodna z opisem Seeed), dowody/2026-10-16-xiao-otwarte-pudelko-antena.jpg (pudełko otwarte: płytka, antena A-02 luzem i 2 listwy 7 pinów; antenę trzeba wpiąć samemu; woreczek 5 anten = zapas)
- Trudności
- pochodzenie listwy 40 pinów do ustalenia (nie ma jej w inwentarzu); wpięcie wtyczki anteny trudne bez wycentrowania
- Następny krok
- antena do płytki nr 2; serwer wielopołączeniowy do strony; zliczanie zgubionych paczek (korekcja błędów w praktyce); ćwiczenia lutownicze 1–2
Nauka: akumulator drona, pomiar miernikiem, skąd radio ma 2,4 GHz
- Co robiłem
- pytania przy przeglądaniu mapy umiejętności: czy da się zmierzyć, ile jest w akumulatorze; czy to akumulator, czy bateria; jak antena może drgać miliardy razy na sekundę, skoro kwarc drga wolniej; co znaczy, że generator „drga sam z siebie”.
- Czego się nauczyłem
- pomiar napięcia akumulatora miernikiem (zakres 20 V, odczyt 4,2 V pełny, 3,3 V granica); różnica bateria jednorazowa / akumulator ładowalny, LiPo w dronie; kwarc 40 milionów drgań = metronom, szybki generator miliardy drgań = „pływa”, pętla (PLL) spina jedno z drugim licząc drgania, antena tylko wypuszcza falę (3 cm = ćwierć fali); generator = zbiornik energii (kondensator + cewka) i wzmacniacz podtrzymujący, start z szumu. Dalej: odchyłka między poprawkami pętli to ułamek drgania, odbiornik śledzi nadajnik, suma kontrolna + powtórka (ESP‑NOW), bity naprawcze (Wi‑Fi); kanał Wi‑Fi = liczba wpisana przez program, obie płytki muszą mieć ten sam kanał; akumulatory: miara Wh/kg, LiPo 140, Li-ion 260 ale nie odda prądu, krzemowe 400+ poza zasięgiem hobbysty; dłuższy lot = lżejsza rama i sprawniejsze śmigła, nie lepsza chemia; akumulator ≈ 1/3 masy drona to optimum. Co się huśta w obwodzie: nie atomy, lecz pole elektryczne w morzu swobodnych elektronów (każdy elektron drga o mniej niż średnicę atomu), częstotliwość wynika z rozmiaru cewki i kondensatora; kwarc huśta się mechanicznie (wolniej, dokładniej); światło to to samo zjawisko w skali atomu. Wi‑Fi niesie bity; ESP‑NOW = radio Wi‑Fi bez sieci (krótkofalówka); kanał wybiera router, telefon się dostraja; poprawka: teoria daje akumulator do 2/3 masy, praktyka 1/3–1/2; mały dron lata krócej przez słabe silniczki, lepkość powietrza, stały balast i gorsze małe ogniwa, nie przez samą skalę; antena ćwierćfalowa (3 cm) nie wybiera częstotliwości; przewód vs obwód. Życzenia Maćka dodane do mapy jako węzły: „Jak dane przeżywają zakłócenia” i „Dlaczego rozmiar ma znaczenie”. Dalej: „radio” = generator + modulator + wzmacniacz + antena (antena to tylko ostatni element); adres sprzętowy MAC = imię w pokoju, kanał = pokój; zamknięty mały obwód nie promieniuje (pola się znoszą), otwarta antena ćwierćfalowa tak (kamerton vs pudło gitary). Elektrony w antenie nie uciekają, tylko przelewają się między anteną a miedzią płytki; ucieka pole, bo powrót prądu przychodzi później w czasie, gdy pierwsze pole odeszło już o 6 cm (głośnik, sznur). Elektrony anteny nie wchodzą do obwodu drgającego: osobny obieg antena ↔ stopień wyjściowy (zawory) ↔ masa, sterowany rytmem z obwodu drgającego, zasilany z USB (metronom, muzyk, instrument). Rysunek schematu (metronom, pompa, antena, dwa obiegi) dodany do notatki i talii XIAO. Prąd zmienny nie krąży: elektrony przelewają się tam i z powrotem, ślepy koniec anteny to kondensator, obwód zamyka się przez pole między paskiem a miedzią masy. Dalej: radio FM i Wi‑Fi to jedno zjawisko (różni je częstotliwość, zapis dźwięk/bity, adresowanie); długość anteny nie zmienia częstotliwości fali, tylko sprawność (huśtawka, piszczałka); moc fali w 5 krokach (zawracający ładunek, kwadrat prądu, opór promieniowania, dopasowanie i odbicia, kwadrat odległości). Nowy węzeł mapy: „Skąd się bierze moc fali”. Życzenie na przyszłość: zrozumieć, dlaczego XIAO pracuje na 3,3 V, a UNO na 5 V (budowa układów) → nowy węzeł „Dlaczego 3,3 V, a nie 5 V”. Wieczorem (u Wojtka) Maciej poprosił o przypomnienie czterech tematów „do wrócenia” i podjęcie ich; podjęty pierwszy: dlaczego 3,3 V, a nie 5 V (szkło w przełączniku, pole = napięcie/grubość, 1,1 V rdzeń / 3,3 V nóżki, skąd norma 5 V, trzy mechanizmy uszkodzenia) → węzeł na poziom 1. Zostały: korekcja błędów, skalowanie lotu, praktyka mocy fali.
- Dowód
- notatka
drony/notatki/2026-10-16-akumulator-kwarc-generator.md(pełna treść odpowiedzi); pomiar akumulatora ze zdjęciem miernika jeszcze do zrobienia - Trudności
- pierwsza wersja opisów na mapie była zbyt żargonowa (1S, ogniwo); przepisane zwykłym językiem, zasada zapisana na stałe
- Następny krok
- zmierzyć akumulator drona miernikiem i przysłać zdjęcie wyświetlacza (dowód na poziom 2 „Bezpieczne akumulatory”)
Zakupy czujników; nauka: modulacja I/Q i OFDM; plan dnia XIAO + lutowanie 1–2
- Co robiłem
- przegląd koszyka 63 ofert z agentem (odrzucone ~⅓), zakupy w 4 rundach (czujniki, moduły, lampa z lupą, statyw). Pytanie o liczby zespolone i transformatę Fouriera w radiu. Ustalenie planu: dziś sesja XIAO (bez lutowania) i ćwiczenia lutownicze 1–2 na starym kablu; piny do XIAO i dron dopiero po ćwiczeniach 3–5 na płytce uniwersalnej (paczka opóźniona).
- Czego się nauczyłem
- reprezentacja I/Q sygnału i konstelacja (QPSK, 64-QAM); OFDM w Wi-Fi (64 podnośnych, IFFT/FFT); ESP-NOW nadaje domyślnie 802.11b 1 Mb/s; dlaczego do nauki lutowania zaczyna się od przewodów, nie od płytki.
- Dowód
drony/zakupy/2026-10-16-*.md; odpowiedź o modulacji w rozmowie (do przeniesienia do notatki)- Trudności
- paczki z 14.10 (płytki uniwersalne, zestaw do nauki lutowania) nie przyszły
- Następny krok
- XIAO ćwiczenia 1–4, stanowisko lutownicze, cynowanie i łączenie przewodów; zdjęcie lutu do oceny
Pierwszy dzień w labie: Arduino UNO; dron przyszedł
- Co robiłem
- wg planu: ustawienie stanowiska (mata, opaska), Arduino IDE 2, płytka: klon UNO z gniazdem USB-C (9-A2; DFRduino z Kamami nieużyte, potwierdzenie Maćka 18.10), szkice
01_mrugaj(dioda L + monitor portu + sterowanie z klawiatury) i02_dotyk(wejście A0 jako czujnik dotyku, kreślarka). Wieczorem przyszła paczka Seeed z ESP-FLY i XIAO. Z agentem: talie przygotowania stanowiska lutowniczego (22 slajdy), 5 ćwiczeń lutowania (26 slajdów), „Pierwsza sesja z XIAO” (29 slajdów), instruktaż montażu drona z filmu. - Czego się nauczyłem
- (plan) toolchain avr-gcc → .hex → bootloader; GPIO; ADC (przetwornik analogowo-cyfrowy); PWM (modulacja szerokości impulsu).
- Dowód
- brak. Maciej nie przysłał zrzutu monitora portu ani zdjęcia.
- Trudności
- nieznane
- Następny krok
- XIAO ESP32-S3
Odbiór narzędzi; przygotowanie pierwszego dnia w labie
- Co robiłem
- odbiór paczek z Paczkomatu (stacja lutownicza, chemia, mata, UNO ×2). Z agentem: talia „Pierwszy dzień w labie” (Arduino UNO, 30 slajdów, lektor). Zasada: zapisywać opisy ofert przy każdym zakupie.
- Czego się nauczyłem
- co jest w zestawie RT-990 (multimetr, cążki, ściągacz izolacji, rurki termokurczliwe).
- Dowód
- inwentarz,
drony/prezentacje/2026-10-15-pierwszy-dzien/ - Trudności
- brak kabla USB-C → USB-B do DFRduino (kabel USB-A – USB-B znalazł się w domu 15.10, ale DFRduino nie było jeszcze użyte; pierwszego dnia pracował klon UNO z USB-C, 9-A2; potwierdzenie Maćka 18.10)
- Następny krok
- pierwszy szkic na Arduino
Nauka: jak działają kontrolery lotu, ESC, ExpressLRS; plan własnej aparatury
- Co robiłem
- filmy „How Flight Controllers Work”, „How Drone ESCs Work”, „How LoRa (ExpressLRS) receivers work”; plan aparatury ESP-NOW do ESP-FLY (
drony/notatki/2026-10-13-aparatura-esp-now-plan.md). - Czego się nauczyłem
- pętla PID i filtracja szumu z żyroskopu; komutacja silnika bezszczotkowego przez ESC; LoRa jako modulacja odporna na zakłócenia; ESP-NOW jako radio bez sieci Wi-Fi.
- Dowód
- notatki, znaleziska w GBrain
- Trudności
- brak
- Następny krok
- pierwszy lot z telefonu, potem aparatura
Zamówienie narzędzi; piny i firmware ESP-FLY
- Co robiłem
- zamówienie na Allegro stacji lutowniczej RT-990 z zestawem, chemii, maty ESD, trzeciej ręki, opalarki; Arduino UNO (DFRduino + klon). Notatka o pinach XIAO w dronie i o firmware (
drony/notatki/2026-10-12-esp-fly-piny-i-firmware.md). - Czego się nauczyłem
- po co topnik, plecionka, odsysacz, mata ESD; które piny XIAO zajmują silniki i IMU, a które są wolne.
- Dowód
- inwentarz
inwentarz.md, notatka - Trudności
- brak
- Następny krok
- czekać na paczki
Nauka: drukarki 3D (analiza filmów)
- Co robiłem
- analiza filmów i rekomendacja drukarki 3D (
drony/zakupy/2026-10-11-drukarka-3d-*.md). - Czego się nauczyłem
- kryteria wyboru drukarki FDM do części robotycznych.
- Dowód
- notatki
- Trudności
- brak
- Następny krok
- decyzja o zakupie później
Decyzja: kupuję ESP-FLY; przegląd sklepu Seeed
- Co robiłem
- zamówienie u Seeed (ESP-FLY, 2 zapasowe XIAO ESP32-S3 bez pinów, listwy pinów, anteny). Przegląd zestawów „na później” (Crazyflie, SO-ARM101, Reachy Mini, LeKiwi).
- Czego się nauczyłem
- różnica klas dronów (mikrodron 25 g vs cinewhoop 500 g); czym jest ekosystem LeRobot / Hugging Face w robotyce.
- Dowód
drony/zakupy/2026-10-10-*.md- Trudności
- brak narzędzi w domu, wszystko od zera
- Następny krok
- narzędzia lutownicze
Start projektu drony: wybór platformy
- Co robiłem
- wybór pierwszego drona do nauki. Analiza zestawu ESP-FLY (Seeed Studio × Max Imagination): mikrodron 25 g na XIAO ESP32-S3, sterowanie z telefonu przez Wi-Fi albo przez ESP-NOW z własnej aparatury.
- Czego się nauczyłem
- co to jest złącze JST-PH 2,0 mm i dlaczego ładowarka Crazyflie (Molex 1,25 mm) do niego nie pasuje; co oznacza „1S LiPo 250 mAh”; że XIAO ładuje akumulator przez USB-C prądem 100 mA.
- Dowód
- notatki w GBrain
projekty/drony - Trudności
- brak
- Następny krok
- zakup zestawu
Tabela umiejętności
Ręce i warsztat
| Umiejętność | Poziom | Status | Wymaga | Następny poziom = | Dowody |
|---|---|---|---|---|---|
| R Stanowisko pracy | 1/5 | aktywna | — | stanowisko rozstawione według prezentacji, zrobione zdjęcie | 2026-10-14: sprzęt odebrany (zapisane w inwentarzu) |
| R Mierzenie miernikiem (multimetrem) | 0/5 | zablokowana | Stanowisko pracy | wiem, co znaczy: sprawdzić, czy prąd przechodzi (ciągłość), zmierzyć napięcie, ustawić zakres | — |
| R Lutowanie przewodów | 0/5 | zablokowana | Stanowisko pracy | rozumiem, do czego służy topnik, cyna i dlaczego liczy się temperatura | — |
| R Lutowanie elementów z nóżkami do płytki | 0/5 | zablokowana | Lutowanie przewodów | wiem, czym jest płytka z otworami i listwa z pinami (metalowe nóżki w rządku) | — |
| R Poprawianie lutów (usuwanie cyny, mostki) | 0/5 | zablokowana | Lutowanie elementów z nóżkami do płytki, Mierzenie miernikiem (multimetrem) | wiem, co to mostek (cyna niechcący łączy dwa sąsiednie pola) i jak działa plecionka, która wciąga cynę | — |
| R Lutowanie na gotowej płytce (XIAO, dron) | 0/5 | zablokowana | Lutowanie elementów z nóżkami do płytki, Poprawianie lutów (usuwanie cyny, mostki) | wiem, które miejsca na płytce XIAO i na dronie trzeba przylutować | — |
| R Lutowanie malutkich elementów bez nóżek | 0/5 | zablokowana | Lutowanie na gotowej płytce (XIAO, dron) | wiem, czym są elementy wielkości ziarnka ryżu, pasta lutownicza i opalarka | — |
| R Składanie mechaniczne | 0/5 | zablokowana | Stanowisko pracy | rozróżniam silniki kręcące się w prawo i w lewo oraz pasujące do nich śmigła | — |
| R Bezpieczne akumulatory (LiPo) | 0/5 | aktywna | — | wiem: akumulator drona ma 3,7 V, nie wolno go rozładować poniżej 3,3 V, przebić ani zostawić bez nadzoru podczas ładowania | 2026-10-16: rozmowa: akumulator vs bateria, jak zmierzyć napięcie miernikiem (notatka 2026-10-16-akumulator-kwarc-generator.md); pomiar jeszcze do zrobienia |
Małe komputery i programy
| Umiejętność | Poziom | Status | Wymaga | Następny poziom = | Dowody |
|---|---|---|---|---|---|
| M Program Arduino IDE — wybór płytki, portu, wgrywanie | 2/5 | zdobyta | — | sam znajduję port, instaluję dodatki (biblioteki) i obsługę nowych płytek | 2026-10-15: sesja z Arduino według planu, bez zrzutu ekranu (do potwierdzenia); 2026-10-16: zrzut: 01_mrugaj_xiao wgrany na XIAO_ESP32S3, port usbmodem1101, Hash verified (dowody/2026-10-16-xiao-upload-mrugaj.png) |
| M Płytka UNO — nóżki, rozmowa z komputerem, pomiar napięcia | 1/5 | aktywna | Program Arduino IDE | programy „mruganie” i „dotyk” działają: dioda miga, a wykres na komputerze pokazuje dotknięcie nóżki A0 | — |
| M Pisanie programów na małe płytki (język C++) | 2/5 | zdobyta | Program Arduino IDE | piszę własną funkcję i program, który ma kilka stanów (np. czeka / działa / alarm) | 2026-10-16: własne zmiany w programach: pole D0, mnożnik progu, próg na sztywno, meldunki ON/OFF do szukania opóźnienia; przewidywany efekt potwierdzony |
| M Płytka XIAO ESP32-S3 — pierwsze programy | 2/5 | zdobyta | Program Arduino IDE | sam wprowadzam płytkę w tryb do wgrywania (przycisk BOOT), dobieram ustawienia | 2026-10-16: mruganie wgrane (zrzut), dotyk działa w kreślarce (spoczynek ~16 tys., dotyk 30–40 tys.), kalibracja zrozumiana po błędzie z progiem 89 963 |
| M Własna sieć Wi‑Fi i strona internetowa na płytce | 2/5 | zdobyta | Płytka XIAO ESP32-S3, Pisanie programów na małe płytki (język C++) | sam dodaję na stronę odczyt czujnika, łączę płytkę z domowym Wi‑Fi | 2026-10-16: sieć XIAO-Maciek, strona 192.168.4.1 z iPhone i Maca, przyciski sterują diodą; monitor pokazuje żądania (logi w rozmowie); opóźnienie 5 s zdiagnozowane testem curl jako efekt przeglądarki |
| M Łączność radiowa między płytkami bez Wi‑Fi (ESP-NOW) | 2/5 | zdobyta | Własna sieć Wi‑Fi i strona internetowa na płytce | płytki łączą się po swoim adresie, wysyłam własny pakiet danych, mierzę zasięg | 2026-10-16: u Wojtka: nadajnik (płytka nr 2, MAC 68:ee:8f:50:67:64) i odbiornik (nr 1, 68:ee:8f:50:c0:74, antena); dotyk D0 zapala diodę odbiornika natychmiast po poprawkach (PAD D0, setSleep(false)); film do dosłania |
| M Czujniki podłączane dwoma przewodami danych (I2C) | 2/5 | zdobyta | Płytka XIAO ESP32-S3, Podstawy elektroniki (napięcia, prądy, oporniki) | wyszukuję adresy czujników programem, podłączam dwa naraz, robię własny ekran z danymi | 2026-10-19: skaner adresów na klonie UNO znajduje 0x3C (zrzut 2026-10-19-i2c-skaner-0x3c.png); dwa OLED na jednej parze SDA/SCL pokazują ten sam czas 01:43 (2026-10-19-dwa-oled-ten-sam-czas.jpg); po drodze zawieszona magistrala po wypadniętym przewodzie 5 V, odblokowana odcięciem zasilania USB; teoria magistrali (otwarty dren, oporniki podciągające, takt, bit startu/stopu, rejestr przesuwny) w notatce 2026-10-18; 2026-10-19: do poziomu 3 brakuje własnego ekranu z danymi z czujnika (MPU-6050 na OLED, dzień 18.10 zaległy) |
| M Proste czujniki (światło, gleba, pokrętło) | 0/5 | zablokowana | Płytka UNO | wiem, że płytka mierzy napięcie z czujnika i zamienia je na liczbę, i czym jest dzielnik napięcia (dwa oporniki) | — |
| M Sterowanie siłą sygnału, serwa i silniki | 0/5 | zablokowana | Płytka UNO, Podstawy elektroniki (napięcia, prądy, oporniki) | wiem, czym jest PWM (bardzo szybkie włączanie i wyłączanie, którym płytka udaje „pół mocy”) i do czego jest mostek H (układ, który pozwala zmieniać kierunek silnika) | — |
| M Skrypty na komputerze (Python) | 1/5 | aktywna | — | uruchamiam skrypt, który czyta dane z płytki przez kabel albo pyta serwis w internecie, i coś w nim zmieniam | — |
Elektronika
| Umiejętność | Poziom | Status | Wymaga | Następny poziom = | Dowody |
|---|---|---|---|---|---|
| E Podstawy elektroniki (napięcia, prądy, oporniki) | 1/5 | aktywna | — | sam dobieram opornik do diody i zasilam moduł właściwym napięciem | 2026-10-16: dobór części przy zakupach (czujnik BMP280 tylko na 3,3 V, konwertery poziomów) |
| E Czytanie schematów, opisów nóżek i kart katalogowych | 0/5 | zablokowana | Podstawy elektroniki (napięcia, prądy, oporniki) | rozpoznaję symbole na schemacie i wiem, która nóżka XIAO jest którą | — |
| E Projektowanie własnej płytki drukowanej i zamawianie jej w fabryce | 0/5 | zablokowana | Czytanie schematów, opisów nóżek i kart katalogowych, Lutowanie malutkich elementów bez nóżek | wiem, czym są warstwy płytki, obrys elementu i pliki produkcyjne | — |
| E Dlaczego XIAO pracuje na 3,3 V, a UNO na 5 V — budowa układów a napięcie | 1/5 | zablokowana | Podstawy elektroniki (napięcia, prądy, oporniki) | mierzę miernikiem 5 V na polu 5V i 3,3 V na polu 3V3 XIAO oraz 5 V na UNO; pokazuję, gdzie na płytce siedzi stabilizator, który robi 3,3 z 5 | 2026-10-16: wieczorna lekcja: szkło w przełączniku, pole = napięcie/grubość, dwa napięcia w ESP32‑S3 (1,1 V rdzeń, 3,3 V nóżki), skąd 5 V, trzy mechanizmy uszkodzenia (notatka 2026-10-16-akumulator-kwarc-generator.md) |
Radio i łączność
| Umiejętność | Poziom | Status | Wymaga | Następny poziom = | Dowody |
|---|---|---|---|---|---|
| R Jak działa radio — fale, modulacje, pasma | 1/5 | aktywna | — | uruchamiam skrypt rysujący takie sygnały i umiem objaśnić wykres | 2026-10-16: pytanie o liczby zespolone i transformatę Fouriera w radiu, odpowiedź agenta; 2026-10-16: pytania: skąd 2,4 GHz skoro kwarc drga wolniej, co znaczy generator drgający sam z siebie; notatka drony/notatki/2026-10-16-akumulator-kwarc-generator.md |
| R Słuchanie radia komputerem (odbiornik RTL-SDR) | 0/5 | zablokowana | Jak działa radio, Skrypty na komputerze (Python) | wiem, co pokazuje „wodospad” (obraz całego pasma w czasie) | — |
| R Podgląd z kamery drona na żywo (FPV) | 0/5 | zablokowana | Jak działa radio, Składanie mechaniczne | wiem, czym jest malutka kamera z nadajnikiem, kanał i rodzaj anteny | — |
| R Skąd się bierze moc fali i jak maleje z odległością | 1/5 | zablokowana | Jak działa radio | mierzę siłę sygnału (liczba RSSI) między dwiema XIAO w 3–4 odległościach i widzę spadek z odległością | 2026-10-16: pytania o długość anteny i moc fali, odpowiedź agenta w 5 krokach |
Sterowanie i latanie
| Umiejętność | Poziom | Status | Wymaga | Następny poziom = | Dowody |
|---|---|---|---|---|---|
| S Jak dron trzyma równowagę — regulator i filtry | 1/5 | aktywna | — | zmieniam nastawy regulatora w oprogramowaniu drona i opisuję, co się zmieniło w locie | 2026-10-13: filmy o kontrolerach lotu i notatka |
| S Czujnik ruchu w praktyce — odczyt, zerowanie, filtr | 0/5 | zablokowana | Czujniki podłączane dwoma przewodami danych (I2C), Jak dron trzyma równowagę | wiem, co mierzy przyspieszeniomierz, a co czujnik obrotu (żyroskop) | — |
| S Oprogramowanie sterujące dronem — ustawianie | 0/5 | zablokowana | Czujnik ruchu w praktyce, Łączność radiowa między płytkami bez Wi‑Fi (ESP-NOW), Latanie | wiem, czym różni się oprogramowanie do sterowania z telefonu (ESP-Drone) od tego do aparatury (ESP-FC) | — |
| S Latanie — start, zawis, lądowanie | 0/5 | zablokowana | Składanie mechaniczne, Bezpieczne akumulatory (LiPo) | wiem, jak uzbroić drona i co robi każdy drążek | — |
Mechanika i silniki
| Umiejętność | Poziom | Status | Wymaga | Następny poziom = | Dowody |
|---|---|---|---|---|---|
| M Jak działają silniki dronów | 1/5 | aktywna | — | zmierzyłem prąd silnika 6×15 mm i jego ciąg na wadze kuchennej | 2026-10-13: film o sterownikach silników i notatka |
| M Konstrukcja — rama, przekładnie, ramię | 0/5 | zablokowana | Składanie mechaniczne, Projektowanie brył na komputerze i druk 3D | rozumiem, czym jest moment siły, luz i sztywność konstrukcji | — |
Projektowanie i druk 3D
| Umiejętność | Poziom | Status | Wymaga | Następny poziom = | Dowody |
|---|---|---|---|---|---|
| P Projektowanie brył na komputerze i druk 3D | 1/5 | aktywna | — | pierwsza własna część wydrukowana (podstawka pod drona) | 2026-10-11: analiza drukarek |
Sztuczna inteligencja w robotach
| Umiejętność | Poziom | Status | Wymaga | Następny poziom = | Dowody |
|---|---|---|---|---|---|
| S Kamera + model AI, który opisuje, co widzi | 0/5 | zablokowana | Skrypty na komputerze (Python) | wiem, co potrafi model rozumiejący obrazy i gdzie są jego granice (np. za mała rozdzielczość, by ocenić lut) | — |
| S Mały model AI działający na samej płytce | 0/5 | zablokowana | Płytka XIAO ESP32-S3, Czujnik ruchu w praktyce | wiem, że da się wgrać mały wyuczony model na płytkę wielkości paznokcia (np. przez serwis Edge Impulse) | — |
| S Robot, który uczy się z pokazów (LeRobot, ramię SO-101) | 0/5 | zablokowana | Skrypty na komputerze (Python), Konstrukcja, Sterowanie siłą sygnału, serwa i silniki | wiem, czym jest: sterowanie ramieniem drugim ramieniem (teleoperacja), zbiór nagrań (dataset) i wyuczony sposób działania (polityka) | — |
Wiedza i sposób pracy
| Umiejętność | Poziom | Status | Wymaga | Następny poziom = | Dowody |
|---|---|---|---|---|---|
| W Dokumentacja po angielsku (instrukcje, repozytoria, fora) | 1/5 | aktywna | — | sam znajduję odpowiedź w dokumentacji lub repozytorium | — |
| W Praca z agentem AI (zlecanie, sprawdzanie, dowody) | 3/5 | zdobyta | — | buduję własne narzędzia dla agentów | 2026-10-16: cały projekt drony: koszyki, zasady, dziennik |
| W Fizyka lotu i rakiet (ciąg, masa, stabilność) | 0/5 | aktywna | — | rozumiem, jak ciąg ma się do masy, czym jest moment i środek ciężkości | — |
| W Jak dane przeżywają zakłócenia — sumy kontrolne, powtórki, bity naprawcze | 1/5 | zablokowana | Jak działa radio | liczę prostą sumę kontrolną ręcznie i w skrypcie, psuję jeden bit i widzę, że suma to wykrywa | 2026-10-16: pytania o fale między poprawkami pętli i o korekcję błędów, odpowiedź agenta |
| W Dlaczego rozmiar ma znaczenie — czas lotu, masa akumulatora, sprawność | 1/5 | zablokowana | Fizyka lotu i rakiet (ciąg, masa, stabilność) | liczę czas lotu ESP‑FLY z pomiaru prądu w zawisie i pojemności akumulatora, porównuję z rzeczywistym | 2026-10-16: pytania: skąd 1/3, dlaczego mały dron nie lata tyle co duży; odpowiedź agenta |
Magazyn
Gdzie co leży, mapki na wieczka, skąd co jest, co wydrukować.
Części
270 rodzajów elementów z adresami w magazynie, także wnętrza zestawów.
| Zakup | Sklep | Produkt (pozycja zamówienia) | Element | Ile | Kategoria | Gdzie |
|---|---|---|---|---|---|---|
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | XIAO ESP32-S3 (w zestawie drona, szpilki przylutowane fabrycznie) | 1 | płytka | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Antena 2,4 GHz (w zestawie drona) | 1 | radio | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Płytka kontrolera lotu z czujnikiem ruchu MPU-6050 i sterownikami silników | 1 | dron | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Silnik bezrdzeniowy 6×15 mm, obroty w prawo (CW) | 2 | napęd | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Silnik bezrdzeniowy 6×15 mm, obroty w lewo (CCW) | 2 | napęd | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Śmigło 30 mm trójłopatowe CW | 4 | dron | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Śmigło 30 mm trójłopatowe CCW | 4 | dron | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Akumulator LiPo 1S 3,7 V 250 mAh 25C Maciej 22.10: osobno od szpilek i silników, tylko z częściami z tworzywa; stan magazynowy ok. 3,8 V | 1 | zasilanie | 9-* (mała komora 4, w swoim małym woreczku w woreczku z ramą) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Przewód 24 AWG czerwony i czarny | 2 | przewód | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Rama drukowana 3D | 1 | dron | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Pokrywa ramy | 1 | dron | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Pokrywa pod kamerę FPV | 1 | dron | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Opaska na akumulator | 1 | dron | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Drut na nóżki | 4 | dron | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Naklejka | 1 | akcesorium | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | ESP-FLY DIY Kit | Listwa 40 szpilek (dodatek z paczki Seeed) nie ma jej w liście części; XIAO drona ma szpilki fabrycznie (zdjęcie 22.10); Maciej 22.10 trzyma ją z dronem | 1 | podzespół | 9-* (mała komora 4, zestaw drona w woreczkach) |
| 2026-10-10 | Seeed | XIAO ESP32-S3 (bez pinów) | Płytka XIAO ESP32-S3 (nr 1 odbiornik, MAC 68:ee:8f:50:c0:74, antena wypięta 22.10) | 1 | płytka | 4-A4 (bez pudełka, w małym woreczku antystatycznym z napisem 1) |
| 2026-10-10 | Seeed | XIAO ESP32-S3 (bez pinów) | Płytka XIAO ESP32-S3 (nr 2 nadajnik, MAC 68:ee:8f:50:67:64) | 1 | płytka | 4-A4 (bez pudełka, w małym woreczku antystatycznym z napisem 2) |
| 2026-10-10 | Seeed | XIAO ESP32-S3 (bez pinów) | Antena w pudełku XIAO | 2 | radio | 4-D2 |
| 2026-10-10 | Seeed | XIAO ESP32-S3 (bez pinów) | Listwa 7 szpilek w pudełku XIAO | 4 | podzespół | 4-A4 (przy płytkach, po 2 na płytkę) |
| 2026-10-10 | Seeed | XIAO ESP32-S3 (bez pinów) | Okrągłe pudełko plastikowe po XIAO (puste, do przewożenia płytki) Maciej 22.10: płytki wyjęte, bo pudełka nie mieszczą się w kanale D1 | 2 | akcesorium | 15-* (pudełko po Apple TV 4K) |
| 2026-10-10 | Seeed | Antena FPC A-02 2,4 GHz | Antena naklejana A-02 z przewodem U.FL | 5 | radio | 4-D2 |
| 2026-10-10 | Seeed | Listwy goldpin 7-pin do XIAO, 5 opak. | Listwa 7 szpilek | 25 | podzespół | 4-A5 |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Lutownica Reball RT-990 90 W | 1 | narzędzie | 12-* (regał Ikea, kostka środkowa prawa 3P, w oryginalnym pudełku stacji; na dzień lutowania na biurko) |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Grot Silver Edition (różne kształty) | 5 | narzędzie | zgubione (22.10: nie było w pudełku stacji przy rozpakowaniu kolby; sprawdź białe pudełko w folii i pudełko „Simple Operation”; jeśli nie ma, zestaw niekompletny: wiadomość do elektroniczny_pl) |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Multimetr cyfrowy XL830L | 1 | narzędzie | 17-* (stare tekturowe pudełko, regał kostka górna lewa) |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Przewody pomiarowe standardowe (komplet) | 1 | narzędzie | 17-* (wpięte w miernik, w starym tekturowym pudełku) |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Przewody pomiarowe „ostra szpilka” (komplet) | 1 | narzędzie | zgubione (do odnalezienia 22.10: miernik w ofercie jest bez pudełka, druga para przewodów luzem; sprawdź pudełko stacji, białe pudełko w folii i kieszenie etui) |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Cyna 1,0 mm 16 g w tubce (Cynel, z zestawu stacji) | 1 | materiał | 11-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Pasta lutownicza AG 40 g (puszka SOLDER PASTE 01, z zestawu stacji) | 1 | materiał | 11-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Lusterko serwisowe | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Pęseta zakrzywiona | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Podważacz | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Sonda / drapak | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Cążki boczne Plato 170 | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Rurki termokurczliwe (pudełko) | 140 | materiał | 11-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Taśma izolacyjna | 1 | materiał | 11-* (duża komora, Maciej 22.10) |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Bit wkrętakowy z uchwytem (zestaw 24) | 24 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Próbnik napięcia | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Ściągacz izolacji Mini Stripper | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Nożyk łamany 9 mm | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Podstawka metalowa RT0216 | 1 | narzędzie | 7-* (Maciej 22.10; na dzień lutowania na biurko) |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Gąbka do grotów | 1 | materiał | 7-* (Maciej 22.10; na dzień lutowania na biurko) |
| 2026-10-12 | elektroniczny_pl | Zestaw stacja lutownicza Reball RT-990 49 el. | Etui XL Oxford | 1 | akcesorium | 7-* |
| 2026-10-12 | elektroniczny_pl | Akcesoria lutownicze: chemia, kalafonia, pasta, cyna 0,5 i 1,0 mm | Kalafonia Cynel 45 g (topnik w puszce) | 1 | materiał | 11-* |
| 2026-10-12 | elektroniczny_pl | Akcesoria lutownicze: chemia, kalafonia, pasta, cyna 0,5 i 1,0 mm | Pasta Cynel-1 40 g (topnik aktywowany w puszce) | 1 | materiał | 11-* |
| 2026-10-12 | elektroniczny_pl | Akcesoria lutownicze: chemia, kalafonia, pasta, cyna 0,5 i 1,0 mm | Cyna 0,5 mm 100 g na szpuli (Cynel Sn60Pb40) | 1 | materiał | 11-* |
| 2026-10-12 | elektroniczny_pl | Akcesoria lutownicze: chemia, kalafonia, pasta, cyna 0,5 i 1,0 mm | Cyna 1,0 mm 250 g na szpuli (Cynel Sn60Pb40) | 1 | materiał | 11-* |
| 2026-10-12 | elektroniczny_pl | Pęsety precyzyjne ESD RT0211, 6 szt. | Pęseta precyzyjna ESD | 6 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Czyścik mosiężny YH-08B | Czyścik mosiężny do grotów | 1 | narzędzie | 11-* (mała komora 2, obok kalafonii; przy lutowaniu na biurko) |
| 2026-10-12 | elektroniczny_pl | Mini opalarka MF450 + rurki + trzecia ręka ZD-11E | Mini opalarka MF450 450 °C | 1 | narzędzie | 12-* (regał Ikea, kostka 3P, jeszcze w pudełku) |
| 2026-10-12 | elektroniczny_pl | Mini opalarka MF450 + rurki + trzecia ręka ZD-11E | Dysza odbłyśnikowa do opalarki (stalowa łyżka na pierścieniu) | 1 | narzędzie | 12-* (regał Ikea, kostka 3P, razem z opalarką) |
| 2026-10-12 | elektroniczny_pl | Mini opalarka MF450 + rurki + trzecia ręka ZD-11E | Rurki termokurczliwe grube z opalarki (woreczek: czarne i czerwone, ok. 4–5 cm) | 1 | materiał | 11-* (duża komora, w woreczku) |
| 2026-10-12 | elektroniczny_pl | Mini opalarka MF450 + rurki + trzecia ręka ZD-11E | Trzecia ręka ZD-11E (uchwyt z lupą i krokodylkami) | 1 | narzędzie | 12-* (regał Ikea, kostka 3P, jeszcze w pudełku) |
| 2026-10-12 | elektroniczny_pl | Odsysacz do cyny ZD-190 | Odsysacz do cyny | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Szpatułka do topnika | Szpatułka do topnika | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Taśma kaptonowa 10 mm × 33 m | Taśma kaptonowa | 1 | materiał | 11-* |
| 2026-10-12 | elektroniczny_pl | Topnik AG w żelu RMA 10 ml | Topnik w żelu | 1 | materiał | 11-* |
| 2026-10-12 | elektroniczny_pl | Zestaw strzykawka, igły, pędzel, szpatułka + IPA 1000 ml | Alkohol izopropylowy IPA 1 l | 1 | materiał | 12-* (regał Ikea, kostka górna lewa; butelka 1 l nie wchodzi do pudełka) |
| 2026-10-12 | elektroniczny_pl | Zestaw strzykawka, igły, pędzel, szpatułka + IPA 1000 ml | Strzykawka z igłami | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw strzykawka, igły, pędzel, szpatułka + IPA 1000 ml | Pędzel antystatyczny | 1 | narzędzie | 7-* |
| 2026-10-12 | elektroniczny_pl | Zestaw strzykawka, igły, pędzel, szpatułka + IPA 1000 ml | Szpatułka | 1 | narzędzie | 7-* |
| 2026-10-12 | lutowniczy_pl | Mata ESD 600 × 1200 mm + opaska | Mata antystatyczna 60 × 120 cm | 1 | narzędzie | biurko |
| 2026-10-12 | lutowniczy_pl | Mata ESD 600 × 1200 mm + opaska | Opaska antystatyczna na nadgarstek z przewodem | 1 | narzędzie | zgubione (Maciej 22.10: nie wie, gdzie jest) |
| 2026-10-12 | lutowniczy_pl | Mata ESD 600 × 1200 mm + opaska | Przewód uziemiający maty: krokodylek + klips z 4 listkami do przebicia maty, opornik 1 MΩ, 60–150 cm | 1 | narzędzie | 15-* (pudełko po Apple TV 4K: przewód z krokodylkiem i opornikiem; klips z 4 listkami zostaje wpięty w matę na biurku) |
| 2026-10-12 | lutowniczy_pl | Mata ESD 600 × 1200 mm + opaska | Gniazdo uziemiające (rozgałęźnik z dwoma gniazdami bananowymi) z przewodem żółto‑zielonym 1,6 m zakończonym oczkiem | 1 | narzędzie | 15-* (pudełko po Apple TV 4K; do stanowiska wraca z wtyczką uziemiającą z Conrada 27.10) |
| 2026-10-12 | lutowniczy_pl | Pasta lutownicza niskotemperaturowa 138 °C 40 g | Pasta lutownicza 138 °C | 1 | materiał | 11-* |
| 2026-10-12 | lutowniczy_pl | Lampka LED na klips 5 W USB z pilotem | Lampka na klips z pilotem (jeden zestaw: lampka 5 W na giętkiej szyjce, zasilanie USB 2 m, pilot) | 1 | narzędzie | 12-* (regał Ikea, kostka środkowa prawa 3P, w oryginalnym pudełku „Professional Live Stream”) |
| 2026-10-12 | ROSFIX-TOOLS | Magnetyczny uchwyt do lutowania PCB | Podstawa magnetyczna | 1 | narzędzie | 17-* (stare tekturowe pudełko, regał kostka górna lewa) |
| 2026-10-12 | ROSFIX-TOOLS | Magnetyczny uchwyt do lutowania PCB | Słupek magnetyczny | 6 | narzędzie | 17-* (stare tekturowe pudełko, regał kostka górna lewa) |
| 2026-10-12 | ROSFIX-TOOLS | Plecionka rozlutownicza 2,5 mm × 1,5 m | Plecionka rozlutownicza | 2 | materiał | 11-* |
| 2026-10-12 | TASMY_I_KLEJE | Klej cyjanoakrylowy średni 20 g | Klej sekundowy | 1 | materiał | 11-* |
| 2026-10-12 | TASMY_I_KLEJE | Taśma dwustronna piankowa 9 mm × 50 m | Taśma dwustronna | 1 | materiał | 12-* (regał Ikea, kostka górna lewa; rolka za duża na pudełko) |
| 2026-10-12 | TASMY_I_KLEJE | Zmywacz do PCB 400 ml | Zmywacz do płytek (spray) | 1 | materiał | 12-* (regał Ikea, kostka górna lewa; spray nie wchodzi do pudełka) |
| 2026-10-12 | kamami_pl | DFRduino UNO R3 | Płytka DFRduino UNO R3 (gniazdo USB-B) | 1 | płytka | 9-A1 |
| 2026-10-12 | kamami_pl | Kabel USB-C → USB-A 1 m Lanberg | Kabel USB-C – USB-A 1 m | 1 | przewód | 6-* |
| 2026-10-12 | kamami_pl | Bateria 9 V 6LR61 | Bateria 9 V osobne pudełko baterii (Maciej 22.10: nie mieszać z elementami) | 1 | zasilanie | 14-* |
| 2026-10-12 | SPEC-TEC-ELEC | Płytka ATmega328P USB-C format UNO (klon) | Klon UNO z gniazdem USB-C | 1 | płytka | 9-A2 |
| 2026-10-14 | kamami_pl | Adapter Akyga USB-C (m) → USB-A (f) | Przejściówka USB-C na gniazdo USB-A w blistrze, nie rozcinać (Maciej 21.10) | 1 | przewód | 5-C4 |
| 2026-10-14 | kamami_pl | Opaski zaciskowe Vorel 100 × 2,5 mm, 100 szt. | Opaska zaciskowa 10 cm | 100 | materiał | 11-* |
| 2026-10-14 | kamami_pl | Cążki boczne PG-TRE-03-NB 138 mm | Cążki boczne 138 mm | 1 | narzędzie | 7-* |
| 2026-10-14 | kamami_pl | Płytka uniwersalna dwustronna 70 × 90 mm | Płytka uniwersalna 70 × 90 mm (protoPCB806) | 2 | płytka | 9-A3 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Płytka drukowana 100 × 100 mm (auto) | 1 | płytka | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Wyświetlacz LCD | 1 | wyświetlacz | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Mikrokontroler STC8G1K08 (DIP) + podstawka | 1 | podzespół | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Dioda LED (żółte, białe, czerwone) | 10 | podzespół | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Rezystor 1 kΩ | 5 | podzespół | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Przełącznik suwakowy | 2 | podzespół | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Przycisk tact switch | 3 | podzespół | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Przełącznik kołyskowy | 2 | podzespół | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Przełącznik samoblokujący | 1 | podzespół | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Brzęczyk aktywny | 1 | podzespół | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Gniazdo zasilania DC 3,5 × 1,35 mm | 1 | podzespół | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw do nauki lutowania „symulator jazdy” | Kabel zasilający USB-C | 1 | przewód | 9-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Pudełko organizer z tabelą kodów oporników na wieczku | 1 | akcesorium | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Płytka stykowa 830 pól | 1 | płytka | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Moduł zasilania płytki stykowej HW-131 (luzem z Fun Kit) | 1 | zasilanie | 5-A4 |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Przewód połączeniowy męsko-męski | 65 | przewód | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Zworka sztywna krótka (bezlutowa) | 140 | przewód | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Taśma 20 przewodów żeńsko-męskich | 1 | przewód | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Listwa goldpin 40 szpilek | 2 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Potencjometr 10 kΩ | 1 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Fotorezystor | 2 | czujnik | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Termistor | 1 | czujnik | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Dioda prostownicza 1N4007 | 5 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Tranzystor NPN PN2222 | 5 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Transoptor 4N35 | 1 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rejestr przesuwny 74HC595 | 1 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Brzęczyk aktywny | 1 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Brzęczyk pasywny | 1 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Przycisk tact switch mały | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Kondensator ceramiczny 22 pF | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Kondensator ceramiczny 100 nF | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Kondensator elektrolityczny 10 µF 50 V | 5 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Kondensator elektrolityczny 100 µF 50 V | 5 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Dioda LED biała | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Dioda LED żółta | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Dioda LED niebieska | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Dioda LED zielona | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Dioda LED czerwona | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Dioda LED RGB | 1 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 10 Ω | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 100 Ω | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 220 Ω | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 330 Ω | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 1 kΩ | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 2 kΩ | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 5,1 kΩ | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 10 kΩ | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 100 kΩ | 10 | podzespół | 2-* |
| 2026-10-14 | GOTRONIK_PL | Zestaw elementów „Electronics Fun Kit” | Rezystor 1 MΩ | 10 | podzespół | 2-* |
| 2026-10-16 | Robogeek | Moduł przekaźnika 1-kanałowego 5 V 10 A | Przekaźnik 1-kanałowy | 1 | moduł | 3-B4 |
| 2026-10-16 | Robogeek | Wzmacniacz audio PAM8403 2×3 W | Wzmacniacz PAM8403 | 1 | moduł | 4-B5 |
| 2026-10-16 | Robogeek | Moduł silnika wibracyjnego 5 V | Silnik wibracyjny na płytce | 2 | napęd | 3-A6 |
| 2026-10-16 | Robogeek | Moduł diody RGB KY-016 | Dioda RGB na płytce KY-016 | 1 | moduł | 3-B3 |
| 2026-10-16 | Robogeek | Moduł GPS NEO-6M z anteną | Odbiornik GPS GY-GPS6MV2 (NEO-6M) | 1 | radio | 4-A6 |
| 2026-10-16 | Robogeek | Moduł GPS NEO-6M z anteną | Antena GPS 18 × 18 mm z przewodem | 1 | radio | 4-A6 |
| 2026-10-16 | Robogeek | Serwo SG90 9 g 180° | Serwo SG90 | 3 | napęd | 5-A1 |
| 2026-10-16 | Robogeek | Serwo SG90 9 g 180° | Orczyki do serwa (komplet) + wkręty | 3 | akcesorium | 5-A1 |
| 2026-10-16 | Robogeek | Klawiatura membranowa 4×4 | Klawiatura 16 przycisków na taśmie | 1 | moduł | 5-C5 |
| 2026-10-16 | Robogeek | Moduł MPU-6050 GY-521 | Czujnik ruchu MPU-6050 (przyspieszenie + obrót) | 2 | czujnik | 3-A1 |
| 2026-10-16 | Robogeek | Moduł MPU-6050 GY-521 | Listwa szpilek do GY-521 (luzem) | 2 | podzespół | 3-A1 |
| 2026-10-16 | Robogeek | Moduł radiowy nRF24L01+ 2,4 GHz | Radio nRF24L01+ z anteną na płytce | 2 | radio | 4-A1 |
| 2026-10-16 | Robogeek | Przewody męsko-męskie 20 cm, 40 szt. | Przewód połączeniowy męsko-męski 20 cm | 40 | przewód | 6-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | Pudełko z mapką modułów na wieczku | 1 | akcesorium | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-001 czujnik temperatury DS18B20 | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-002 czujnik wstrząsu | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-003 czujnik pola magnetycznego (Halla) | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-004 przycisk | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-005 nadajnik podczerwieni | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-006 brzęczyk pasywny | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-008 dioda laserowa | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-009 dioda RGB SMD | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-010 czujnik szczelinowy (przerwanie światła) | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-011 dioda dwukolorowa 5 mm | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-012 brzęczyk aktywny | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-013 analogowy czujnik temperatury (termistor) | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-015 czujnik temperatury i wilgotności DHT11 | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-016 dioda RGB 5 mm | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-017 przełącznik przechyłowy (rtęciowy) | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-018 fotorezystor | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-019 przekaźnik 5 V | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-020 czujnik przechyłu kulkowy | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-021 mini kontaktron | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-022 odbiornik podczerwieni | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-023 joystick analogowy | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-024 liniowy czujnik Halla z regulacją | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-025 kontaktron z regulacją | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-026 czujnik płomienia | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-027 „magiczny kubek” (dioda + czujnik przechyłu), 2 szt. w komplecie | 2 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-028 cyfrowy czujnik temperatury z progiem | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-029 mini dioda dwukolorowa 3 mm | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-031 czujnik uderzenia | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-032 czujnik przeszkód podczerwony | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-033 czujnik linii (śledzenie) | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-034 dioda migająca 7 kolorów | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-035 analogowy czujnik Halla | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-036 czujnik dotyku metalowy | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-037 mikrofon czuły (big sound) | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-038 mikrofon (small sound) | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-039 czujnik tętna (dioda + fototranzystor) | 1 | czujnik | 1-* |
| 2026-10-16 | Robogeek | Zestaw 37 modułów czujników | KY-040 enkoder obrotowy | 1 | moduł | 1-* |
| 2026-10-16 | Robogeek | Mini głośnik 40 mm 3 W 4 Ω | Głośnik 40 mm | 2 | moduł | 5-B1 |
| 2026-10-16 | Robogeek | Pilot podczerwieni 17 przycisków z odbiornikiem | Pilot IR 17 przycisków (z baterią CR2025) | 1 | moduł | 3-D1 |
| 2026-10-16 | Robogeek | Pilot podczerwieni 17 przycisków z odbiornikiem | Odbiornik podczerwieni VS1838B | 1 | czujnik | 3-D1 |
| 2026-10-16 | Robogeek | Pilot podczerwieni 17 przycisków z odbiornikiem | Dioda nadawcza podczerwieni | 1 | podzespół | 3-D1 |
| 2026-10-16 | Robogeek | Pilot podczerwieni 17 przycisków z odbiornikiem | Przewody żeńsko-żeńskie do odbiornika IR (3 szt., żółty, zielony, brązowy) | 3 | przewód | 3-D1 |
| 2026-10-16 | Robogeek | Matryca LED 8×8 MAX7219 + zworki | Matryca 8×8 ze sterownikiem MAX7219 | 1 | wyświetlacz | 5-B5 |
| 2026-10-16 | Robogeek | Matryca LED 8×8 MAX7219 + zworki | Przewody do matrycy (5 szt.) | 1 | przewód | 5-B5 |
| 2026-10-16 | Robogeek | Wyświetlacz LCD 1602 z konwerterem I2C | LCD 2×16 znaków z modułem I2C (wlutowany) | 1 | wyświetlacz | 5-B3 |
| 2026-10-16 | Robogeek | Pierścień LED RGB WS2812B 16 diod | Pierścień 16 diod adresowalnych | 1 | wyświetlacz | 5-B4 |
| 2026-10-16 | Robogeek | Magnetometr GY-273 HMC5883L | Kompas 3-osiowy GY-273 | 1 | czujnik | 3-A2 |
| 2026-10-16 | Robogeek | Analizator stanów logicznych 8 kanałów 24 MHz | Analizator (obudowa z gniazdem USB) | 1 | narzędzie | 5-A5 |
| 2026-10-16 | Robogeek | Analizator stanów logicznych 8 kanałów 24 MHz | Taśma 10 przewodów żeńsko-żeńskich do analizatora | 1 | przewód | 5-A5 |
| 2026-10-16 | Robogeek | Analizator stanów logicznych 8 kanałów 24 MHz | Kabel USB do analizatora | 1 | przewód | 5-A5 |
| 2026-10-16 | Robogeek | Czujnik ruchu PIR HC-SR501 | Czujnik ruchu PIR z kopułką | 1 | czujnik | 3-B6 |
| 2026-10-16 | Robogeek | Zasilacz 9 V 2 A wtyk 5,5/2,1 | Zasilacz sieciowy 9 V 2 A | 1 | zasilanie | 6-* (duża komora, w rogu przy zawiasie; Maciej 22.10: zostaje tu) |
| 2026-10-16 | Robogeek | Czytnik RFID RC522 + brelok + karta | Czytnik RFID RC522 13,56 MHz | 1 | radio | 5-C1 |
| 2026-10-16 | Robogeek | Czytnik RFID RC522 + brelok + karta | Karta zbliżeniowa | 1 | akcesorium | 5-C1 |
| 2026-10-16 | Robogeek | Czytnik RFID RC522 + brelok + karta | Brelok zbliżeniowy | 1 | akcesorium | 5-C1 |
| 2026-10-16 | Robogeek | Czytnik RFID RC522 + brelok + karta | Listwy szpilek do RC522 (prosta i kątowa) | 2 | podzespół | 5-C1 |
| 2026-10-16 | Robogeek | Przewody męsko-żeńskie 20 cm, 40 szt. | Przewód połączeniowy męsko-żeński 20 cm | 40 | przewód | 6-* |
| 2026-10-16 | Robogeek | Tranzystor MOSFET IRLZ44N, 5 szt. | Tranzystor mocy IRLZ44N (obudowa TO-220) | 5 | podzespół | 4-C3 |
| 2026-10-16 | IMZ-Company | Moduł zasilania płytki stykowej 5 V / 3,3 V | Moduł zasilania płytki stykowej | 2 | zasilanie | 5-A4 |
| 2026-10-16 | IMZ-Company | Przekaźnik 4-kanałowy 5 V 10 A | Płytka 4 przekaźników | 1 | moduł | 5-A3 |
| 2026-10-16 | IMZ-Company | Czujnik temperatury i wilgotności SHT31 | SHT31 na płytce | 1 | czujnik | 3-C2 |
| 2026-10-16 | IMZ-Company | Czujnik odległości ultradźwiękowy HC-SR04 | HC-SR04 | 2 | czujnik | 3-D2 |
| 2026-10-16 | IMZ-Company | Wyświetlacz TFT 1,8" SPI ST7735 | Ekran TFT 1,8 cala 128×160 (z gniazdem karty SD) | 1 | wyświetlacz | 5-A2 |
| 2026-10-16 | IMZ-Company | Pojemnościowy czujnik wilgotności gleby V2.0 | Czujnik gleby pojemnościowy z przewodem 3-żyłowym | 3 | czujnik | 5-B2 |
| 2026-10-16 | IMZ-Company | Wyświetlacz OLED 0,96" I2C SSD1306 niebieski | OLED 0,96 cala 128×64 (szpilki GND VCC SCL SDA) | 2 | wyświetlacz | 4-B1 |
| 2026-10-16 | IMZ-Company | Zestaw radiowy 433 MHz FS1000A + MX-RM-5V (×2) | Nadajnik 433 MHz FS1000A | 2 | radio | 4-A2 |
| 2026-10-16 | IMZ-Company | Zestaw radiowy 433 MHz FS1000A + MX-RM-5V (×2) | Odbiornik 433 MHz MX-RM-5V | 2 | radio | 4-A2 |
| 2026-10-16 | IMZ-Company | Kontaktron magnetyczny MC-38 | Kontaktron z przewodem | 1 | czujnik | 3-A4 |
| 2026-10-16 | IMZ-Company | Kontaktron magnetyczny MC-38 | Magnes w obudowie (para do kontaktronu) | 1 | akcesorium | 3-A4 |
| 2026-10-16 | IMZ-Company | Przewody żeńsko-żeńskie 20 cm, 40 szt. | Przewód połączeniowy żeńsko-żeński 20 cm | 40 | przewód | 6-* |
| 2026-10-16 | IMZ-Company | Wyświetlacz 4 cyfry 7-segmentowy TM1637 | Wyświetlacz TM1637 | 1 | wyświetlacz | 4-B4 |
| 2026-10-16 | IMZ-Company | Enkoder obrotowy KY-040 z pokrętłem | Enkoder obrotowy z przyciskiem | 2 | moduł | 3-A3 |
| 2026-10-16 | IMZ-Company | Enkoder obrotowy KY-040 z pokrętłem | Pokrętło (gałka) do enkodera | 2 | akcesorium | 3-A3 |
| 2026-10-16 | IMZ-Company | Czytnik kart microSD SPI Catalex | Czytnik microSD | 1 | moduł | 4-B3 |
| 2026-10-16 | IMZ-Company | Czujnik ciśnienia i temperatury BMP280 | BMP280 na płytce | 3 | czujnik | 3-C1 |
| 2026-10-16 | IMZ-Company | Kabel minijack–minijack 1 m Denmen | Kabel audio 3,5 mm 1 m | 1 | przewód | 6-* (mała komora 4, przy przejściówce Apple) |
| 2026-10-16 | IMZ-Company | Bateria CR2032 Philips | Bateria guzikowa CR2032 | 1 | zasilanie | 14-* |
| 2026-10-16 | IMZ-Company | Podwozie robota 2WD (IMZ STEM Lab) | Płyta podwozia z tworzywa | 1 | napęd | 13-* |
| 2026-10-16 | IMZ-Company | Podwozie robota 2WD (IMZ STEM Lab) | Silnik TT z przekładnią | 2 | napęd | 13-* |
| 2026-10-16 | IMZ-Company | Podwozie robota 2WD (IMZ STEM Lab) | Koło 65 mm | 2 | napęd | 13-* |
| 2026-10-16 | IMZ-Company | Podwozie robota 2WD (IMZ STEM Lab) | Tarcza enkodera (szczelinowa) | 2 | napęd | 13-* |
| 2026-10-16 | IMZ-Company | Podwozie robota 2WD (IMZ STEM Lab) | Kółko podporowe | 1 | napęd | 13-* |
| 2026-10-16 | IMZ-Company | Podwozie robota 2WD (IMZ STEM Lab) | Koszyk na 4 baterie AA | 1 | zasilanie | 13-* |
| 2026-10-16 | IMZ-Company | Podwozie robota 2WD (IMZ STEM Lab) | Śrubki, nakrętki, uchwyty silników (komplet) | 1 | podzespół | 13-* |
| 2026-10-16 | IMZ-Company | Czujnik odległości laserowy VL53L0X | VL53L0X na płytce | 1 | czujnik | 3-B1 |
| 2026-10-16 | IMZ-Company | Czujnik odbiciowy IR LM393 | Czujnik przeszkód podczerwony z regulacją | 1 | czujnik | 3-B5 |
| 2026-10-16 | ele-zone | Sterownik silników TB6612FNG | TB6612FNG na płytce | 1 | napęd | 4-C2 |
| 2026-10-16 | ele-zone | Zegar czasu rzeczywistego DS3231 + pamięć 24C32 | DS3231 z gniazdem baterii | 1 | moduł | 4-A3 |
| 2026-10-16 | ele-zone | Czujnik dotyku TTP223 | TTP223 na płytce | 2 | czujnik | 3-A5 |
| 2026-10-16 | ele-zone | Czujnik koloru TCS34725 | TCS34725 na płytce (z białą diodą) | 1 | czujnik | 3-B2 |
| 2026-10-16 | ele-zone | Rozszerzacz nóżek PCF8574 I2C | PCF8574 na płytce | 2 | moduł | 5-C2 |
| 2026-10-16 | ele-zone | Odtwarzacz MP3 DFPlayer (TF-16P) | DFPlayer mini | 1 | moduł | 4-B2 |
| 2026-10-16 | ele-zone | Konwerter poziomów 3,3/5 V 4 kanały | Konwerter poziomów (z listwami szpilek luzem) | 3 | moduł | 4-B6 |
| 2026-10-16 | ele-zone | Gniazdo jack 3,5 mm | Gniazdo słuchawkowe 3,5 mm (do wlutowania) | 1 | podzespół | zgubione (Maciej 22.10: nie znalazł przy układaniu; do odkupienia) |
| 2026-10-16 | ele-zone | Wzmacniacz mikrofonowy MAX9814 | MAX9814 z mikrofonem | 1 | czujnik | 3-C3 |
| 2026-10-16 | RebelElectro | Lampa warsztatowa z lupą Rebel 5D 10 W | Lampa z lupą 5 dioptrii (odebrana 19.10) | 1 | narzędzie | biurko |
| 2026-10-16 | RebelElectro | Lampa warsztatowa z lupą Rebel 5D 10 W | Zacisk typu G do blatu | 1 | narzędzie | biurko |
| 2026-10-16 | etuvia | Przejściówka Apple USB-C → minijack | Przejściówka Apple (z naklejką zwrotu, do przetestowania) | 1 | przewód | 6-* (mała komora 4, w opakowaniu) |
| 2026-10-16 | pelnapaczka_pl | Wysięgnik biurkowy na telefon | Ramię wspornikowe na sprężynach | 1 | narzędzie | biurko |
| 2026-10-16 | pelnapaczka_pl | Wysięgnik biurkowy na telefon | Uchwyt na telefon z zaciskiem sprężynowym | 1 | narzędzie | biurko |
| 2026-10-16 | pelnapaczka_pl | Wysięgnik biurkowy na telefon | Podstawa z zaciskiem do blatu + śruba | 1 | narzędzie | biurko |
| 2026-10-21 | nieznane | Moduł HX711 (pochodzenie do ustalenia — nie ma go w żadnym zamówieniu) | Wzmacniacz do wagi HX711 (czerwona płytka) + 3 listwy szpilek i osłona ekranująca 21.10: znaleziony przy układaniu, w żadnej ofercie go nie ma; najpewniej ele-zone zamiast gniazda jack 3,5 mm (oferta 17106588702). Do wagi potrzebna belka tensometrycznа (nie mamy). | 1 | moduł | 4-C1 |
| 2026-10-12 | TASMY_I_KLEJE | Zmywacz do PCB w sprayu (ze szczoteczką) | Szczoteczka do zmywacza płytek (biała, z nasadką) | 1 | narzędzie | 7-* (Maciej włożył do etui 22.10; przy myciu płytki bierz razem ze sprayem z półki) |
| dom | — | Kable z szuflady | Kabel USB-A – USB-B 1,8 m ART (do DFRduino) | 1 | przewód | 6-* |
| dom | — | Kable z szuflady | Kabel USB-A – micro-USB ok. 1,5 m, czarny, ekranowany | 1 | przewód | 6-* |
| dom | — | Sprzęt komputerowy | MacBook (USB-C) | 1 | narzędzie | biurko |
| dom | — | Sprzęt komputerowy | iPhone (USB-C) | 1 | narzędzie | biurko |
| dom | — | Kleje z szuflady | Klej LOOTIIE 406 (cyjanoakrylowy rzadki, do plastiku i gumy) 20 g | 1 | materiał | 15-* (pudełko po Apple TV 4K) |
| dom | — | Kleje z szuflady | Klej Den Braven SPEED‑GLUE INSTANT (cyjanoakrylowy) 2 g, w blistrze | 1 | materiał | 15-* (pudełko po Apple TV 4K) |
| dom | — | Kleje z szuflady | Klej „Kropelka” ŻEL (cyjanoakrylowy w żelu), tubka napoczęta | 1 | materiał | 15-* (pudełko po Apple TV 4K) |
| dom | — | Z szuflady | Sznurek w ciemnym oplocie, ok. 70 cm (z domu; koniec postrzępiony, może to przewód) | 1 | materiał | 15-* (pudełko po Apple TV 4K) |
| dom | — | Kable z szuflady | Kabel HDMI – HDMI ok. 1,5 m, czarny (nr 1: gładki wtyk, zielona opaska) | 1 | przewód | 6-* (duża komora, zwinięty, spięty opaską) |
| dom | — | Kable z szuflady | Kabel HDMI – HDMI ok. 1,5 m, czarny (nr 2: napis HDMI na wtyku, High Speed with Ethernet) | 1 | przewód | 6-* (duża komora, zwinięty, spięty opaską) |
| dom | — | Z szuflady | Słuchawki Apple EarPods z wtykiem 3,5 mm (pilot i mikrofon) | 1 | przewód | 6-* (mała komora 4, przy kablu audio i przejściówce Apple) |
| dom | — | Z szuflady | Lokalizator Bluetooth TrackR bravo (brelok do szukania rzeczy telefonem, w blistrze) | 1 | moduł | 15-* (pudełko po Apple TV 4K) |
| dom | — | Z szuflady | Ładowarka sieciowa USB-A 5 V 1 A (biała kostka typu Apple 5 W) | 1 | zasilanie | 16-* (wysoki karton, regał kostka 3P) |
| dom | — | Z szuflady | Ładowarka Apple USB-A 10/12 W (biała kwadratowa kostka do iPada, wtyczka EU) | 1 | zasilanie | 16-* (wysoki karton, regał kostka 3P) |
| dom | — | Z szuflady | Zasilacz Green Cell 60 W PD z kablem USB-C (CHAR09) | 1 | zasilanie | 16-* (wysoki karton, regał kostka 3P) |
| dom | — | Kable z szuflady | Kabel USB-A – micro-USB krótki ok. 20 cm, biały | 1 | przewód | 6-* (mała komora 3, z drugim micro-USB) |
| 2026-10-17 | Botland | Organizer Prosperplast NORT12 ×3 | Organizer NORT12 (pudełka magazynu 3, 4, 10) w drodze, dostawa szac. 20.10 | 3 | akcesorium | stanowisko |
| 2026-10-17 | Botland | Organizer Prosperplast NOR16 | Organizer NOR16 (pudełko magazynu 5) w drodze, dostawa szac. 20.10 | 1 | akcesorium | stanowisko |
| 2026-10-17 | Botland | Organizer Prosperplast Box 3 ×3 | Organizer Box 3 (pudełka magazynu 6, 9, 11) w drodze, dostawa szac. 20.10 | 3 | akcesorium | stanowisko |
| 2026-10-22 | electronica4you | Drukarka do etykiet termicznych naklejek samoprzylepnych B1 Niimbot grafika | Drukarka etykiet Niimbot B1 (Bluetooth, USB-C, etykiety 20–50 mm) kupiona 22.10 00:11, Paczkomat InPost; do etykiet na wieczka, przegródki i woreczki magazynu; aplikacja NIIMBOT na iPhone | 1 | narzędzie | biurko |
| 2026-10-22 | electronica4you | Drukarka do etykiet termicznych naklejek samoprzylepnych B1 Niimbot grafika | Rolka etykiet do Niimbot B1 (z zestawu, rozmiar do potwierdzenia) | 1 | materiał | biurko |
| 2026-10-22 | Conrad | TRU COMPONENTS TC-12277204 Wtyczka uziemiająca 2x gniazda bananowe 4 mm, 1x złącze zatrzaskowe 10 mm | Wtyczka uziemiająca ESD do gniazdka (styk tylko na bolcu ochronnym, opornik 1 MΩ w środku, 2 gniazda bananowe 4 mm + zatrzask 10 mm) Conrad nazywa to „złącze męskie”; zamówienie 2020116006 z 22.10, kurier DPD, dostawa wt. 27.10, 50,49 + 19,99 zł; to pozycja „planowane” z 21.10 (brak grzejnika w zasięgu biurka) | 1 | akcesorium | biurko |
Stanowisko i materiały
Strefy na blacie, rzeczy poza pudełkami, materiały eksploatacyjne.
Stanowisko: strefy
1 · Mata antystatyczna 60 × 120
Po prawej, poza matą, podstawka z kolbą, mokra gąbka i puszka wiórków; na macie po prawej cyna, topnik, plecionka, z przodu miernik; z tyłu po lewej MacBook. Opaska na nadgarstek zgubiona: przed dotknięciem płytki dłoń na matę; przewód uziemiający maty od 27.10.
2 · Światło
Lampa z lupą 5 dioptrii na zacisku z tyłu blatu: soczewka 20 cm nad matą, pierścień diod wokół soczewki oświetla lut. Lampka na klips odłożona do kartonu ładowarek; wraca tylko, gdy lut jest w cieniu ręki.
3 · Pudełka
Stos trzech płaskich organizerów (3, 4, 10), obok duży (5), na półce Box 3 ×3 (6, 9, 11), etui stacji (7), karton drona (8) i podwozia (13). Zdjęcie stanowiska po ustawieniu pudełek we wtorek 20.10.
4 · Komputer i telefon
MacBook z boku maty (nie na macie), iPhone na wysięgniku nad płytką do zdjęć dowodowych.
5 · Chemia i spraye
Pudełko 11 na półce, butelka IPA i zmywacz w sprayu stoją pionowo obok, z dala od lutownicy.
6 · Porządek po sesji
Elementy wracają do pól według mapki, przewody spięte opaską do pudełka 6, mata przetarta.
Na biurku (poza pudełkami)
| Co | Gdzie dokładnie | Skąd |
|---|---|---|
| Mata antystatyczna 60 × 120 cm | biurko | 2026-10-12 · lutowniczy_pl |
| Lampa z lupą 5 dioptrii (odebrana 19.10) | biurko | 2026-10-16 · RebelElectro |
| Zacisk typu G do blatu | biurko | 2026-10-16 · RebelElectro |
| Ramię wspornikowe na sprężynach | biurko | 2026-10-16 · pelnapaczka_pl |
| Uchwyt na telefon z zaciskiem sprężynowym | biurko | 2026-10-16 · pelnapaczka_pl |
| Podstawa z zaciskiem do blatu + śruba | biurko | 2026-10-16 · pelnapaczka_pl |
| MacBook (USB-C) | biurko | dom · — |
| iPhone (USB-C) | biurko | dom · — |
| Drukarka etykiet Niimbot B1 (Bluetooth, USB-C, etykiety 20–50 mm) | biurko | 2026-10-22 · electronica4you |
| Rolka etykiet do Niimbot B1 (z zestawu, rozmiar do potwierdzenia) | biurko | 2026-10-22 · electronica4you |
| Wtyczka uziemiająca ESD do gniazdka (styk tylko na bolcu ochronnym, opornik 1 MΩ w środku, 2 gniazda bananowe 4 mm + zatrzask 10 mm) | biurko | 2026-10-22 · Conrad |
Materiały eksploatacyjne
Stan wpisuję na Twoje słowo („cyna się kończy”). Kolumna „gdzie” to adres w magazynie.
| Co | Ile | Stan | Gdzie |
|---|---|---|---|
| Cyna 1,0 mm 16 g w tubce (Cynel, z zestawu stacji) | 1 | jest | 11-* |
| Pasta lutownicza AG 40 g (puszka SOLDER PASTE 01, z zestawu stacji) | 1 | jest | 11-* |
| Rurki termokurczliwe (pudełko) | 140 | jest | 11-* |
| Taśma izolacyjna | 1 | jest | 11-* (duża komora, Maciej 22.10) |
| Gąbka do grotów | 1 | jest | 7-* (Maciej 22.10; na dzień lutowania na biurko) |
| Kalafonia Cynel 45 g (topnik w puszce) | 1 | jest | 11-* |
| Pasta Cynel-1 40 g (topnik aktywowany w puszce) | 1 | jest | 11-* |
| Cyna 0,5 mm 100 g na szpuli (Cynel Sn60Pb40) | 1 | jest | 11-* |
| Cyna 1,0 mm 250 g na szpuli (Cynel Sn60Pb40) | 1 | jest | 11-* |
| Rurki termokurczliwe grube z opalarki (woreczek: czarne i czerwone, ok. 4–5 cm) | 1 | jest | 11-* (duża komora, w woreczku) |
| Taśma kaptonowa | 1 | jest | 11-* |
| Topnik w żelu | 1 | jest | 11-* |
| Alkohol izopropylowy IPA 1 l | 1 | jest | 12-* (regał Ikea, kostka górna lewa; butelka 1 l nie wchodzi do pudełka) |
| Pasta lutownicza 138 °C | 1 | jest | 11-* |
| Plecionka rozlutownicza | 2 | jest | 11-* |
| Klej sekundowy | 1 | jest | 11-* |
| Taśma dwustronna | 1 | jest | 12-* (regał Ikea, kostka górna lewa; rolka za duża na pudełko) |
| Zmywacz do płytek (spray) | 1 | jest | 12-* (regał Ikea, kostka górna lewa; spray nie wchodzi do pudełka) |
| Opaska zaciskowa 10 cm | 100 | jest | 11-* |
| Klej LOOTIIE 406 (cyjanoakrylowy rzadki, do plastiku i gumy) 20 g | 1 | jest | 15-* (pudełko po Apple TV 4K) |
| Klej Den Braven SPEED‑GLUE INSTANT (cyjanoakrylowy) 2 g, w blistrze | 1 | jest | 15-* (pudełko po Apple TV 4K) |
| Klej „Kropelka” ŻEL (cyjanoakrylowy w żelu), tubka napoczęta | 1 | jest | 15-* (pudełko po Apple TV 4K) |
| Sznurek w ciemnym oplocie, ok. 70 cm (z domu; koniec postrzępiony, może to przewód) | 1 | jest | 15-* (pudełko po Apple TV 4K) |
| Rolka etykiet do Niimbot B1 (z zestawu, rozmiar do potwierdzenia) | 1 | jest | biurko |
Budżet
Wydatki na laboratorium z zamówień. Zakupy części są zablokowane, gdy tydzień nie jest zaliczony.
Według kategorii
Według miesiąca
Według sklepu
Zamówienia
| Data | Sklep | Co | Kategoria | Kwota | Źródło |
|---|---|---|---|---|---|
| 2026-10-22 | Allegro | drukarka etykiet Niimbot B1 (electronica4you) 104,90 + dostawa InPost 10,95; do etykiet magazynu; wysłana 22.10, paczkomat do pt. 23.10 | narzędzia i materiały | 115,85 zł | mail „Kupiłeś i zapłaciłeś” 22.10 00:11, oferta 17802880538 |
| 2026-10-22 | Conrad | wtyczka uziemiająca ESD do gniazdka (TRU Components TC-12277204, w Conradzie „złącze męskie”) 50,49 + kurier DPD 19,99 | narzędzia i materiały | 70,48 zł | mail „Potwierdzenie złożenia zamówienia 2020116006”, 22.10 01:40 |
| 2026-10-17 | Botland | 7 organizerów do magazynu (3× NORT12, NOR16, 3× Box 3) + dostawa 13,99 | pojemniki i porządek | 117,26 zł | zamówienie 1748779 |
| 2026-10-16 | Allegro | czujniki i moduły (Robogeek, IMZ, ele‑zone), lampa z lupą, przejściówka Apple, wysięgnik | czujniki i moduły | 1 035,27 zł | zamówienia 16.10, 02:30–03:20; Allegro Pay, spłata do 16.11 |
| 2026-10-14 | Allegro | zestaw elementów Fun Kit, zestaw lutowniczy, płytki uniwersalne, cążki, opaski, adapter | narzędzia i materiały | 222,39 zł | zamówienie 14.10, 22:01 |
| 2026-10-12 | Allegro | stacja lutownicza RT‑990, chemia, mata, pęsety, opalarka, UNO ×2, kabel, bateria, kleje, zmywacz | narzędzia i materiały | 908,20 zł | zamówienie 12.10, 01:17 |
| 2026-10-10 | Seeed | ESP‑FLY, 2× XIAO ESP32‑S3, 5 anten, listwy; 106,32 USD z wysyłką (kurs ok. 3,76) | dron i płytki XIAO | ≈ 400,00 zł | zamówienie 4000598281 |
| 2026-09-15 | Play-GSM | 3 ładowarki USB‑C 20 W z kablami (zakup domowy; 22.10 usunięte ze spisu części, Maciej nie wie, gdzie są) | zasilanie i kable | ≈ 62,94 zł | inwentarz, archiwum Allegro |
Planowane i odłożone
| Co | Kwota | Kiedy | Stan |
|---|---|---|---|
| Drukarka 3D Bambu A1 (bez AMS) | 1 160 zł | decyzja 22.11.2026 po robocie v1 | odlozone |
| Woreczki antystatyczne ekranowane (100 szt. 10×15 + 100 szt. 15×20) | 143 zł | przy większym zamówieniu | odlozone |
| Wtyczka uziemiająca ESD (sam bolec, gniazdo bananowe) do puszki maty | 20 zł | kupione 22.10 w Conrad (TRU Components TC-12277204, 50,49 zł + 19,99 zł dostawa) | kupione |
| Gniazdo jack 3,5 mm stereo do wlutowania (zamiast zgubionego z ele-zone, 2–5 szt.) | 8 zł | przy następnym zamówieniu (lista „koszyk na później” w zakupy-opisy/README.md) | koszyk-na-pozniej |
| Belka tensometryczna 1 kg albo 5 kg do wzmacniacza HX711 (stanowisko do pomiaru ciągu silnika drona) | 12 zł | przy następnym zamówieniu | koszyk-na-pozniej |
Koszt kamienia (części użyte do zaliczenia)
| Kamień | Koszt | Co wchodzi |
|---|---|---|
| M2 Pierwszy lut | ≈ 1131 zł | stacja i chemia lutownicza, mata, pęsety, opalarka, płytki uniwersalne, zestaw „symulator jazdy” (zamówienia 12.10 i 14.10 bez płytek UNO) |
| M1 Pierwszy kod | 78 zł | DFRduino UNO 54,85 + klon UNO 22,75 |
| M3 Płytka XIAO i radio | ≈ 120 zł | 2× XIAO ESP32‑S3 + anteny + listwy (część zamówienia Seeed) |
| M4 Pierwszy lot | ≈ 280 zł | zestaw ESP‑FLY (59,99 USD + udział w wysyłce) |
| M5 Czujniki i napędy | ≈ 210 zł | OLED, MPU‑6050, serwo ×3, HC‑SR04, VL53L0X, pierścień WS2812B, analizator, BMP280, SHT31, kompas, DS3231 |
| R1 Robot jeździ sam | ≈ 95 zł | podwozie 2WD 31,49 + TB6612 12,71 + koszyk, kable, czujniki odległości (już w M5), zasilacz 12,99 |
| R2 Robot słucha pilota | ≈ 45 zł | drążek z zestawu 37 (udział), nRF24 ×2 10,98, przewody, powerbank z domu |
| R3 Linia z regulatorem | ≈ 25 zł | czujniki linii (zestaw 37 + IMZ 3,37), KY‑010 (zestaw 37), tarcze enkodera (w podwoziu) |
Kwoty policzone z cen pozycji w zamówieniach; „≈” tam, gdzie część zamówienia dzielę między kamienie.
Inspiracje
Pomysły rozbite na etapy; etap 0 to najtańsza wersja na obecnym sprzęcie.
Kamera-asystent nad biurkiem
Etapy od zera kosztów: iPhone i rozmowa z Gemini na żywo, potem skrypt na Macu, potem płytka XIAO z kamerą. Do oceny lutów lepszy mikroskop USB albo zdjęcie makro.
Skąd: Maciek „kamera obserwuje, co robię, AI daje feedback”
Umiejętności wystarczają. Można robić.
Najbliższy brakujący krok: Skrypty na komputerze (Python) do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Własna sieć Wi‑Fi i strona internetowa na płytce do poziomu 3 (teraz 2)
P12 Budzik dla fanów Tesli
Kurs akcji Tesli z darmowego serwisu, odliczanie do najbliższego startu SpaceX, dźwięk startu rakiety Falcon; pomysł na produkt za 100–150 zł części.
Skąd: Maciek „mały budzik, ceny SpaceX/Tesla”
Umiejętności wystarczają. Można robić.
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 2 (teraz 1)
FPV Geek, kanał YouTube o składaniu dronów FPV
Poradniki składania dronów FPV od whoopów 65 mm po 5 cali i długodystansowe, recenzje gotowych dronów, Betaflight. Instrukcja wideo do etapu B (rama 5 cali) i do taniego FPV po pierwszym locie ESP‑FLY.
Skąd: Maciej (20.10): https://www.youtube.com/@fpv-geek/videos; katalog inspiracje/2026-10-20-fpv-geek-kanal
Umiejętności wystarczają. Można robić.
Najbliższy brakujący krok: Bezpieczne akumulatory (LiPo) do poziomu 2 (teraz 0)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 2 (teraz 1)
P16 Głośnik AI dla babci (94 lata), żeby mogła z nim pogadać
Pudełko z mikrofonem, głośnikiem i jednym dużym przyciskiem; mowa → tekst → model językowy (Claude) → mowa po polsku. Mózg w domu (Home Assistant Assist na laptopie/Raspberry Pi) albo w chmurze. Kluczowe dla 94‑latki: zero menu, cierpliwy głos, imiona wnuków i leki w instrukcji modelu, sygnał do Maćka przy złym samopoczuciu, mikrofon na kilka metrów (XIAO ESP32‑S3 Sense albo INMP441), głośnik 40–50 mm.
Skąd: Maciek (20.10, przy rozmowie o głośnikach): „chciałem zrobić głośnik AI dla babci 94‑letniej, żeby mogła pogadać z nim”
Umiejętności wystarczają. Można robić.
Najbliższy brakujący krok: Podstawy elektroniki (napięcia, prądy, oporniki) do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 2 (teraz 1)
Umiejętności wystarczają. Można robić.
ESP-Mosaico — modułowa płytka ESP32-S31 dla agentów AI
Zamknięty moduł z ekranem AMOLED, głosem i kamerą, na nowym układzie ESP32-S31; agent AI pisze program z opisu. Zestaw 59 USD + bateria 15 USD. Nie kupować teraz (nic do łączenia, brak wsparcia Arduino IDE, do drona zbędny).
Skąd: artykuł CNX Software 21.10.2026 i sklep store.mosaico.ai; katalog drony/inspiracje/2026-10-21-esp-mosaico
Umiejętności wystarczają. Można robić.
Najbliższy brakujący krok: Płytka XIAO ESP32-S3 — pierwsze programy do poziomu 3 (teraz 2)
Learn Arduino — interaktywny kurs 3D w przeglądarce (DilumSanjaya)
11 lekcji po angielsku z modelem 3D UNO i płytki stykowej, przewody do konkretnych pinów, kod uruchamiany w przeglądarce z monitorem portu. Pokazuje, jak ma wyglądać złożony układ (dioda, przycisk, potencjometr, RGB, fotorezystor, HC-SR04, brzęczyk, silnik przez tranzystor, serwo).
Skąd: https://learn-arduino-red.vercel.app/ (zrzuty i opis w drony/inspiracje/2026-10-21-learn-arduino-3d)
Umiejętności wystarczają. Można robić.
ESP-FLY — własna aparatura ESP-NOW
Aparatura na zapasowej płytce XIAO z dwoma drążkami (joystickami) i przełącznikami; dron potrzebuje wtedy innego oprogramowania (ESP-FC).
Skąd: repo Co-Create_ESP-FLY, ESP-FC / espnow-rclink (rtlopez), poradnik Elektor; notatka 2026-10-13
Najbliższy brakujący krok: Proste czujniki (światło, gleba, pokrętło) do poziomu 2 (teraz 0)
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 2 (teraz 1)
OpenTac — otwarta skóra dotykowa dla robotów (JHU + MIT)
Rezystancyjna skóra na elastycznej płytce (taksele pod folią piezorezystancyjną, wypustki TPU dają siłę styczną), CAD generujący czujnik z obrysu lub opisu tekstem, płytka odczytu USB, symulator numpy, adaptacyjny odczyt 1 200 Hz. Dotyk domyka pętlę chwytania, której kamera nie domknie.
Skąd: https://github.com/opentac/opentac i https://opentac.github.io/paper/; katalog drony/inspiracje/2026-10-21-opentac
Najbliższy brakujący krok: Płytka UNO — nóżki, rozmowa z komputerem, pomiar napięcia do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Proste czujniki (światło, gleba, pokrętło) do poziomu 3 (teraz 0)
Najbliższy brakujący krok: Skrypty na komputerze (Python) do poziomu 3 (teraz 1)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 2 (teraz 1)
Backplane — AI projektuje płytkę PCB
Narzędzie AI zaprojektowało skomplikowaną płytkę drukowaną. Projekt nie zastępuje lutowania: płytkę i tak trzeba obsadzić elementami.
Skąd: X, @t3nable; katalog inspiracje/2026-10-15-backplane-ai-pcb
Najbliższy brakujący krok: Czytanie schematów, opisów nóżek i kart katalogowych do poziomu 2 (teraz 0)
Najbliższy brakujący krok: Projektowanie własnej płytki drukowanej i zamawianie jej w fabryce do poziomu 2 (teraz 0)
P1 Sterowanie głosem
Mikrofon na dronie w locie nie zadziała (hałas silników); na ziemi przed startem tak. Komenda z laptopa lub telefonu (rozpoznawanie mowy) albo pilot głosowy na płytce XIAO z mikrofonem.
Skąd: Maciek „powiedzieć: startuj do lotu”
Najbliższy brakujący krok: Skrypty na komputerze (Python) do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Własna sieć Wi‑Fi i strona internetowa na płytce do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Łączność radiowa między płytkami bez Wi‑Fi (ESP-NOW) do poziomu 3 (teraz 2)
P4 Dron-kula — rzucony jak piłka, rozkłada się w locie
Ma działające pierwowzory komercyjne i badawcze. Etap 0 z drona ESP-FLY: start z dłoni, gdy czujnik wykryje, że dron spada.
Skąd: rozmowa z Damianem
Najbliższy brakujący krok: Czujnik ruchu w praktyce — odczyt, zerowanie, filtr do poziomu 3 (teraz 0)
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 4 (teraz 2)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 3 (teraz 1)
P9 Własna stacja FM na działce
Mały moduł nadajnika FM podłączony do płytki UNO i wyświetlacz z częstotliwością. Legalnie tylko bardzo mała moc (zasięg podwórka).
Skąd: Maciek „własna stacja radiowa, odbiór w aucie”
Najbliższy brakujący krok: Płytka UNO — nóżki, rozmowa z komputerem, pomiar napięcia do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 3 (teraz 2)
Ronin — „Jak zostać inżynierem robotyki w 6 miesięcy” (mapa drogowa z X)
6 miesięcy po 2–3 h dziennie, 27 projektów, ponad 100 zasobów. Miesiące 1–2 = nasz plan 8 tygodni; 3 CAD i druk; 4 ROS 2 i Gazebo bez sprzętu; 5 PID, kinematyka, widzenie; 6 LeRobot i SO-101. Zasada autora „zapisuj, co się zepsuło” = nasz dziennik i dowody.
Skąd: wpis @DeRonin_ na X z 2.09.2026 wklejony przez Maćka; pełny indeks zasobów w ~/laboratorium/wiedza/sciezka-robotyk-6-miesiecy-ronin.md
Najbliższy brakujący krok: Płytka UNO — nóżki, rozmowa z komputerem, pomiar napięcia do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Skrypty na komputerze (Python) do poziomu 3 (teraz 1)
Najbliższy brakujący krok: Robot, który uczy się z pokazów (LeRobot, ramię SO-101) do poziomu 1 (teraz 0)
Keil — „Superhuman Hardware Design Is The Easy Part” (granica bity↔atomy jest stratna)
AI wkrótce projektuje sprzęt lepiej niż ludzie, ale zapis projektu w materię i odczyt świata do komputera są stratne (tolerancje, temperatura, mało danych, opóźnienie fizyki, dane jakościowe). Dla Maćka: ja projektuję, Ty mierzysz; różnica między projektem a stołem to lekcja, nie błąd.
Skąd: artykuł Christiana Keila na X z 20.10.2026; pełny tekst w drony/inspiracje/2026-10-21-keil-superhuman-hardware
Najbliższy brakujący krok: Podstawy elektroniki (napięcia, prądy, oporniki) do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Latanie — start, zawis, lądowanie do poziomu 1 (teraz 0)
Najbliższy brakujący krok: Czytanie schematów, opisów nóżek i kart katalogowych do poziomu 2 (teraz 0)
P3 Układ elektroniczny w pluszaku Bubu Dudu
Najtańszy pierwszy „własny” projekt: zapasowa płytka XIAO, czujnik dotyku lub ruchu, głośniczek z małym odtwarzaczem dźwięków.
Skąd: rozmowa z Damianem
Najbliższy brakujący krok: Podstawy elektroniki (napięcia, prądy, oporniki) do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 3 (teraz 2)
P11 Dron jako pseudosatelita
Satelitą nie będzie, ale może pełnić jego role nad działką: przekaźnik radiowy w zawisie, pomiar temperatury na różnych wysokościach, podgląd z góry.
Skąd: Maciek „dron jako mikrosatelita?”
Najbliższy brakujący krok: Łączność radiowa między płytkami bez Wi‑Fi (ESP-NOW) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Lutowanie na gotowej płytce (XIAO, dron) do poziomu 2 (teraz 0)
Ramię‑lider bez serw (AS5600) i lider‑naśladowca z potencjometrów
Lider do SO‑100 z enkoderów magnetycznych AS5600 w drukowanych obudowach zamiast serw; Claude wygenerował pliki druku, płytkę i przewodnik montażu 3D. U Maćka: ta sama zasada z potencjometrów i serw SG90, potem AS5600, potem SO‑101 z LeRobot.
Skąd: TaraT na X 21.10.2026 + repo anantppandey/servoless-leader-arm; katalog drony/inspiracje/2026-10-21-servoless-leader-arm
Najbliższy brakujący krok: Proste czujniki (światło, gleba, pokrętło) do poziomu 2 (teraz 0)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Robot, który uczy się z pokazów (LeRobot, ramię SO-101) do poziomu 2 (teraz 0)
Tornyol — 40 g dron polujący na komary
Czujnik dźwięku (sonar) nasłuchuje skrzydeł, dron trafia owada śmigłem i wraca do stacji ładującej. Ta sama klasa masy co ESP-FLY.
Skąd: film z X (Space and Technology); katalog inspiracje/2026-10-12-tornyol-dron-na-komary
Najbliższy brakujący krok: Oprogramowanie sterujące dronem — ustawianie do poziomu 2 (teraz 0)
Najbliższy brakujący krok: Czujniki podłączane dwoma przewodami danych (I2C) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Łączność radiowa między płytkami bez Wi‑Fi (ESP-NOW) do poziomu 3 (teraz 2)
NUAA — samolot cargo z piłeczkami
Kadłub jako ultralekka skorupa ładunkowa, rozładunek grawitacyjny przez odchylany nos; najwolniejsze są operacje naziemne rękami.
Skąd: film z X (ConflictTR); katalog inspiracje/2026-10-12-nuaa-samolot-cargo-pileczki
Najbliższy brakujący krok: Konstrukcja — rama, przekładnie, ramię do poziomu 2 (teraz 0)
P5 Dron, który zamienia się w vine robota
Łączy projekt robotów-pnączy (vine robots) z dronem: najpierw lądowanie na celu, potem zrzut kapsuły; „chemia z wodą” do wymyślenia.
Skąd: rozmowa z Damianem
Najbliższy brakujący krok: Oprogramowanie sterujące dronem — ustawianie do poziomu 2 (teraz 0)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 2 (teraz 1)
P6 Trenowanie robotów — procesor NVIDIA + modele z Hugging Face
Ma sens dopiero przy robocie z ramieniem lub kamerą. Etap 0 za darmo na Macu.
Skąd: rozmowa z Damianem
Najbliższy brakujący krok: Skrypty na komputerze (Python) do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Konstrukcja — rama, przekładnie, ramię do poziomu 2 (teraz 0)
Najbliższy brakujący krok: Kamera + model AI, który opisuje, co widzi do poziomu 3 (teraz 0)
P7 Czujniki analogowe do Arduino
Zestaw 37 czujników i czujniki wilgotności gleby zamówione 16.10. Pierwszy projekt: „kwiatek do podlania”.
Skąd: Maciek „dużo różnych rzeczy do analog in”
Najbliższy brakujący krok: Płytka UNO — nóżki, rozmowa z komputerem, pomiar napięcia do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 3 (teraz 2)
P8 Zobaczyć fale radiowe — RTL-SDR
Odbiornik radiowy na USB sterowany z komputera; widać stacje FM, sygnały samolotów, pilota 433 MHz. Pasma Wi‑Fi (2,4 GHz) nie obejmuje.
Skąd: rozmowa o antenie FPC i ciele jako antenie 50 Hz
Najbliższy brakujący krok: Jak działa radio — fale, modulacje, pasma do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Płytka UNO — nóżki, rozmowa z komputerem, pomiar napięcia do poziomu 3 (teraz 1)
P10 Komunikacja satelitarna
Etap 0 bez zakupów ponad odbiornik RTL-SDR: zdjęcia chmur z satelitów pogodowych NOAA; dalej moduły do wysyłania wiadomości przez satelity; po egzaminie krótkofalarskim łączność przez stację kosmiczną.
Skąd: Maciek „coś do komunikacji satelitarnej? da się?”
Najbliższy brakujący krok: Jak działa radio — fale, modulacje, pasma do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 3 (teraz 2)
P13 Kamera głębi (Intel RealSense i tańsze odpowiedniki)
Kamera, która poza obrazem podaje odległość do każdego piksela (dwie kamery na podczerwień + rzutnik wzoru). Do omijania przeszkód, chwytania ramieniem, mapy pokoju. RealSense D435/D455: 1 300–1 800 zł, 70 g, potrzebuje komputera przy sobie. Za ciężka na ESP-FLY; ma sens przy ramieniu (M9) i większym dronie (M10).
Skąd: X, @KuphDev: kupił Intel RealSense, chce karmić nią swój program; Maciek pyta, czy to się przyda
Najbliższy brakujący krok: Skrypty na komputerze (Python) do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Robot, który uczy się z pokazów (LeRobot, ramię SO-101) do poziomu 2 (teraz 0)
Najbliższy brakujący krok: Kamera + model AI, który opisuje, co widzi do poziomu 3 (teraz 0)
P14 Własny zestaw modułowy: jeden przegub, wiele robotów (inspiracja: Lucen „One Kit. Five Forms”)
Sedno zestawu Lucen to jeden powtarzalny moduł przegubu (silnik, przekładnia, czujnik położenia, magistrala) i jeden standard mocowania; ramię, czworonóg na kołach, humanoid kroczący, humanoid na kołach i stanowisko dwuramienne to różne ułożenia tych samych modułów. Cel: zrobić własny taki moduł, powtórzyć go i składać z niego kolejne formy, ucząc się po drodze równowagi, kinematyki i sterowania napędem. Film Lucen jest animacją, więc wzorem są zasady, nie akrobacje.
Skąd: X, @Apheth_DAlmeida (Lucen Robotics): teaser zestawu, z którego powstaje pięć robotów. Maciek (verbatim): „nie chodzi o to, żeby to kupić, tylko żeby to samemu skonstruować… żeby funkcjonalnie robiło podobne rzeczy… żeby samemu składać takie rzeczy i uczyć się”. Katalog drony/inspiracje/2026-10-18-lucen-robotics-humanoid-dev-kit
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Pisanie programów na małe płytki (język C++) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Jak dron trzyma równowagę — regulator i filtry do poziomu 3 (teraz 1)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 3 (teraz 1)
P15 Czujniki wilgotności gleby + dron, który sam podlatuje i podlewa
Sieć czujników gleby (3 szt. pojemnościowe już są) melduje radiem, baza układa listę suchych miejsc, dron leci po punktach i podlewa. Fizyka przeciw dronowi: woda jest ciężka (0,5 l = 0,5 kg, tyle unosi dron 5 cali), lot z ładunkiem 4–6 min, celność GPS 1–2 m (grządka tak, doniczka nie). Pierwsza wersja robocza = robot na kołach z pompką, dron jako wersja pokazowa.
Skąd: Maciek (19.10 w nocy, po liście zakupów do drona autonomicznego): „czujniki wilgotnosci w glebie, komunikujaca sie z dronem ktory autonomicznie podleci do odpowiednich miejsc i podleje”
Najbliższy brakujący krok: Płytka UNO — nóżki, rozmowa z komputerem, pomiar napięcia do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Łączność radiowa między płytkami bez Wi‑Fi (ESP-NOW) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Jak dron trzyma równowagę — regulator i filtry do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Oprogramowanie sterujące dronem — ustawianie do poziomu 3 (teraz 0)
Najbliższy brakujący krok: Bezpieczne akumulatory (LiPo) do poziomu 3 (teraz 0)
Najlżejszy robot (pomysł Maćka; wyzwalacz: humanoid Asimov 1, Menlo Research)
Asimov 1 to otwarty humanoid 1,2 m i 35 kg (20 000 USD), więc lekkość jest własnym kierunkiem Maćka. Miara: gramy na stopień swobody, na gram udźwigu, na minutę pracy. Z paczek: XIAO 3 g + serwo 9 g + LiPo 7 g.
Skąd: Maciej verbatim: „zrobic najlzejszy robot https://menlo.ai/asimov-1, taki ekstremalnie lekki”; katalog drony/inspiracje/2026-10-21-najlzejszy-robot
Najbliższy brakujący krok: Łączność radiowa między płytkami bez Wi‑Fi (ESP-NOW) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Projektowanie brył na komputerze i druk 3D do poziomu 2 (teraz 1)
Najbliższy brakujący krok: Podstawy elektroniki (napięcia, prądy, oporniki) do poziomu 3 (teraz 1)
Najbliższy brakujący krok: Dokumentacja po angielsku (instrukcje, repozytoria, fora) do poziomu 3 (teraz 1)
Low‑Cost Mocap (Joshua Bird): kamery za 20 $ śledzą drony w pokoju
Cztery kamery PS3 Eye na podczerwień, diody IR na dronach, OpenCV, geometria epipolarna, triangulacja, Kalman, pozycja do drona przez ESP‑NOW. U Maćka: iPhone nad stołem jako mocap 2D dla robota v1, potem dwie kamery, potem ESP‑FLY w zawisie.
Skąd: film YouTube 0ql20JKrscQ + blog joshuabird.com + repo jyjblrd/Low-Cost-Mocap; katalog drony/inspiracje/2026-10-21-low-cost-mocap
Najbliższy brakujący krok: Kamera + model AI, który opisuje, co widzi do poziomu 1 (teraz 0)
Najbliższy brakujący krok: Kamera + model AI, który opisuje, co widzi do poziomu 2 (teraz 0)
Najbliższy brakujący krok: Łączność radiowa między płytkami bez Wi‑Fi (ESP-NOW) do poziomu 3 (teraz 2)
Najbliższy brakujący krok: Kamera + model AI, który opisuje, co widzi do poziomu 3 (teraz 0)
Wiedza
Notatki z nauki, słowniczek, tematy do wrócenia i pytania otwarte (7).
Tematy do wrócenia (Twoja lista z 17.10)
poziom 1/5 · czeka · następny: liczę prostą sumę kontrolną ręcznie i w skrypcie, psuję jeden bit i widzę, że suma to wykrywa
poziom 1/5 · czeka · następny: liczę czas lotu ESP‑FLY z pomiaru prądu w zawisie i pojemności akumulatora, porównuję z rzeczywistym
poziom 1/5 · czeka · następny: mierzę siłę sygnału (liczba RSSI) między dwiema XIAO w 3–4 odległościach i widzę spadek z odległością
poziom 1/5 · podjęty 17.10 · następny: mierzę miernikiem 5 V na polu 5V i 3,3 V na polu 3V3 XIAO oraz 5 V na UNO; pokazuję, gdzie na płytce siedzi stabilizator, który robi 3,3 z 5
Słowniczek (48 pojęć)
Para przewodów (dane i zegar), po której płytka rozmawia z wieloma układami naraz. Każdy układ ma numer (adres); płytka woła numer, odpowiada tylko ten jeden. Dwa układy z tym samym numerem odpowiedzą oba.
Numer układu na magistrali, wpisany w fabryce (np. wyświetlacz 0x3C, czujnik ruchu 0x68). Zapis „0x” oznacza liczbę szesnastkową.
Dwa oporniki, które trzymają przewody magistrali „w górze”. Układy umieją tylko ściągać przewód do masy, dzięki temu nie zwierają się, gdy mówią naraz.
Szybkie włączanie i wyłączanie napięcia. Im dłużej włączone w każdym cyklu, tym jaśniej świeci dioda albo szybciej kręci się silnik. Serwo czyta długość impulsu jako kąt.
Mały silnik z przekładnią i własnym sterownikiem, który ustawia ramię pod zadanym kątem 0–180°. Steruje się jednym przewodem: impuls co 20 milisekund, jego długość (1–2 ms) to kąt.
Układ z sześcioma czujnikami: trzy mierzą przyspieszenie (w tym ciążenie), trzy prędkość obrotu. Ten sam siedzi w dronie i mówi mu, jak jest przechylony.
Część czujnika ruchu mierząca prędkość obrotu. Sumowana w kąt „płynie”: nieruchomy czujnik pokazuje kąt, który sam odjeżdża o kilka stopni na minutę.
Sposób łączenia żyroskopu (szybki, ale płynie) z czujnikiem przyspieszenia (wolny, ale nie płynie): np. 98 % z żyroskopu i 2 % z przyspieszenia. Tak dron zna swój przechył.
Liczba dołączona do paczki danych, policzona z jej bajtów. Odbiorca liczy ją ponownie; jeśli się nie zgadza, paczka była przekłamana po drodze.
Łączność radiowa między płytkami XIAO bez sieci Wi‑Fi: to samo radio, ale paczki lecą wprost do adresu sprzętowego drugiej płytki, jak krótkofalówka.
Sześć liczb wpisanych w radio płytki w fabryce, jej „imię w pokoju”. Płytka nr 1: 68:ee:8f:50:c0:74, płytka nr 2: 68:ee:8f:50:67:64.
Antena o długości jednej czwartej fali: 3 cm dla Wi‑Fi (fala 12,5 cm), 17 cm dla radia 433 MHz (fala 69 cm). Inna długość nie zmienia częstotliwości, tylko marnuje moc.
Kryształ, który drga mechanicznie w stałym tempie (w XIAO 40 milionów razy na sekundę) i jest metronomem dla całego układu. Tańszy rezonator ceramiczny w UNO drga mniej dokładnie i ucieka sekundy na dobę.
Układ, który z wolnego, dokładnego kwarcu robi szybki sygnał radiowy (2,4 miliarda drgań), stale licząc drgania i poprawiając szybki generator.
Przepis, jak z błędu (ile brakuje do celu) wyliczyć poprawkę: proporcjonalnie do błędu, do jego sumy w czasie i do tempa zmian. Trzyma drona poziomo i koło robota na zadanej prędkości.
Cztery przełączniki, które pozwalają puścić prąd przez silnik w jedną albo drugą stronę. Sterownik TB6612 to dwa takie mostki w jednym układzie.
Zawór na prąd sterowany napięciem. Nóżka płytki daje 20 miliamperów; przez tranzystor sterujesz nim amperem dla silnika. Grzeje się, gdy jest „pół‑otwarty”.
Dioda równolegle do cewki silnika, która zjada iskrę napięciową powstającą, gdy prąd przez cewkę nagle gaśnie. Bez niej tranzystor albo płytka mogą zginąć.
Tarcza ze szczelinami na kole i czujnik, który liczy przejścia szczelin. Z liczby impulsów płytka zna drogę i prędkość koła.
Liczenie pozycji robota z obrotów kół. Działa krótko: po kilku metrach błąd poślizgu rośnie.
Program, który w każdej chwili jest w jednym ze stanów (jedzie, hamuje, cofa, skręca) i ma jasne reguły przejść między nimi. Zamiast długich „czekaj” używa się licznika czasu (millis).
Pole wokół cewki czytnika kart, które nie odlatuje jako fala, tylko zasila kartę bez baterii z odległości kilku centymetrów.
Pomiar odległości z czasu, jaki impuls (światła albo dźwięku) potrzebuje na drogę tam i z powrotem. Światło: 1 cm w 33 pikosekundy; dźwięk: 1 cm w 30 mikrosekund.
Elementy z drucianymi nóżkami wkładane w otwory płytki i lutowane od spodu. Pierwszy rodzaj lutowania do nauki; zestaw „symulator jazdy” jest cały taki.
Lut, w którym cyna nie związała się z metalem: matowy, kulisty, kruchy. Powstaje, gdy grzeje się tylko cynę, a nie oba łączone metale.
Ciecz (tu: roztopiona cyna) sama wciąga się w wąską szczelinę między gorącymi metalami. Dlatego cynę dokłada się z drugiej strony grotu, a nie na grot.
Plastikowa płytka z otworami połączonymi w rzędy sprężynkami. Wtyka się w nią nóżki elementów i przewody bez lutowania; na szybkie próby.
Płytka drukowana z siatką otworów z polami lutowniczymi, bez gotowych ścieżek. Na niej lutuje się układ na stałe po próbach na płytce stykowej.
Ładunek, który zbierasz chodząc po dywanie, potrafi przebić cienkie warstwy w układzie scalonym. Stąd mata, opaska na nadgarstek i srebrne woreczki.
Ciśnienie powietrza spada o około 12 paskali na każdy metr w górę. Czujnik BMP280 widzi różnicę po podniesieniu ręki, dron liczy z tego wysokość.
Pierwsze ustalenie pozycji po włączeniu odbiornika: musi ściągnąć z satelitów ich rozkład jazdy, co trwa od pół minuty do kilku minut. Potem bateryjka na module pamięta go i start trwa sekundy.
Projekt na zaliczenie etapu ścieżki (np. „pierwszy lot”). Ma listę wymaganych umiejętności z poziomami; zaliczony, gdy wszystkie są spełnione i jest dowód.
Zdjęcie, zrzut ekranu, film albo plik programu, który pokazuje, że ćwiczenie naprawdę zadziałało. Bez dowodu dzień ma zero, a poziom na mapie nie rośnie.
Przewód cyfrowy nie niesie „fali”, tylko napięcie względem masy, które nadajnik ustawia na dole (0 V) albo na górze (5 V lub 3,3 V). Odbiornik czyta zero poniżej ok. 1,5 V i jedynkę powyżej ok. 3 V; środek jest zabroniony. Dane to kolejność tych poziomów w czasie, a zegar mówi, kiedy patrzeć.
Każde napięcie jest analogowe (dowolna wartość). „Cyfrowy” to umowa o interpretacji: tylko dwa pasma i próg między nimi. Wejście analogowe (A0) pyta „ile dokładnie”, wejście cyfrowe pyta „góra czy dół”. Zakłócenie szkodzi dopiero, gdy przepchnie napięcie przez próg.
Napięcie zawsze mierzy się między dwoma punktami. Masa (GND) to wspólny punkt zerowy dla wszystkich płytek w układzie; bez połączonej masy „5 V” na przewodzie danych nic nie znaczy dla drugiej płytki. Sygnał to pole elektryczne między przewodem a masą, dlatego masa jest też drogą powrotną.
Chwila, w której napięcie na przewodzie zegara przechodzi przez próg w górę (narastające) albo w dół (opadające). To nie osobny takt, tylko moment wewnątrz taktu. Na zboczu w górę odbiornik łapie bit, po zboczu w dół nadajnik może zmienić dane.
Komórka pamięci jednego bitu z wejściem „dane” i wejściem „migawka”. Gdy na migawce pojawia się zbocze w górę, kopiuje do środka to, co jest na wejściu danych; poza tym trzyma. Dlatego odbiornik na magistrali nie potrzebuje własnego zegara, migawkę pociąga przewód zegara.
Osiem przerzutników w łańcuchu z migawkami spiętymi z zegarem. Każde zbocze przesuwa zawartość o jedno miejsce i wsuwa nowy bit z przewodu danych; po ośmiu zboczach w środku jest cały bajt, czytany ośmioma drucikami naraz. Na przewodzie szeregowo, w środku układu równolegle; nadajnik ma taki sam łańcuch w drugą stronę.
Na łączu bez przewodu zegara (monitor portu) spoczynek jest wysoki. Spadek do zera (bit startu) uruchamia stoper odbiornika, który potem co umówiony czas bitu próbkuje osiem bitów danych i bit stopu (zawsze jedynka). Poza tym oknem „wysoko” to spoczynek, nie jedynka.
Jeden układ na magistrali, który robi zegar i zaczyna oraz kończy każdą rozmowę (u Ciebie zawsze płytka UNO lub XIAO). Reszta to układy podrzędne (slave), które zegara tylko słuchają. Rola stała; nadajnik i odbiornik zmieniają się z bajtu na bajt. W bibliotece Wire.begin() bez adresu = szef.
Szybsza siostra magistrali dwuprzewodowej. Trzy przewody wspólne (zegar, dane tam, dane z powrotem) i osobny przewód „wybieram ciebie” do każdego układu, więc nie ma adresów. 10 do 80 milionów bitów na sekundę. Kolorowe ekrany, karty SD, pamięć flash, czujniki ruchu w dużych dronach.
Dwa przewody (nadawanie i odbiór) między dokładnie dwoma urządzeniami, bez przewodu zegara. Obie strony umawiają się na prędkość (np. 115200), a odbiornik odmierza bity własnym stoperem od bitu startu. Monitor portu, GPS, odbiornik aparatury, moduły radiowe.
Pozorna siła na obracającym się podłożu: piłka rzucona na karuzeli skręca w bok tym mocniej, im szybszy obrót. Żyroskop w czujniku ruchu mierzy właśnie to skręcenie drgającej masy.
Masa na sprężynce w krzemie; przyspieszenie albo ciążenie przesuwa ją, a pojemność to mierzy. Nieruchomy pokazuje 1 g w dół, dzięki czemu z trzech liczb liczy się kąt przechyłu. Drga przy każdym stuknięciu, dlatego łączy się go z żyroskopem filtrem.
Sposób regulowania mocy bez zmiany napięcia: płytka włącza i wyłącza pełne napięcie setki razy na sekundę, a siłę ustala, jaką część okresu jest włączone (wypełnienie 20 % = słabo, 80 % = mocno). Tak ściemnia się diody, reguluje silniki i mówi serwu kąt.
Opornik z suwakiem: pasek oporowy i ślizgacz na pokrętle, trzy nóżki. Między skrajnymi opór stały, na środkowej napięcie zależne od położenia pokrętła, które płytka czyta na wejściu analogowym. W serwie mierzy kąt ramienia, w joysticku położenie drążka.
Przyrząd rysujący napięcie w czasie: widać kształt sygnału, zbocza, szumy, tętnienia. Miernik daje jedną liczbę, analizator stanów logicznych tylko 0/1, oscyloskop prawdziwy przebieg.
Notatki z nauki (7)
Jak działa żyroskop w czujniku ruchu MPU‑6050 (pytanie Maćka 19.10 w nocy, przed dniem „poziomica”) 219 słów · 2026-10-19-jak-dziala-zyroskop.md
1. Zjawisko: siła Coriolisa. Na obracającej się karuzeli rzucona piłka skręca w bok, tym mocniej, im szybszy obrót. Siła pozorna, proporcjonalna do prędkości obrotu. 2. Piłka = drgająca blaszka krzemu. Masa wielkości ziarnka pyłu na sprężynkach, popychana elektrodami ok. 25 tys. razy/s wzdłuż jednej osi. Obrót płytki → Coriolis pcha ją w drugą oś; pojawia się boczne drganie, którego nie było. 3. Pomiar pojemnościowy. Amplituda boczna: ułamek nanometra. Masa = okładka kondensatora, grzebienie obok = druga; wzmacniacz synchroniczny wyławia składową w rytmie pobudzenia. Trzy konstrukcje = trzy osie. 4. Wyjście = prędkość obrotu (°/s), nie kąt. Kąt = suma prędkość × czas → każdy błąd zera sumuje się (temperatura, naprężenia) → dryf kilku stopni na minutę. Dlatego filtr komplementarny z czujnikiem przyspieszenia (zna dół, ale drga przy stuknięciu). 5. Inne żyroskopy: wirujące koło (trzyma kierunek osi: zabawka, kompas żyroskopowy); MEMS drgająca masa (telefon, dron, ~1 zł w hurcie); światłowodowy/laserowy (dwa promienie w pętli, obrót wydłuża jedną drogę: rakiety, okręty, 1000× dokładniej, dziesiątki tys. zł).
MEMS nie trzyma kierunku, mierzy, jak szybko kierunek się zmienia. Czujnik przyspieszenia obok = ta sama masa na sprężynce bez popychania; ciążenie przesuwa ją → „nieruchomy pokazuje 1 g”.
Powiązane: talia dnia 2026‑10‑18 (poziomica), notatka 2026‑10‑18‑przewod‑napiecie‑bity.md (magistrala, adres 0x68).
Jak jeden przewód przenosi dane: napięcie, próg, takt (pytanie Maćka, 18.10.2026) 5995 słów · 2026-10-18-przewod-napiecie-bity.md
Pytanie (slajd 33 talii XIAO, magistrala dwuprzewodowa): „co to są za przewody? analogowe? jak jeden przewód przenosi dane? przenosi falę elektromagnetyczną?”
Odpowiedź w pięciu krokach
1. Przewód niesie napięcie, nie „falę”. Nadajnik ustawia na przewodzie potencjał względem masy: albo zwiera przewód do masy (0 V), albo puszcza go, a opornik podciągający ciągnie go do zasilania (5 V na UNO, 3,3 V na XIAO). Odbiornik mierzy napięcie względem tej samej masy. Dlatego masa musi być połączona między płytkami: bez wspólnego punktu odniesienia „5 V” nic nie znaczy. 2. Cyfrowe to umowa, nie rodzaj przewodu. Napięcie jest zawsze analogowe (może mieć dowolną wartość). Umowa brzmi: poniżej ok. 1,5 V czytamy zero, powyżej ok. 3 V czytamy jedynkę, środek jest zabroniony. Wejście analogowe A0 z ćwiczenia na UNO pyta „ile dokładnie” (1024 kroki), wejście cyfrowe pyta tylko „góra czy dół”. 3. Dane to kolejność poziomów w czasie. Jeden przewód = jeden bit naraz. Osiem poziomów po kolei to bajt. Drugi przewód, zegar, mówi *kiedy* patrzeć: bit jest ważny, gdy zegar jest w górze. Bez zegara odbiornik nie wiedziałby, czy długie „5 V” to jedna jedynka czy pięć. 4. Jak zmiana „dojeżdża” na drugi koniec. Elektrony prawie się nie ruszają; wzdłuż przewodu biegnie zmiana pola elektrycznego, z prędkością ok. 2/3 prędkości światła (20 cm przewodu to 1 ns). Więc tak, to zjawisko elektromagnetyczne, ale pole zostaje między przewodem a masą, nie wylatuje w powietrze. Przy 100 kHz fala miałaby 3 km w próżni i ok. 2 km w przewodzie, więc 20‑centymetrowy przewód ma w danej chwili praktycznie jedno napięcie na całej długości. Radio (ESP‑NOW, 433 MHz) to odwrotna sytuacja: antena celowo wypuszcza pole w przestrzeń. 5. Dlaczego to się psuje. Jedynkę robi opornik, a przewód ma pojemność; ładuje się przez opornik jak kondensator, zbocza są zaokrąglone. Długi kabel albo za duży opornik: napięcie nie zdąży wejść w pasmo „góra” przed taktem zegara i bit czyta się źle. Zakłócenie nie szkodzi, dopóki nie przepchnie napięcia przez próg. Analizator sygnałów (pudełko 10) pokaże to w tygodniu 1.
Co można zobaczyć od razu
Miernik (pudełko 7) na SDA w spoczynku względem masy: ok. 5 V. To jedynka zrobiona przez opornik, nie przez płytkę.
Chwilowe zwarcie SCL do masy: magistrala staje, wyświetlacz przestaje się odświeżać; po puszczeniu rusza.
W kreślarce szeregowej nie widać bitów; do tego służy analizator.
Powiązania
Słowniczek: napięcie jako sygnał, sygnał cyfrowy i analogowy, masa jako odniesienie, oporniki podciągające, magistrala dwuprzewodowa (I2C). Węzły mapy: napiecia-technologia, i2c, elektronika-podst.
Dopytanie: jak często może się zmieniać zegar
Zegar magistrali nie musi być równy; szef może go zatrzymać w dowolnej chwili, a układ może go przytrzymać na dole, gdy nie nadąża (rozciąganie zegra). Umowa określa tylko górną granicę i minimalne czasy impulsów.
Tryby: zwykły 100 kHz (bit co 10 µs), szybki 400 kHz, szybki plus 1 MHz, wysoki 3,4 MHz (rzadko, specjalne układy). UNO domyślnie 100 kHz; Wire.setClock(400000) włącza 400 kHz; wyświetlacz SSD1306 i czujnik MPU‑6050 to znoszą.
Co ogranicza: opornik podciągający i pojemność przewodów (umowa: do 400 pF, zbocze do 1000 ns w trybie zwykłym, do 300 ns w szybkim), najwolniejszy układ na magistrali, i sam mikrokontroler (UNO ma 16 MHz na procesor, magistrala to ułamek tego).
Co widać: pełna klatka wyświetlacza to 1024 bajty po 9 bitów, przy 100 kHz ok. 90 ms, przy 400 kHz ok. 25 ms. Przełączenie prędkości widać gołym okiem jako płynniejsze odświeżanie.
Dziesięć dopytań Maćka (18.10, wieczór) i odpowiedzi w skrócie
1. Jak idzie 7 bitów adresu. Szeregowo, od najstarszego bitu, jeden bit na jeden impuls zegara; ósmy bit to „czytam/piszę”. Adres 0x3C i „piszę” to na przewodzie 0111 1000. Nadajnik ustawia poziom, gdy zegar jest na dole, podnosi zegar, odbiornik czyta, zegar w dół, następny bit. Odbiornik przepuszcza poziomy przez próg i wsuwa bity do ośmiobitowego rejestru. 2. Kto potwierdza. Adres słyszą wszyscy (wspólny przewód). Każdy układ porównuje go ze swoim, wpisanym w krzemie. Tylko ten, który pasuje, w dziewiątym takcie ściąga przewód danych do zera; szef puścił go wcześniej, więc bez odpowiedzi opornik trzymałby jedynkę. Zero = potwierdzenie (ACK), jedynka = nikt nie odpowiedział (NAK). Skaner adresów robi dokładnie to dla 127 numerów. Poziomy abstrakcji (to nie błąd, tak to działa): 0 przewód i prąd (kto ściąga, opornik, próg); 1 bity i czas (zegar, start, stop); 2 bajty, adresy, potwierdzenia; 3 rejestry układu („wpisz 0x3B, odczytaj 6 bajtów”); 4 biblioteka (getEvent). „Układ odpowiada” (poziom 2) to to samo zdarzenie co „tranzystor w układzie zwiera przewód do masy w dziewiątym takcie” (poziom 0). 3. Zgubiony bit. Odbiornik to kawałek krzemu wyzwalany zboczem zegara, więc nie „nie zdąży”; może za to odczytać zły poziom (szum, wolne zbocze). Wtedy jeden bajt jest zły, a następny zwykle dobry; przy zgubionym impulsie zegara wszystko przesuwa się do znaku stop, który resetuje odbiór. Magistrala nie ma sumy kontrolnej, więc zły bajt wchodzi do wyniku (zły piksel, zły odczyt czujnika). Stąd sumy kontrolne wyżej (ćwiczenie 5 z paczkami). 4. 3 km i 20 cm. Długość fali = prędkość / częstotliwość: 300 000 km/s ÷ 100 000 1/s = 3 km w próżni, w przewodzie ok. 2 km (prędkość 2/3 c). Zmiana napięcia przebiega 20 cm w ok. 1 ns, a jeden bit trwa 10 000 ns, więc przez cały bit cały przewód ma to samo napięcie; opóźnienie jest pomijalne. Gdy przewód staje się porównywalny z długością fali (433 MHz: fala 69 cm, ćwierć fali 17 cm, czyli antena z wtorku w tygodniu 2), różne punkty przewodu mają różne napięcia w tej samej chwili. 5. Co się psuje. Jedynka = stan wysoki = bit ustawiony; zero = przewód zwarty do masy. Zero robi tranzystor (szybko i mocno), jedynkę robi opornik (powoli i słabo), bo przewód z podłączonymi układami ma pojemność i ładuje się przez opornik jak kondensator: 4,7 kΩ × 100 pF = 0,47 µs, próg po ok. 1 µs. Przy 100 kHz pół taktu to 5 µs (zapas), przy 400 kHz 1,25 µs (na styk), przy 1 MHz trzeba mniejszego opornika. „Psuje się” = przy zboczu zegara napięcie nie doszło do pasma „góra” i jedynka czyta się jako zero. 6. Zegar nierówny. Sprzęt szefa generuje równe impulsy, ale umowa tego nie wymaga: między bajtami szef może trzymać zegar na dole dowolnie długo, układ może go przytrzymać (rozciąganie). Odbiornik liczy zbocza, nie czas. Dla porównania monitor portu (UART) nie ma przewodu zegara: obie strony umawiają się na prędkość (115200) i odbiornik mierzy czas własnym zegarem; to łącze asynchroniczne, magistrala dwuprzewodowa jest synchroniczna. 7. Opornik podciągający. Opornik między przewodem a plusem zasilania; gdy nikt nie ściąga przewodu, „podciąga” go do 5 V. Dlaczego nie drut: drut do plusa dałby zwarcie, gdy układ ściąga przewód do masy. Opornik ogranicza prąd do ok. 1 mA, więc każdy może bezpiecznie ściągnąć linię. Ten sam pomysł co INPUT_PULLUP przy przycisku na UNO. 8. Rachunek klatki. 128 × 64 pikseli ÷ 8 = 1024 bajty (nie 124). 1024 × 9 = 9216 bitów; przy 10 µs na bit ≈ 92 ms. Rachunek Maćka 90 ms ÷ 9000 ≈ 10 µs na bit jest poprawny. Biblioteka wysyła całą klatkę nawet dla jednej cyfry. 9. „Zegar zmienia się zawsze” a „szef może zatrzymać”. W trakcie nadawania bitów zegar przełącza się co bit, nigdy nie stoi przez kilka bitów w środku bajtu (w odróżnieniu od danych). Między bajtami i między rozmowami może stać dowolnie długo. 10. Czytanie „gdy idzie w górę” czy „gdy jest na górze”. Umowa: dane muszą być stabilne przez cały czas, gdy zegar jest wysoko, więc odbiornik może próbkować w dowolnym momencie tej fazy; w praktyce krzem łapie je przy zboczu narastającym, z filtrem krótkich zakłóceń. Margines nazywa się czasem ustalenia (dane stoją ≥ 250 ns przed zboczem w trybie zwykłym) i czasem podtrzymania. Dla rozumienia bez znaczenia, dla projektowania czasów ma.
Doprecyzowanie do punktu 10: dane wysoko przez wiele taktów
Jeden takt zegara = jeden bit, niezależnie od tego, czy przewód danych się ruszył. Odbiornik liczy impulsy zegara, nie zmiany na przewodzie danych. Dane wysoko przez 8 taktów to osiem jedynek (bajt 0xFF), nisko przez 8 taktów to osiem zer (0x00), 0xF0 to 4 takty wysoko i 4 nisko przy jednej zmianie poziomu. Po ośmiu taktach odbiornik zawsze ma pełny bajt, w dziewiątym potwierdza.
Wyjątek: zmiana danych przy wysokim zegarze to nie bit, tylko znak specjalny (dane w dół przy wysokim zegarze = „start”, dane w górę = „stop”). Dlatego dane wolno zmieniać tylko, gdy zegar jest na dole. Na łączu bez zegara (monitor portu) odbiornik liczy bity własnym zegarem po umówionej prędkości, stan spoczynku jest wysoki, a bajt zaczyna się bitem startu równym zero.
Słowa: „impuls zegara” to kształt na przewodzie (w górę, chwila wysoko, w dół), „takt” to nazwa tego jednego cyklu. To samo zdarzenie, dwa słowa. W jednym impulsie są dwa zbocza: narastające (odbiornik czyta bit) i opadające (nadajnik może zmienić dane). Osiem impulsów = osiem bitów, dziewiąty = potwierdzenie. Bez impulsów nie ma taktów ani bitów.
Cztery dopytania (18.10, późny wieczór)
1. Jak odbiornik ściąga przewód do zera. Tak samo jak nadajnik: każdy układ ma na każdym przewodzie tylko tranzystor do masy. Włączony = 0 V, wyłączony = opornik podciąga do 5 V. Nikt nie „wpycha” piątki. W 9. takcie szef puszcza dane, układ z pasującym adresem włącza swój tranzystor. Dwa układy ściągające naraz to żaden konflikt (przewód niski, gdy ktokolwiek ściąga; wysoki, gdy wszyscy puścili). 2. „Zegar wysoko” = przewód zegara na 5 V (jedynka). Kolejność przy zmianie bitu 1→0: zegar wysoko (czytana 1) → szef ściąga zegar → nadajnik ściąga dane → szef puszcza zegar → czytane 0. Zegar zawsze prowadzi szef, także gdy nadaje układ. 3. „Spadają” / „idą w górę” to ruch napięcia na przewodzie danych (5 V → 0 V przez tranzystor; 0 V → 5 V przez opornik). Start: szef ściąga dane przy zegarze wysoko, potem ściąga zegar. Stop: szef puszcza zegar, potem dane. W środku bajtu dane zmienia się tylko przy zegarze na dole, więc oba znaki są jednoznaczne. 4. Łącze bez zegara: spoczynek a jedynki. Odbiornik nie liczy cały czas; stoper rusza na spadku (bit startu = 0), próbkuje środek 8 bitów danych + bitu stopu (= 1) co umówiony czas bitu (115200 → ok. 8,7 µs), potem staje i czeka na następny spadek. „Wysoko” to jedynka tylko w tym oknie, poza nim spoczynek. 0xFF = 1 czas bitu nisko + 9 wysoko + spoczynek. Bit stopu = 1, żeby po bajcie zer przewód wrócił do góry i następny start dał spadek. Zła prędkość = stoper w innym tempie = krzaczki w monitorze portu.
Skąd odbiornik wie, kiedy czytać (klucz do całości)
Zbocze to chwila w takcie, nie osobny takt. Takt 10 µs przy 100 kHz: ok. 5 µs zegar na dole (nadajnik zmienia dane), ok. 1 µs wspinaczka (opornik ładuje przewód), ok. 4 µs wysoko (dane stoją), zejście prawie natychmiast (tranzystor). Przejście zegara przez próg w górę to dokładnie moment odczytu, dlatego dane muszą stać już 250 ns wcześniej.
Odbiornik nie potrzebuje własnego zegara do magistrali. Układ jako całość zwykle ma zegar do swojej roboty (czujnik mierzy w rytmie, wyświetlacz odświeża), ale część odbierająca magistralę go nie używa. Proste pamięci i rozszerzacze wyjść nie mają żadnego zegara i działają.
Przewód zegara jest zegarem odbiornika, fizycznie. Klocek: komórka pamięci jednego bitu z wejściami „dane” i „migawka” (przerzutnik typu D). Zbocze w górę na migawce kopiuje wejście danych do środka; poza tym komórka trzyma. Osiem komórek w łańcuchu, migawki spięte z przewodem zegara, pierwsze wejście danych z przewodem danych: każde zbocze przesuwa łańcuch o jedno miejsce i łapie nowy bit (rejestr przesuwny). Licznik pchany tymi samymi zboczami: po 8. „bajt gotowy”, porównanie z adresem, na 9. tranzystor na danych.
Stąd: dane stojące kilka taktów = kilka bitów (każde zbocze = pociągnięcie migawki); przerwa szefa = brak zboczy = nic się nie liczy; nierówny zegar nie szkodzi, bo komórka nie mierzy czasu. W łączu bez zegara (monitor portu) migawkę pociąga wewnętrzny stoper uruchomiony bitem startu, dlatego tam prędkość musi być umówiona.
Czym jest takt (dopytanie o cztery kroki)
Takt to jedno pełne kółko przewodu zegara: od zbocza w górę do następnego zbocza w górę. Definiuje go zdarzenie, nie czas; przy zwykłym tempie trwa 10 µs, ale gdy szef zwleka, jest dłuższy i nic się nie psuje (czas liczy się tylko jako dolna granica: przewód musi zdążyć się naładować). Dla programisty: takt = jeden obieg pętli, zbocze w górę = linia bit = dane;.
Cztery kroki zmiany bitu 1→0 to granica między dwoma taktami:
          |   bit 1   |   bit 0   |
zegar  ____/‾‾‾‾\____/‾‾‾‾\____/‾‾‾‾\____
dane   ‾‾‾‾‾‾‾‾‾‾‾‾\______________________
           1    2  3 4
1 zbocze w górę, odczyt jedynki, start taktu A · 2 zegar w dół (nadal takt A) · 3 nadajnik zmienia dane (nadal takt A, zegar na dole) · 4 zbocze w górę, odczyt zera, start taktu B. Jeden takt = jedno zbocze w górę = jeden bit. Najprościej: „bit to zbocze w górę”, takt to odstęp między dwoma takimi zboczami, reszta to przygotowanie następnego.
Kto to jest szef i skąd odbiornik „wie”, kiedy czytać
Szef to rola: jeden układ na magistrali, który robi zegar i zaczyna/kończy każdą rozmowę (u Maćka zawsze płytka UNO/XIAO). Reszta to układy podrzędne, które zegara nie dotykają. W katalogach: master/slave, nowsze: controller/target. Wire.begin() = jestem szefem, Wire.begin(0x42) = jestem układem o tym numerze. Zegar to przewód, którym szef macha. Szef/układ to role stałe; nadajnik/odbiornik zmienne z bajtu na bajt (płytka pisze do wyświetlacza: szef = nadajnik; płytka czyta czujnik: szef = odbiornik, ale zegar nadal robi szef).
Odbiornik nie wybiera momentu odczytu. Pójście zegara w górę jest fizycznie tym, co wpycha bit do komórki: przewód zegara jest podłączony do bramek tranzystorów w komórce, a rosnące napięcie przełącza je i otwiera drogę z wejścia danych do środka. Dzwonek u drzwi nie potrzebuje zegara, żeby wiedzieć, kiedy dzwonić. Czas siedzi po stronie szefa: jego sprzęt ustala tempo tak, by dane stały przed zboczem i po nim.
Zastrzeżenie: niektóre płytki (np. UNO jako układ podrzędny) zaglądają własnym zegarem na przewód zegara wiele razy na takt i łapią bit chwilę po zboczu; skutek ten sam, spóźniony o kilkadziesiąt nanosekund. Czujnik i wyświetlacz robią to po prostu, zboczem.
Szeregowo na przewodzie, równolegle w środku (łańcuch komórek)
Dane idą szeregowo: jeden bit na zbocze, jeden przewód. Łańcuch ośmiu komórek to przekładnia szereg → bajt. Przy jednym wspólnym zboczu każda komórka kopiuje z innego miejsca (pierwsza z przewodu, druga z pierwszej, …) i łapie to, co sąsiad trzymał tuż przed zboczem, bo komórka zmienia wyjście dopiero chwilę po zboczu; dlatego łańcuch przesuwa się dokładnie o jedno miejsce. Dla programisty: rejestr = (rejestr << 1) | bit_z_przewodu; raz na zbocze.
Adres wyświetlacza z bitem „piszę” (0111 1000, od najstarszego bitu): po 8 zboczach komórki k8…k1 = 0 1 1 1 1 0 0 0; pierwszy wysłany bit przewędrował na koniec. Osiem drucików z ośmiu komórek idzie naraz do porównania z adresem: tu bajt przestaje być szeregiem, a staje się liczbą. Nadajnik robi to odwrotnie: bajt wchodzi do ośmiu komórek naraz, na każde zbocze łańcuch przesuwa się o jedno, ostatnia komórka steruje tranzystorem. Stąd „port szeregowy”: w środku ten sam łańcuch, tylko migawkę pociąga własny stoper zamiast przewodu zegara.
Rysunek taktu dokładniej, z legendą (prośba Maćka)
Trzy takty, bity 1, 0, 0. Skala: 2 znaki = 1 µs, jeden takt = 20 znaków = 10 µs (tempo 100 kHz).
                    |   takt A: bit 1   |   takt B: bit 0   |   takt C: bit 0   |
zegar     __________/‾‾‾‾‾‾‾‾‾\_________/‾‾‾‾‾‾‾‾‾\_________/‾‾‾‾‾‾‾‾‾\__________
faza zeg.   nisko     wysoko     nisko    wysoko     nisko    wysoko     nisko
dane      ‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾\_____________________________________________
poziom d.          wysoko                               nisko
ruch dan.    tak        nie       tak       nie       tak       nie       tak
odbiornik           1                   0                   0
                    ^         ^    ^    ^         ^         ^         ^
                    A         B    C    D         E         F         G
czas (µs) |         |         |         |         |         |         |         |
          0         5         10        15        20        25        30        35
Legenda: _ przewód nisko, 0 V, zero (ktoś trzyma tranzystor do masy) · ‾ przewód wysoko, 5 V, jedynka (wszyscy puścili, opornik trzyma) · / przewód idzie w górę (naprawdę ok. 1 µs, na rysunku chwila) · \ przewód idzie w dół (prawie natychmiast, tranzystor) · wiersz „faza zeg.” = faza zegara (nisko/wysoko, macha nią szef) · „poziom d.” = poziom danych (zmienia się tylko, gdy nadajnik ma coś nowego) · „ruch dan.” = co faza zegara znaczy dla nadajnika: „tak” wolno zmieniać dane, „nie” dane stoją (punkt C leży w polu „tak”; w polu „nie” byłby to znak start/stop) · wiersz „odbiornik” = co i kiedy wpadło do komórki · litery A–G = zdarzenia.
0–5 µs: zegar nisko, dane wysoko (nadajnik ma tranzystor wyłączony, opornik trzyma 5 V). Odbiornik nic nie robi, migawka zamknięta.
A, 5 µs: szef puszcza zegar, opornik ciągnie go w górę; gdy napięcie minie próg, migawka: komórka kopiuje to, co na danych, czyli jedynkę. Pierwszy bit.
5–10 µs: zegar wysoko, dane muszą stać (ruch danych przy wysokim zegarze = znak start/stop). Nikt nic nie robi.
B, 10 µs: szef ściąga zegar do 0 V. Od teraz nadajnik może zmieniać dane.
10–12,5 µs: nadajnik jeszcze nic nie zmienia, ma czas.
C, 12,5 µs: nadajnik włącza tranzystor na danych, dane spadają do 0 V. Odbiornik tego nie widzi, migawka zamknięta (zegar nisko).
12,5–15 µs: dane zero, zegar nisko, czekanie.
D, 15 µs: zegar w górę, migawka: komórka kopiuje zero. Drugi bit.
15–20 µs: zegar wysoko, dane stoją na zerze.
E, 20 µs: zegar w dół. Nadajnik mógłby zmienić dane; następny bit to też zero, więc nic nie robi.
20–25 µs: nic, oba przewody stoją.
F, 25 µs: zegar w górę, migawka: komórka kopiuje zero. Trzeci bit; dane nie ruszyły się od 12,5 µs, a to osobny bit, bo było osobne zbocze.
25–30 µs: zegar wysoko. G, 30 µs: zegar w dół. I tak do ósmego zbocza, dziewiąte = potwierdzenie.
Rachunek: zegar ruszył się 6 razy, dane raz, odbiornik dostał 3 bity (1, 0, 0). Liczba bitów = liczba / na zegarze. Do zapamiętania: takt = od / do /; bit zapisuje się na / i nigdzie indziej; dane wolno ruszać tylko, gdy zegar jest _. Precyzja: wspinaczka trwa ok. 1 µs, migawka działa w połowie, dane mają stać 0,25 µs wcześniej; tu zapas 2,5 µs (zmiana w 12,5, zbocze w 15). Zmiana w 15,1 µs = odbiornik łapie jeszcze jedynkę = zły bajt.
Dlaczego linia fazy jest jedna (dopytanie): faza to stan, który ustala reguły dla obu stron, i ma ją tylko zegar (nisko = nadajnik może ruszać dane, wysoko = dane stoją, odbiornik patrzy). Poziom danych to treść wiadomości, nie reguła. Na rysunku są teraz obie linie stanu i trzecia pokazująca, jak faza zegara rządzi danymi.
Ten sam rysunek z numerem każdego momentu i tabelą „co się wtedy dzieje”
                    |   takt A: bit 1   |   takt B: bit 0   |   takt C: bit 0   |
zegar     __________/‾‾‾‾‾‾‾‾‾\_________/‾‾‾‾‾‾‾‾‾\_________/‾‾‾‾‾‾‾‾‾\__________
faza zeg.   nisko     wysoko     nisko    wysoko     nisko    wysoko     nisko
dane      ‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾‾\_____________________________________________
ruch dan.    tak        nie       tak       nie       tak       nie       tak
odbiornik           1                   0                   0
moment         1    2    3    4 5  6 7  8    9    10   11   12   13   14
czas (µs) |         |         |         |         |         |         |         |
          0         5         10        15        20        25        30        35
| nr | czas (µs) | zegar | dane | co się dzieje | odbiornik ma |
|---|---|---|---|---|---|
| 1 | 0 do 5 | nisko | wysoko (1) | Nikt nic nie robi. Nadajnik ma tranzystor wyłączony, opornik trzyma dane na 5 V. Migawka zamknięta. | nic |
| 2 | 5 | idzie w górę | 1 | Szef puszcza zegar, opornik ciągnie go w górę. Napięcie mija próg: migawka. Komórka kopiuje to, co na danych. | 1 |
| 3 | 5 do 10 | wysoko | 1, stoi | Dane muszą stać (ruch teraz = znak start/stop). Nikt nic nie robi. | 1 |
| 4 | 10 | idzie w dół | 1 | Szef włącza tranzystor na zegarze, zegar spada do 0 V. Od tej chwili nadajnik może zmieniać dane. | 1 |
| 5 | 10 do 12,5 | nisko | 1 | Nadajnik jeszcze nic nie zmienia, ma czas do następnego zbocza. | 1 |
| 6 | 12,5 | nisko | idzie w dół, 1 na 0 | Nadajnik włącza swój tranzystor na danych. Odbiornik tego nie widzi, migawka zamknięta. | 1 |
| 7 | 12,5 do 15 | nisko | 0 | Oba przewody stoją. Czekanie na zbocze. | 1 |
| 8 | 15 | idzie w górę | 0 | Migawka. Komórka kopiuje zero. | 1, 0 |
| 9 | 15 do 20 | wysoko | 0, stoi | Dane stoją. Nikt nic nie robi. | 1, 0 |
| 10 | 20 | idzie w dół | 0 | Szef ściąga zegar. Nadajnik znów mógłby zmienić dane. | 1, 0 |
| 11 | 20 do 25 | nisko | 0 | Następny bit to też zero, więc nadajnik nic nie rusza. | 1, 0 |
| 12 | 25 | idzie w górę | 0 | Migawka. Komórka kopiuje zero. Osobny bit, choć dane nie drgnęły od 12,5 µs. | 1, 0, 0 |
| 13 | 25 do 30 | wysoko | 0, stoi | Dane stoją. | 1, 0, 0 |
| 14 | 30 | idzie w dół | 0 | Szef ściąga zegar. Dalej tak samo do ósmego zbocza, dziewiąte = potwierdzenie. | 1, 0, 0 |
W kolumnie „odbiornik ma” bit dochodzi tylko w wierszach „idzie w górę” na zegarze (2, 8, 12). W pozostałych jedenastu rejestr się nie zmienia, niezależnie od tego, co robią dane.
Rysunek rozciągnięty w pionie: każdy przewód ma trzy wiersze, opis przy swoim przewodzie
                        |   takt A: bit 1   |   takt B: bit 0   |   takt C: bit 0   |

       5 V              ┌─────────┐         ┌─────────┐         ┌─────────┐
ZEGAR                   │         │         │         │         │         │
       0 V    ──────────┘         └─────────┘         └─────────┘         └──────────
faza zegara     nisko     wysoko     nisko    wysoko     nisko    wysoko     nisko

       5 V    ─────────────────────────┐
DANE                                   │
       0 V                             └─────────────────────────────────────────────
poziom danych          wysoko                               nisko

ruch danych     wolno      stój      wolno     stój      wolno     stój      wolno
rejestr odb.            1                   10                  100

                        ^         ^    ^    ^         ^         ^         ^
moment                  A         B    C    D         E         F         G
czas (µs)     |         |         |         |         |         |         |         |
              0         5         10        15        20        25        30        35
Pionowa kreska = zbocze (naprawdę skos ok. 1 µs). „rejestr odb.” = zawartość łańcucha komórek po każdym zboczu w górę: 1, 10, 100.
Dlaczego jedna faza przy dwóch przewodach. Faza to nie cecha przewodu, tylko nazwa na dwie połówki cyklu zegara. Trzy słowa do rozdzielenia:
Poziom: napięcie na przewodzie w danej chwili (nisko/wysoko). Ma go każdy przewód, zawsze.
Faza: „w której połowie cyklu jesteśmy”. Wymaga cyklu (góra, dół, góra, dół, równo); robi to tylko zegar. Dane się nie kręcą (tu zmiana raz na 30 µs, przy 0xFF ani razu przez 80 µs), więc nie ma „fazy danych”.
Bit: poziom danych w chwili zbocza zegara w górę.
Przy zegarze poziom i faza to to samo (zegar wysoko = górna połowa cyklu), przy danych tej tożsamości nie ma. Faza zegara to rozkaz dla danych: nisko = „wolno” ruszać, wysoko = „stój”, odbiornik patrzy (wiersz „ruch danych” jest przepisany z „fazy zegara”). Światło na skrzyżowaniu ma fazy, samochody mają tylko stan. Na poprzednim rysunku wiersz fazy leżał tuż nad kreską danych i wyglądał jak opis danych; teraz każdy opis jest przy swoim przewodzie.
Czy zegar w każdym takcie idzie w górę
Tak, z definicji: takt to jedno pójście zegara w górę i powrót na dół; bez zbocza w górę nie ma taktu, jest przerwa. Zegar jest jedyną rzeczą na magistrali, która musi się ruszać: dane mogą stać osiem taktów, zegar ani jednego. Bajt = dokładnie 9 pójść w górę i 9 w dół (8 bitów + potwierdzenie).
       5 V      ┌─┐ ┌─┐ ┌─┐ ┌─┐ ┌─┐ ┌─┐ ┌─┐ ┌─┐ ┌─┐              ┌─┐ ┌─┐
ZEGAR           │ │ │ │ │ │ │ │ │ │ │ │ │ │ │ │ │ │              │ │ │ │
       0 V    ──┘ └─┘ └─┘ └─┘ └─┘ └─┘ └─┘ └─┘ └─┘ └──────────────┘ └─┘ └──
takt             1   2   3   4   5   6   7   8   9   (przerwa)    1   2
                 bity bajtu  ─────────────────▶  ACK  zegar stoi   następny bajt
Zegar stoi tylko poza taktami: (1) przerwa między bajtami/rozmowami, zegar nisko (szef liczy coś u siebie albo układ przytrzymuje, bo nie nadąża), żadnego zbocza, żadnego bitu; (2) spoczynek magistrali po znaku stop, oba przewody wysoko aż do znaku start, zero bitów choćby przez godzinę. Pytanie z sensem to „czy takty idą równo”: zwykle tak, ale nie muszą, bo odbiornik liczy zbocza, nie czas.
Do czego służą takie magistrale i czy są popularne
Magistrala dwuprzewodowa (I2C, Philips 1982, do telewizorów) to jedna z trzech najczęstszych dróg rozmowy układów wewnątrz urządzenia. W domu: laptop (bateria, czujniki temperatury, gładzik, opis kostek RAM), kabel HDMI (dwa przewody to jej zegar i dane: komputer pyta monitor o rozdzielczości), telefon (żyroskop, kompas, zbliżeniowy, ładowanie, dotyk), samochód, telewizor, pralka. Nadaje się do krótkich (do ok. 1 m, przewód = kondensator ładowany opornikiem) i wolnych (0,1–1 Mb/s) rozmów „podaj temperaturę / ustaw jasność” z wieloma układami na dwóch przewodach; nie do obrazu, pamięci masowej ani kabli przez pokój.
| magistrala | przewody | prędkość | typowe użycie | u Maćka |
|---|---|---|---|---|
| dwuprzewodowa (I2C) | 2 wspólne | 0,1–1 Mb/s | czujniki, małe wyświetlacze, zegary, pamięci konfiguracji | OLED ×2, LCD z nakładką, PCF8574 ×2, MPU‑6050 (moduł + w ESP‑FLY), HMC5883L, SHT31, BMP280 ×3, VL53L0X, DS3231+24C32, TCS34725 |
| czteroprzewodowa (SPI) | 3 wspólne + 1 wybierający | 10–80 Mb/s | kolorowe ekrany, karty SD, flash, szybkie czujniki ruchu w dronach | TFT ST7735, czytnik microSD |
| łącze szeregowe (UART) | 2, para urządzeń | 0,01–1 Mb/s | monitor portu, GPS, odbiornik aparatury, radio | monitor portu, GPS |
| jednoprzewodowa (1‑Wire) | 1 + masa | bardzo wolna | termometry na długim kablu | DS18B20 (KY‑001) |
| CAN | 2, różnicowo | 1 Mb/s | samochody, roboty przemysłowe, serwa humanoidów | jeszcze nie |
Jedenaście modułów Maćka da się powiesić na jednej parze przewodów naraz, każdy pod innym adresem (ćwiczenie tygodnia: skaner adresów). W dronie: czujnik ruchu po SPI (8000 zapytań/s), barometr i kompas po I2C (50/s); ESP‑FLY ma czujnik ruchu na I2C, stąd wolniejsza pętla sterowania niż w dużych kontrolerach.
Czy jest router, który rozdziela dane między układy
Nie ma. Oba przewody idą do wszystkich układów naraz, każdy słyszy każdy bit. „Rozdzielanie” robi każdy układ sam: po bajcie adresu porównuje numer ze swoim i jeśli to nie on, ignoruje wszystko do znaku stop (wspólna linia telefoniczna: dzwoni u wszystkich, odbiera adresat). Nowość z 1982 r.: rozdzielacz zniknął z płytki. Wcześniej procesor miał kilkanaście przewodów adresu i osobny dekoder adresów (układ, który włączał jedną linię „wybieram ciebie”); w SPI do dziś osobny przewód wyboru do każdego układu; w I2C wybór jedzie tym samym przewodem co dane, a porównanie robi każdy układ u siebie: zero dodatkowych przewodów i dekoderów. Drugi pomysł: tranzystory tylko do masy + oporniki podciągające, więc dowolnie wiele układów na jednym przewodzie bez zwarć; stąd za darmo potwierdzenie w 9. takcie i rozstrzyganie między dwoma szefami (kto nadał 1, a zobaczył 0, milknie). Wyjątek: dwa układy z tym samym adresem (np. trzy BMP280, każdy umie tylko 2 adresy) → przełącznik magistrali TCA9548A, któremu szef mówi po tej samej magistrali „podłącz odnogę 3”; to router, ale dodatek na kłopot, nie część pomysłu.
Czy przewód danych rozgałęzia się na 7 albo 8 przewodów
Nie. Przewód danych to jeden węzeł elektryczny z odgałęzieniem do każdego układu (nóżki SDA wszystkich układów przylutowane do tego samego połączenia; na płytce stykowej jeden rządek otworów). Napięcie w węźle jest wszędzie takie samo, każdy widzi to samo w tej samej chwili. Odgałęzień tyle, ile układów; adres 7-bitowy daje 128 numerów (112 do użytku), w praktyce kilka do kilkunastu układów, bo każda nóżka i centymetr ścieżki dokładają pojemności (granica 400 pF na magistralę). Rozgałęzienie na 8 przewodów jest w środku każdego układu, za łańcuchem komórek: jeden przewód wchodzi szeregowo, osiem drucików wychodzi naraz do porównania z adresem (7 bitów adresu + bit czytam/piszę).
płytka  SDA ────┬──────────┬──────────┬────── (koniec)
                │          │          │
              OLED      czujnik     kompas
              0x3C       0x68       0x1E
płytka  SCL ────┴──────────┴──────────┴────── (druga para odgałęzień, tak samo)
Jaką średnicę mają przewody magistrali
Dowolną, bo prąd to najwyżej ok. 1 mA (tyle przepuszcza opornik podciągający): 20 cm przewodu 0,3 mm = ok. 0,05 Ω = 50 µV spadku przy progu 1,5 V. Przewody połączeniowe do płytki stykowej: linka 26–28 AWG (0,4–0,32 mm miedzi, ok. 1,3 mm w izolacji); ścieżka na module: 0,15–0,25 mm szerokości, 0,035 mm grubości; HDMI (para zegar/dane): 28 AWG; drucik nóżka→krzem: 0,025 mm. Liczy się pojemność, nie średnica: każdy centymetr i każda nóżka to kondensator do naładowania w pół taktu; grubszy przewód dokłada pojemności, pomaga krótszy i nieprowadzenie zegara równolegle z danymi. Inaczej zasilanie i masa: OLED 20 mA, serwo do 1 A (przy 1 A i 20 cm przewodu 0,3 mm spadek ok. 0,25 V). Zasada: dane cienkie dowolnie, zasilanie tym grubsze, im więcej prądu.
Dlaczego nie wszędzie czteroprzewodowa (SPI)
W ESP‑FLY nie ma SPI: MPU‑6050 umie tylko I2C, stąd pętla ok. 1000 odczytów/s zamiast 8000 (wystarcza małemu dronowi w mieszkaniu). SPI w pudełkach: ekran TFT i czytnik microSD, jeszcze nie w planie 8 tygodni. Powody, czemu nie wszędzie SPI, wg wagi: (1) nóżki i ścieżki: każdy układ to dodatkowa nóżka procesora i ścieżka (XIAO ma 11 nóżek; 5 czujników = 8 nóżek na SPI vs 2 na I2C); (2) tani czujnik ma tylko I2C (2 nóżki obudowy zamiast 4, mniej krzemu, grosze przy milionach sztuk): kompas, barometr, wilgotność, zegar; (3) I2C ma umowę (adres, potwierdzenie, skaner), SPI nie (bez adresów i potwierdzeń, szczegóły per producent); (4) energia: przy małych prędkościach podobnie (SPI ładuje przewody częściej, I2C przepuszcza 1 mA przez opornik, gdy przewód ściągnięty), nie jest powodem wyboru. SPI wygrywa tam, gdzie tempo: IMU w dronie wyścigowym (8000 × 14 bajtów ≈ 1 Mb/s, równo w czasie), ekran kolorowy (klatka 40 kB), karta pamięci. Pytanie „kiedy która, do jakich dronów” → wiedza/pytania.yaml (18.10).
Przewód adresu; jakie fizycznie są przewody magistrali
Przewód adresu (komputery lat 80., Z80/6502): nie przewód na urządzenie, tylko przewód na bit numeru. 16 nóżek adresu = cała 16‑bitowa liczba naraz, równolegle (65 536 numerów); dekoder patrzył na najstarsze bity i włączał linię „wybieram ciebie” do jednego układu. Do tego 8 równoległych przewodów danych + sterujące: stąd obudowy 40 nóżek i szerokie taśmy. I2C robi to samo jednym przewodem, bity numeru jeden po drugim.
Odcinki tej samej magistrali: (a) biurko: przewody połączeniowe, linka 0,3 mm, płytka stykowa, najdłuższy i najgorszy odcinek (o nim było 20 cm); (b) płytka: ścieżki wytrawione w folii miedzianej 0,035 mm na laminacie szklano‑epoksydowym, paski 0,15–0,25 mm (GY‑521: 1–2 cm od czujnika do szpilki; laptop: 5–20 cm, warstwy wewnętrzne, 0,075 mm), właściwy świat tej magistrali; (c) w układzie: drucik 0,025 mm od nóżki do krzemu, dalej ścieżki w krzemie; (d) kabel HDMI: 2 m drutu, granica, stąd 100 kHz i wzmacniacze linii przy dłuższych. Wszędzie liczy się pojemność, nie przekrój; ścieżka ma mniej pojemności na cm niż luźny przewód i jest krótka. Na biurku przewody są 10× dłuższe niż na płytce, więc Maciej pierwszy zobaczy, jak magistrala przestaje działać przy za długich kablach.
Jakiego numeru (dopytanie): numeru odbiorcy. W komputerze z lat 80. każda komórka pamięci (bajt) ma numer 0–65 535; procesor wystawia go na 16 przewodach adresu naraz (1234 = 0000 0100 1101 0010), komórka odpowiada na 8 przewodach danych; urządzenia dostają numery z tej samej puli (klawiatura 0xFF01, pamięć obrazu od 0x4000…). Na I2C to samo w dwóch warstwach: numer układu (7 bitów, 0x3C/0x68, jeden przewód, siedem taktów) + numer komórki w układzie (bajt zaraz po adresie: „układ 0x68, komórka 0x3B” = pierwszy bajt przyspieszenia).
Opornik podciągający: po co, jak, gdzie, kiedy (powtórka)
Po co: układy mają tylko tranzystor do masy (ściągnąć albo puścić), nikt nie podaje 5 V. Puszczony przewód bez niczego „wisi”, łapie zakłócenia, odbiorniki czytają losowo. Drut do plusa = zwarcie przy ściągnięciu. Opornik = słabe połączenie z plusem: podnosi bezczynny przewód do 5 V, a jeden tranzystor bez wysiłku ściąga go do zera (sprężyna trzymająca dźwignię w górze).
Jak: 4,7 kΩ między przewodem a +5 V. Puszczony: wejścia nie biorą prądu → brak spadku na oporniku → 5 V. Ściągnięty: płynie 5 V ÷ 4,7 kΩ ≈ 1 mA, całe 5 V odkłada się na oporniku, przewód ≈ 0 V. Puszczenie: opornik ładuje pojemność przewodu, wspinaczka ok. 1 µs (jedynka wolniejsza od zera).
Gdzie: na module OLED 2 oporniki przy SDA/SCL (4,7 k lub 10 k, napis 472/103), na GY‑521 2,2 kΩ, w procesorze UNO wewnętrzne 30–50 kΩ (Wire włącza). Równolegle działają jak jeden mocniejszy: 2 OLED + czujnik ≈ 1,5 kΩ, 3 mA, w porządku; kilkanaście modułów = za mocno.
Kiedy: zawsze od włączenia zasilania, biernie: między rozmowami, w każdym bicie „1”, w 9. takcie bez potwierdzenia, przy każdym zboczu w górę. Gdy ktoś ściąga, tylko przepuszcza swój miliamper.
To samo co INPUT_PULLUP przy przycisku do masy; opornik do masy = ściągający, role odwrócone.
Dlaczego radio XIAO działa tylko na 2,4 GHz (pytanie 19.10 w nocy)
Wi‑Fi i ESP‑NOW to to samo radio, ta sama antena, te same kanały 2,4 GHz; ESP‑NOW to Wi‑Fi obcięte do jednej ramki (bez sieci, adresów internetowych, stron i powtórek z wyższych warstw). Pasmo ogranicza sprzęt, nie program:
1. Zbiornik energii generatora ma stały rozmiar. Cewka to spirala miedzi wytrawiona w krzemie (ok. miliardowa henra), kondensator obok; częstotliwość ≈ 1/√(L·C). Chip drga ok. 4,8 GHz i dzieli przez 2. 2. Strojenie to wąski suwak. Kondensatorem jest dioda pojemnościowa; napięcie zmienia jej pojemność o ok. 1/3, więc częstotliwość o kilkanaście procent: 2400–2484 MHz, nie 5 GHz ani 433 MHz. Pętla (PLL) dociąga generator do kwarcu 40 MHz tylko w tym zakresie. 3. Wzmacniacz mocy, dopasowanie do anteny, filtr wejściowy mają własne cewki i kondensatory pod 2,4 GHz; inne częstotliwości tłumią. Na module jeszcze filtr i przełącznik antena/gniazdko. 4. Antena 3 cm = ćwierć fali 2,4 GHz; na innym paśmie odbija moc do wzmacniacza. 5. Odbiornik miesza sygnał z własnym generatorem i filtruje w stałym paśmie 20 MHz zaszytym w krzemie.
Układ dwupasmowy (ESP32‑C5, telefon) = dwa komplety tych elementów + przełącznik. Radio programowalne (SDR, 1 MHz–6 GHz) = wiele przełączanych zestawów i bardzo szybki przetwornik.
Dwa OLED pod jednym adresem, klatka, display() (pytanie 19.10 w nocy)
Czemu oba odpowiadają naraz: oba mają 0x3C i słuchają tej samej pary; po bajcie adresu oba ściągają SDA w 9. takcie, a przez otwarty dren i opornik podciągający dwa ściągnięcia wyglądają jak jedno. UNO widzi jedno potwierdzenie i wysyła każdy bajt do obu. Pisanie do dwóch działa, czytanie z dwóch nie (mówiłyby naraz).
Klatka: 128 × 64 = 8192 punkty po 1 bicie = 1024 bajty bufora w pamięci UNO (połowa z 2048). Po przewodzie paczki po 31 bajtów + adres + bajt „dane”: ok. 1120 bajtów, ok. 10 tys. taktów; ~25 ms przy 400 kHz (biblioteka Adafruit), ~100 ms przy 100 kHz.
display(): rysowanie zmienia tylko bufor w UNO; display() przepisuje cały bufor do pamięci sterownika SSD1306 na szkle, który sam odświeża piksele. Bez display() ekran ciemny; display() po każdej linijce = migotanie.
Czy da się zmieniać częstotliwość generatora w innych układach (19.10 w nocy)
Tak: (1) bank kondensatorów przełączanych tranzystorami + dioda pojemnościowa (ESP32, nRF24; zakres kilkanaście–dwadzieścia kilka procent, cewka stała); (2) generator wysoko (3–6 GHz) + łańcuch dzielników przez 2…64 → 50 MHz–6 GHz (syntezatory ADF4351, radia programowalne HackRF, LimeSDR); (3) synteza cyfrowa (DDS): sinusoida liczona z tablicy, częstotliwość = liczba w rejestrze, do kilkuset MHz (ogranicza przetwornik); (4) mechanika: kondensator obrotowy, rdzeń wkręcany w cewkę (stare radia, zakres 1:3); (5) kulka YIG strojona polem magnetycznym, 2–20 GHz (laboratorium). Haczyk: wzmacniacz, filtry i antena też muszą być szerokopasmowe, a szerokopasmowe = gorsze na każdej konkretnej częstotliwości; stąd dwa wąskie tory w laptopie zamiast jednego szerokiego. Nadajnik 433 MHz (4‑A2) ma rezonator stały (SAW), nie przestraja się wcale.
Czy drukarka 3D pomoże w nauce? (odpowiedź dla Maćka, 17.10.2026) 435 słów · 2026-10-17-drukarka-3d-czy-pomoze-w-nauce.md
Kontekst: rekomendacja sprzętowa z 11.10 (drony/zakupy/2026-10-11-drukarka-3d-rekomendacja.md: Bambu A1 Combo 1 640 zł, A1 bez AMS 1 160 zł, A1 mini 845 zł) jest aktualna. Tu chodzi o inne pytanie: czy drukarka przyspieszy naukę, i kiedy.
Co drukarka daje w nauce (nie w zabawie)
1. Zamyka pętlę „pomysł → rzecz”. Dziś każdy czujnik wisi na przewodach i gumkach; z drukarką uchwyt na czujnik, obudowa pilota, podstawka pod XIAO powstają tego samego wieczoru. To zmienia rodzaj błędów: z „odpadł przewód” na „źle zmierzyłem otwór”, a to są błędy, z których się uczysz mechaniki. 2. Uczy projektowania (węzeł cad-druk, dziś poziom 1): tolerancje, grubości ścianek, gwinty, zatrzaski. Tego nie da się nauczyć bez drukowania i mierzenia. 3. Jest sama w sobie nowym peryferium na dwa tygodnie w stylu „codziennie coś nowego”: krajarka (slicer), materiały PLA/PETG/TPU, temperatury, przyczepność, podpory, kalibracja — zjawiska, których nie przewidzisz przy biurku. 4. Dron i roboty: rama ESP‑FLY jest drukowana; zapasowe ramiona po pierwszych upadkach (tydzień 4) to realna potrzeba. SO‑ARM101 (ramię, kamień M9) to w 80 % wydruki. Humanoidy i rakiety z Twoich celów: tam druk 3D jest podstawowym narzędziem, nie dodatkiem.
Co kosztuje (poza pieniędzmi)
Czas: pierwsze dwa tygodnie z drukarką zjadają wieczory na kalibrację i nieudane wydruki. Jeśli wejdzie w tygodnie 1–4 planu, plan się posypie.
Uwaga: drukarka kusi, żeby „zrobić ładną obudowę” zamiast skończyć ćwiczenie. Zasada: drukujemy tylko to, co jest potrzebne do bieżącego kamienia.
Miejsce i zapach: A1 to 40 × 40 cm i hałas wentylatorów; PLA nie śmierdzi, PETG lekko.
Rekomendacja
Nie teraz. Decyzja w niedzielę tygodnia 5 (22.11), gdy robot v1 jeździ. Wtedy wiesz, co chcesz do niego przykręcić (uchwyty czujników, pudełko pilota, zderzak), i druk ma od razu cel. Do tego czasu karton, opaski i taśma dwustronna wystarczą, a trzy rzeczy można zrobić bez drukarki:
1. nauka projektowania za darmo: Onshape (przeglądarka) albo Tinkercad; zadanie: zaprojektuj uchwyt czujnika ultradźwiękowego na przód podwozia (otwory 16 mm w rozstawie 26 mm) — to podnosi cad-druk na 2; 2. zamów wydruk tego uchwytu w usłudze (JLC3DP / polskie drukarnie, 20–40 zł z wysyłką): sprawdzisz tolerancje, zanim kupisz maszynę; 3. obejrzyj swoją ramę ESP‑FLY przez lupę: warstwy, podpory, mostki — to lekcja o druku za darmo.
Jeśli kupisz: Bambu A1 (1 160 zł, bez AMS), nie mini: 25 cm pola mieści podwozie, pilot i części ramienia; kolor (AMS) nie jest potrzebny do nauki. Argumenty i źródła w rekomendacji z 11.10.
Kiedy drukarka wejdzie, dostaje własny dwutygodniowy plan „jeden parametr dziennie” (temperatura, prędkość, podpory, TPU) i węzły cad-druk 2→3, mechanika 0→2.
Nauka 16.10.2026: akumulator drona, pomiar miernikiem, skąd radio ma 2,4 GHz 5490 słów · 2026-10-16-akumulator-kwarc-generator.md
Pytania Maćka z sesji (zwykłym językiem, zasada z 16.10) i odpowiedzi agenta. Dołączone do dziennika historia/dziennik.md.
Czy mogę zmierzyć, ile jest w akumulatorze?
Tak, miernikiem z zestawu RT-990 (bateria 9 V zasila sam miernik). Pokrętło: napięcie stałe, zakres 20 V. Czarny przewód w COM, czerwony w V. Czubki końcówek delikatnie do dwóch otworków białej wtyczki akumulatora (czerwony przy czerwonym przewodzie, czarny przy czarnym); końcówki nie mogą się zetknąć (zwarcie).
| Napięcie | Stan |
|---|---|
| 4,2 V | pełny |
| 3,8 V | około połowy |
| 3,5 V | mało, czas ładować |
| poniżej 3,3 V | nie używać, ładować od razu |
Pomiar ze zdjęciem = dowód na poziom 2 w węźle „Bezpieczne akumulatory”.
Akumulator czy bateria?
Bateria (paluszek, 9 V do miernika) jest jednorazowa: reakcji chemicznej nie da się odwrócić. Akumulator da się ładować wiele razy, prąd z ładowarki cofa reakcję. W dronie jest akumulator litowo-polimerowy (LiPo): płaski, miękki, w folii, 3,7 V, 250 mAh, ok. 5 minut lotu, ładowany przez kabel USB w płytce XIAO (ma w sobie malutką ładowarkę). Dwie rzeczy, które nie mają znaczenia dla baterii, a dla akumulatora tak: nie rozładowywać poniżej 3,3 V, nie ładować bez nadzoru.
Skąd antena ma 2,4 miliarda drgań na sekundę, skoro kwarc drga wolniej?
Poprawka liczby: Wi‑Fi i łącze między płytkami = 2,4 GHz (2,4 miliarda na sekundę), kamera z drona = 5,8 miliarda, dziesiątki miliardów to radary i satelity.
Kwarc na XIAO drga 40 milionów razy na sekundę, 60 razy wolniej niż radio. Kwarc na 2,4 miliarda musiałby być cieńszy niż włos.
Kwarc = metronom: wolny, ale niezwykle równy.
Szybki generator w układzie radiowym drga miliardy razy na sekundę, ale „pływa” z temperaturą i napięciem.
Pętla (PLL) liczy drgania szybkiego generatora, co 60 porównuje z jednym tyknięciem kwarcu i delikatnie go przyspiesza lub spowalnia. Zmiana liczby 60 na inną = inny kanał Wi‑Fi.
Antena niczego nie wytwarza: kawałek metalu o długości dobranej do fali (12,5 cm przy 2,4 GHz, antena ok. ćwierć tego, 3 cm). Układ pcha w nią prąd zmieniający kierunek 2,4 miliarda razy na sekundę, metal zamienia to na falę.
Co znaczy, że generator „drga sam z siebie”?
Bez zasilania nic nie drga. „Sam z siebie” = dostaje tylko stały prąd, a rytm robi sobie sam, jak gwizdek: dmuchasz równo, a ton ma stałą wysokość wynikającą z rozmiaru gwizdka.
Zbiornik, w którym energia się huśta: kondensator (gromadzi ładunek) i cewka (zwinięty drut, pole magnetyczne). Ładunek przelewa się tam i z powrotem jak wahadło; częstotliwość zależy tylko od rozmiaru. Przy 2,4 GHz „cewka” to kawałek ścieżki na płytce, „kondensator” to dwa pola metalu obok siebie.
Wzmacniacz podtrzymuje huśtanie: bierze prąd z zasilania i dopycha w rytm narzucony przez zbiornik, jak popychanie huśtawki.
Pierwsze pobudzenie z szumu: elektrony drgają chaotycznie na każdej częstotliwości; zbiornik wybiera swoją, wzmacniacz ją podkręca.
Stąd „pływanie”: rozmiar kondensatora i cewki zmienia się z temperaturą. Kwarc jest stabilniejszy, bo huśta się mechanicznie sam kryształ, jak kamerton. Kwarc też ma swój wzmacniacz podtrzymujący.
Czy między poprawkami pętli lecą „złe” fale? Korekcja błędów?
Tak, ale odchyłka to ułamek drgania: kilkaset na 2,4 miliarda (mniej niż jedna milionowa). Pętla porównuje bez przerwy, poprawka wygładzona → generator lekko faluje (szum fazowy). Odbiornik ma własną pętlę i śledzi nadajnik (Wi‑Fi dopuszcza 25 milionowych). Każda paczka ma sumę kontrolną: niezgodna → odrzucona, brak potwierdzenia → nadajnik powtarza (tak działa też ESP‑NOW). Wi‑Fi dokłada bity naprawcze (korekcja błędów); ESP‑NOW w trybie 1 Mb/s polega na sumie kontrolnej i powtórce.
„Zmieniając liczbę 60” – kto zmienia?
Program na płytce, nie układ sam. 13 kanałów co 5 MHz od 2412 do 2472 MHz; kwarc 40 MHz → kanał 1 = 2412/40 = 60,3, kanał 6 = 60,9 (pętla liczy z ułamkami). Liczba zmienia się przy łączeniu z routerem lub gdy program ESP‑NOW ustawia kanał; obie płytki muszą mieć ten sam kanał (pierwsza rzecz do sprawdzenia, gdy odbiornik milczy).
Najlepsze akumulatory wg wagi do pojemności (lżejszy dron, dłuższy lot)
Miara: watogodziny na kilogram (mAh × napięcie). Akumulator drona: 0,93 Wh / 6,5 g ≈ 140 Wh/kg.
| Rodzaj | Wh/kg | Do mikrodrona |
|---|---|---|
| LiPo zwykłe | 130–160 | tak |
| LiPo HV (4,35 V) | 150–180 | tak, +10 %, ładowarka HV |
| Li-ion cylindryczne 18650 | 250–270 | nie: 45 g, małe nie oddają prądu |
| krzemowo-anodowe (Amprius) | 400–450 | nie dla hobbysty |
| Li-S, „półstałe” | 400–500 | laboratoria |
| litowe jednorazowe | więcej | nie: mały prąd, jednorazowe |
Silniki biorą 2–3 A = 10× pojemność na godzinę; ogniwa o dużej gęstości tego nie oddadzą (stąd odrzucenie ogniw z zabezpieczeniem 150 mA 16.10). Większy akumulator ≠ dwa razy dłuższy lot: optimum, gdy akumulator ≈ 1/3 masy (dron 25 g, akumulator 6,5 g = blisko optimum). 350 mAh: +2 g, może +20 %; 450 mAh: nic lub gorzej. Rezerwa: 1) masa ramy i przewodów, 2) sprawność śmigieł i silników (większe, wolniejsze śmigło → rama 100 mm, kamień M10), 3) dopiero LiPo HV / lepsza marka (+10–15 %). Mikrodron 25 g lata 4–6 min; dłuższy lot = większy dron, nie lepszy akumulator.
Co właściwie się huśta i skąd tak duża częstotliwość?
Nie atomy: w miedzi siedzą sztywno w kratce (drżą tylko od ciepła). Każdy atom oddaje jeden swobodny elektron. Metal = rura pełna wody (kratka = rura, elektrony = woda).
Elektrony poruszają się wolno (milimetry na sekundę); przy 2,4 GHz każdy przesuwa się o mniej niż średnicę atomu i wraca.
Szybkie jest „pchnięcie” = pole elektryczne, które rozchodzi się prawie z prędkością światła; wszystkie elektrony drgają niemal równocześnie (fala meksykańska na stadionie).
Częstotliwość wynika z braku bezwładności pól (nic ciężkiego nie hamuje) i z rozmiaru: cewka = opór wobec zmiany prądu, kondensator = „sprężyna” ładunku; mniejsze → szybsze. Ścieżka kilku mm + dwa pola metalu = miliardy drgań; fala przy 2,4 GHz ma 12,5 cm, więc obwód kilku mm „przeładuje się” w każdym cyklu.
Kwarc: huśta się materia (kryształ ściska się i rozciąga), prędkość dźwięku w krysztale → dziesiątki milionów drgań, ale bardzo powtarzalne.
Światło = to samo zjawisko, 200 tys. razy szybciej: huśtają się elektrony wewnątrz atomów. Radio, mikrofale, światło = jedna rodzina, różny rozmiar „huśtawki”.
Wi‑Fi cyfrowe? Co to ESP‑NOW? Kto wybiera kanał?
Wi‑Fi niesie bity: paczki bitów zamieniane na kształt fali (faza, siła); fala analogowa, treść cyfrowa. FM niosło dźwięk wprost.
ESP‑NOW: sposób komunikacji od Espressif (producent układu w XIAO). To samo radio co Wi‑Fi, ale bez sieci: bez routera, logowania, adresów; paczka do 250 bajtów pod adres sprzętowy albo do wszystkich; opóźnienie kilka ms; zasięg 100–200 m. Krótkofalówka wobec telefonu komórkowego.
Kanał wybiera router (ustawienie 1–13 albo „auto” przy starcie); telefon skanuje i dostraja się. ESP‑NOW: kanał ustawia program na obu płytkach; płytka połączona z routerem siedzi na jego kanale.
Skąd „jedna trzecia” i dlaczego skala ma znaczenie (poprawka)
Teoria przy zmianie tylko akumulatora: czas = energia / moc; energia ∝ masa akumulatora; moc zawisu rośnie szybciej niż masa (2× masa → 2,8× moc na tych samych śmigłach) → optimum przy akumulatorze = 2/3 masy. Praktyka 1/3–1/2, bo większy akumulator wymusza mocniejsze silniki, ramę, a dron ma być zwrotny; w ESP‑FLY ogranicza też prąd z małego ogniwa.
Skalowanie geometryczne ×2: masa ×8, powierzchnia śmigieł ×4 → teoria: duży lata nawet trochę krócej. Rzeczywistość nie skaluje się geometrycznie: małe silniki szczotkowe 30–40 % sprawności vs duże bezszczotkowe >80 %; małe śmigła w „lepkim” powietrzu mniej sprawne (mucha vs ptak); stały balast (płytka, antena, kamera) to połowa masy małego drona; małe ogniwa mają gorszy stosunek energii do wagi.
Przewód 25 cm a częstotliwość; przewód czy obwód?
Antena dostrojona = ćwierć fali: 3 cm → 2,4 GHz, 6 cm → 1,2 GHz, 12,5 cm → 600 MHz. Antena nie wybiera częstotliwości, nadaje to, co dostaje; za długa wypromieniuje mniej.
Częstotliwość ustala obwód drgający (zamknięta pętla cewka + kondensator); podwojenie ścieżki ≈ połowa częstotliwości.
Przewód = otwarty kawałek drutu/ścieżki; antena = celowo niezamknięty przewód, żeby pole uciekło; obwód = zamknięta pętla, w której krąży prąd. Generator = obwód, antena = przewód.
Co to „radio”, co to adres sprzętowy, czemu antena promieniuje, a obwód nie?
„Radio” to cały zestaw, nie sama antena: generator (ustala częstotliwość), modulator (wkłada bity w falę), wzmacniacz, antena; po stronie odbiorczej antena, wzmacniacz, filtry, demodulator. „To samo radio co Wi‑Fi” = ten sam zestaw układów w procesorze, ta sama antena i pasmo; różnią się tylko reguły pakietów (program). Te same usta i głos, inny język.
Adres sprzętowy (MAC): sześć bajtów wpisanych fabrycznie w każdy układ radiowy, unikalny na świecie. Kanał (częstotliwość) to pokój, w którym wszyscy są; adres to imię, które wywołujesz. Każda płytka na kanale słyszy wszystkie paczki, czyta adres odbiorcy i wyrzuca cudze. Nasz program używa adresu „do wszystkich”; dron będzie miał wpisany adres aparatury. Własny adres płytka zna; cudzy odczytuje się z monitora portu albo przez parowanie.
Obwód drgający i antena to dwie różne części. Mały zamknięty obwód prawie nie promieniuje: prąd płynie w jedną stronę jedną krawędzią i wraca drugą o milimetry dalej, pola się znoszą (rozmiar ≪ długość fali 12,5 cm); obwód jest zaprojektowany, by energię trzymać. Antena to otwarty przewód o długości porównywalnej z falą (3 cm = ćwierć fali): prąd w całym przewodzie płynie naraz w tę samą stronę, nie ma partnera do zniesienia, pole ucieka. Kamerton (cichy sam) vs pudło gitary (głośne). Metalowa puszka na XIAO dodatkowo zatrzymuje to, co obwód mimo wszystko wypromieniuje.
Elektrony w antenie nie mogą uciec, więc wracają. Jak to działa?
Elektrony zostają w metalu, przesuwają się tam i z powrotem o włos. Ucieka pole, nie elektrony.
Jeden cykl: generator pcha elektrony do ślepego końca → piętrzą się (koniec ujemny, drugi dodatni) → pół cyklu później wracają i piętrzą się po drugiej stronie. Antena = „rozprostowany” obwód drgający: końce robią za kondensator, środek za cewkę.
Powrót prądu: druga połowa obwodu to miedź płytki (masa) albo drugie ramię anteny; obwód zamknięty, tylko połowy daleko od siebie.
Dlaczego promieniuje: w małym obwodzie prąd tam i z powrotem jest równocześnie obok siebie → pola znoszą się od razu. W antenie powrót jest później w czasie; przez pół cyklu pole zdąży odejść 6 cm z prędkością światła i pole przeciwne już go nie zniesie → odrywa się, to fala. Za krótka antena: odwrócenie przychodzi, zanim pole odejdzie, znoszenie prawie działa. Ćwierć fali = optimum.
Obrazy: głośnik (membrana drga o milimetr, dźwięk dociera przez pokój), sznur (ręka macha, fala biegnie, nic z ręki nie odlatuje).
Czy elektrony z anteny wpływają do obwodu drgającego? Nie.
Dwa osobne obiegi. Obwód drgający = malutka zamknięta pętla w układzie scalonym, jego elektrony krążą tylko tam; wyznacza rytm (metronom), niczego nie zasila.
Stopień wyjściowy (para tranzystorów = elektroniczne zawory) między ścieżką anteny a miedzią masy, sterowany rytmem z obwodu drgającego, działa jak pompa: pół cyklu przepycha elektrony z masy do anteny, pół z powrotem. Energia z zasilania (USB), nie z obwodu drgającego.
Obieg anteny: pasek → przewodzik → ścieżka → zawory → miedź masy → z powrotem. Obwód drgający połączony tylko sygnałem sterującym.
Po co rozdzielenie: antena wprost na obwodzie drgającym rozstrajałaby go (wyciek energii, ręka przy antenie). Metronom, muzyk, instrument.
Przewodzik anteny: żyła sygnałowa w środku, oplot masy na zewnątrz; rozdzielają się dopiero w antenie; miedź płytki = druga „połowa” anteny.
Doprecyzowanie: do płytki tak, do obwodu drgającego nie
Płytka = cała zielona płytka ze ścieżkami i układem scalonym; elektrony anteny wpływają do niej (ścieżka → zawory → masa → z powrotem).
Obwód drgający = jedna malutka pętla wewnątrz układu scalonego (miasto vs jeden dom). Elektrony anteny przejeżdżają przez miasto bramą zaworów, do domu nie wchodzą: brak drogi przewodzącej, połączenie tylko sygnałem sterującym (napięcie na bramce tranzystora, bez przepływu prądu).
Rysunek: metronom, pompa, antena
Schemat: drony/notatki/2026-10-16-radio-schemat.svg (także na slajdzie 24 talii XIAO i na https://46-225-22-216.sslip.io/wyniki/projekty/robotics/moja-historia/radio-schemat.svg).
Jak elektrony mogą „krążyć po płytce”, skoro antena to ślepa droga?
Nie krążą. Słowo „krążą” było złe. Prąd zmienny nigdy nie płynie w kółko, elektrony tylko przelewają się tam i z powrotem; po pełnym cyklu każdy jest tam, gdzie był. Tak samo w gniazdku w ścianie.
Ślepy koniec to nie wada, to zasada działania: elektrony muszą się mieć gdzie piętrzyć (kondensator). Pompa wpycha porcję do anteny (koniec ujemny, miedź masy dodatnia), potem wysysa ją z powrotem i wpycha w drugą stronę.
Obwód „zamyka się” przez pole: ładunek piętrzący się na pasku przyciąga/odpycha ładunek w miedzi masy pod nim; dla pompy wygląda to tak, jakby prąd przechodził przez szczelinę. Dla prądu zmiennego kondensator jest przezroczysty, dla stałego to ściana.
Obraz: pompa tłokowa między dwoma gumowymi workami (antena i masa): tłok przepycha wodę z jednego do drugiego i z powrotem; woda nie krąży, worki na przemian pęcznieją; nic nie wycieka. Fala w powietrzu = drgania, które worki przekazują otoczeniu.
Radio FM i Wi‑Fi to to samo radio?
Tak, jedno zjawisko i jedna budowa (generator, pompa, antena). Różnice: częstotliwość (FM ok. 100 mln drgań/s, fala 3 m, antena-pręt; Wi‑Fi 2,4 mld, fala 12,5 cm, antena 3 cm); zawartość fali (FM: dźwięk wprost, słabszy sygnał = szum; Wi‑Fi: bity, paczka cała albo odrzucona); adresowanie (FM do wszystkich w jedną stronę; Wi‑Fi/ESP‑NOW paczki z adresem, odbiorca odpowiada). Ta sama rodzina: pilot 433 MHz, telefon, GPS, mikrofalówka (2,4 GHz, 1000× więcej mocy, bez anteny), radar, światło.
Dlaczego antena ma różną długość dla różnych częstotliwości?
Antena = huśtawka. Pchnięcie od pompy biegnie wzdłuż paska prawie z prędkością światła, na ślepym końcu elektrony piętrzą się i pchnięcie się odbija. Dla 3 cm droga tam i z powrotem trwa dokładnie pół cyklu przy 2,4 GHz: odbicie wraca, gdy pompa odwraca kierunek → ruchy się dodają → duży prąd → silne pole.
Zła długość: odbicie wraca w złym momencie, idzie pod prąd i gasi ruch; mały prąd, słabe pole, energia wraca do układu i go grzeje.
„Dobra” długość = ćwierć fali: 2,4 GHz → 3 cm; FM 100 MHz → ok. 75 cm; pilot 433 MHz → 17 cm. Wyższa częstotliwość → krótszy cykl → krótsza antena.
Obrazy: huśtawka (popychanie w rytm), piszczałka organów (długość = ton).
Działa też przy 3× długości (odbicie po półtora cyklu znów w rytm).
Czy częstotliwość fali zależy od długości anteny? Nie.
Częstotliwość wyznacza wyłącznie generator (kwarc + pętla + pompa). Antena nie może jej zmienić (huśtawka nie zmienia rytmu popychania). Antena decyduje tylko, JAK DUŻO energii wyjdzie: dopasowana → prawie wszystko, niedopasowana → mało, reszta wraca do układu.
Generator ustala CO nadajemy, antena JAK SKUTECZNIE. Radio w aucie: pokrętło zmienia liczbę w pętli metronomu, antena ta sama dla całego pasma FM (88–108 MHz).
Własny rytm anteny ujawnia się tylko po pojedynczym szarpnięciu (jak kamerton); w nadajniku pompa narzuca rytm bez przerwy, własny rytm anteny tylko pomaga lub przeszkadza.
Antena innej długości → ta sama długość fali, mniejsza moc
| Antena | Fala przy 2,4 GHz | Moc wychodząca |
|---|---|---|
| 3 cm (ćwierć fali) | 12,5 cm | prawie cała |
| 1 cm (za krótka) | 12,5 cm | mała część |
| 75 cm (od FM) | 12,5 cm | mała część |
Długość fali = prędkość światła / częstotliwość; antena w tym rachunku nie występuje. Długość anteny = tylko jak mocno elektrony dadzą się rozbujać w narzuconym rytmie (huśtawka o dowolnych łańcuchach rusza się w rytmie popychania, wysoko tylko ta pasująca).
Poprawka: „antena musi mieć taką długość” → „powinna, żeby nie marnować mocy”
Fala powstaje przy każdej długości anteny; dopasowana długość daje sprawność bliską 100 %, inna mniej. „Musi” było skrótem.
Radio w aucie odbiera słaby sygnał z daleka: niedopasowana antena złapie kilka procent → szum. Wi‑Fi w płytce nadaje bardzo małą mocą: pręt 75 cm wypuściłby kilka procent → zasięg do następnego krzesła, reszta grzeje układ.
Dwa zdania prawdziwe naraz: częstotliwość ustala generator; długość anteny ustala, ile fali realnie wyjdzie lub wejdzie.
Skąd się bierze moc wysyłanej fali (teoria w 5 krokach)
1. Promieniuje tylko ładunek, który przyspiesza (zawraca). Prąd stały i stojący ładunek nie. Wysoka częstotliwość = gwałtowne zawracanie = łatwe promieniowanie; 50 Hz w gniazdku prawie nie promieniuje. 2. Pole ∝ prąd × długość anteny × częstotliwość; moc ∝ pole². 2× prąd → 4× moc. Wzrost z długością kończy się przy ćwierci fali (prąd przestaje być równy na całej długości). 3. Antena = „opór promieniowania” dla pompy: energia idzie w falę zamiast w ciepło. Ćwierćfalowa ≈ 36 Ω (układ na 50 Ω). Moc = prąd² × ten opór. Za krótka antena: ułamki oma → ułamek mocy, pompa się grzeje. 4. Dopasowanie: pompa (50 Ω) oddaje całość, gdy antena pokazuje 50 Ω; inaczej część odbija się do układu. SWR 1 idealnie, 2 → 11 % wraca, 3 → 25 %. ESP32 nadaje maks. 100 mW. 5. Rozcieńczenie kwadratem odległości (kula); odbiornik łapie powierzchnią skuteczną ≈ λ²/4π (≈1/80 m² dla 12,5 cm; dłuższe fale niosą dalej). 10 m: 0,1 W → 80 µW/m² → ok. 100 nW w odbiorniku; czułość ESP32 ≈ 1 nW → zapas 100×; stąd zasięg przez ściany i ok. 200 m w otwartym terenie. Jedna linia: moc fali = (jak gwałtownie i ile elektronów zawraca)² × opór promieniowania − odbicia z niedopasowania, potem ÷ odległość².
Co to za „komputer” w XIAO (ESP32‑S3)
Mikrokontroler = komputer w jednym kawałku krzemu do sterowania rzeczami. 2 rdzenie × 240 mln taktów/s (UNO: 1 × 16 mln; ~40× szybciej na rdzeń). Pamięć robocza 512 KB + 8 MB na płytce (UNO 2 KB; 8 MB = pecet z 1993). Program: 8 MB (UNO 32 KB).
Radio Wi‑Fi + Bluetooth 2,4 GHz z własnym procesorem pakietów; USB w układzie; 45 nóżek programowalnych (XIAO wyprowadza 11): wł/wył, pomiar napięcia 12‑bit (4096 stopni), 9 pól dotykowych, sygnał o zmiennym wypełnieniu do silników/serw; łącza do czujników, kart, wyświetlaczy, kamery, mikrofonu; liczniki czasu, zegar; szyfrowanie sprzętowe; instrukcje wektorowe do małych sieci neuronowych; głęboki sen < 20 µA.
Moc: klasa peceta z połowy lat 90. bez ekranu/dysku/systemu, z radiem, prąd jak dioda. Mac kilka tys. razy szybszy, UNO kilkadziesiąt razy wolniejsze.
Może: sterować dronem (czujnik 1000×/s + regulator + 4 silniki + radio naraz), serwer stron, chmura po szyfrowanym łączu, obraz z kamery (Sense), małe modele AI (słowo, gest), dziesiątki czujników/serw. Nie może: system jak Mac, film, duży model językowy, pulpit. Za to przewidywalny czas reakcji co do mikrosekundy → dlatego w dronie, rakiecie, ramieniu robota.
Na płytce poza układem: USB‑C, ładowarka akumulatora 100 mA, stabilizator 5→3,3 V, 2 przyciski, 2 diody, gniazdko anteny, pamięci. 21 × 17,5 mm.
Pola XIAO: „D” to tylko nazwa
| Pole | cyfrowe | analogowe (pomiar napięcia) | dotyk | rola specjalna |
|---|---|---|---|---|
| D0–D5 | tak | tak (A0–A5) | tak | D4/D5: łącze dwuprzewodowe do czujników |
| D6, D7 | tak | nie | nie | łącze szeregowe (tekst) |
| D8–D10 | tak | tak (A8–A10) | tak | łącze do kart/wyświetlaczy |
Pomiar 4096 stopni do 3,3 V (UNO: 1024 do 5 V). Przy nadającym Wi‑Fi pomiar na D8–D10 bywa zakłócony → czujniki analogowe na D0–D5.
Jak pole wybiera rolę (cyfrowe / analogowe / dotyk)?
Bez fizycznego przełącznika: program jedną linijką, w układzie przełącza się elektroniczny rozdzielacz. Pole = gniazdko, za ścianą kilka urządzeń: wyłącznik (0 lub 3,3 V, digitalWrite), czujka tak/nie (digitalRead), woltomierz 4096 stopni (analogRead), czujnik dotyku/pojemności (touchRead), urządzenia specjalne (tekst po przewodzie, łącza). Kolumny tabeli = które urządzenia stoją za danym polem. Jedna rola naraz, zmiana w dowolnej chwili. Powód: mało nóżek, dużo urządzeń → nóżki wielofunkcyjne.
Jedno urządzenie naraz za polem; jak szybko rozdzielacz?
Rozdzielacz łączy pole z jednym urządzeniem naraz (woltomierz i dotyk potrzebują „ciszy” na polu). Wyjątek: czujka tak/nie może podglądać pole, gdy podłączony jest wyłącznik. Zmiana roli = zmiana w programie, trwa kilkadziesiąt nanosekund (zapis komórki sterującej).
Wąskie gardło to urządzenie: wyłącznik/czujka dziesiątki mln/s; woltomierz 10–40 µs → kilkadziesiąt tys./s; dotyk kilkaset µs–kilka ms → kilkaset–1000/s. Po przełączeniu na woltomierz pierwszy pomiar wyrzucić (pole się „uspokaja”).
W praktyce każdemu czujnikowi daje się osobne pole zamiast przełączać.
Czy rozdzielacz nadąża za Wi‑Fi? Nie musi.
Rozdzielacz (kilkadziesiąt ns) jest o wiele za wolny na 2,4 GHz (cykl 0,4 ns), ale nigdy nie dotyka fali: radio ma w układzie osobną drogę i własną nóżkę prosto do gniazdka anteny, poza polami D0–D10 i poza programem. Procesor (240 MHz, 10× wolniej od fali) nie steruje drganiami: podaje radiu paczkę bajtów, radio samo zamienia je na drgania (i odwrotnie przy odbiorze). Kierowca (procesor), silnik (radio), przełączniki na desce (rozdzielacz). Krótka ścieżka układ→gniazdko celowa: kilka cm przy 2,4 GHz już działa jak antena.
Co się stanie, gdy na pole XIAO podam 5 V? Trzy mechanizmy
1. Przebicie izolacji (bez grzania, nanosekundy, nieodwracalne): warstwa sterująca zaworu ma kilka nanometrów; przy 5 V pole wyrywa elektrony z izolatora i przebija go; UNO ma grubszą izolację → znosi 5 V. 2. Grzanie w punkcie: diody ochronne za nóżką otwierają się przy napięciu > zasilanie; kilkadziesiąt mW w objętości ziarnka pyłu (moc żarówki w łepku szpilki); ciepło powstaje szybciej, niż się rozchodzi (igła na skórze); ścieżki cieńsze od 1/1000 włosa topią się lub „rozmywają” (prąd przesuwa atomy metalu). 3. Zatrzask: prąd w złym miejscu włącza pasożytniczy zawór zwierający zasilanie z masą przez cały układ; grzeje się jak grzałka; ratuje tylko szybkie odłączenie. Zdradliwe: układ często działa jeszcze dni, mikropęknięcia rosną, potem „sam” umiera → zasada „nigdy”.
„USB wbudowane w procesor” – co to znaczy
USB to rozmowa o ścisłych regułach elektrycznych i czasowych, nie tylko format: dwa przewody w przeciwfazie, 12 Mb/s, ramki z adresem i sumą kontrolną, odpytywanie co 1 ms z odpowiedzią w µs, tablice opisów („kim jesteś”). Wymaga sprzętu: układ nadawczo-odbiorczy + automat pakietów. UNO (ATmega328P) tego nie ma, umie tylko łącze szeregowe → tłumacz obok (CH340 w klonie, ATmega16U2 w oryginale). ESP32‑S3 ma tłumacza na tym samym krzemie: dwa piny prosto do gniazda USB‑C. „Zaszyty w krzemie” tryb BOOT = program w pamięci stałej zapisanej fabrycznie, nie do nadpisania (w UNO bootloader siedzi w zwykłej pamięci i da się go skasować).
Wyspecjalizowane „pomocniki” w ESP32‑S3
Obok 2 głównych rdzeni: kontroler USB; procesor radiowy (Wi‑Fi/Bluetooth: bajty↔drgania, czas nadawania, sumy kontrolne, powtórki; własny program producenta); koprocesor niskiego poboru ULP (czuwa, gdy reszta śpi, budzi przy zdarzeniu); automaty łączy czujnikowych (dwuprzewodowe, karty, tekst); 8 liczników generujących impulsy do silników; blok szyfrujący; DMA (przenosi dane bez rdzeni). Większość to automaty (jedna sekwencja, dokładny czas), nie procesory. Ta sama zasada w MacBooku (grafika, sieć, dźwięk). Skutek dla drona: rdzenie liczą regulator, radio odbiera, liczniki sterują silnikami, automat czyta czujnik – równocześnie.
Czy koprocesor „we śnie” potrzebuje zasilania? Tak, ale mikroampery
| Stan | Pobór | Na akumulatorze 250 mAh |
|---|---|---|
| Wi‑Fi nadaje | 100–200 mA | 1–2 h |
| rdzenie liczą, radio wył. | 30–40 mA | kilka h |
| głęboki sen (koprocesor + zegar) | 10–20 µA | rok+ |
Sens: budzić się rzadko, mierzyć, wysłać, zasnąć (czujnik gleby raz na godzinę → pół roku na małym akumulatorze). W dronie bez znaczenia (silniki biorą ampery). Przyda się przy pluszaku P3 i czujnikach w ogrodzie.
Spód płytki XIAO ESP32‑S3 (poprawka; zdjęcie: 2026-10-16-xiao-esp32s3-spod.jpg)
Na spodzie NIE ma układów scalonych; ładowarka i stabilizator są pod puszką na wierzchu razem z procesorem i pamięciami. Spód = pola: BAT +/− (dwa prostokąty przy D2/D3; czerwony przewód akumulatora na +, czarny na −; ładowanie 100 mA z USB); 8 okrągłych punktów testowych (MTDI/MTDO/MTMS/MTCK = JTAG do podglądu procesora, EN = linia resetu jak przycisk R, D+/D− = przewody danych USB); duży kwadrat miedzi = masa/odprowadzanie ciepła; podpisy pól D0–D6, VUSB (=5V), GND, 3V3, D10–D7; dwa owalne pola przy D5/D8 = miejsca na elementy nieobsadzone.
Pułapka Arduino IDE: „redefinition of 'void setup()'”
Program zapisany jako druga karta w folderze innego szkicu (tu dotyk_xiao.ino w 01_mrugaj_xiao) → IDE skleja karty jednego szkicu w jeden program → dwa setup/loop. Naprawa: karta → ⋯ → Delete; potem File → New Sketch (osobne okno), wklej, ⌘S z nazwą; w nowym oknie sprawdzić płytkę i port. Zasada: każdy program = File → New Sketch; karty są do dzielenia jednego programu na pliki.
Co pokazuje touchRead (oś Y kreślarki)?
Nie napięcie ani prąd: liczbę taktów zegara (czas). Układ ładuje pole do ustalonego napięcia i rozładowuje, w kółko, przez ustalony odcinek czasu, i liczy cykle. Palec powiększa pojemność → ładowanie trwa dłużej; na ESP32‑S3 wynik rośnie (na starszym ESP32 malał). Oś Y = pośrednio pojemność w taktach. Dla porównania analogRead = napięcie w stopniach 0–4095 (0–3,3 V). Obserwacja Maćka: spoczynek ok. 16 (tys.), zbliżenie palca 30–40.
Błąd z sesji: próg 89 963 przy spoczynku 15 997
Kalibracja złapała odczyt ~225 000: kciuk naciskający R leżał nad D0/D1 (R jest tuż obok), plus pierwsze odczyty dotyku po starcie są zawyżone. Skutek: żaden dotyk nie przebija progu, dioda nigdy nie świeci (także przy mnożniku 4/10). Naprawa: delay(2000) przed kalibracją + 20 odczytów „rozgrzewki” wyrzuconych + wypisanie spoczynku i progu do monitora. Lekcja: program robił, co kazano; wypisanie wartości znalazło przyczynę w jednej linijce.
Ćwiczenie 3 działa; opóźnienie 5–10 s między kliknięciem a diodą
Sieć XIAO-Maciek wystartowała (monitor: 192.168.4.1), strona działa z telefonu. Opóźnienie do zdiagnozowania meldunkami „ON/OFF” w monitorze (arduino/xiao/03b_wifi_diagnostyka). Hipotezy: iPhone w sieci bez internetu próbuje najpierw danych komórkowych / prywatnego przekaźnika (test: tryb samolotowy + Wi‑Fi); odświeżanie co 2 s blokuje kolejkę jednowątkowego serwera (zmiana na 5 s). Ten sam problem dotyczy aplikacji do latania dronem.
Przyczyna opóźnienia 5 s: serwer trzyma połączenie
Tryb samolotowy był włączony → telefon niewinny. Serwer WebServer na ESP32 obsługuje jednego klienta naraz i po odpowiedzi trzyma połączenie otwarte ~5 s; Safari dla kliknięcia otwiera nowe połączenie i czeka, aż stare wygaśnie. Lekarstwo: serwer.sendHeader("Connection", "close") przed każdym send. Poprawione w 03 i 03b.
Opóźnienie trwa mimo „Connection: close”
Hipoteza 2 (do potwierdzenia testem z Maca): iPhone/Safari otwiera do serwera dwa połączenia, jedno puste „na zapas”; prosty WebServer bierze pierwsze, czeka na nim do 5 s na dane (HTTP_MAX_DATA_WAIT), potem dopiero obsługuje właściwe. Znany problem iOS + WebServer. Lekarstwo: ESPAsyncWebServer (wiele połączeń naraz) – zadanie na inny dzień. Dron nieobjęty (aplikacja używa pakietów bez połączenia, nie stron). Test z Maca (Safari, sieć XIAO-Maciek): też kilka sekund, pasek ładowania „stoi” → nie iOS; pasuje do pustego połączenia „na zapas” blokującego jednowątkowy serwer. Test rozstrzygający: time curl -s -o /dev/null http://192.168.4.1/on (curl = jedno połączenie). TODO (agent): program z ESPAsyncWebServer + instrukcja instalacji bibliotek (AsyncTCP, ESP Async WebServer) na jutro. WYNIK: curl z Maca działa błyskawicznie → płytka i radio szybkie; opóźnienie = przeglądarka (puste połączenie „na zapas”) blokuje jednowątkowy WebServer. Ćwiczenie 3 zaliczone.
„Moja antena ma więcej niż 3 cm”
3 cm = długość promieniującej ścieżki miedzianej, nie wymiar całej anteny. Czarny przewodzik = doprowadzenie (żyła + oplot), nie promieniuje, długość dowolna. Naklejka = folia ze ścieżką złożoną zygzakiem (rozprostowana ~3 cm). Wiele anten płaskich ma dwa ramiona (od żyły i od oplotu) po ćwierć fali → naklejka 5–6 cm; wtedy płytka nie musi być drugą połową. Do poprawki na rysunku: dopisek o złożonej ścieżce.
Antena A-02 z bliska: dwa luty co 0,5 cm
Lut 1 = żyła środkowa → ramię sygnałowe w folii; lut 2 = oplot (masa) → ramię masy. Antena dwuramienna, obie połowy w naklejce. Przez szczelinę 0,5 cm elektrony nie przepływają: płyną wzdłuż każdego ramienia (~3 cm) do ślepego końca; jedno ramię ujemne, drugie dodatnie; pole między ramionami odrywa się jako fala. Obwód zamyka się przewodem (żyła tam, oplot z powrotem, zawory) i polem między ramionami (kondensator). Dwa luty = dwa węże pompy, dwa ramiona = dwa worki. Luty to najdelikatniejszy punkt: nie zginać przewodu przy nich, nosić za naklejkę.
Budowa naklejki-anteny i czym jest trawienie
Warstwy: czarna folia z nadrukiem → miedź wytrawiona w dwa ramiona (ścieżki ~1 mm, zygzak) → folia nośna z klejem. Ramiona NIE są połączone (przerwa = szczelina 0,5 cm; połączenie metalem = zwarcie, brak promieniowania). Przewód rozebrany: żyła → odsłonięte pole ramienia sygnałowego, oplot → pole ramienia masy; dwie kropki cyny. Trawienie = USUWANIE miedzi kwasem tam, gdzie nie ma farby ochronnej; zygzak JEST miedzią, „dziury” to usunięta miedź. Szeroka płaszczyzna = ramię masy, cienki zygzak = ramię sygnałowe. Tak samo robi się ścieżki na XIAO i na płytce drona.
Rysunki anteny A-02 (16.10 wieczór)
2026-10-16-antena-a02-podpisy.jpg: zdjęcie Maćka z podpisami (przewodzik, lut 1 żyła→ramię sygnałowe, lut 2 oplot→ramię masy, szczelina; ramiona pod folią narysowane poglądowo).
2026-10-16-antena-a02-schemat.svg: rysunek poglądowy miedzi pod folią (ramię sygnałowe zygzak, ramię masy płaszczyzna, dwa pola lutownicze, przewód koncentryczny, pole odrywające się). Producent nie publikuje rysunku miedzi (sprawdzone: strona Seeed i odsprzedawcy podają tylko parametry: 2400–2500 MHz, 1,16 dBi, 50 Ω, VSWR ≤ 4,5). Kopie także na portalu: https://46-225-22-216.sslip.io/wyniki/projekty/robotics/moja-historia/antena-a02-schemat.svg i …/antena-a02-podpisy.jpg
Ćwiczenie 4: odbiornik wgrany, MAC 00:00:00:00:00:00
WiFi.macAddress() tuż po WiFi.mode(WIFI_STA) zwraca zera (radio jeszcze nie wstało w core 3.x); odbiór ESP‑NOW działa mimo to. Poprawka w 04/05: WiFi.STA.begin(); delay(200); przed wypisaniem. Prawdziwy MAC płytki nr 1 z esptool: 68:ee:8f:50:c0:74. Druga płytka w drugim gnieździe Maca; uwaga na wybór portu przed wgraniem nadajnika.
Monitor „Not connected” po naciśnięciu R
XIAO ma USB w procesorze: reset restartuje też USB, port znika na chwilę, monitor IDE traci połączenie i gubi napis startowy. Przy UNO osobny układ USB nie restartował się z procesorem. Rada: po R/wgraniu zamknąć i otworzyć monitor; komunikaty, które mają być widoczne, powtarzać w loop. Nadajnik potwierdza działanie własną diodą (dotyk D0 → świeci). MAC płytki nr 2: 68:ee:8f:50:67:64.
Ćwiczenie 4: odbiór z opóźnieniem sekund, krótki dotyk ginie
Objaw: krótki dotyk nadajnika → nic; długi → dioda odbiornika zapala się po kilku sekundach i świeci kilka sekund po puszczeniu. Przyczyna: radio w trybie klienta drzemie (oszczędzanie energii), odbiornik łapie tylko paczki trafiające w okno nasłuchu; ostatni złapany stan trwa, aż złapie następny. Lekarstwo: WiFi.setSleep(false) po WiFi.mode(WIFI_STA) w obu programach. Poprawione w 04/05 i na slajdach 25/27. W aparaturze do drona obowiązkowe. Po setSleep(false) nadal ~10 s opóźnienia odbioru. Nowa hipoteza: Serial.printf WEWNĄTRZ funkcji odbioru (20×/s) blokuje ją, gdy komputer nie czyta portu (USB w procesorze), paczki czekają w kolejce. Testy: A) odbiornik zasilony bez Maca; B) monitor na 1101: czy „odebrano” przychodzi paczką. Poprawka: w funkcji odbioru tylko dioda + zapamiętanie, wypisywanie w loop (volatile ostatni/nowy). Zasada: w funkcji odbioru nic powolnego. Z wklejonych programów: nadajnik ma PAD = D1, a Maciej dotyka D0 → odczyt D1 rośnie tylko trochę, próg na styk, jedynki/zera mieszane. Poprawki: PAD = D0, delay(2000) przed kalibracją; odbiornik: wypisywanie poza funkcją odbioru. WYNIK ćwiczenia 4: po PAD = D0 + delay(2000) + setSleep(false) dioda odbiornika reaguje natychmiast. Główna przyczyna zwłoki: niezgodność pola (D1 w programie, dotyk D0) → mieszanka 0/1 w eterze. Ćwiczenie 4 zaliczone.
Tematy do wrócenia (lista Maćka, 16.10 wieczór)
Maciej poprosił o przypomnienie tematów teorii, które chciał zrozumieć do końca. Cztery węzły mapy: napiecia-technologia (3,3 V vs 5 V, „koniecznie”), korekcja-bledow (sumy kontrolne, powtórki, bity naprawcze — teoria i praktyka), skalowanie-lotu (skąd 1/3 masy, czemu mały dron lata krócej), moc-radiowa (teoria w 5 krokach już była, została praktyka z dwiema XIAO). Kolejność podjęcia: 1 → 2 → 3 → 4.
Dlaczego XIAO pracuje na 3,3 V, a UNO na 5 V (podjęte 16.10 wieczór)
Układ scalony = miliony przełączników; każdy ma „klawisz” oddzielony od kanału cieniutką warstwą szkła (tlenek krzemu). Napięcie na klawiszu steruje kanałem przez pole, prąd przez szkło nie płynie (wąż przez rękawiczkę).
Szkło ma granicę natężenia pola (~10 mln V/cm; powietrze ~30 tys. V/cm), więc dopuszczalne napięcie = granica × grubość. Orientacyjnie: 7 nm (klawisze przy nóżkach ESP32‑S3) → ~7 V; ~2 nm (rdzeń ESP32‑S3) → ~2 V; 10–12 nm (chip UNO) → ~10–12 V.
ESP32‑S3 ma dwa rodzaje przełączników: rdzeń 1,1 V (najcieńsze szkło) i nóżki 3,3 V (grubsze). Pod puszką obniżacz 3,3 → 1,1 V; na płytce obniżacz 5 → 3,3 V. Łańcuch: 5 V kabel → 3,3 V nóżki/pamięć → 1,1 V rdzeń. Chip UNO: jeden rodzaj, wszystko 5 V.
Po co cieńsze szkło: szybkość (16 MHz vs 240 MHz), energia na przełączenie ∝ kwadrat napięcia (5 → 1,1 V = ~20× mniej), cena (więcej układów z plastra). Nóżki zostały przy 3,3 V, bo sygnał musi przebić szumy.
Skąd 5 V: norma z lat 60. (inne przełączniki potrzebowały ~5 V), 30 lat modułów „5 V”; chip UNO z lat 90. dla zgodności; przemysł przeszedł 3,3 → 1,8 → ~1 V dla rdzeni. ATmega umie 3,3 V, ale wtedy wolniej.
5 V na nóżce 3,3 V, trzy mechanizmy: (1) wentyl ochronny otwiera się na stałe i przewodzi do szyny 3,3 V, przegrzewa się; (2) starzenie szkła od pola, trwała dziurka po dniach/tygodniach; (3) obudzenie pasożytniczego przełącznika zwierającego zasilanie z masą (ratuje odcięcie zasilania). W drugą stronę 3,3 V → UNO czyta jako „1” (próg ~3 V).
Do sprawdzenia w domu (poziom 2): miernikiem 5 V i 3,3 V na XIAO i UNO; na UNO dwa czarne trójnóżkowe obniżacze przy gnieździe zasilania; na XIAO pod puszką.
2026-10-15-prompt-sesja-mac 517 słów · 2026-10-15-prompt-sesja-mac.md
Jesteś moim asystentem w Claude Code na MOIM MacBooku Air 13 M4 (2025, tylko porty USB-C, macOS). Nazywam się Maciej. Jutro, 15.10.2026, pierwszy raz w życiu pracuję z elektroniką. Pracujemy w bieżącym katalogu. Moje główne centrum to sesja agenta na serwerze agent@46.225.22.216 (projekt ~/projects/robotics/drony); ty jesteś jej „rękami” przy sprzęcie wpiętym do Maca.
KROK 0 · Ściągnij kontekst z serwera (ja mam dostęp SSH do agent@46.225.22.216): scp -r agent@46.225.22.216:/home/agent/projects/robotics/arduino ./arduino scp agent@46.225.22.216:/home/agent/projects/robotics/inwentarz.md ./inwentarz.md scp agent@46.225.22.216:/home/agent/projects/robotics/drony/zakupy/2026-10-10-lista-do-lotu.md ./lista-do-lotu.md scp agent@46.225.22.216:/home/agent/projects/robotics/drony/notatki/2026-10-12-esp-fly-piny-i-firmware.md ./esp-fly-firmware.md Przeczytaj te pliki. Jeśli scp nie działa, powiedz mi i pracuj dalej bez nich.
KONTEKST, który musisz znać:
Mam dwie płytki Arduino UNO (procesor ATmega328P, 5 V): klon z gniazdem USB-C (typowo układ USB CH340)
oraz DFRduino UNO R3 z gniazdem USB-B. DFRduino na razie odkładamy, bo nie mam kabla USB-B.
Klona podłączam kablem od iPhone’a (USB-C na USB-C). Zapasowo mam kabel Lanberg USB-C na USB-A,
ale do Maca wejdzie dopiero przez adapter Akyga, który jest w drodze.
Mam zestaw lutowniczy Reball RT-990 (lutownica, multimetr XL830L, cążki Plato 170, nożyk 9 mm,
ściągacz izolacji), cynę 0,5 i 1 mm, topnik, trzecią rękę, matę antystatyczną, pęsety, kapton, klej.
W drodze: starter kit (płytka stykowa, diody, rezystory, przewody), zestaw do nauki lutowania.
Wieczorem przychodzi mikrodron ESP-FLY (płytka XIAO ESP32-S3, czujnik ruchu MPU-6050, 4 silniki, bateria 1S 250 mAh).
Dziś rano drona NIE ruszamy.
Plan poranka jest w prezentacji: https://claude.ai/artifact/DoZbvTAzffoqx612dCyz9L
Część 1, Arduino (klon USB-C): 1) instalacja i podłączenie, 2) mruganie diodą L i wiadomości do Maca, 3) program SOS alfabetem Morse’a napisany z tobą, sterowany liczbą z klawiatury, 4) multimetr i PWM na pinie 9, 5) „czujnik dotyku” na pinie A0. Część 2: lutowanie na próbę na starym kablu.
KROK 1 · Narzędzia. Sprawdź, czy jest Homebrew; potem: brew install arduino-cli arduino-cli core update-index && arduino-cli core install arduino:avr arduino-cli board list (gdy podłączę klona) Programy kompiluj i wgrywaj sam: arduino-cli compile/upload z --fqbn arduino:avr:uno i portem z board list. Wyjście płytki czytaj przez arduino-cli monitor -p <port> -c baudrate=115200 (z limitem czasu, żeby nie wisieć). Jeśli port się nie pojawia: najpierw podejrzewaj kabel tylko do ładowania, potem sterownik CH340.
ZASADY PRACY ZE MNĄ:
Rozwijaj KAŻDY skrót techniczny przy pierwszym użyciu, np. „PWM, czyli modulacja szerokości impulsu”.
Znam podstawy elektryki, ale z płytkami pracuję pierwszy raz: przed każdym ćwiczeniem krótko wyjaśnij,
co dzieje się pod spodem, potem jeden krok naraz i zawsze widoczny dowód, że zadziałało.
Mów, który procesor siedzi na której płytce. Używaj tylko sprzętu, który faktycznie mam.
Niczego nie kupuj i nie zamawiaj. Brak części = zapisz jako rekomendację.
Bezpieczeństwo: nie zwieraj pinów 5 V z GND, pin daje do 20 mA, przy lutowaniu otwarte okno.
Pisz po polsku, krótko.
NA KONIEC PRACY (gdy powiem „koniec”): 1. Zapisz podsumowanie do pliku podsumowanie-AAAA-MM-DD.md: co zrobiliśmy, co działa, co nie, jakie programy powstały, pytania i braki w sprzęcie. 2. Wyślij je i programy na serwer: scp podsumowanie-*.md agent@46.225.22.216:/home/agent/projects/robotics/drony/notatki/ scp -r arduino agent@46.225.22.216:/home/agent/projects/robotics/arduino-z-maca 3. Powiedz mi, żebym w sesji na serwerze napisał „przeczytaj podsumowanie z Maca”.
Zacznij od kroku 0, potem krok 1, potem poprowadź mnie przez ćwiczenie 1.
Aparatura ESP-NOW do ESP-FLY — plan budowy i konfiguracja (sprawdzone 2026-10-13) 1113 słów · 2026-10-13-aparatura-esp-now-plan.md
Źródła: repo Seeed-Projects/Co-Create_ESP-FLY (README: „Radio control with ESP-FC … paired with a radio controller over ESP-NOW”), rtlopez/esp-fc v0.2.1 (04.02.2025, espfc_v0.2.1_esp32s3_0x00.bin), rtlopez/espnow-rclink (biblioteka łącza, MIT, ostatni push 02.10.2026; include/EspNowRcLink/Protocol.h, Transmitter.h, examples/tx/tx.cpp), rtlopez/espnow-rclink-tx v0.1.1 (moduł do kieszeni JR, PPM na GPIO13), poradnik Maxa Imagination w Elektor „Fly your ESP32 drone on Betaflight with radio controller (ESP-FC guide)”, wiki Seeed XIAO ESP32-S3. Lista części z cenami: zakupy/2026-10-13-aparatura-esp-now.md. Kod nadajnika: aparatura/.
1. Jak to działa (fakty)
Stockowy firmware ESP-Drone z zestawu NIE odbiera ESP-NOW. Aparatura wymaga wgrania na drona ESP-FC (rtlopez),
konfigurowanego Betaflight Configuratorem 10.10. To zmiana odwracalna: .bin ESP-Drone z repo Seeeda wgrywa się z powrotem pod adres 0x0.
Protokół łącza (espnow-rclink): ramka <typ><payload><csum>; RC_DATA = 4 kanały int16 (pełna rozdzielczość,
zakres 880–2120 µs) + 4 kanały int8 (krok 5 µs); suma kontrolna XOR od 0x55. Nadajnik wysyła co 20 ms (50 Hz, „do 100 Hz”). Odbiornik (dron) co 50 ms rozsyła PAIR_REQ z numerem kanału Wi-Fi; nadajnik skanuje kanały 1–13, odpowiada PAIR_RES i od tej chwili rozmawia tylko z tym MAC-iem. Parowanie automatyczne, bez konfiguracji; kolejność: najpierw nadajnik, potem dron. Dron odsyła FC_ALIVE co 1 s (nadajnik wie, że łącze żyje); telemetria FC_DATA jest w protokole, ale w ESP-FC jeszcze nieużywana (README: „Todo: telemetry, RSSI, more channels”).
Zasięg wg Seeeda ok. 200 m (Wi-Fi z telefonu: 50 m). Failsafe w ESP-FC: tylko „Drop” (wyłączenie silników).
Sprzęt nadajnika u autora zestawu: drugi XIAO ESP32-S3 w kieszeni aparatury Radiomaster TX12, PPM na GPIO4, L7805.
Nasz wariant A/B: ten sam XIAO, ale zamiast PPM z aparatury czytamy joysticki wprost na ADC i wołamy tę samą bibliotekę (tx.setChannel(c, 1000–2000), tx.commit(), tx.update()).
2. Konfiguracja drona (ESP-FLY → ESP-FC), z poradnika Elektor
1. Wgrać espfc_v0.2.1_esp32s3_0x00.bin przez https://espressif.github.io/esptool-js/ pod 0x0 (XIAO w trybie boot: BOOT + reset). 2. Betaflight Configurator 10.10 → CLI, mapowanie pinów XIAO (save, reboot, nie zmieniać karty przed restartem):
| Funkcja | GPIO | Uwagi |
|---|---|---|
| Silnik 0 (tył-prawy) | 4 | ESP-Drone: MOTOR02 |
| Silnik 1 (przód-prawy) | 7 | ESP-Drone: MOTOR01 |
| Silnik 2 (tył-lewy) | 3 | ESP-Drone: MOTOR03 |
| Silnik 3 (przód-lewy) | 1 | ESP-Drone: MOTOR04 |
| I2C IMU | SCL 6, SDA 5 | gdy gyro nie wykryty: zamienić |
| ADC napięcia baterii | 2 | dzielnik 10k/10k → „divider 5”, komórka 3,4–4,2 V, ostrzeżenie 3,5 V |
| Buzzer/LED | 43 | buzzer invert = 1 |
| Serial 0 (USB/CLI) | TX 43, RX 44 | |
| Serial 2 (zewn. odbiornik, niepotrzebny) | TX 8, RX 9 | |
| Rx PPM, ADC prądu, SPI | −1 |
3. Configuration: PID loop 2 kHz, akcelerometr ON, orientacja gyro „CW 270°” (u autora; u nas sprawdzić w karcie Setup), DYNAMIC_FILTER ON. Motors: protokół BRUSHED, PWM 8000 Hz. Test silników bez śmigieł. 4. Receiver: tryb „SPI Rx (e.g. built-in Rx)”, provider dowolny (autor: NRF24_V202_250K), mapa kanałów AETR1234. 5. Modes: ARM (ch5), ANGLE (ch6), AIRMODE (ch6 pozycja 3), BEEPER (ch7). Failsafe: Drop. 6. PID autora dla ramy 50 mm: P≈100, D≈20, I≈45 (pitch/roll) — punkt startowy, nie prawda objawiona. 7. Blackbox: Onboard Flash, 1 kHz (XIAO 8 MB flash, firmware używa partycji 4 MB; ok. 2,9 MB na logi).
3. Nadajnik — wariant A/B (własny, bez aparatury)
Piny XIAO ESP32-S3 (ADC tylko na GPIO1–9; GPIO41/42 nie mają ADC)
| Pin | GPIO | Funkcja | Kanał |
|---|---|---|---|
| A0/D0 | 1 | prawy joystick X → roll | ch1 (A) |
| A1/D1 | 2 | prawy joystick Y → pitch | ch2 (E) |
| A2/D2 | 3 | lewy joystick Y → throttle | ch3 (T) |
| A3/D3 | 4 | lewy joystick X → yaw | ch4 (R) |
| D4 | 5 | SDA OLED (wariant B) | — |
| D5 | 6 | SCL OLED (wariant B) | — |
| D6 | 43 | przełącznik ARM (do GND, pull-up) | ch5 |
| D7 | 44 | przełącznik trybu, pozycja „góra” | ch6 |
| D8 | 7 | przełącznik trybu, pozycja „dół” | ch6 |
| D9 | 8 | przycisk buzzer | ch7 |
| D10 | 9 | przycisk lewego joysticka (rezerwa) | ch8 |
| BAT+/BAT− (spód) | — | 1S LiPo 250 mAh PH2.0 (ta sama co w dronie) | — |
GPIO43/44 to UART0, ale XIAO loguje przez USB CDC, więc są wolne jako GPIO (ESP-FLY używa 43 jako LED). Joysticki zasilać z 3V3.
Oprogramowanie (aparatura/, PlatformIO, Arduino, biblioteka espnow-rclink v0.1.1 + WifiEspNow)
50 Hz; kalibracja środka drążków 1 s po włączeniu (drążki puścić); krańce uczą się w locie (auto min/max) z wartościami
startowymi; martwa strefa ±3 %; wyjście 1000–2000.
Gaz: KY-023 ma sprężynę na obu osiach. Dwa tryby w kodzie: THROTTLE_DIRECT (drążek = gaz; uzbrojenie wymaga
trzymania drążka w dół) i domyślny THROTTLE_INCREMENTAL (wychylenie = szybkość zmiany gazu, jak pokrętło głośności; po uzbrojeniu gaz startuje od 1000). Alternatywa sprzętowa: potencjometr suwakowy na gaz.
Bezpieczeństwo: ARM przechodzi na 2000 tylko gdy gaz < 1050 w chwili przełączenia; rozbrojenie natychmiastowe;
utrata FC_ALIVE > 1,5 s → LED miga (dron sam robi failsafe Drop).
Stan łącza na LED użytkownika XIAO (GPIO21): parowanie — szybkie miganie, połączenie — świeci.
Budowa: pio run -e xiao_s3 -t upload (płytka seeed_xiao_esp32s3). Nie wgrywałem — rekomendacja.
Kolejność prac
1. Pierwszy lot z telefonu (ESP-Drone) — potwierdzenie, że dron jest sprawny mechanicznie. Bez tego nie szukać winy w łączu. 2. Nadajnik „na płytce uniwersalnej”: XIAO + 2× KY-023 + 2 przełączniki, zasilanie z USB laptopa. Wgrać aparatura/, w monitorze szeregowym sprawdzić 8 kanałów (PRINT_INFO). 3. Drugi XIAO (zapasowy) z ESP-FC jako „odbiornik testowy” na stole: parowanie i podgląd kanałów w karcie Receiver — bez drona. 4. Dron: ESP-FC + CLI z tabeli, kalibracja acc, test silników bez śmigieł, kierunki obrotów. 5. Pierwszy lot w Angle, nisko, nad miękkim; dopiero potem PID i rates. 6. Wariant B: OLED, bateria 1000 mAh + TP4056, obudowa Z77 albo wydruk 3D.
4. Ryzyka i co sprawdzić
Płytka seeed_xiao_esp32s3 w PlatformIO i WifiEspNow na Arduino-ESP32 3.x: biblioteka ma platforms: espressif32,
autor zestawu zbudował ją na XIAO S3 — powinno działać; sprawdzić przy pierwszym pio run.
Bin ESP-FC esp32s3 jest zbudowany dla lolin_s3_mini (flash 4 MB, bez PSRAM) — na XIAO (8 MB) działa u autora.
Orientacja gyro i kolejność silników z tabeli — zweryfikować w Setup/Motors przed lotem.
Zużycie prądu nadajnika ~100 mA → 250 mAh = ~2 h; bez ekranu wystarczy.
Allegro i Ceneo blokują serwer agenta: ceny aparatur gotowych z wyników wyszukiwania (13.10), nie z kart produktów.
ESP-FLY: piny XIAO ESP32-S3 i konfiguracja ESP-Drone (sprawdzone 2026-10-12) 634 słów · 2026-10-12-esp-fly-piny-i-firmware.md
Źródła: repo Seeed-Projects/Co-Create_ESP-FLY (Firmware/esp-drone/sdkconfig, main/Kconfig.projbuild, components/…/sensors_mpu6050_hm5883L_ms5611.c, flowdeck_v1v2.c, zranger2.c, adc_esp32.c), schemat i diagram połączeń Maxa Imagination (obrazy ESP-FLY_hd1.jpg, ESP-FLY_hd2.jpg ze strony Seeeda), wiki Seeeda „XIAO ESP32S3 Getting Started” (mapa pinów).
Zajętość pinów XIAO na płytce ESP-FLY
| Pin XIAO | GPIO | Na ESP-FLY | W firmware |
|---|---|---|---|
| D0 | 1 | silnik M4 (tranzystor) | MOTOR04_PIN=1 |
| D1 | 2 | dzielnik 10k/10k pomiaru baterii | ADC1 kanał 1, wpisany na sztywno w adc_esp32.c (CONFIG_ADC1_PIN=10 jest ignorowane) |
| D2 | 3 | silnik M3 | MOTOR03_PIN=3 |
| D3 | 4 | silnik M2 | MOTOR02_PIN=4 |
| D4 | 5 | SDA MPU-6050 | I2C0_PIN_SDA=5 |
| D5 | 6 | SCL MPU-6050 | I2C0_PIN_SCL=6 |
| D6 | 43 | czerwona LED (niski stan baterii) | LED_PIN_RED=43; to także TX konsoli UART0, więc LED mruga przy logach |
| D7 | 44 | wolny (RX konsoli UART0, nieużywany; konsola działa też po USB) | — |
| D8 | 7 | silnik M1 | MOTOR01_PIN=7 |
| D9 | 8 | INT MPU-6050 | MPU_PIN_INT=8 |
| D10 | 9 | zielona LED statusu | LED_PIN_GREEN=9 |
| pad MTCK (spód) | 39 | wolny | — |
| pad MTDO (spód) | 40 | wolny | I2C1_PIN_SDA=40 (!) |
| pad MTDI (spód) | 41 | wolny | I2C1_PIN_SCL=41 (!) |
| pad MTMS (spód) | 42 | wolny | — |
Wolne bez poświęcania czegokolwiek: 5 pinów (D7 + cztery pady JTAG na spodzie XIAO; JTAG niepotrzebny, bo wgrywanie idzie po USB). Do odzyskania kosztem LED: GPIO9 i GPIO43. LED_PIN_BLUE=11 i SPI_PIN_*=34–37 w sdkconfig wskazują na piny, których XIAO nie wyprowadza (34–37 to wewnętrzne linie PSRAM; PSRAM w tym sdkconfig jest wyłączony, więc nic się nie psuje, po prostu nie działa).
Co firmware ma już włączone
Cel: TARGET_ESP32_S2_DRONE_V1_2, IDF_TARGET=esp32s3, flash 8 MB, ESP-IDF 5.0.x.
ENABLE_POSITION_HOLD_MODE=y, ENABLE_COMMAND_MODE_SET=y.
W sensors_mpu6050_hm5883L_ms5611.c jest #define SENSORS_ENABLE_FLOW_PMW3901: przy starcie firmware
woła flowdeck2Init() i flowdeck2Test(); gdy PMW3901 odpowie na SPI, ustawia setCommandermode(POSHOLD_MODE). Teraz test kończy się „PMW3901 SPI connection [FAIL]” (piny 34–37) i dron leci ręcznie.
zRanger2Init() (VL53L1X) jest wołany przy starcie na I2C1 = GPIO40/41, czyli dokładnie na padach
MTDO/MTDI na spodzie XIAO. Czujnik wysokości można więc dolutować bez zmiany konfiguracji.
High-level commander (takeoff/land) jest w buildzie (crtp_commander_high_level.c); README: „CFclient Supported”.
Droga do etapu 1 (zawis i lądowanie w miejscu startu)
1. VL53L1X (ToF): SDA → pad MTDO (GPIO40), SCL → pad MTDI (GPIO41), 3V3, GND. Bez zmian w konfiguracji. 2. PMW3901 (przepływ optyczny): 4 linie SPI. Wariant bez utraty niczego: w zranger2.c zmienić I2C1_DEV na I2C0_DEV (ToF na wspólnej szynie z MPU-6050, D4/D5), a SPI zmapować w menuconfig na pady GPIO39/40/41/42. Wariant bez zmian w kodzie: SPI na GPIO44 (D7) + 39 + 42 + 9 (kosztem zielonej LED; LED_PIN_GREEN przestawić na nieużywany numer). 3. Przebudować firmware (ESP-IDF 5.0.7, idf.py menuconfig → ESPDrone Config → sensors config → SPI_PIN_*), wgrać po USB. Gotowy .bin z repo ma piny wpisane na stałe, więc przebudowa jest konieczna. 4. Sprzęt: Bitcraze Flow deck v2 (1,6 g, 50 USD, oba czujniki na jednej płytce; zasilanie z 3V3 XIAO, regulator XIAO daje do 700 mA) albo osobne moduły PMW3901 + VL53L1X z AliExpress (razem ok. 60 zł, ok. 2 g). Ładowność ESP-FLY: ok. 3 g. 5. Sterowanie: skrypt Pythona z cflib po Wi-Fi (sterownik UDP do ESP-Drone), komendy takeoff/land.
Nierozstrzygnięte
Port UDP cflib nie jest wpisany w tym repo w przeszukanych plikach; dokumentacja Espressif ESP-Drone podaje
adres 192.168.43.42 i port 2390 (do potwierdzenia przy pierwszym połączeniu).
Czy estymator położenia z przepływem w ESP-Drone wystarcza do stabilnego zawisu na tak lekkim płatowcu;
Espressif pokazuje to na własnym dronie ESP32-S2 (ok. 30 g). Do sprawdzenia w locie.
Pytania otwarte (7)
Rzeczy, które chcesz sprawdzić i zgłębić. Dopisuję, gdy powiesz „zapisz do otwartych pytań”; odpowiedź trafia do notatki i pytanie znika z listy.
- Dlaczego strona z płytki XIAO otwiera się w telefonie z opóźnieniem 5–10 s (serwer jednowątkowy; do sprawdzenia wersja asynchroniczna). 17.10
- Skąd pochodzi długa listwa 40 szpilek znaleziona w pudełku XIAO. 17.10
- Co dokładnie jest w zestawie chemii lutowniczej za 145,49 zł (brak opisu oferty; zdjęcie pudełka rozwiąże). 17.10
- Magistrala dwuprzewodowa (I2C) czy czteroprzewodowa (SPI): do jakich dronów i sytuacji która, co która daje i kiedy która jest lepsza (inspiracja i informacja; w ESP-FLY czujnik ruchu jest tylko dwuprzewodowy, ekran TFT i czytnik microSD w pudełkach są czteroprzewodowe). 18.10 · inspiracja
- Zobaczyć własne ramki Wi‑Fi/ESP‑NOW i sygnał 433 MHz jako widmo: odbiornik programowalny na USB (RTL‑SDR, 24 MHz–1,7 GHz, ok. 100–150 zł) 19.10 · inspiracja · drony/notatki/2026-10-18-przewod-napiecie-bity.md
- Oscyloskop: kiedy się przyda (tydzień 3: zasilanie, tranzystor, silniki; tętnienia, zbocza, dźwięk, sygnał 433 MHz). Opcje: Hantek 6022BE na USB ok. 300 zł albo kieszonkowy FNIRSI 300–400 zł; do bitów wystarcza analizator K0080 21.10 · inspiracja · pytanie Maćka przy filmie SparkFun „What is PWM?”
- Dlaczego bez tranzystora spaliłbym nóżkę UNO, podłączając silnik wibracyjny wprost? (co fizycznie dzieje się w nóżce przy 100 mA, skąd granica 20–40 mA, co znaczy „zablokowany silnik”) 21.10 · do zgłębienia · rozmowa przy module M0208 (silnik wibracyjny z tranzystorem na płytce)
Zakupy
Inwentarz zamówień z odnośnikami do opisów ofert i zdjęć.
Narzędzia i materiały lutownicze — Allegro, zamówienie 12.10.2026, 01:17 (Allegro Pay, 908,20 zł razem), odebrane 14.10.2026
| Pozycja | Ilość | Cena | Sprzedawca | Stan |
|---|---|---|---|---|
| Stacja lutownicza Reball RT-990 90 W, zestaw 49 el. (wg opisu oferty: 5 grotów, multimetr XL830L z przewodami, cyna 1 mm 16 g, pasta AG 40 g, lusterko/pęseta/podważacz/sonda, cążki boczne Plato 170, 140 rurek termokurczliwych, taśma izolacyjna, 24 bity z uchwytem, próbnik napięcia, ściągacz izolacji Mini Stripper, nożyk łamany 9 mm, podstawka, gąbka, etui) | 1 | 139,99 | elektroniczny_pl | mam (odebrane 14.10) |
| Akcesoria lutownicze: chemia, kalafonia, pasta, cyna 0,5 i 1,0 mm | 1 kpl. | 145,49 | elektroniczny_pl | mam (odebrane 14.10) |
| Pęsety precyzyjne ESD RT0211 | 6 szt. | 21,49 | elektroniczny_pl | mam (odebrane 14.10) |
| Czyścik mosiężny do grotów YH-08B | 1 | 14,49 | elektroniczny_pl | mam (odebrane 14.10) |
| Mini opalarka MF450 450 °C + rurki termokurczliwe + trzecia ręka ZD-11E | 1 | 74,49 | elektroniczny_pl | mam (odebrane 14.10) |
| Odsysacz do cyny ZD-190 | 1 | 7,19 | elektroniczny_pl | mam (odebrane 14.10) |
| Szpatułka do topnika | 1 | 7,49 | elektroniczny_pl | mam (odebrane 14.10) |
| Taśma kaptonowa 10 mm × 33 m | 1 | 12,49 | elektroniczny_pl | mam (odebrane 14.10) |
| Topnik AG w żelu RMA no-clean 10 ml | 1 | 30,49 | elektroniczny_pl | mam (odebrane 14.10) |
| Zestaw strzykawka, igły, pędzel, szpatułka + IPA 1000 ml | 1 | 35,49 | elektroniczny_pl | mam (odebrane 14.10) |
| Mata ESD 600 × 1200 mm niebieska + opaska | 1 | 129,00 | lutowniczy_pl | mam (odebrane 14.10) |
| Pasta lutownicza niskotemperaturowa 138 °C 40 g | 1 | 44,19 | lutowniczy_pl | mam (odebrane 14.10) |
| Lampka LED na klips 5 W USB z pilotem | 1 | 39,49 | lutowniczy_pl | mam (odebrane 14.10) |
| Magnetyczny uchwyt do lutowania PCB (6 magnesów) | 1 | 32,99 | ROSFIX-TOOLS | mam (odebrane 14.10) |
| Plecionka rozlutownicza 2,5 mm × 1,5 m | 2 | 12,78 | ROSFIX-TOOLS | mam (odebrane 14.10) |
| Klej cyjanoakrylowy średni 20 g | 1 | 3,99 | TASMY_I_KLEJE | mam (odebrane 14.10) |
| Taśma dwustronna piankowa 9 mm × 50 m | 1 | 16,50 | TASMY_I_KLEJE | mam (odebrane 14.10) |
| Zmywacz do PCB 400 ml | 1 | 34,99 | TASMY_I_KLEJE | mam (odebrane 14.10) |
Elektronika — Allegro, to samo zamówienie 12.10.2026, odebrane 14.10.2026
| Pozycja | Ilość | Cena | Sprzedawca | Stan |
|---|---|---|---|---|
| DFRduino UNO R3 (Arduino UNO R3, DFRobot) | 1 | 54,85 | kamami_pl | mam (odebrane 14.10) |
| Płytka ATmega328P USB-C, format UNO R3 (klon) | 1 | 22,75 | SPEC-TEC-ELEC | mam (odebrane 14.10) |
| Kabel USB-C → USB-A 1 m 5 A Lanberg | 1 | 9,82 | kamami_pl | mam (odebrane 14.10) |
| Bateria alkaliczna 9 V 6LR61 (prawdopodobnie do multimetru z zestawu RT-990) | 1 | 6,80 | kamami_pl | mam (odebrane 14.10) |
Uwagi (14.10.2026): DFRduino UNO R3 ma gniazdo USB-B i wg strony DFRobot jest sprzedawane bez kabla; kabel Lanberg USB-C→A pasuje do klona USB-C, nie do DFRduino. Jeśli Mac nie ma portu USB-A, trzeba przejściówki USB-A→C albo kabla C→C (klon) / C→B (DFRduino). Obie płytki to Arduino UNO (ATmega328P, 5 V); ESP32-S3 jest w dronie ESP-FLY. Pierwsze szkice: ~/projects/robotics/arduino/.
Allegro, zamówienie 14.10.2026, 22:01 (Allegro Pay, 222,39 zł z dostawą), stan: paczka kamami (nadawca BTC Korporacja sp. z o.o. = właściciel kamami.pl) ODEBRANA (zawartość sprawdzona ze zdjęcia 17.10: komplet 4 pozycji); paczka GOTRONIK ODEBRANA 17.10 z paczkomatu (pudełko „Upgraded Electronics Fun Kit” + woreczek zestawu lutowniczego)
| Pozycja | Ilość | Cena | Sprzedawca | Stan |
|---|---|---|---|---|
| Adapter Akyga AK-AD-54 USB-C (m) → USB 3.0 A (f) | 1 | 6,13 | kamami_pl | mam (odebrane 16.10) |
| Opaski zaciskowe 100 × 2,5 mm, 100 szt., Vorel 73892 | 1 | 2,60 | kamami_pl | mam (odebrane 16.10) |
| Cążki boczne PG-TRE-03-NB 138 mm | 1 | 27,90 | kamami_pl | mam (odebrane 16.10) |
| Płytka uniwersalna dwustronna 70 × 90 mm | 2 | 13,28 | kamami_pl | mam (odebrane 16.10) |
| Zestaw do nauki lutowania „symulator jazdy” KIT DIY (THT, PCB 100×100, LCD, MCU, 10 LED, przyciski, buzzer, kabel zasilający USB-C) | 1 | 88,48 | GOTRONIK_PL | mam (odebrane 17.10) |
| Zestaw elementów elektronicznych DIY starter Kit ARD (wg gotronik.pl: płytka stykowa 830, moduł zasilania płytki, 65 przewodów M-M, 140 zworek, taśma 20 przewodów F-M, 2 listwy goldpin 40, potencjometr 10k, 2 fotorezystory, termistor, 5× 1N4007, 5× PN2222, 4N35, 74HC595, buzzer aktywny i pasywny, 10 przycisków, kondensatory 22 pF/100 nF/10 µF/100 µF, 50 LED w 5 kolorach, LED RGB, 100 rezystorów 10 Ω–1 MΩ) | 1 | 84,00 | GOTRONIK_PL | mam (odebrane 17.10) |
Nie kupione z listy z 14.10 i nieobecne w zestawach (sprawdzone 14.10 na gotronik.pl): kabel USB-C → USB-B do DFRduino (oferta DFRduino nie wymienia kabla). Nożyk: jest łamany 9 mm w zestawie RT-990; cążki Plato 170 też tam są (PG-TRE-03 to drugie cążki), baterie i ładowarka 1S PH2.0 (opcja).
Allegro, zamówienia 16.10.2026, 02:30–03:20 (Allegro Pay, razem 1 035,27 zł z dostawą; spłata do 16.11.2026), stan: 5 paczek z paczkomatu ODEBRANE 17.10 (Robogeek, IMZ, ele-zone, etuvia, pelnapaczka); lampa RebelElectro kurierem pon. 19.10
Cztery płatności (Robogeek, IMZ-Company, ele-zone, trzy małe sklepy w jednym koszyku). Lista z maili „Kupiłeś i zapłaciłeś” w skrzynce agenta; zdjęcia i pliki opisów: zakupy-opisy/ (opisy ofert jeszcze do pobrania przez agenta Chrome). Galeria: https://46-225-22-216.sslip.io/wyniki/projekty/robotics/zakupy-zdjecia/
Robogeek — 343,17 zł, Smart 0 zł, Paczkomat Główna 49, dostawa sob. 17.10 (nadane 16.10 14:07) — ODEBRANE 17.10 (paczkomat; paragon 23 pozycje zgodny)
| Pozycja | Ilość | Razem zł | Oferta | Stan |
|---|---|---|---|---|
| Moduł przekaźnika 1-kanałowego 5V 10A L/H niski wysoki H/L | 1 | 5,69 | 10749204005 | mam (odebrane 17.10) |
| Moduł wzmacniacz audio PAM8403 2x3W | 1 | 4,49 | 18357660150 | mam (odebrane 17.10) |
| Moduł silnika wibracyjnego PWM 5V DC do Arduino i Raspberry Pi | 2 | 7,78 | 17755514849 | mam (odebrane 17.10) |
| Moduł diody LED RGB KY-016 dla Arduino | 1 | 3,49 | 17878119685 | mam (odebrane 17.10) |
| Moduł GPS GY-NEO6MV2 NEO-6M z anteną | 1 | 24,99 | 13788781056 | mam (odebrane 17.10) |
| Serwomechanizm serwo SG90 9g 180 stopni zgodne z TowerPro | 3 | 26,67 | 13548832072 | mam (odebrane 17.10) |
| Klawiatura membranowa alfanumeryczna 4x4 | 1 | 3,99 | 10676866664 | mam (odebrane 17.10) |
| Moduł MPU-6050 GY-521 3-osiowy akcelerometr + żyroskop Arduino | 2 | 21,98 | 17253562496 | mam (odebrane 17.10) |
| Moduł bezprzewodowy NRF24L01+ 2.4 GHz | 2 | 10,98 | 18681737273 | mam (odebrane 17.10) |
| Przewody połączeniowe zworki męsko-męskie 20cm 40 szt. Arduino Dupont | 1 | 5,99 | 15233065007 | mam (odebrane 17.10) |
| Zestaw 37 modułów czujników dla Arduino | 1 | 68,99 | 17815099022 | mam (odebrane 17.10) |
| Mini głośnik 40mm 3W 4 ohm do MP3 Arduino audio | 2 | 11,98 | 18305557412 | mam (odebrane 17.10) |
| Pilot IR - 17 przycisków z odbiornikiem podczerwieni Arduino | 1 | 6,49 | 18581668645 | mam (odebrane 17.10) |
| Moduł Matrycy LED 8x8 ze sterownikiem MAX7219 + zworki do Arduino | 1 | 9,99 | 14648550655 | mam (odebrane 17.10) |
| Wyświetlacz LCD 1602 2x16 znaków + wlutowany konwerter i2C HD44780 Arduino | 1 | 11,99 | 11224257153 | mam (odebrane 17.10) |
| Moduł pierścień LED RGB 5050 WS2812B 16-bit | 1 | 10,99 | 12967571227 | mam (odebrane 17.10) |
| Magnetometr cyfrowy GY-273 3-osiowy I2C 3.3V / 5V - HMC5883L | 1 | 15,99 | 18419245687 | mam (odebrane 17.10) |
| Analizator stanów logicznych Saleae 8 kanałów 24MH | 1 | 29,29 | 14239523274 | mam (odebrane 17.10) |
| Czujnik ruchu PIR HC-SR501 pasywny Zworka Arduino | 1 | 5,49 | 17315840467 | mam (odebrane 17.10) |
| Zasilacz ze złączem DC 5.5mm x 2.1mm 9V 2A | 1 | 12,99 | 18419543331 | mam (odebrane 17.10) |
| Moduł czytnik RFID RC522 + brelok i karta 13.56MHz | 1 | 11,99 | 12849422030 | mam (odebrane 17.10) |
| Przewody połączeniowe zworki męsko-żeńskie 20cm 40 szt.Arduino Dupont | 1 | 5,99 | 15247011954 | mam (odebrane 17.10) |
| Tranzystor MOSFET IRLZ44N - N-Channel 55V 47A | 5 | 24,95 | 17728059299 | mam (odebrane 17.10) |
IMZ-Company — 268,47 zł, Smart 0 zł, Paczkomat, dostawa sob. 17.10 — ODEBRANE 17.10 (paczkomat)
| Pozycja | Ilość | Razem zł | Oferta | Stan |
|---|---|---|---|---|
| IMZ Moduł zasilania do płytki prototypowej stykowej 5V i 3.3V | 2 | 13,92 | 17347438884 | mam (odebrane 17.10) |
| Moduł przekaźnika 5V 10A 4-kanałowy L/H ARK Arduino Raspberry Pi | 1 | 17,98 | 15892274580 | mam (odebrane 17.10) |
| IMZ Cyfrowy czujnik temperatury i wilgotności I2C SHT31 | 1 | 21,49 | 18911469322 | mam (odebrane 17.10) |
| IMZ Czujnik pomiaru odległości HC-SR04 2-450 cm | 2 | 12,40 | 17560005023 | mam (odebrane 17.10) |
| IMZ Wyświetlacz TFT 1.8" SPI 128×160 ST7735 | 1 | 25,70 | 17596449852 | mam (odebrane 17.10) |
| IMZ Pojemnościowy czujnik wilgotności gleby V2.0 | 3 | 24,15 | 18910269741 | mam (odebrane 17.10) |
| IMZ Wyświetlacz OLED 0.96 | 2 | 27,98 | 17467995774 | mam (odebrane 17.10) |
| IMZ Zestaw radiowy nadajnik i odbiornik RF 433MHz FS1000A + MX-RM-5V | 2 | 12,22 | 17559990319 | mam (odebrane 17.10) |
| IMZ Kontaktron magnetyczny MC-38 | 1 | 4,79 | 17243266238 | mam (odebrane 17.10) |
| Przewody arduino 40 sztuk 20cm żeńsko-żeńskie, F-F płytki stykowe | 1 | 6,76 | 16050202287 | mam (odebrane 17.10) |
| Wyświetlacz LED 4-cyfrowy 7-segmentowy TM1637 | 1 | 7,26 | 17754072878 | mam (odebrane 17.10) |
| IMZ Enkoder impulsowy obrotowy z przyciskiem + pokrętło. Impulsator | 2 | 12,44 | 17748148290 | mam (odebrane 17.10) |
| IMZ moduł czytnika kart microSD SPI Catalex | 1 | 4,80 | 18505762993 | mam (odebrane 17.10) |
| IMZ Czujnik temperatury BMP280 | 3 | 13,14 | 16409700559 | mam (odebrane 17.10) |
| Kabel Denmen DX01 minijack 3,5 mm - minijack 3,5 mm 1 m | 1 | 5,96 | 18786352138 | mam (odebrane 17.10) |
| Bateria CR2032 guzikowa 3V Philips | 1 | 5,04 | 18786412192 | mam (odebrane 17.10) |
| IMZ STEM Lab: Podwozie platforma robota 2WD - silniki TT z kołami 65 mm | 1 | 31,49 | 18487152103 | mam (odebrane 17.10) |
| IMZ Czujnik odległości ToF VL53L0X | 1 | 17,58 | 17790781019 | mam (odebrane 17.10) |
| IMZ Czujnik odbiciowy IR LM393 Czujnik przeszkód | 1 | 3,37 | 17559996141 | mam (odebrane 17.10) |
ele-zone (nadawca na etykiecie: ELEKING) — 104,23 zł + 10,95 zł dostawy = 115,18 zł, Paczkomat (nadane 16.10 14:39) — ODEBRANE 17.10 (paczkomat)
| Pozycja | Ilość | Razem zł | Oferta | Stan |
|---|---|---|---|---|
| 463 Dwukanałowy sterownik silników DC TB6612FNG | 1 | 12,71 | 17416367180 | mam (odebrane 17.10) |
| 144 Moduł czasu RTC DS3231 + 24C32 Arduino | 1 | 13,71 | 17416199575 | mam (odebrane 17.10) |
| 446 Moduł Czujnik Dotykowy Pojedynczy TTP223 Arduino | 2 | 5,42 | 17106143483 | mam (odebrane 17.10) |
| 741 Moduł czujnika wykrywania kolorów TCS34725 RGB Arduino | 1 | 17,71 | 17420971318 | mam (odebrane 17.10) |
| 592 PCF8574 I/O ekspander portów 8-kanałowy I2C Arduino Rpi | 2 | 15,42 | 17327602158 | mam (odebrane 17.10) |
| 342 Mini odtwarzacz MP3 WMA WAV TF-16P DFPlayer micro SD STM32 AVR Arduino | 1 | 7,71 | 17327532003 | mam (odebrane 17.10) |
| 064 Konwerter poziomów logicznych 3.3V 5V 4CH Arduino 4-kanałowy | 3 | 11,13 | 17327602413 | mam (odebrane 17.10) |
| 766 Gniazdo Jack 3,5 mm Złącze Żeńskie Słuchawkowe | 1 | 3,71 | 17106588702 | mam (odebrane 17.10) |
| 393 Wzmacniacz mikrofonowy audio MAX9814 z mikrofonem Arduino | 1 | 16,71 | 17106590184 | mam (odebrane 17.10) |
RebelElectro — 213,01 zł, kurier DHL (Smart 0 zł), dostawa pon. 19.10
| Pozycja | Ilość | Razem zł | Oferta | Stan |
|---|---|---|---|---|
| Lampa warsztatowa z lupą Rebel 5D 10W 5" 730 lm 6500 K | 1 | 213,01 | 18438676879 | zamówione |
etuvia — 49,99 zł (pudełko z naklejką LPN = towar z odsprzedaży zwrotów; sprawdzić, czy przejściówka działa i czy folia była nienaruszona), Smart 0 zł, Paczkomat, sob. 17.10 (nadane 16.10 14:10) — ODEBRANE 17.10 (paczkomat)
| Pozycja | Ilość | Razem zł | Oferta | Stan |
|---|---|---|---|---|
| Apple MW2Q3ZM/A przejściówka z USB-C na gniazdo słuchawkowe 3,5 mm biały | 1 | 49,99 | 18910341525 | mam (odebrane 17.10) |
pelnapaczka_pl (nadawca na etykiecie: Elsell) — 34,50 zł + 10,95 zł dostawy, Paczkomat, sob. 17.10 — ODEBRANE 17.10 (paczkomat); pudełko „Professional Stands multi-purpose”
| Pozycja | Ilość | Razem zł | Oferta | Stan |
|---|---|---|---|---|
UCHWYT STATYW WYSIEGNIK BIURKOWY NA BIURKO RAMIĘ DO TELEFONU TELEFON TABLET (pudełko „Professional Stands multi‑purpose”; instrukcja: zakupy-opisy/instrukcje/2026-10-17-wysiegnik-telefon-instrukcja.md; montaż: uchwyt na górę ramienia + nakrętka, ramię do podstawy + śruba, zacisk na krawędź blatu + pokrętło) | 1 | 34,50 | 19002972443 | mam (odebrane 17.10) |
Celowo NIE kupione (przegląd 16.10): RTL-SDR V4 (409,98 zł, 2× cena producenta), LoRa E220 ×2, transmiter FM samochodowy, HC-05, anteny PCB SECOM, antena SMA-IPEX, gleba rezystancyjna, duble nRF24/microSD, koszyk 6×AA (7 zł + 10,95 dostawy). Nie znalezione na Allegro w limicie: akumulatory 1S 250 mAh PH 2,0 i ładowarka USB 1S (idą na AliExpress), moduł nadajnika FM KT0803/QN8027 (jest „RADIO NADAJNIKA FM DSP PLL MODUŁ” 33,08 zł, oferta 14323104871, do sprawdzenia).
Botland, zamówienie 1748779 z 17/18.10.2026 (Tpay, 117,26 zł = produkty 103,27 zł + dostawa InPost 13,99 zł), stan: zamówione, w pakowaniu; dostawa szac. wt. 20.10 do paczkomatu JVK01M (Główna 49, Janówka)
Pojemniki do magazynu części (plan rozmieszczenia: magazyn/magazyn.yaml, strona: portal robotics/magazyn). Opisy: zakupy-opisy/2026-10-17-botland-*.
| Pozycja | Ilość | Cena | Sprzedawca | Stan |
|---|---|---|---|---|
| Organizer Prosperplast NORT12, 29 × 19,5 × 3,5 cm, 22 pola, przegrody wyjmowane, przezroczysty (pudełka magazynu 3, 4, 10) | 3 | 47,70 | Botland | zamówione |
| Organizer Prosperplast NOR16, 39 × 29 × 6,5 cm, 15 pól, przegrody wyjmowane (pudełko magazynu 5) | 1 | 19,90 | Botland | zamówione |
| Organizer Prosperplast Box 3, 29,5 × 18 × 8,5 cm, 5 komór stałych (pudełka magazynu 6, 9, 11) | 3 | 35,67 | Botland | zamówione |
Nie kupione (17/18.10): woreczki antystatyczne ekranowane strunowe 10×15 i 15×20 cm — na Allegro tylko paczki po 100 szt. (56,95 zł / 85,95 zł); Maciej zrezygnował na razie, moduły zostają w woreczkach fabrycznych.
Drony (ESP-FLY) — Seeed, zamówienie 4000598281 z 10.10.2026 (106,32 USD z wysyłką), stan: MAM, odebrane 15.10.2026
Odczytane 14.10 z konta Seeed (ai.maciej.zywno). DHL Express 2103517614, 14.10 wyjechało z Shenzhen. Możliwa opłata VAT/cło dla DHL przy odbiorze. Drugie zamówienie 4000598277 (99,83 USD) ANULOWANE. Opisy: zakupy-opisy/2026-10-10-seeed-*.
| Pozycja | Ilość | Uwagi |
|---|---|---|
| ESP-FLY DIY Kit (114993694), wg Part List Seeed: XIAO ESP32-S3 ×1, antena 2,4 GHz ×1, moduł IMU/sterownik silników (MPU-6050) ×1, przewody 24 AWG czerwony/czarny ×2, silniki bezrdzeniowe 6×15 mm ×4 (2 CW, 2 CCW), śmigła 30 mm trójłopatowe ×8 (4 CW, 4 CCW), akumulator LiPo 1S 3,7 V 250 mAh ×1, rama drukowana + pokrywa + pokrywa FPV, naklejka, opaska na akumulator, drut na nóżki ×4 | 1 | ładowanie przez USB-C XIAO, ładowarka niepotrzebna |
| XIAO ESP32-S3 (113991114, wersja BEZ wlutowanych pinów) | 2 | w pudełku: antena ×1 i 2 listwy 7-pin (nowy towar z magazynu CN); piny trzeba przylutować. Płytka nr 1 (sesja 16.10): adres MAC 68:ee:8f:50:c0:74, układ rev. v0.2, antena A-02 wpięta, odbiornik ESP-NOW. Płytka nr 2: MAC 68:ee:8f:50:67:64, bez anteny, nadajnik ESP-NOW |
| Antena FPC A-02 2,4 GHz (318020968) | 5 | |
| Listwy goldpin 7-pin do XIAO, opak. 5 szt. (102010490) | 5 opak. | 25 listew |
Nie zamówiono u Seeed (było w planie koszyka): kable USB-C→A, ściągacz izolacji (ściągacz jest w zestawie RT-990). Koszyk AliExpress (10.10): Maciej 14.10 nie kojarzy tego zamówienia, czyli NIE zamówione. Zapasy (4 akumulatory 1S PH2.0, ładowarka 1S, komplet silników 615) do kupienia na Allegro: prompt drony/zakupy/2026-10-14-allegro-zapasy-esp-fly-prompt.md. Realny brak do latania: zapasowe akumulatory 1S 250 mAh z wtykiem PH2.0 (w zestawie 1 szt., ok. 5 min lotu).
Kable znalezione w domu (15.10.2026, zdjęcia od Maćka)
| Pozycja | Ilość | Do czego |
|---|---|---|
| Kabel USB 2.0 A męski – B męski 1,8 m, ART oem AL-OEM-100 (nowy, w woreczku) | 1 | DFRduino UNO R3 przez adapter Akyga USB-C→A; zastępuje zakup kabla Vention |
| Kabel USB-A – micro-USB, czarny, ok. 1 m | 1 | żadna z obecnych płytek nie ma micro-USB; zapas |
| ~~Kabel USB-A – USB-C, biały, krótki (ok. 25 cm)~~ | 0 | BŁĄD (poprawka 22.10): zbliżenie wtyku pokazuje micro-USB, nie USB-C; ten kabel jest w spisie jako „Kabel USB-A – micro-USB krótki ok. 20 cm, biały”. Do XIAO i klona UNO z MacBooka służy Lanberg USB-C – USB-A 1 m |
Czego NIE ma (często potrzebne do pomysłów z listy)
Czujnik przepływu optycznego PMW3901 — do zawisu; VL53L0X zamówiony 16.10 (IMZ), VL53L1X nadal brak.
XIAO ESP32-S3 Sense (mikrofon, kamera) — do pilota głosowego.
~~Statyw na telefon~~ — zamówiony 16.10 (pelnapaczka_pl).
Drukarka 3D — do podstawek, lejków, ramek.
Precyzyjny skalpel modelarski — opcjonalnie; do montażu ESP-FLY wystarczy nożyk łamany 9 mm z zestawu RT-990.
Kabel USB-C → USB-B do DFRduino UNO R3.