Wariant 4: Granat i biel, trzy kolumny z agentem
Wzór: Plenum · AI Procurement Dashboard Animation (Ilias Miah, Dribbble 27818371) · źródło ↗
Ciemnogranatowy pas nagłówka z pigułkowym menu i polem „zapytaj agenta”, pod nim trzy białe kolumny: oś planu z czasami, tabela wyników z miniaturami i paskami, panel zatwierdzeń (u nas dowodów).
Trzy ekrany z prawdziwymi danymi Warsztatu (dzień 0 planu, 26 punktów mapy, 248 części). Makieta statyczna: przełącz ekrany u góry.

Czujnik ruchu MPU‑6050: poziomica na wyświetlaczu
Agent przygotował teorię, listę części i kroki. Ty robisz; dzień zamyka dowód.
6 kroków, 1 dowód do wysłania
Czujnik ruchu MPU‑6050: poziomica na wyświetlaczu · zjawisko: nieruchomy czujnik pokazuje 1 g; żyroskop sam odjeżdża o kilka stopni…
| Krok | Postęp | Gotowe, gdy |
|---|---|---|
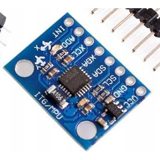 Skaner magistrali z dwoma układamiDo wczorajszego układu dopnij MPU‑6050: VCC →… | gotowe | monitor pokazuje 0x3C…krok 1 |
 Biblioteka i surowe osieMenedżer bibliotek → „Adafruit MPU6050” → Ins… | gotowe | trzy linie przyspiesz…krok 2 |
 Zjawisko 1: ciążenie to przyspieszenieObróć płytkę na bok: 9,8 przeskakuje na inną… | w toku | widziałeś spadek do z…krok 3 |
 Zjawisko 2: żyroskop płynieW programie sumuj prędkość obrotu (g.gyro.x w… | czeka | kąt zmienił się o kil…krok 4 |
 Kąt z przyspieszenia na wyświetlaczukąt = atan2(a.acceleration.y, a.acceleration.… | czeka | kreska stoi w środku…krok 5 |
 Filtr komplementarnyPołącz: kat = 0.98*(kat + gyro*dt) + 0.02*kat… | czeka | stuknięcie w stół sza…krok 6 |
Po zapisaniu dzień zmienia stan na „zaliczony”, a węzeł „czujnik ruchu w praktyce” dostaje dowód.
Plan ośmiu tygodni
Niebieskie dni mają dowód, żółte go nie mają, biała ramka to dziś.
Osiem tygodni do własnego robota
Na koniec: robot na podwoziu 2WD, zbudowany i zlutowany przez Ciebie, który sam omija przeszkody i jedzie po linii, a n…
Wyświetlacz OLED 0,96" na UNO
Czujnik ruchu MPU‑6050: poziomica na wyśw…
Lampa z lupą; lutowanie: przewody, pole n…
Serwo SG90 trzyma poziom według czujnika…
Czujnik ultradźwiękowy HC‑SR04: pomiar pr…
Czujnik laserowy VL53L0X: pojedynek z ult…
Pierścień 16 diod + analizator sygnałów
Budowa: poziomica stołowa (czujnik ruchu…
Przegląd tygodnia 1: dowody, punkty, plan…
Radio nRF24L01+ ×2: zgubione paczki przy…
Radio 433 MHz: antena z drutu 8 / 17 / 35…
Ciśnienie BMP280 i wilgotność SHT31: wyso…
Magnetometr HMC5883L: kompas i elipsa zak…
Zegar DS3231: wyścig kwarców z zegarem UNO
Budowa: stacja pogodowa z zegarem i GPS,…
Przegląd tygodnia 2: zaliczenie kamienia…
tranzystor IRLZ44N + silnik wibracyjny: r…
sterownik TB6612 + jeden silnik TT z podw…
lutowanie zestawu „symulator jazdy”, częś…
lutowanie, część 2 (przełączniki, wyświet…
akumulatory i zasilanie robota: koszyk 4×…
Budowa: oba silniki TT na podwoziu, koła,…
przegląd.
talia „ESP‑FLY, składanie” (przygotuję na…
montaż ramy, śmigła według kierunków, tes…
firmware ESP‑Drone na XIAO z drona, kalib…
pierwsze próby: zawis 10 cm nad poduszką,…
zawis 30 sekund i lądowanie w miejscu
Budowa: pomiar czasu lotu i prądu w zawis…
przegląd, odpoczynek dla kciuków.
montaż czujnika ultradźwiękowego na przod…
maszyna stanów: jedź, stop przed przeszko…
czujnik ruchu na robocie: obrót o dokładn…
pierścień diod jako stan robota (zielony…
zasilanie: koszyk 4×AA kontra powerbank;…
Budowa: robot v1 przejeżdża tor z trzech…
przegląd. Decyzja o drukarce 3D (zob. not…
pilot na płytce stykowej: XIAO nr 2 + drą…
ramka ESP‑NOW do XIAO nr 1 na robocie; li…
mieszanie kanałów; robot jeździ z pilota…
tryb mieszany: pilot prowadzi, robot sam…
pomiar opóźnienia i zasięgu przez ścianę;…
Budowa: pilot w pudełku (karton, taśma, a…
przegląd.
czujnik linii ×2 (KY‑033 z zestawu + czuj…
enkodery na obu kołach; licznik impulsów…
regulator prędkości jednego koła, wykres…
robot jedzie prosto dzięki enkoderom (róż…
linia z zakrętami, regulator na skręt
Budowa: tor: linia z zakrętami i przeszko…
przegląd.
robot v2: sterownik, XIAO, czujniki i zas…
robot v2: sterownik, XIAO, czujniki i zas…
robot v2: sterownik, XIAO, czujniki i zas…
zapis przejazdów na kartę microSD, odczyt…
obudowa i mocowania (karton/druk), zdjęci…
Pokaz: film 2 minuty: pilot, omijanie, li…
retrospektywa ze mną: mapa umiejętności p…
Magazyn części
Gdzie co leży, skąd jest i co z tego bierzesz dziś. Mapki na wieczka drukują się z tej samej listy.
Moduły z adresami
Kliknięcie otwiera kartę elementu: zdjęcie, skąd jest, opis oferty, gdzie w pudełku.
| Element | Ile · adres | Pudełko |
|---|---|---|
 Antena w pudełku XIAO2026-10-10 · Seeed | 2 szt. · 4-A5 | pudełko 4radio |
| Antena naklejana A-02 z przewodem U…2026-10-10 · Seeed | 5 szt. · 4-A5 | pudełko 4radio |
 Przekaźnik 1-kanałowy2026-10-16 · Robogeek | 1 szt. · 4-C5 | pudełko 4modul |
 Wzmacniacz PAM84032026-10-16 · Robogeek | 1 szt. · 4-B5 | pudełko 4modul |
 Silnik wibracyjny na płytce2026-10-16 · Robogeek | 2 szt. · 3-A6 | pudełko 3naped |
 Dioda RGB na płytce KY-0162026-10-16 · Robogeek | 1 szt. · 3-B5 | pudełko 3modul |
 Serwo SG902026-10-16 · Robogeek | 3 szt. · 5-A1 | pudełko 5naped |
 Klawiatura 16 przycisków na taśmie2026-10-16 · Robogeek | 1 szt. · 5-A4 | pudełko 5modul |
| Czujnik ruchu MPU-6050 (przyspiesze…2026-10-16 · Robogeek | 2 szt. · 3-A1 | pudełko 3czujnik |